Le MIT apprend aux robots à s'orienter vite en terrain inconnu
Des chercheurs du MIT ont mis au point une nouvelle méthode qui permet aux robots de cartographier rapidement des espaces vastes et imprévisibles. La technologie peut servir dans des missions de recherche et de sauvetage, ainsi que dans d'autres tâches exigeant une navigation autonome en conditions difficiles. L'algorithme analyse les données des capteurs et construit en temps réel un modèle tridimensionnel du terrain. Il est optimisé pour fonctionner à bord du robot, qui peut ainsi opérer de façon autonome, sans connexion permanente à un serveur externe.
Traité par IA depuis MIT News ; édité par Hamidun News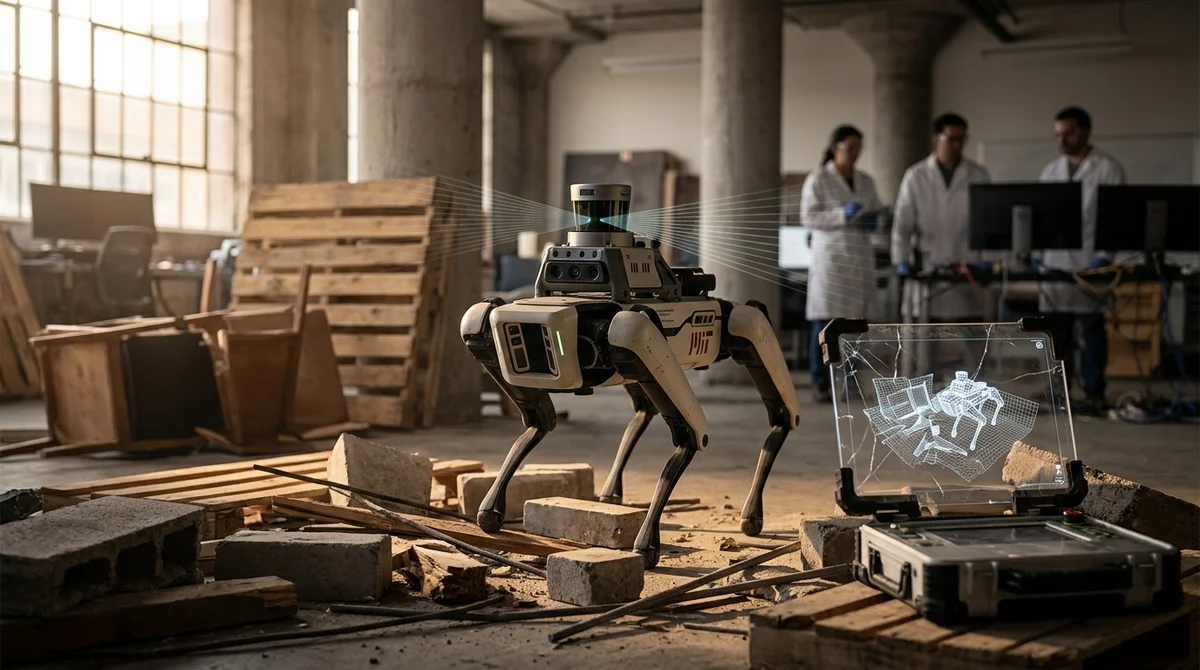
Imaginez un robot qui, tel un explorateur chevronné, s'oriente instantanément dans un environnement inconnu et dangereux. Une équipe du Massachusetts Institute of Technology (MIT) a franchi une étape importante vers cet objectif en présentant une approche innovante pour cartographier de vastes territoires. Cette nouvelle technologie permettra aux robots de créer rapidement et précisément des cartes de leur environnement, ce qui ouvre de larges perspectives pour les opérations de recherche et de sauvetage, la navigation autonome et d'autres domaines critiques.
Au cœur de cette avancée se trouve un algorithme complexe qui permet au robot d'analyser les données de ses capteurs et de construire en temps réel un modèle tridimensionnel du terrain. La différence essentielle avec les solutions existantes tient à la vitesse et à l'efficacité du processus. Le robot peut s'adapter rapidement à des conditions changeantes, contourner les obstacles et tracer un itinéraire optimal. C'est particulièrement important lorsque chaque seconde compte, par exemple pour retrouver des victimes dans une zone sinistrée.
Les méthodes de cartographie traditionnelles s'avèrent souvent inefficaces dans des conditions dynamiques et imprévisibles. Elles demandent d'importantes ressources de calcul et beaucoup de temps, ce qui les rend inadaptées à une utilisation en temps réel. Les travaux du MIT résolvent ce problème avec une approche plus souple et évolutive. L'algorithme est optimisé pour fonctionner à bord du robot, ce qui lui permet d'opérer de façon autonome, sans avoir besoin d'une connexion permanente à un serveur externe.
Cette technologie recèle un énorme potentiel pour de nombreux secteurs. Dans les opérations de recherche et de sauvetage, les robots équipés du nouveau système de cartographie pourront inspecter rapidement des bâtiments effondrés et d'autres lieux difficiles d'accès, ce qui augmente nettement les chances de sauver des vies. Pour la navigation autonome, les travaux du MIT permettront de concevoir des systèmes plus fiables et plus sûrs pour les voitures sans conducteur, les drones et d'autres véhicules robotisés. La technologie peut aussi trouver des usages dans l'industrie, la construction et d'autres domaines qui exigent une cartographie précise et rapide de grands territoires.
L'impact des travaux du MIT dépasse largement les applications ponctuelles. Ils font progresser la recherche fondamentale en robotique et en intelligence artificielle. Chercheurs et ingénieurs disposent d'un outil puissant pour étudier et modéliser des problèmes spatiaux complexes. Cela stimule à son tour la création de systèmes nouveaux et plus performants encore, capables de résoudre des tâches qui paraissent irréalisables aujourd'hui.
En conclusion, la nouvelle approche de cartographie développée au MIT constitue une avancée notable en robotique. Elle ouvre la voie à des robots plus autonomes, plus efficaces et plus fiables, capables de travailler dans les conditions les plus difficiles et les plus dangereuses. À l'avenir, nous verrons probablement cette technologie largement adoptée dans divers secteurs, de la recherche et du sauvetage au transport autonome et à l'automatisation industrielle. Son principal avantage est la possibilité de créer des cartes rapidement et précisément en temps réel, ce qui la rend particulièrement précieuse pour les tâches exigeant une réaction rapide et une adaptation à des conditions changeantes.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.