Adieu la latence : l'Université technologique de Nanyang accélère la réaction des robots en environnement dynamique
Des chercheurs de l'Université technologique de Nanyang (NTU) ont présenté une solution à un problème fondamental : la « réaction lente » des robots fondés sur des modèles Vision-Language-Action (VLA). Jusqu'ici, ces systèmes souffraient d'une forte latence de calcul, ce qui les rendait inadaptés aux conditions qui évoluent rapidement. La nouvelle méthode d'optimisation permet aux robots de traiter des commandes visuelles et textuelles quasi instantanément, avec des mouvements fluides et une grande précision en environnement dynamique. Cette avancée réduit l'écart entre l'intelligence logicielle et l'exécution physique, et ouvre la voie à des assistants véritablement autonomes.
Traité par IA depuis Jiqizhixin (机器之心) ; édité par Hamidun News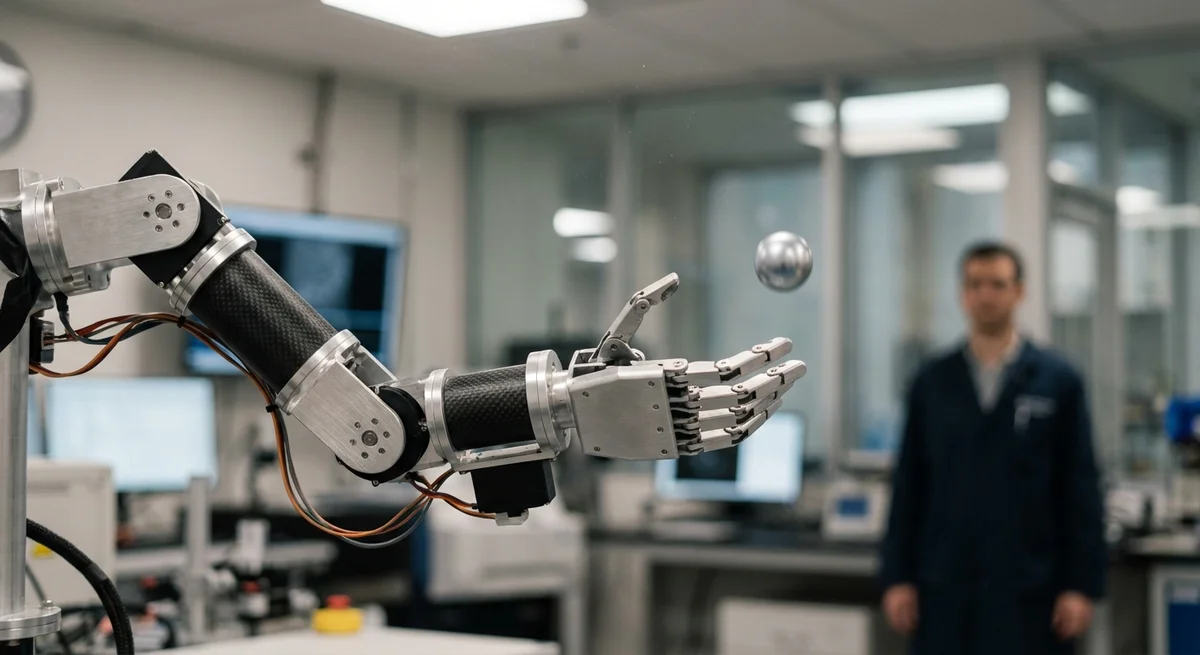
# Adieu la latence : comment l'Université technologique de Nanyang a appris aux robots à réagir instantanément
Parmi les défauts les plus irritants des robots actuels figurent les pauses. Le robot voit un obstacle, mais semble se figer un instant avant de réagir. Ce délai, qui se compte en secondes ou même en fractions de seconde, rend les machines maladroites dans des conditions qui changent vite. Des chercheurs de l'Université technologique de Nanyang viennent d'annoncer une solution qui pourrait changer la donne. Leur nouvelle méthode d'optimisation permet aux robots fondés sur des modèles Vision-Language-Action (VLA) de traiter des commandes quasiment sans délai, tout en conservant la précision de leurs mouvements. Cette avancée réduit l'écart entre la vitesse à laquelle un robot comprend une situation et celle à laquelle il agit.
Le problème résolu par les ingénieurs de NTU paraît simple au premier abord, mais cache une profonde complexité technique. Les modèles Vision-Language-Action associent trois composants puissants : la vision par ordinateur pour analyser l'environnement, les modèles de langage pour comprendre les instructions et les systèmes de contrôle d'actions pour exécuter les commandes. En pratique, le robot doit traiter en même temps l'image de la caméra, l'analyser avec un réseau de neurones, comprendre une commande textuelle et coordonner de nombreux servomoteurs et articulations.
Le coût de calcul d'une telle chaîne est colossal et, avec les approches traditionnelles, le système peut accuser un retard de plusieurs secondes. Pour un robot évoluant en environnement dynamique, par exemple dans une usine à proximité d'objets en mouvement ou dans un logement avec des personnes, cette lenteur est tout simplement dangereuse.
La solution des chercheurs repose sur une compréhension fine de l'endroit où se produisent réellement les pertes de calcul. Plutôt que d'accélérer chaque composant séparément, les chercheurs de NTU ont mis au point une méthode d'optimisation conjointe qui fait travailler de concert les différentes parties du système. Ils ont utilisé la distillation de connaissances, qui permet de compresser de grands modèles sans perte de précision significative, ainsi que des algorithmes spécifiques de répartition du calcul entre les processeurs du robot. Le résultat est impressionnant : le temps de réaction a diminué au point que le robot peut suivre le mouvement rapide d'une personne ou d'un objet et réagir de manière appropriée, comme s'il possédait une véritable mémoire musculaire.
La portée de cette avancée dépasse largement l'intérêt théorique. Les robots capables de réagir instantanément acquièrent la faculté de travailler en conditions réelles, et non dans un laboratoire contrôlé. Dans l'industrie, ils peuvent interagir en sécurité avec les humains en s'adaptant aux imprévus. À domicile, ils peuvent aider les personnes âgées sans créer de risques liés à des réactions lentes. En logistique, ces robots peuvent travailler au rythme imposé par un opérateur humain. Par ailleurs, la solution de NTU montre que la voie vers la véritable autonomie ne passe pas par des modèles toujours plus puissants, mais par une ingénierie intelligente qui fait fonctionner plus efficacement les technologies existantes.
Il ne s'agit toutefois que d'une première étape. Les ingénieurs de Nanyang ont montré que le problème pouvait être résolu, mais le passage à l'échelle de leur approche vers des scénarios plus complexes reste à faire. À mesure que les robots gagnent en capacités et assument des tâches plus difficiles, le besoin de réaction instantanée ne fera que croître. La recherche de NTU ouvre la porte à une époque où le robot ne sera plus « une demi-seconde en retard » sur la réalité, mais vivra à son rythme, ce qui est nécessaire pour que les machines deviennent des partenaires réellement utiles pour les humains.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.