Boston Dynamics et Google DeepMind apprennent à Spot à raisonner lors des rondes d'inspection industrielle
Boston Dynamics a ajouté à Spot le modèle Gemini Robotics-ER 1.6 de Google DeepMind et mise sur l'inspection industrielle. Le robot peut désormais chercher seul les déversements dangereux et les débris, lire les valeurs d'instruments complexes et mieux évaluer s'il a mené une action à bien. La question centrale n'est plus celle des démos spectaculaires, mais de savoir si cette IA peut fonctionner de façon stable dans de vrais ateliers.
Traité par IA depuis IEEE Spectrum AI ; édité par Hamidun News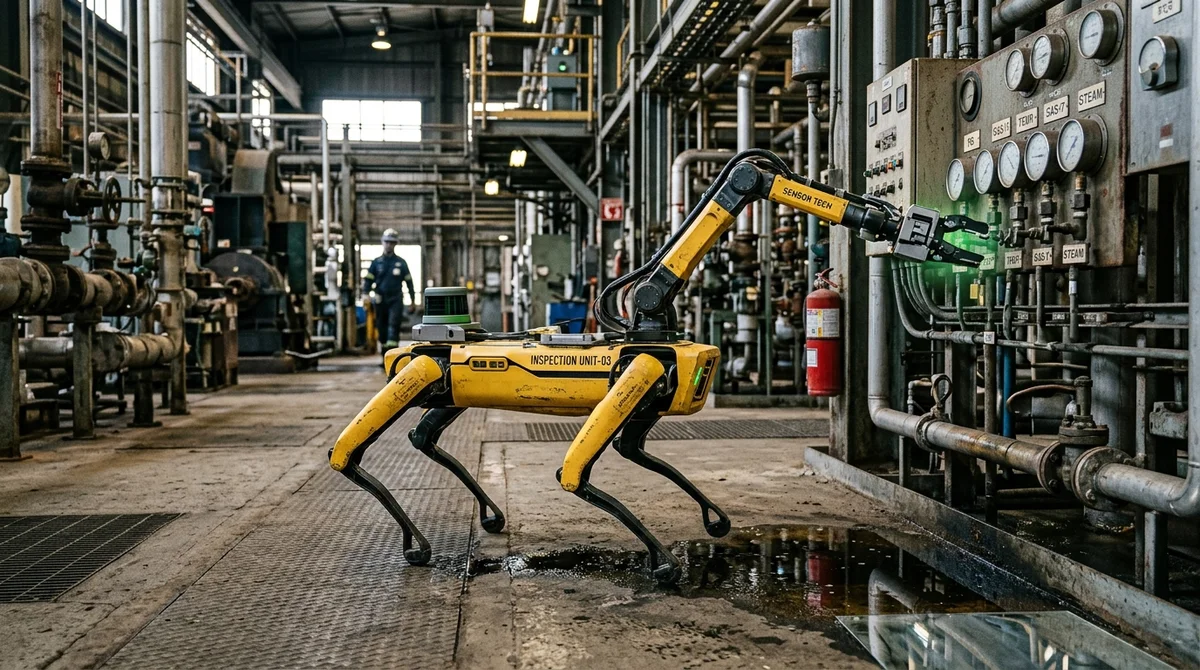

Boston Dynamics fait passer Spot de la catégorie des démonstrations impressionnantes à une classe plus pratique de robots industriels. Le quadrupède a reçu le modèle Gemini Robotics-ER 1.6 de Google DeepMind et doit désormais faire plus qu'exécuter des ordres : interpréter son environnement, repérer les anomalies et prendre des décisions pendant les inspections sans intervention constante d'un opérateur.
Pour la robotique, c'est un changement important. Pendant longtemps, les robots savaient faire beaucoup de choses, mais seulement si un humain avait décrit le scénario à l'avance, presque comme un programme. Plus la tâche était complexe, plus il était difficile de concevoir une interface commode. L'idée de l'IA incarnée (embodied AI), c'est-à-dire une IA dotée d'un corps physique et d'un accès au monde réel, vise précisément à réduire cet écart.
Boston Dynamics est l'une des rares entreprises à avoir amené des robots marcheurs à l'échelle commerciale : Spot est déjà déployé à des milliers d'exemplaires. L'intégration d'un nouveau modèle n'est donc pas une expérience académique, mais une tentative d'améliorer un produit déjà utilisé sur des sites.
Le scénario principal n'est pas celui des tâches domestiques vues dans les vidéos, mais l'inspection industrielle. Dans les usines, les installations énergétiques et d'autres sites complexes, Spot doit parcourir les lieux et vérifier si quelque chose de dangereux se produit. Avec Gemini Robotics-ER 1.6, le robot peut chercher de façon autonome les liquides répandus et les débris étrangers, lire des capteurs complexes, des manomètres et des hublots de contrôle, et faire appel à des modèles vision-langage lorsqu'il doit mieux comprendre la situation autour de lui. Autrement dit, il ne s'agit pas d'apprendre au robot à rapporter des objets avec élégance, mais de réduire le risque là où un problème manqué peut coûter cher.
Mais le plus intéressant est ce que les développeurs appellent compréhension et raisonnement. Ces mots reviennent de plus en plus dans le monde des robots, même si, en pratique, ils ne renvoient pas à de la philosophie, mais à la proximité du comportement de la machine avec la logique humaine. Si une personne demande à un robot de débarrasser des canettes d'une pièce, elle attend non seulement que l'ordre soit exécuté, mais aussi du bon sens : saisir la canette sans renverser le liquide restant, ne pas poser un verre d'eau au bord d'une table, ne pas créer un nouveau danger en éliminant un ancien.
Google DeepMind affirme suivre ces cas au moyen de scénarios internes de sécurité sémantique. L'objectif est que le robot ne se contente pas de comprendre le verbe d'une commande, mais tienne compte des conséquences de son action dans le monde physique.
Les limites de l'approche actuelle restent pourtant bien visibles. La version actuelle du modèle pour Spot s'appuie surtout sur la vision. Par exemple, l'une des nouvelles fonctions évalue la réussite de la saisie d'un objet à partir de plusieurs caméras. C'est utile, mais la robotique dispose depuis longtemps d'autres moyens de savoir qu'un objet est solidement tenu : capteurs de force, de toucher, retour de contact.
Le problème, ce sont les données. Internet regorge d'exemples visuels de la manière de prendre un stylo ou d'ouvrir une porte, mais il n'existe presque pas de jeux de données massifs contenant des informations tactiles. Enseigner aux modèles la physique du contact est donc, pour l'instant, bien plus difficile que de leur apprendre les images et le texte. Pour combler cet écart, Boston Dynamics compte recueillir davantage de données de terrain auprès des clients qui utiliseront les nouvelles fonctions d'inspection de Spot.
Une seconde question pratique se pose : la confiance. Boston Dynamics reconnaît ouvertement qu'elle déploie les nouvelles capacités via des programmes bêta et ne met en avant que ce dont elle est sûre. Pour l'inspection commerciale, on n'exige pas du robot une perfection absolue, mais il existe un seuil d'utilité.
Si le système se trompe trop souvent et déclenche de fausses alertes, les opérateurs cessent de l'écouter. L'entreprise estime que la valeur réelle commence quelque part au-dessus de 80 pour cent, lorsque le robot aide au lieu d'agacer. C'est particulièrement important sur les sites où une partie de l'infrastructure critique est équipée de capteurs, tandis que certains petits défauts potentiellement dangereux ne se repèrent encore qu'à l'œil nu pendant la ronde.
La conclusion est simple : l'alliance entre Boston Dynamics et Google DeepMind ne relève pas d'une énième vidéo spectaculaire de chien robot, mais d'une tentative de transformer l'IA incarnée en outil appliqué aux bénéfices mesurables. Si Spot apprend réellement à repérer les fuites de façon fiable, à lire les instruments et à agir plus sûrement dans un environnement ambigu, le marché disposera de l'un des premiers exemples convaincants d'une IA qui raisonne non pas sur un écran, mais dans l'atelier. Et l'expérience accumulée pourra ensuite être transposée à d'autres plateformes, y compris des robots humanoïdes plus complexes.
- 21 nov. 2026La capitaine d'une équipe de nageurs a confié trois tâches planifiées à ChatGPT et divisé sa charge de travail par plusieurs
- 21 nov. 2026Le réseau de neurones MIRA génère Rocket League à 20 images par seconde, mais le ping grimpe jusqu'à 460 ms
- 21 nov. 2026Google a construit une copie fermée d'internet avec de fausses banques pour entraîner les agents IA de Chrome
- 21 nov. 2026MLPerf Training v6.1 : Nvidia Rubin et TPU Ironwood font leurs débuts, 153 systèmes au test
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.