MTS montre comment OpenClaw a été branché à un robot pour porter un agent IA dans le monde physique
MWS a testé OpenClaw non seulement dans le navigateur et les applications, mais aussi sur du matériel réel. L'équipe a connecté l'agent à un robot Unitree G1 grâce à une couche logicielle qui traduit les commandes en signaux de télécommande, et a envoyé le flux vidéo au modèle multimodal kimi-2.5. Résultat : un moyen rapide de transformer un appareil « idiot » en exécutant physique d'IA, sans développement VLA complexe. L'approche ne vise pas à remplacer la robotique à part entière, mais à assembler vite et à bas coût un prototype fonctionnel de Physical AI.
Traité par IA depuis Habr AI ; édité par Hamidun News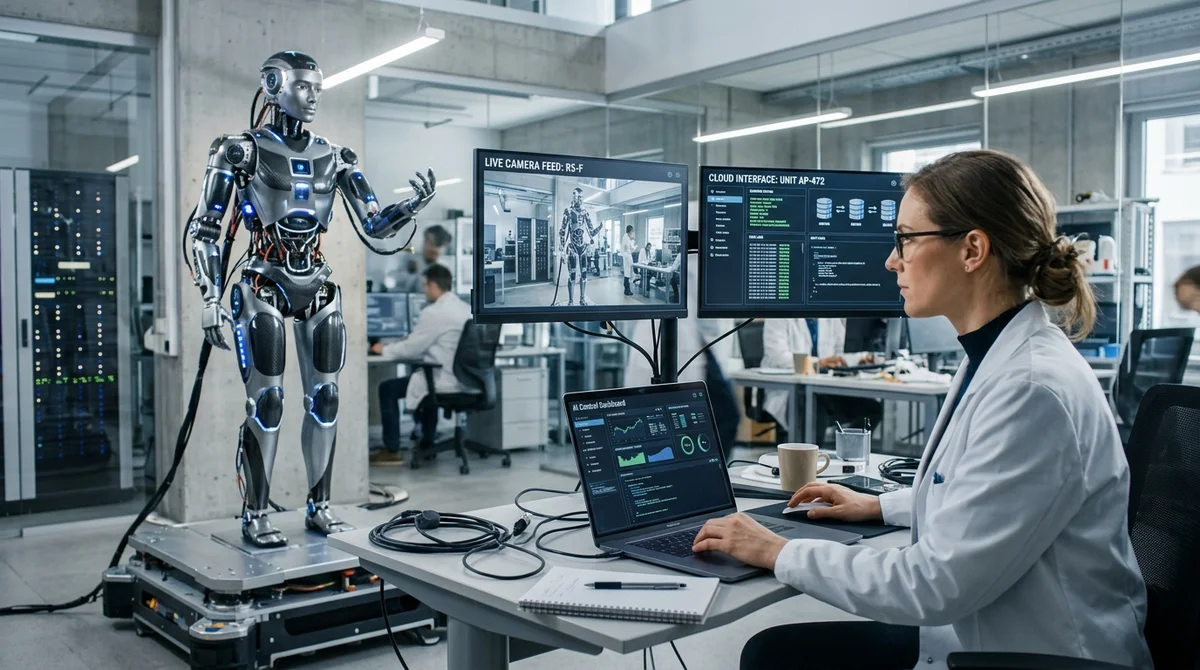
OpenClaw a montré qu'un agent autonome peut quitter le navigateur pour le monde physique bien plus vite qu'on ne le croit généralement. L'équipe de MWS a pris un orchestrateur open source qui pilote d'ordinaire un ordinateur et ses applications, et l'a relié à un robot via une simple couche logicielle. Résultat : l'agent ne se contente plus d'exécuter des tâches numériques, il donne aussi des ordres à un appareil réel, en s'appuyant sur un flux vidéo et un modèle multimodal. L'idée n'est pas de remplacer la robotique à proprement parler, mais de construire vite et à bas coût un prototype fonctionnel de Physical AI.
OpenClaw lui-même s'est fait remarquer en novembre 2025, lorsque le développeur Peter Steinberger a présenté une couche d'orchestration pour le travail autonome sur ordinateur. L'agent reçoit une instruction dans une messagerie, la découpe en étapes, passe d'une application à l'autre, conserve le contexte et, si besoin, s'appuie sur n'importe quel LLM compatible. Cette indépendance vis-à-vis d'un modèle précis rend le système pratique pour expérimenter : on peut changer le moteur de raisonnement sans réécrire la couche d'automatisation supérieure. Pour les développeurs, c'est une combinaison rare : un faible ticket d'entrée, de la souplesse sur les modèles et une logique déjà prête pour exécuter des tâches en plusieurs étapes.
Cette approche comporte un risque évident : si l'on installe OpenClaw directement sur un ordinateur portable personnel, l'agent obtient de fait un large accès à tout le système. MWS a proposé une option plus sûre : l'exécuter dans une machine virtuelle isolée dans le cloud. Pour cela, on utilise une image Ubuntu prête à l'emploi avec OpenClaw préconfiguré, et une configuration de 2 vCPU et 8 Go de RAM suffit pour le scénario de base.
Il reste ensuite à créer un compte de service, générer une clé d'API et connecter le LLM via l'endpoint compatible OpenAI de GPT Model Hub. Autrement dit, au lieu d'assembler l'environnement à la main, le développeur bénéficie d'un démarrage presque en un clic. Ce n'est pas qu'une question de confort : dans un environnement séparé, il est plus sûr de tester des scénarios où l'agent peut ouvrir lui-même des processus, modifier l'état du système et stocker le contexte des sessions de travail.
Le plus intéressant commence là où s'arrêtent d'ordinaire les articles sur les interfaces d'agents : au niveau du matériel. MWS a pris un Unitree G1 humanoïde, capable de marcher, de garder l'équilibre et de réagir à son environnement, mais qui n'est pas en soi un agent « intelligent ». Au lieu d'une architecture VLA complexe, l'équipe a simplement intercepté la logique de contrôle de la télécommande : OpenClaw envoie des commandes à une couche intermédiaire, qui les convertit en signaux compréhensibles par le robot.
Le même schéma permet de connecter non seulement un robot humanoïde coûteux, mais tout appareil doté d'une API ou d'une radiocommande, d'un chariot à un chien jouet. L'idée clé : la couche d'intelligence est séparée du mécanisme d'exécution, si bien que le même agent peut passer d'un type d'appareil à un autre.
Pour que l'agent n'agisse pas à l'aveugle, le flux vidéo de la caméra du robot a été envoyé à OpenClaw, et l'interprétation de la scène confiée au modèle multimodal kimi-2.5. Il reconnaît les objets, évalue l'environnement et aide à choisir l'action suivante : avancer, s'arrêter, contourner un obstacle ou exécuter une commande simple dans l'espace.
À noter : la démonstration n'a nécessité ni serveurs MCP, ni lourdes chaînes de raisonnement, ni plateforme robotique distincte. En somme, l'équipe a bâti un pont minimal entre un agent LLM, la vision et un appareil d'exécution, montrant que le ticket d'entrée dans la Physical AI est aujourd'hui nettement plus bas que beaucoup ne l'attendaient. C'est là que réside l'intérêt du cas : il ne montre pas un modèle académique du futur, mais une recette d'ingénierie reproductible dès maintenant avec des composants accessibles.
La conclusion pratique est simple : OpenClaw peut déjà servir non seulement pour les e-mails, les fichiers et les interfaces web, mais aussi de couche de contrôle universelle pour des appareils physiques. Ce n'est pas encore un substitut aux systèmes Vision-Language-Action complets, ni une voie vers une autonomie industrielle fiable, mais c'est un moyen très rapide de tester un scénario, de monter une démo ou de lancer un prototype appliqué. Pour le marché, c'est un signal important : l'association d'un LLM dans le cloud, d'un flux vidéo et d'une API de contrôle simple fait peu à peu de la Physical AI un outil d'ingénierie, et non plus une exotique de la recherche.
- 2 nov. 2026Karpathy bâtit en deux heures un clone de YouTube avec 6454 vidéos issues des conseils de Hacker News
- 2 nov. 2026Avec Claude, Andrej Karpathy a assemblé HackerTube : 6454 vidéos recommandées sur Hacker News
- 2 nov. 2026Arca confie à des agents IA des tâches financières pouvant durer jusqu'à 10 jours, mais laisse les transactions aux humains
- 2 nov. 2026DeepSeek ouvre le code d'un prototype de Super-agent : p95 du temps d'exécution de 15,7 min contre 29,5
Build & Ship Production AI Agents Without Boilerplate Code
Start your free 72-hour trial at Hamidun Academy (academy.hamidun.com) — interactive lessons on Claude Code & Cursor, live Tech Radar, and production agent templates.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.