Robô com LLM do Google: como um modelo de 270M de parâmetros aprendeu a controlar movimentos
Um engenheiro integrou um modelo de linguagem compacto do Google, com 270 milhões de parâmetros, a um robô de esteiras equipado com um braço manipulador e o ensinou a operar em simulação. O modelo foi treinado para decidir por conta própria como se mover e como pegar objetos. Segundo o experimento, LLMs compactos são capazes de controlar sistemas robóticos complexos.
Processado por IA de Habr AI; editado por Hamidun News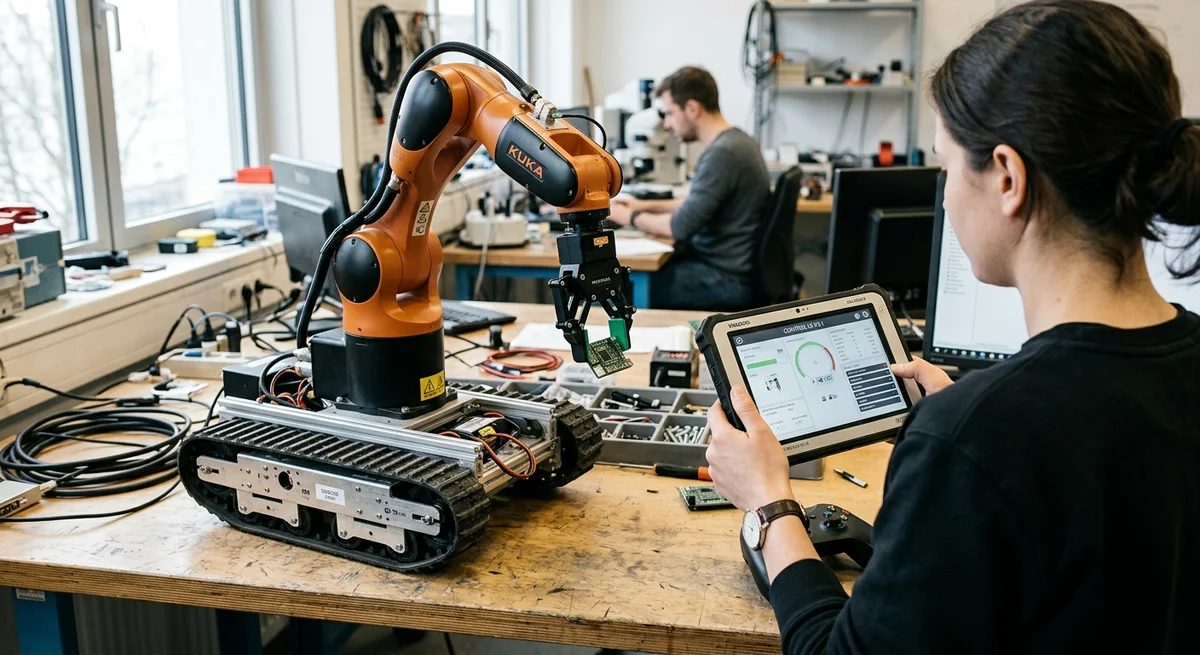
Um engenheiro integrou um modelo de linguagem aberto e compacto do Google, com 270 milhões de parâmetros, a um robô de esteiras equipado com um braço manipulador. O treinamento para controlar os movimentos do robô aconteceu exclusivamente em simulação. Segundo o experimento, LLMs compactos conseguem aprender a controlar sistemas físicos complexos sem exigir enormes recursos computacionais.
Por que um LLM compacto
O Google lançou a série de modelos compactos Gemini Nano, voltada a dispositivos com recursos computacionais limitados. Um modelo de 270 milhões de parâmetros não é um GPT-4 monstruoso, e sim uma ferramenta enxuta e elegante, que pode rodar diretamente nos sistemas embarcados do robô, sem recorrer a servidores na nuvem.
Essa arquitetura traz várias vantagens decisivas para a robótica. Primeiro, o modelo roda localmente e não precisa de conexão com a internet, o que torna o robô totalmente autônomo. Segundo, ele responde sem a latência da transmissão pela rede, algo crítico quando milissegundos definem o resultado de uma operação. Terceiro, o consumo de energia é baixo: a bateria do robô dura mais e a eletrônica não superaquece.
O autor escolheu esse modelo porque seu desempenho é suficiente para tomar decisões no controle de sistemas físicos. Um modelo compacto aprende mais rápido do que LLMs gigantes e precisa de menos dados de treinamento.
Treinamento em ambiente virtual
Todo o experimento foi feito em simulação, um ambiente virtual em que a física e a dinâmica se comportam como no mundo real. O robô de esteiras com manipulador não se movia em uma sala de verdade, e sim em um modelo computacional. Assim, o autor pôde testar rapidamente milhares de variações de comportamento sem o risco de danificar equipamentos reais e caros.
O modelo de linguagem recebia informações sobre o estado do robô — posição das esteiras, ângulo de rotação, coordenadas do manipulador e imagem de uma câmera virtual — e aprendia a decidir sozinho como agir.
O modelo aprendeu as seguintes habilidades:
- Controle das esteiras: quando acioná-las, em que direção e com que velocidade
- Navegação e orientação: como girar e se orientar no espaço
- Manipulação: como o braço deve se aproximar dos objetos, pegá-los e movê-los
- Coordenação: como sincronizar o movimento do corpo e do braço para executar tarefas complexas
O aprendizado foi por tentativa e erro: o modelo executava uma ação, via o resultado na simulação e ajustava o comportamento. O processo não é instantâneo, mas, após centenas de milhares de iterações, o modelo encontrou estratégias de controle eficientes. No fim, ele aprendeu a realizar manipulações direcionadas — pegar objetos, movê-los e empilhá-los — exatamente como se o robô fosse físico.
Neuropunk em vez de marketing
O autor chama o projeto de “neuropunk”: um experimento ao mesmo tempo tecnicamente interessante e provocativo. A filosofia é simples: se você pegar um modelo aberto, carregá-lo em um robô e deixá-lo aprender livremente em simulação, ele pode se tornar uma mão de obra útil?
Os céticos costumam responder que não — afinal, a robótica exigiria uma arquitetura especial, bilhões de parâmetros e megabytes de dados. A resposta do autor: não, pode sim. E funciona.
Isso não exige um número gigantesco de parâmetros, arquiteturas especiais nem dados infinitos. Um modelo compacto de 270 milhões de parâmetros basta para, em simulação, aprender a controlar um sistema mecânico nada trivial: um robô com esteiras e manipulador que executa manipulações no espaço tridimensional.
O paradoxo é que modelos compactos muitas vezes são mais versáteis do que ferramentas especializadas.
O que isso significa
O experimento apaga a fronteira entre modelos de linguagem “puros” e o controle de sistemas físicos. Amanhã, LLMs compactos poderão de fato controlar braços robóticos industriais, plataformas autônomas e robôs móveis diretamente no local de trabalho — em fábricas, armazéns, na agricultura e na logística. Sem recorrer à nuvem, sem latência de rede, com licenças abertas e a um custo acessível.
Isso, claro, quando os modelos aprenderem a transferir de forma confiável o conhecimento da simulação para o mundo real — o chamado sim-to-real transfer. E isso já começou.
- 2 de nov. de 2026Jornalista da The Verge monta um rival do Meta Muse Charm por $50 com ajuda do Claude Code
- 1 de nov. de 2026Teste com 16 modelos em 7 buscadores: Exa fez em média 10,5 pontos de 14; SearXNG, cerca de 3
- 1 de nov. de 2026Agente de vídeo StreamVibe, do Google, supera outros modelos em 10,7% em timing e qualidade das respostas
- 1 de nov. de 2026OpenAI reescreve as regras de comportamento do GPT: cinco valores e uma cadeia de prioridades
Perguntas frequentes sobre a notícia
Por que um LLM compacto?
O Google lançou a série de modelos compactos Gemini Nano, voltada a dispositivos com recursos computacionais limitados. Um modelo de 270 milhões de parâmetros não é um GPT-4 monstruoso, e sim uma ferramenta enxuta e elegante, que pode rodar diretamente nos sistemas embarcados do robô, sem recorrer a servidores na nuvem. Essa arquitetura traz várias vantagens decisivas para a robótica. Primeiro, o modelo roda localmente e não precisa de conexão com a internet, o que torna o robô totalmente autônomo. Segundo, ele responde sem a latência da transmissão pela rede, algo crítico
O que se sabe sobre Treinamento em ambiente virtual?
Todo o experimento foi feito em simulação, um ambiente virtual em que a física e a dinâmica se comportam como no mundo real. O robô de esteiras com manipulador não se movia em uma sala de verdade, e sim em um modelo computacional. Assim, o autor pôde testar rapidamente milhares de variações de comportamento sem o risco de danificar equipamentos reais e caros. O modelo de linguagem recebia informações sobre o estado do robô — posição das esteiras, ângulo de rotação, coordenadas do manipulador e imagem de uma câmera virtual — e aprendia a decidir sozinho como agir. O modelo a
O que se sabe sobre Neuropunk em vez de marketing?
O autor chama o projeto de “neuropunk”: um experimento ao mesmo tempo tecnicamente interessante e provocativo. A filosofia é simples: se você pegar um modelo aberto, carregá-lo em um robô e deixá-lo aprender livremente em simulação, ele pode se tornar uma mão de obra útil? Os céticos costumam responder que não — afinal, a robótica exigiria uma arquitetura especial, bilhões de parâmetros e megabytes de dados. A resposta do autor: não, pode sim. E funciona. Isso não exige um número gigantesco de parâmetros, arquiteturas especiais nem dados infinitos. Um modelo compacto de 270
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.