OpenGrall mostra o modo «Engenheiro»: o robô escreve seus próprios drivers e configura módulos
A OpenGrall descreveu um modo «Engenheiro» em que o robô, sob comando, pode montar sozinho um plugin para um módulo novo, de um servo de câmera a um sensor. O agente lê o projeto, procura exemplos, escreve e testa código em um sandbox, enquanto uma pessoa confirma a arquitetura, a calibração e a integração final. O desenho separa um «Piloto» local de um «Engenheiro» na nuvem, e faz backup antes de cada edição.
Processado por IA de Habr AI; editado por Hamidun News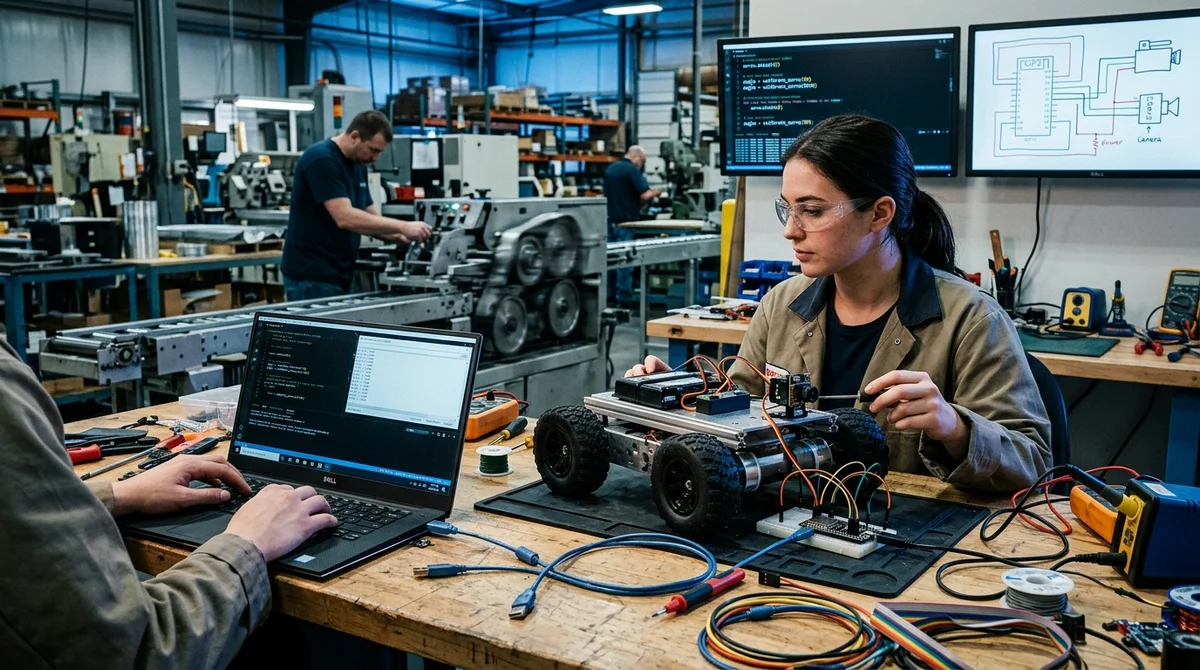
A OpenGrall descreveu o modo «Engenheiro»: uma arquitetura em que o robô, a partir de um comando de texto, pode criar plugins, escrever drivers e adaptar o código a hardware novo por conta própria. A ideia não é buscar autonomia total a qualquer custo, e sim transferir a integração rotineira para um LLM sem tirar o controle das mãos de uma pessoa.
Como os papéis são divididos
No projeto OpenGrall, a inteligência do robô é dividida em dois circuitos. O «Piloto» é um modelo local que roda a bordo, toma decisões rápidas e controla o movimento em tempo real. Ele enxerga os sensores, lê os arquivos do projeto e pode atualizar a memória, mas não tem permissão para alterar o código do sistema. Esse modo existe para que o robô não dependa da nuvem em tarefas básicas e não quebre a própria lógica durante o uso normal.
O «Engenheiro» só é ativado sob demanda ou quando a tarefa exige acesso a ferramentas de desenvolvimento. É um LLM na nuvem, ao qual são abertos o código do projeto, as configurações e a documentação. Ele não simplesmente gera um trecho às cegas: age como um agente separado, que estuda a estrutura dos plugins, procura exemplos, edita arquivos, executa código em um sandbox e faz perguntas de esclarecimento ao dono. Se o comando é algo como «vire à esquerda», quem trabalha é o Piloto; se é «configure o manipulador», o bastão passa para o Engenheiro.
Como o Engenheiro trabalha
A ideia central do modo é não escrever tudo manualmente para cada módulo novo. Se ao robô é conectado, por exemplo, um servo de câmera em um ESP32 via WebSocket, basta ao dono descrever o dispositivo e os comandos disponíveis em um arquivo de autodescrição. Depois disso, o Engenheiro lê o projeto, compara os plugins existentes e cria um módulo novo para aquele hardware específico. Para isso, a OpenGrall montou um conjunto de ferramentas próprio:
- busca de documentação e exemplos funcionais na web
- leitura de artigos, especificações e arquivos do projeto
- análise da estrutura de diretórios e dos plugins já prontos
- edição pontual de código e criação de novos arquivos
- execução e verificação do que foi escrito em um sandbox isolado
O que vem a seguir não é «mágica de um botão só», mas um ciclo de desenvolvimento controlado. Primeiro, o modelo monta o esqueleto da classe e pode mostrá-lo a uma pessoa antes de gerar o arquivo completo. Depois, os métodos são preenchidos passo a passo em modo streaming, para não regenerar o módulo inteiro nem perder o contexto. Na calibração, o Engenheiro pode colocar uma pessoa no circuito: pedir que posicione um objeto diante da câmera, meça a distância até a carcaça ou confirme que o servo chegou ao ângulo desejado. Isso é especialmente importante onde uma descrição puramente textual não basta.
O autor aposta não só na conexão de novos módulos, mas também numa reestruturação mais profunda do sistema. O artigo traz o exemplo de um navegador: uma versão manual básica com cerca de 1,5 mil linhas de código pode ser substituída por uma implementação bem maior, com trajetórias suaves, recálculo de rota em movimento e menos solavancos. Ou seja, já não se trata de gerar um único driver, mas de tentar dar ao robô uma ferramenta para reescrever seus próprios subsistemas para uma nova tarefa.
«A decisão final fica com a pessoa».
A segurança se apoia em três mecanismos simples: um sandbox para executar o código, backups automáticos antes de cada alteração e geração por etapas com verificação do resultado. O código roda com timeout e sem chamadas de sistema, uma cópia do arquivo é criada antes de qualquer edição, e a integração ao ciclo principal não acontece automaticamente. Mesmo que o modelo erre ou siga por uma arquitetura equivocada, uma pessoa pode interromper o processo, reverter as mudanças e tomar a decisão final manualmente.
Onde estão os limites da abordagem
Os autores da OpenGrall dizem abertamente que não se deve idealizar o primeiro código gerado. Os LLMs continuam com os mesmos problemas crônicos: APIs desatualizadas, dependências desnecessárias, wrappers incorretos e incompatibilidade com o ambiente. A diferença é que o agente sabe ler logs, reexecutar testes e fazer correções até o módulo funcionar. Na prática, porém, essa depuração autônoma pode levar não minutos, mas horas de tempo real, principalmente se o hardware for fora do padrão ou a documentação estiver crua.
Há também limitações arquiteturais mais duras. Para configurar um manipulador, uma câmera ou um lidar, esse modo parece fazer sentido: o modelo vê a descrição, entende a geometria da tarefa e pode montar uma interface funcional sobre comandos já existentes. Mas para controlar a marcha de um hexápode ou outras tarefas com requisitos rígidos de velocidade e adaptabilidade, código Python autogerado já não basta. Ali, na opinião do autor, são necessárias outras abordagens, como TinyML e treinamento em simulação, em que o comportamento é construído ao longo de milhões de iterações, em vez de ser escrito superficialmente a partir de um pedido em texto.
O que isso significa
A OpenGrall mostra uma mudança interessante: o robô passa a ser visto não como um dispositivo de firmware rígido, mas como uma plataforma que pode ser retreinada e ampliada com comandos de texto. Ainda falta muito para uma robótica totalmente independente, mas, para integrar sensores, plugins e subsistemas específicos, um «Engenheiro» assim já pode reduzir de forma notável o trabalho manual, desde que a última chave geral continue nas mãos de uma pessoa.
Perguntas frequentes sobre a notícia
Como os papéis são divididos?
No projeto OpenGrall, a inteligência do robô é dividida em dois circuitos. O «Piloto» é um modelo local que roda a bordo, toma decisões rápidas e controla o movimento em tempo real. Ele enxerga os sensores, lê os arquivos do projeto e pode atualizar a memória, mas não tem permissão para alterar o código do sistema. Esse modo existe para que o robô não dependa da nuvem em tarefas básicas e não quebre a própria lógica durante o uso normal. O «Engenheiro» só é ativado sob demanda ou quando a tarefa exige acesso a ferramentas de desenvolvimento. É um LLM na nuvem, ao qual são a
Como o Engenheiro trabalha?
A ideia central do modo é não escrever tudo manualmente para cada módulo novo. Se ao robô é conectado, por exemplo, um servo de câmera em um ESP32 via WebSocket, basta ao dono descrever o dispositivo e os comandos disponíveis em um arquivo de autodescrição. Depois disso, o Engenheiro lê o projeto, compara os plugins existentes e cria um módulo novo para aquele hardware específico. Para isso, a OpenGrall montou um conjunto de ferramentas próprio: busca de documentação e exemplos funcionais na web leitura de artigos, especificações e arquivos do projeto análise da estrutura d
Onde estão os limites da abordagem?
Os autores da OpenGrall dizem abertamente que não se deve idealizar o primeiro código gerado. Os LLMs continuam com os mesmos problemas crônicos: APIs desatualizadas, dependências desnecessárias, wrappers incorretos e incompatibilidade com o ambiente. A diferença é que o agente sabe ler logs, reexecutar testes e fazer correções até o módulo funcionar. Na prática, porém, essa depuração autônoma pode levar não minutos, mas horas de tempo real, principalmente se o hardware for fora do padrão ou a documentação estiver crua. Há também limitações arquiteturais mais duras. Para co
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.