As três leis de Asimov saem da ficção e chegam à realidade dos robôs humanoides
As três leis da robótica de Asimov saem da ficção e viram realidade de engenharia. Os robôs humanoides aprendem a andar, cair e se levantar, mas a segurança deixou de ser apenas uma questão filosófica: é a tarefa concreta de escrever código que defina o comportamento seguro da máquina entre pessoas. O problema é mais difícil do que parece, e os engenheiros o abordam de forma pragmática, não pelas regras de Asimov.
Processado por IA de Habr AI; editado por Hamidun News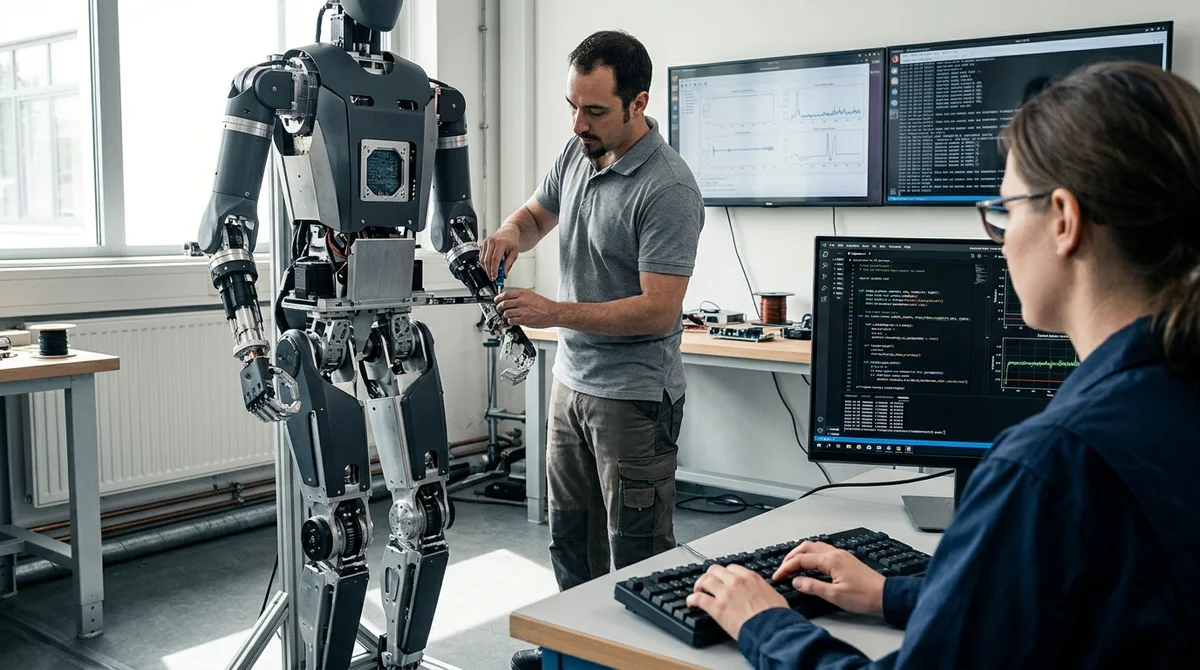
As três leis da robótica de Asimov saem da ficção e viram realidade. Há mais de 80 anos, o escritor formulou regras simples para máquinas que pareciam puramente especulativas. Mas agora que os robôs humanoides aprendem a andar, correr e pegar objetos, a questão virou um problema concreto de engenharia.
As leis de Asimov: um lembrete
Primeira lei: um robô não pode ferir um ser humano nem, por omissão, permitir que um humano sofra dano. Segunda: um robô deve obedecer às ordens dos humanos, exceto quando contradisserem a primeira lei. Terceira: um robô deve proteger a própria existência, desde que isso não contradiga as duas primeiras.
"Uma máquina pode ser mais inteligente, mas continuará sendo uma escrava; um humano pode não ser tão mais inteligente, mas será o senhor."
Nessas três linhas, Asimov captou a essência da relação.
Por que a teoria virou um problema de engenharia
A tecnologia de robôs humanoides avança rápido. Boston Dynamics, Tesla Optimus e Figure AI lançam máquinas mais ágeis que qualquer manipulador industrial. Elas circulam por espaços humanos: escritórios, armazéns, casas. E aí surge o problema que Asimov previu:
- O robô deve distinguir a intenção de uma pessoa do perigo real
- Durante uma falha, o código não deve permitir que a máquina ataque
- O sistema de segurança deve funcionar sem conexão de rede
- Falhas de energia, sensores e memória não devem disparar comportamento inseguro
- A máquina deve ser capaz de dizer "não sei" em vez de fazer uma suposição perigosa
Parece simples, mas na engenharia real a complexidade é infernal. Um robô não enxerga através de paredes. O sistema de reconhecimento pode errar. Uma pessoa pode dar um comando contraditório. E, em meio a esse ruído, as três leis de Asimov precisam funcionar.
Como isso é implementado hoje
A abordagem dos desenvolvedores é pragmática, não asimoviana. A Boston Dynamics usa limitadores físicos de velocidade e força. A Tesla adiciona cópias de segurança e monitoramento de falhas ao treinamento. A Figure AI trabalha em modelos de comportamento que buscam um meio-termo entre desempenho e segurança. Ninguém escreve um código simples como `IF robot_sees_human THEN stop()`. A realidade são milhões de instruções condicionais, treinamento com dados e modelos probabilísticos que precisam funcionar em ambientes diferentes.
O que isso significa
Asimov estava certo e errado ao mesmo tempo. Certo ao dizer que a segurança das máquinas é um problema central de engenharia. Errado ao achar que ela pode ser resolvida com três leis simples. As leis reais para robôs são milhares de páginas de especificações, testes de falha de hardware, diretrizes éticas e precedentes judiciais que ainda serão criados.
A primeira pergunta que um engenheiro faz hoje a um humanoide soa exatamente como a primeira lei de Asimov.
Perguntas frequentes sobre a notícia
O que se sabe sobre As leis de Asimov: um lembrete?
Primeira lei: um robô não pode ferir um ser humano nem, por omissão, permitir que um humano sofra dano. Segunda: um robô deve obedecer às ordens dos humanos, exceto quando contradisserem a primeira lei. Terceira: um robô deve proteger a própria existência, desde que isso não contradiga as duas primeiras. "Uma máquina pode ser mais inteligente, mas continuará sendo uma escrava; um humano pode não ser tão mais inteligente, mas será o senhor." Nessas três linhas, Asimov captou a essência da relação.
Por que a teoria virou um problema de engenharia?
A tecnologia de robôs humanoides avança rápido. Boston Dynamics, Tesla Optimus e Figure AI lançam máquinas mais ágeis que qualquer manipulador industrial. Elas circulam por espaços humanos: escritórios, armazéns, casas. E aí surge o problema que Asimov previu: O robô deve distinguir a intenção de uma pessoa do perigo real Durante uma falha, o código não deve permitir que a máquina ataque O sistema de segurança deve funcionar sem conexão de rede Falhas de energia, sensores e memória não devem disparar comportamento inseguro A máquina deve ser capaz de dizer "não sei" em vez
Como isso é implementado hoje?
A abordagem dos desenvolvedores é pragmática, não asimoviana. A Boston Dynamics usa limitadores físicos de velocidade e força. A Tesla adiciona cópias de segurança e monitoramento de falhas ao treinamento. A Figure AI trabalha em modelos de comportamento que buscam um meio-termo entre desempenho e segurança. Ninguém escreve um código simples como `IF robot_sees_human THEN stop()`. A realidade são milhões de instruções condicionais, treinamento com dados e modelos probabilísticos que precisam funcionar em ambientes diferentes.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.