Johns Hopkins met au point un système d'IA agentique pour coordonner des équipes de robots
Le Johns Hopkins Applied Physics Laboratory a dévoilé une architecture d'IA agentique pour les équipes de robots. Ce système, fondé sur des LLM, permet à des robots de types différents de travailler ensemble, de se coordonner de façon autonome et de s'adapter aux tâches. Les chercheurs ont déjà fait la démonstration de l'architecture sur du matériel réel et en ont tiré des enseignements pratiques pour la suite du développement.
Traité par IA depuis IEEE Spectrum AI ; édité par Hamidun News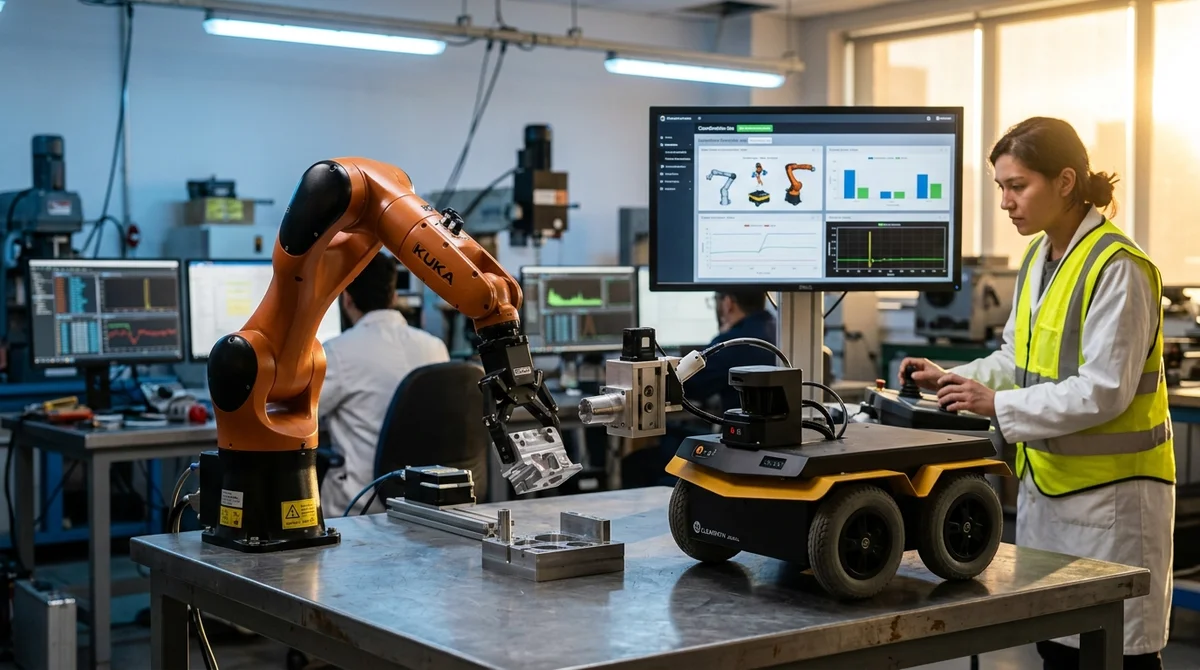
Le Johns Hopkins Applied Physics Laboratory (APL) a dévoilé une architecture d'IA agentique conçue spécifiquement pour coordonner des équipes de robots. Le système repose sur de grands modèles de langage et permet à des robots hétérogènes, différents par leur type et leurs capacités, de travailler ensemble comme un seul organisme, en se coordonnant de façon autonome et en s'adaptant en temps réel aux situations inattendues.
Le problème des équipes de robots hétérogènes
La difficulté tient au fait que les robots d'une équipe réelle sont rarement identiques. L'un est un manipulateur doté d'une pince, un autre une plateforme mobile à pattes équipée d'un ensemble de capteurs, un troisième un module spécialisé avec un outil précis. Comment les faire agir de concert si chacun « parle son propre langage » ?
Johns Hopkins a développé une architecture évolutive qui permet à des agents LLM de piloter tous ces systèmes comme un tout. Il ne s'agit pas d'un simple assemblage de contrôleurs distincts, mais d'une véritable couche cognitive qui comprend l'état de chaque robot et prend des décisions pour l'équipe.
Les trois piliers du système
L'architecture répond simultanément à trois enjeux clés.
Autonomie. Chaque robot dispose de suffisamment d'« intelligence » pour décider seul, sans attendre les ordres d'un centre. C'est crucial pour les systèmes où un retard réseau de seulement 100 millisecondes peut compromettre la réussite de la mission.
Coordination. Les agents échangent en temps réel des informations sur leur état, leurs objectifs et les obstacles. Quand deux robots ont besoin de la même ressource, le système arbitre le conflit et choisit la meilleure voie pour l'équipe dans son ensemble.
Adaptabilité. En cas de panne d'un équipement ou de changement des conditions, le système réattribue les tâches à la volée, refait le plan et poursuit le travail. Ce n'est pas un script rigide, mais une réaction vivante à un monde changeant.
Ce que peut faire un agent d'IA pour l'équipe
Les chercheurs ont démontré qu'un agent LLM, dans cette architecture, est capable de :
- Planifier pour chaque robot — découper l'objectif général en sous-tâches en tenant compte des capacités de chacun
- Résoudre les conflits — quand deux robots se disputent une même ressource, l'agent choisit la répartition optimale
- Interpréter les données des capteurs — comprendre ce qui s'est exactement passé et pourquoi le plan doit être corrigé
- Réattribuer les tâches en cas de panne — si un manipulateur tombe en panne, l'agent réoriente le travail vers une méthode alternative
- Apprendre de ses erreurs — le système retient ce qui fonctionne et ce qui ne fonctionne pas, et ajuste sa tactique
On est loin d'une simple automatisation d'une séquence de commandes. C'est de la coordination au niveau de la prise de décision de haut niveau. Le robot ne se contente pas d'exécuter un script figé : il raisonne sur le contexte, pèse les options et choisit la meilleure voie pour atteindre son but.
De la théorie au matériel
Johns Hopkins ne s'est pas arrêté aux simulations et aux modèles théoriques, comme le font beaucoup de laboratoires académiques. L'équipe a réellement lancé son architecture sur des robots physiques et montré comment le système fonctionne en « conditions de combat ». C'est une étape déterminante, car en laboratoire l'IA « fonctionne » souvent « parfaitement », et quand la théorie rencontre la réalité, des problèmes inattendus apparaissent.
Dans leur présentation, les chercheurs ont partagé les enseignements pratiques tirés de cette expérience. Ils portent sur des problèmes techniques, comme les latences réseau, l'asynchronisme entre composants et les erreurs d'interprétation de l'état, mais aussi sur des questions plus stratégiques : comment décomposer correctement une tâche complexe pour un agent.
Ce que cela signifie
C'est un pas significatif vers des systèmes multirobots semi-autonomes capables de travailler en conditions réelles avec une supervision humaine minimale. Pour l'instant, il ne s'agit évidemment pas de R2-D2 futuristes, mais d'équipes de robots d'ingénierie pouvant intervenir sur des chantiers, en usine, lors d'opérations de sauvetage, dans des lieux dangereux ou inaccessibles.
Si l'architecture se révèle réellement évolutive (et Johns Hopkins affiche sa confiance dans cette approche), nous verrons probablement les premiers prototypes industriels et projets pilotes fondés sur elle d'ici deux à trois ans.
- 2 nov. 2026DeepSeek ouvre le code d'un prototype de Super-agent : p95 du temps d'exécution de 15,7 min contre 29,5
- 2 nov. 2026Le créateur de Bun migre 750 000 lignes de Zig vers Rust en 11 jours avec Claude Code
- 2 nov. 2026Microsoft publie Mage-VL-Cowork, un modèle de 4B qui résout 66,0% des tâches d'OSWorld-Verified
- 2 nov. 2026L'assistant Muse de Meta tient un dossier sur vos proches et obtient root par défaut sous Ubuntu
Questions clés sur cet article
Que sait-on sur Le problème des équipes de robots hétérogènes ?
La difficulté tient au fait que les robots d'une équipe réelle sont rarement identiques. L'un est un manipulateur doté d'une pince, un autre une plateforme mobile à pattes équipée d'un ensemble de capteurs, un troisième un module spécialisé avec un outil précis. Comment les faire agir de concert si chacun « parle son propre langage » ? Johns Hopkins a développé une architecture évolutive qui permet à des agents LLM de piloter tous ces systèmes comme un tout. Il ne s'agit pas d'un simple assemblage de contrôleurs distincts, mais d'une véritable couche cognitive qui comprend
Que sait-on sur Les trois piliers du système ?
L'architecture répond simultanément à trois enjeux clés. Autonomie. Chaque robot dispose de suffisamment d'« intelligence » pour décider seul, sans attendre les ordres d'un centre. C'est crucial pour les systèmes où un retard réseau de seulement 100 millisecondes peut compromettre la réussite de la mission. Coordination. Les agents échangent en temps réel des informations sur leur état, leurs objectifs et les obstacles. Quand deux robots ont besoin de la même ressource, le système arbitre le conflit et choisit la meilleure voie pour l'équipe dans son ensemble. Adaptabilité.
Que sait-on sur Ce que peut faire un agent d'IA pour l'équipe ?
Les chercheurs ont démontré qu'un agent LLM, dans cette architecture, est capable de : Planifier pour chaque robot — découper l'objectif général en sous-tâches en tenant compte des capacités de chacun Résoudre les conflits — quand deux robots se disputent une même ressource, l'agent choisit la répartition optimale Interpréter les données des capteurs — comprendre ce qui s'est exactement passé et pourquoi le plan doit être corrigé Réattribuer les tâches en cas de panne — si un manipulateur tombe en panne, l'agent réoriente le travail vers une méthode alternative Apprendre de
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.