Un robot cueilleur de tomates apprend à prédire la difficulté de la saisie et atteint 81 % de réussite
Des chercheurs ont conçu un robot cueilleur de tomates qui ne se limite pas à repérer les fruits mûrs : il prédit la difficulté de chaque saisie et choisit l'angle d'approche optimal. En cas d'échec, il change de vecteur de lui-même. Le taux de réussite grimpe à 81 %, contre ~60 % pour les systèmes standard. Les auteurs voient l'avenir dans la coopération : le robot prend en charge le travail monotone, l'humain les situations atypiques.
Traité par IA depuis Science Daily AI ; édité par Hamidun News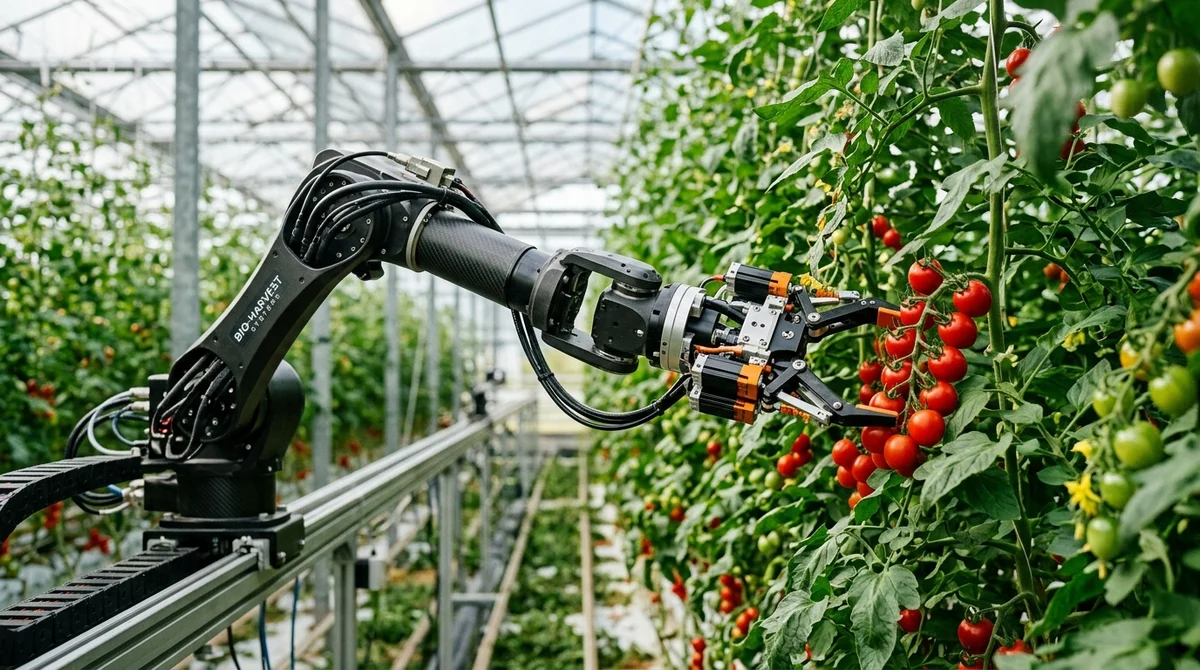
Des chercheurs ont mis au point un nouveau robot cueilleur de tomates qui, avant chaque saisie, prédit la difficulté de l'opération et choisit la meilleure stratégie. Le taux de réussite de la cueillette atteint 81 %, soit environ 20 points de pourcentage de plus que les systèmes classiques.
Pourquoi les robots classiques peinent
La robotique agricole sait reconnaître la maturité des fruits depuis longtemps. Les réseaux de neurones ont appris à distinguer une tomate rouge d'une verte avec une grande précision. Mais la reconnaissance ne représente que la moitié du problème. La vraie difficulté tient à l'action physique.
Une serre réelle est chaotique : grappes denses, feuilles pendantes, fruits sous des angles variés, formes irrégulières. Un algorithme du type « mûre trouvée → saisie » ne tient compte ni de l'angle d'approche, ni des obstacles, ni du risque d'abîmer les fruits voisins. Chaque erreur signifie une perte de récolte ou une plante endommagée.
C'est pourquoi le taux de réussite de saisie des robots cueilleurs classiques dépasse rarement 60 %. À l'échelle industrielle, c'est inacceptable.
Comment fonctionne l'approche prédictive
Le nouveau système ajoute une étape intermédiaire entre « voir » et « saisir ». Avant chaque mouvement, le robot établit une prévision : l'accessibilité du fruit, ce qui se trouve sur son chemin, et le vecteur d'effort qui causerait le moins de dégâts. À partir de cette prévision, le système choisit l'angle d'approche optimal avant même le premier mouvement du manipulateur.
Si la première tentative échoue, le robot bascule de lui-même vers un vecteur alternatif, sans arrêter le cycle et sans intervention d'un opérateur.
Point crucial : le système a été entraîné sur des données réelles de serre, et non sur des exemples synthétiques. Les simulations ne reproduisent pas toute la complexité des plantes vivantes : vent, humidité, maturation inégale au sein d'une grappe.
Résultats des essais
- 81 % de saisies réussies, contre ~60 % pour les systèmes standard
- Adaptation de l'angle de saisie en temps réel, sans redémarrer le cycle
- Fonctionne avec des grappes de fruits, pas seulement avec des tomates isolées
- Entraînement sur des données réelles et non synthétiques
L'écart de 20 points de pourcentage est important : avec des milliers de fruits par jour, cela représente des centaines de tomates sauvées par poste de travail robotisé.
Coopération, pas remplacement
Les auteurs soulignent que l'objectif n'est pas d'évincer les humains des exploitations, mais de créer un environnement efficace de travail commun. Le robot prend en charge le travail monotone et précis : choisir l'angle, saisir, couper. L'humain s'occupe de ce où les algorithmes sont encore moins bons : situations atypiques, contrôle qualité, adaptation aux changements soudains de conditions.
«
Cette avancée ouvre la voie à des fermes où robots et humains travaillent côte à côte », notent les auteurs.
Ce modèle réduit la charge physique du personnel des serres et permet d'introduire les robots progressivement, sans devoir basculer d'un coup toute la production vers l'automatisation.
Ce que cela signifie
La logique prédictive « d'abord évaluer, ensuite agir » est un principe qui dépasse largement le cadre de l'agriculture. La même architecture s'applique dans les entrepôts, l'industrie et la médecine, partout où un robot doit travailler dans un environnement non structuré. Le secteur agricole a historiquement pris du retard en robotisation précisément à cause de cette complexité.
Si le chiffre de 81 % peut être reproduit à l'échelle industrielle, l'économie de l'automatisation agricole changera sensiblement.
Questions clés sur cet article
Pourquoi les robots classiques peinent?
La robotique agricole sait reconnaître la maturité des fruits depuis longtemps. Les réseaux de neurones ont appris à distinguer une tomate rouge d'une verte avec une grande précision. Mais la reconnaissance ne représente que la moitié du problème. La vraie difficulté tient à l'action physique. Une serre réelle est chaotique : grappes denses, feuilles pendantes, fruits sous des angles variés, formes irrégulières. Un algorithme du type « mûre trouvée → saisie » ne tient compte ni de l'angle d'approche, ni des obstacles, ni du risque d'abîmer les fruits voisins. Chaque erreur
Comment fonctionne l'approche prédictive?
Le nouveau système ajoute une étape intermédiaire entre « voir » et « saisir ». Avant chaque mouvement, le robot établit une prévision : l'accessibilité du fruit, ce qui se trouve sur son chemin, et le vecteur d'effort qui causerait le moins de dégâts. À partir de cette prévision, le système choisit l'angle d'approche optimal avant même le premier mouvement du manipulateur. Si la première tentative échoue, le robot bascule de lui-même vers un vecteur alternatif, sans arrêter le cycle et sans intervention d'un opérateur. Point crucial : le système a été entraîné sur des donn
Que sait-on sur Résultats des essais ?
81 % de saisies réussies, contre ~60 % pour les systèmes standard Adaptation de l'angle de saisie en temps réel, sans redémarrer le cycle Fonctionne avec des grappes de fruits, pas seulement avec des tomates isolées Entraînement sur des données réelles et non synthétiques L'écart de 20 points de pourcentage est important : avec des milliers de fruits par jour, cela représente des centaines de tomates sauvées par poste de travail robotisé.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.