Bloomberg Tech : pourquoi les robots humanoïdes deviennent la grande frontière de l'IA
Les robots humanoïdes passent rapidement de la vitrine spectaculaire à un nouveau marché applicatif pour l'IA. La forme humaine devient une cible commode pour les modèles, les capteurs et les systèmes autonomes, car c'est elle qui s'insère le mieux dans l'environnement humain existant. La question centrale n'est plus de savoir si de telles machines sont possibles, mais à quelle vitesse l'industrie réduira l'écart entre les démonstrations et le travail réel.
Traité par IA depuis Bloomberg Tech ; édité par Hamidun News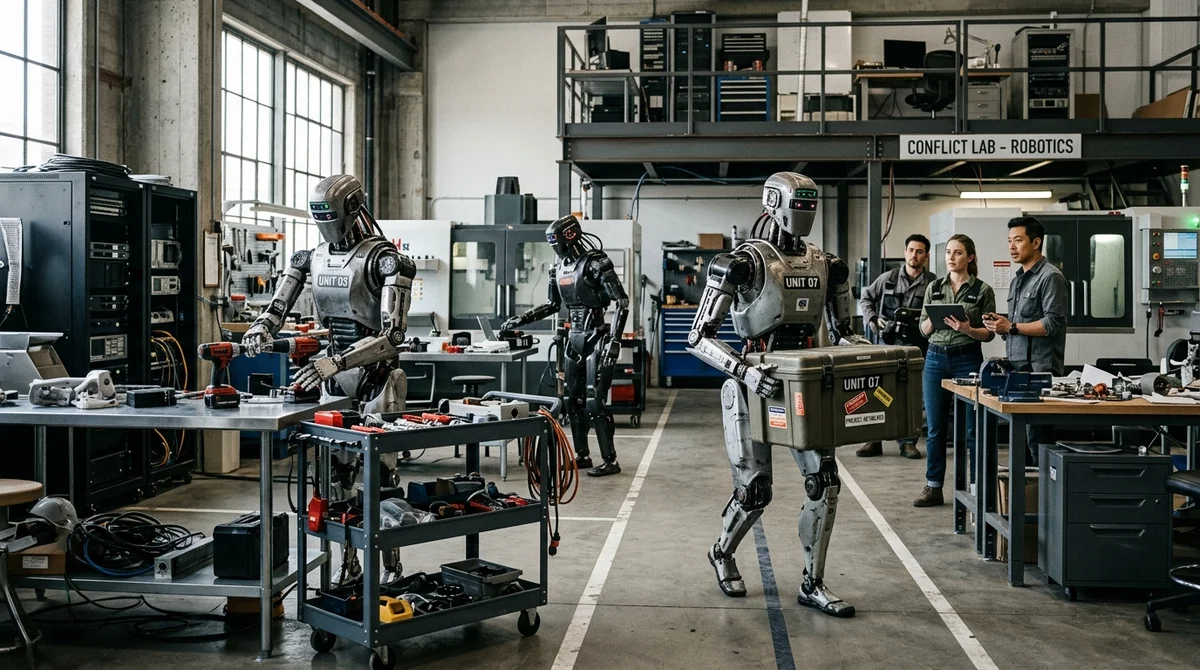
Les robots humanoïdes sont de plus en plus considérés non comme une vitrine lointaine de science-fiction, mais comme le prochain grand marché de l'intelligence artificielle. Dans un nouvel épisode de Primer, Bloomberg Tech examine pourquoi ce format pourrait devenir le principal terrain d'essai de ce dont l'IA est capable hors de l'écran.
Pourquoi les robots
Après l'essor des modèles génératifs, l'industrie est arrivée à la question logique suivante : que se passera-t-il quand les systèmes apprendront non seulement à répondre à des requêtes, mais aussi à agir dans le monde physique ? Un robot humanoïde apparaît ici comme une cible presque idéale. Contrairement à un manipulateur industriel, il n'a pas besoin d'un environnement conçu pour lui, car tout notre monde est déjà bâti pour le corps humain : portes, escaliers, étagères, chariots, outils et postes de travail.
C'est pourquoi les humanoïdes ne passent plus aujourd'hui pour une simple attraction d'ingénieurs. Ils sont devenus un test pour toute la chaîne de l'IA à la fois, de la vision par ordinateur et de la planification par le langage jusqu'au contrôle moteur, à la mémoire, à la sécurité et à la capacité de décider dans un environnement changeant. Si un modèle peut comprendre une tâche, voir les obstacles, choisir une séquence d'actions et l'exécuter soigneusement avec ses mains, on change complètement de niveau d'utilité par rapport à une interface de chat.
L'écart entre le battage futuriste et la réalité pourrait se réduire plus vite qu'on ne le croit.
Là où la réalité freine
Pour autant, l'enjeu principal n'est pas dans les belles démonstrations, mais dans la différence entre une vidéo de laboratoire et un fonctionnement stable dans le monde réel. Il ne suffit pas qu'un robot parcoure un trajet une fois ou soulève une caisse devant la caméra. Il doit le faire des centaines de fois de suite, sans perdre l'équilibre, sans casser d'objets, sans mettre des personnes en danger et sans réclamer l'intervention constante d'un opérateur. C'est là que se situe aujourd'hui le principal écart entre les attentes et le produit.
Le problème ne se réduit pas à une seule technologie. Il faut des capteurs précis, des actionneurs fiables, des batteries économes en énergie, un logiciel de contrôle robuste et un énorme volume de données sur la façon dont les humains se déplacent et travaillent avec leurs mains. Même un bon modèle de raisonnement est inutile si le robot réagit lentement, rate sa saisie d'un objet ou se perd dans un environnement imprévisible. La question n'est donc plus seulement de savoir quelle sera l'intelligence de l'IA, mais comment cette intelligence se raccordera à un « corps ».
Ce qui accélère les progrès
Malgré tout, la fenêtre d'opportunité s'élargit vite. Plusieurs facteurs pèsent simultanément sur le marché et, ensemble, rendent un scénario de croissance massive nettement plus réaliste qu'il y a deux ans.
- Des modèles multimodaux plus puissants relient mieux texte, image, son et action en une seule chaîne.
- La simulation et les données synthétiques permettent d'entraîner des comportements plus vite qu'avec les seuls robots réels.
- Les capteurs, les caméras et le calcul deviennent peu à peu moins chers, ce qui réduit le coût de l'expérience et de l'erreur.
- Les entreprises n'ont pas besoin d'un robot parfait, mais d'un exécutant assez fiable pour des tâches répétitives : en entrepôt, en logistique, dans les services ou la production.
Si toute cette pile s'améliore en même temps, les humanoïdes cesseront d'être un symbole médiatique du « futur un jour » et deviendront une nouvelle interface applicative pour l'IA. Pas forcément universelle dès le premier jour, ni bon marché, mais assez utile pour que les entreprises se mettent à calculer l'économie du déploiement. En ce sens, Bloomberg parle moins d'un fantasme lointain que d'une frontière où l'intelligence logicielle se heurte pour la première fois sérieusement aux contraintes du monde physique.
Ce que cela signifie
La prochaine grande étape de l'IA pourrait se jouer non dans les chats ni dans la recherche, mais dans des machines capables de percevoir l'espace et d'y agir. Les gagnants ne seront pas ceux qui montreront la vidéo la plus spectaculaire, mais ceux qui réduiront le plus vite l'écart entre la démo et un travail quotidien fiable.
- 17 mai 2026Les trois lois d'Asimov quittent la fiction pour la réalité des robots humanoïdes
- 20 mai 2026Barclays : les robots humanoïdes pourraient combler 60 % du déficit de main-d'œuvre en Chine
- 1 août 2026La FCC interdit l'importation de nouveaux robots chinois pour protéger l'infrastructure d'IA américaine
- 19 juil. 2026Un ancien scientifique de Tesla dévoile un projet de robot humanoïde léger pour l'Europe
Questions clés sur cet article
Pourquoi les robots?
Après l'essor des modèles génératifs, l'industrie est arrivée à la question logique suivante : que se passera-t-il quand les systèmes apprendront non seulement à répondre à des requêtes, mais aussi à agir dans le monde physique ? Un robot humanoïde apparaît ici comme une cible presque idéale. Contrairement à un manipulateur industriel, il n'a pas besoin d'un environnement conçu pour lui, car tout notre monde est déjà bâti pour le corps humain : portes, escaliers, étagères, chariots, outils et postes de travail.
Que sait-on sur Là où la réalité freine ?
Pour autant, l'enjeu principal n'est pas dans les belles démonstrations, mais dans la différence entre une vidéo de laboratoire et un fonctionnement stable dans le monde réel. Il ne suffit pas qu'un robot parcoure un trajet une fois ou soulève une caisse devant la caméra. Il doit le faire des centaines de fois de suite, sans perdre l'équilibre, sans casser d'objets, sans mettre des personnes en danger et sans réclamer l'intervention constante d'un opérateur.
Que sait-on sur Ce qui accélère les progrès ?
Malgré tout, la fenêtre d'opportunité s'élargit vite. Plusieurs facteurs pèsent simultanément sur le marché et, ensemble, rendent un scénario de croissance massive nettement plus réaliste qu'il y a deux ans. Des modèles multimodaux plus puissants relient mieux texte, image, son et action en une seule chaîne. La simulation et les données synthétiques permettent d'entraîner des comportements plus vite qu'avec les seuls robots réels.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.