Le MAI conçoit un robot manutentionnaire autonome qui décide sans intervention humaine
L'Institut d'aviation de Moscou (MAI) a mis au point un robot manutentionnaire autonome destiné aux usines numériques. Contrairement aux AGV classiques, qui suivent des rails ou un marquage au sol, il s'oriente librement dans l'espace et choisit lui-même son itinéraire, sans opérateur. Ses concepteurs résument le principe ainsi : « Pas comme un tramway sur ses rails ».
Traité par IA depuis CNews AI ; édité par Hamidun News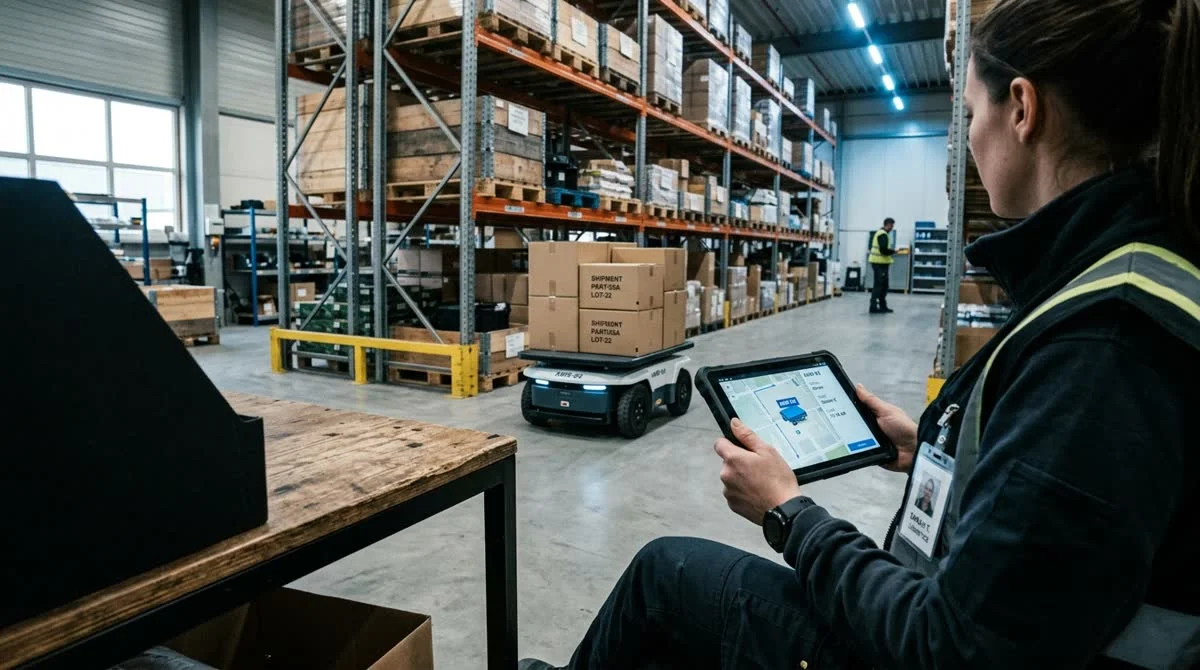
Le 2 juillet 2026, l'Institut d'aviation de Moscou (MAI) a présenté le prototype d'un robot manutentionnaire autonome conçu pour les « usines numériques ». Cet engin fonctionne sans intervention humaine : il se déplace seul dans l'espace de production, trace des itinéraires et décide de la façon de les optimiser en temps réel.
En quoi ce robot diffère des AGV classiques
Les chariots de transport automatisés, ou AGV (Automated Guided Vehicle), sont depuis longtemps la norme de l'automatisation des entrepôts. Leur principe est simple : le chariot suit une bande magnétique, des rails ou un sol préalablement marqué, sans s'écarter de son parcours. Tout obstacle provoque un arrêt : le chariot attend l'opérateur.
Les concepteurs du MAI ont résumé la différence fondamentale en une formule : « Pas comme un tramway sur ses rails ». Le robot s'oriente de façon dynamique : ses capteurs lui permettent de dresser la carte des lieux en cours de route, de choisir lui-même le meilleur itinéraire et de le recalculer dès qu'un obstacle apparaît, sans attendre l'ordre d'un opérateur.
Cette catégorie de systèmes s'appelle AMR (Autonomous Mobile Robot). Contrairement aux AGV, les AMR n'exigent aucune infrastructure au sol : ni rails, ni bandes magnétiques, ni repères QR. Si l'agencement de l'atelier change, nul besoin d'arrêter la production pour refaire le marquage ; il suffit de mettre à jour la carte dans le logiciel.
Comment fonctionne la navigation autonome
La plupart des AMR actuels reposent sur la technologie SLAM (Simultaneous Localization and Mapping, localisation et cartographie simultanées). L'association de lidars, de caméras vidéo et de capteurs à ultrasons permet au robot de construire une carte de son environnement et de déterminer précisément sa position dessus en temps réel.
La prise de décision représente le niveau de complexité suivant. Il ne suffit pas de savoir où l'on se trouve : il faut choisir le meilleur itinéraire parmi des obstacles en perpétuel changement, hiérarchiser les tâches et éviter les collisions avec d'autres robots et avec des personnes. C'est ce que veulent dire les concepteurs du MAI lorsqu'ils qualifient cette prise de décision d'« autonome ».
Pour quelles entreprises le robot est conçu
La cible, ce sont les « usines numériques » : des sites où une grande part des opérations est déjà automatisée et reliée à un système de gestion unique. Sur ces sites, le manutentionnaire autonome s'intègre à la chaîne robotisée : il reçoit ses tâches du système de pilotage, les exécute et transmet son statut, le tout sans opérateur.
La logistique interne reste l'un des derniers grands domaines du travail manuel, même dans les usines très automatisées. Les robots manutentionnaires à navigation autonome permettent de combler ce vide : réduire la dépendance au travail manuel, limiter les arrêts et réaffecter les salariés à des tâches plus complexes.
Le MAI est l'une des principales universités techniques du pays, avec de solides bases en ingénierie aérospatiale et en systèmes sans pilote. Ces dernières années, l'institut étoffe son pôle robotique : les algorithmes de navigation des robots mobiles recoupent largement les méthodes de pilotage des drones, que le MAI développe de longue date.
Ce que cela signifie
Le projet du MAI est l'un des rares exemples publics de universités techniques russes qui rejoignent la tendance mondiale de la robotique industrielle autonome. La vitesse à laquelle le prototype deviendra un produit commercial dépendra des prochaines étapes : un partenariat avec un client industriel et les premiers déploiements pilotes. Pour l'instant, seule la description du concept est accessible publiquement ; les caractéristiques techniques, les méthodes de navigation et les délais n'ont pas été divulgués.
Questions clés sur cet article
Que sait-on sur En quoi ce robot diffère des AGV classiques ?
Les chariots de transport automatisés, ou AGV (Automated Guided Vehicle), sont depuis longtemps la norme de l'automatisation des entrepôts. Leur principe est simple : le chariot suit une bande magnétique, des rails ou un sol préalablement marqué, sans s'écarter de son parcours. Tout obstacle provoque un arrêt : le chariot attend l'opérateur. Les concepteurs du MAI ont résumé la différence fondamentale en une formule : « Pas comme un tramway sur ses rails ». Le robot s'oriente de façon dynamique : ses capteurs lui permettent de dresser la carte des lieux en cours de route, d
Comment fonctionne la navigation autonome?
La plupart des AMR actuels reposent sur la technologie SLAM (Simultaneous Localization and Mapping, localisation et cartographie simultanées). L'association de lidars, de caméras vidéo et de capteurs à ultrasons permet au robot de construire une carte de son environnement et de déterminer précisément sa position dessus en temps réel. La prise de décision représente le niveau de complexité suivant. Il ne suffit pas de savoir où l'on se trouve : il faut choisir le meilleur itinéraire parmi des obstacles en perpétuel changement, hiérarchiser les tâches et éviter les collisions
Que sait-on sur Pour quelles entreprises le robot est conçu ?
La cible, ce sont les « usines numériques » : des sites où une grande part des opérations est déjà automatisée et reliée à un système de gestion unique. Sur ces sites, le manutentionnaire autonome s'intègre à la chaîne robotisée : il reçoit ses tâches du système de pilotage, les exécute et transmet son statut, le tout sans opérateur. La logistique interne reste l'un des derniers grands domaines du travail manuel, même dans les usines très automatisées. Les robots manutentionnaires à navigation autonome permettent de combler ce vide : réduire la dépendance au travail manuel,
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.