Boston Dynamics وGoogle DeepMind تعلّمان الروبوت Spot الاستدلال خلال جولات التفتيش الصناعي
أضافت Boston Dynamics نموذج Gemini Robotics-ER 1.6 من Google DeepMind إلى الروبوت Spot، وتراهن على التفتيش الصناعي. بات بإمكان الروبوت الآن البحث بنفسه عن التسربات الخطرة والمخلفات، وقراءة بيانات العدادات المعقدة، وفهم ما إذا كان قد أنجز الإجراء المطلوب على نحو أفضل. لم يعد السؤال الرئيسي يتعلق بالعروض التجريبية المبهرة، بل بقدرة هذا النوع من الذكاء الاصطناعي على العمل بثبات في ورش الإنتاج الفعلية.
معالج بواسطة الذكاء الاصطناعي من IEEE Spectrum AI؛ بتحرير Hamidun News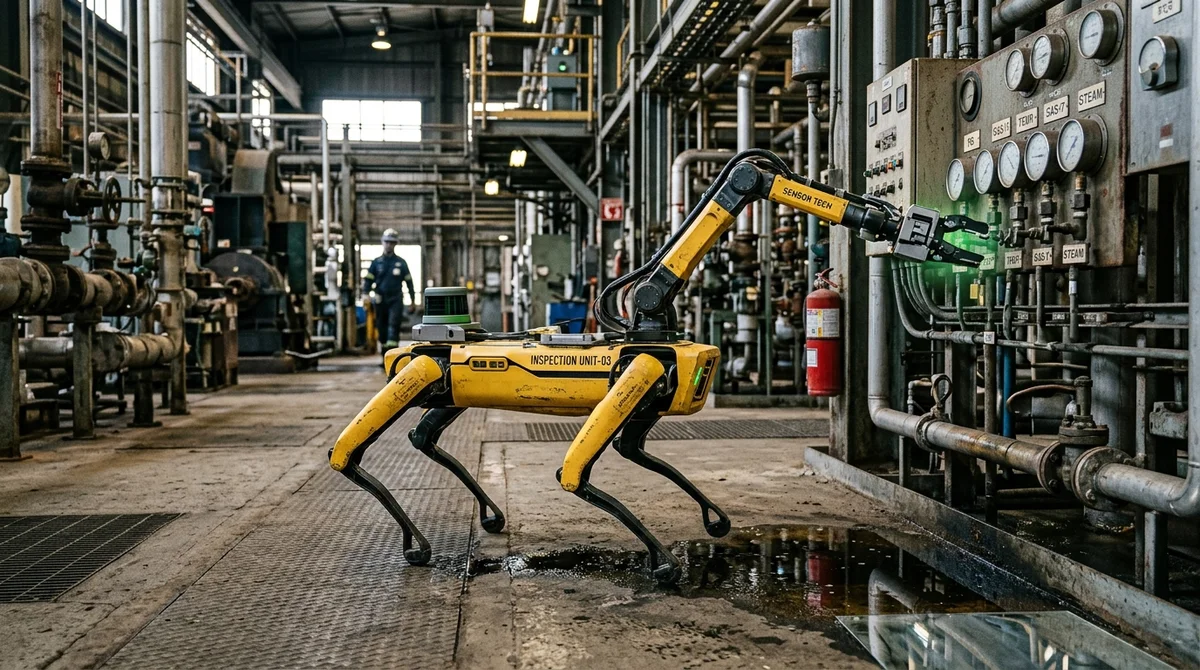
تنقل Boston Dynamics الروبوت Spot من فئة العروض التجريبية المبهرة إلى فئة أكثر عملية من الروبوتات الصناعية. فقد زُوّد هذا الروبوت رباعي الأرجل بنموذج Gemini Robotics-ER 1.6 من Google DeepMind، وبات مطلوبًا منه ألا يكتفي بتنفيذ الأوامر، بل أن يفسّر المحيط، ويلاحظ الانحرافات، ويتخذ قرارات أثناء جولات التفتيش دون مشاركة دائمة من المشغّل.
يمثل هذا تحولًا مهمًا في مجال الروبوتات. فقد ظلت الروبوتات لفترة طويلة قادرة على أداء الكثير، لكن بشرط أن يصف الإنسان السيناريو مسبقًا بما يشبه البرنامج. وكلما ازدادت المهمة تعقيدًا، ازدادت صعوبة تصميم واجهة مريحة للتعامل معها. وفكرة الذكاء الاصطناعي المجسَّد (embodied AI)، أي الذكاء الاصطناعي الذي يملك جسدًا فيزيائيًا ويصل إلى العالم الحقيقي، تهدف تحديدًا إلى تقليص هذه الفجوة.
تُعدّ Boston Dynamics من الشركات القليلة التي نجحت في إيصال الروبوتات الماشية إلى نطاق تجاري واسع، إذ يعمل Spot اليوم بآلاف النسخ. لذلك لا يُعدّ دمج النموذج الجديد تجربة أكاديمية، بل محاولة لتحسين منتج مستخدَم فعلًا في المواقع الميدانية.
السيناريو الرئيسي ليس المهام المنزلية التي تظهر في مقاطع الفيديو، بل التفتيش الصناعي. ففي المصانع ومنشآت الطاقة وغيرها من المواقع المعقدة، يتعين على Spot التجول في المكان والتحقق مما إذا كان هناك ما ينذر بخطر. ومع Gemini Robotics-ER 1.6، يستطيع الروبوت البحث بشكل مستقل عن السوائل المسكوبة والمخلفات الغريبة، وقراءة بيانات المستشعرات المعقدة وأجهزة قياس الضغط والزجاج الكاشف، وكذلك الاستعانة بنماذج الرؤية واللغة عند الحاجة إلى فهم أدق للوضع المحيط. وبعبارة أخرى، لا يتعلق الأمر بتعليم الروبوت إحضار الأشياء بشكل أنيق، بل بتقليل المخاطر في الأماكن التي قد يكون ثمن تفويت مشكلة فيها باهظًا.
لكن الأكثر إثارة للاهتمام هنا هو ما يعنيه المطورون بالفهم والاستدلال. فهاتان الكلمتان تتردد على نحو متزايد في عالم الروبوتات، ولا تعنيان في الممارسة العملية فلسفة، بل اقتراب سلوك الآلة من المنطق البشري. فإذا طلب شخص من الروبوت إخراج العلب من الغرفة، فهو لا يتوقع تنفيذ الأمر فحسب، بل يتوقع أيضًا حسًّا سليمًا: أن يمسك العلبة بطريقة لا تسكب بقايا السائل، وألا يضع كوب الماء على حافة الطاولة، وألا يخلق خطرًا جديدًا بدل إزالة خطر قديم.
تقول Google DeepMind إنها ترصد مثل هذه الحالات عبر سيناريوهات داخلية للسلامة الدلالية. والهدف ألا يفهم الروبوت الفعل الوارد في الأمر فحسب، بل أن يراعي أيضًا عواقب الإجراء في العالم المادي.
ومع ذلك، فإن حدود النهج الحالي واضحة تمامًا. فالنسخة الحالية من النموذج الموجَّهة إلى Spot تعتمد في الأساس على الرؤية. فعلى سبيل المثال، تقيّم إحدى الوظائف الجديدة نجاح الإمساك بجسم ما عبر عدة كاميرات. وهذا مفيد، لكن علم الروبوتات يعرف منذ زمن طويل وسائل أخرى للتأكد من إمساك الجسم بإحكام، مثل مستشعرات القوة واللمس والتغذية الراجعة التلامسية. والمشكلة تكمن في البيانات. فالإنترنت مليء بالأمثلة المرئية على كيفية التقاط قلم أو فتح باب خزانة، لكن لا توجد تقريبًا مجموعات بيانات واسعة تحوي معلومات لمسية. ولذلك فإن تعليم النماذج فيزياء التلامس أصعب بكثير حتى الآن من تعليمها الصور والنصوص.
ولسد هذه الفجوة، تعتزم Boston Dynamics جمع مزيد من البيانات الميدانية من العملاء الذين سيستخدمون وظائف التفتيش الجديدة في Spot.
وهناك مسألة عملية ثانية هي الثقة. فـBoston Dynamics تقرّ صراحةً بأنها تطرح القدرات الجديدة عبر برامج تجريبية (بيتا)، وأنها لا تروّج إلا لما تثق به. ولا يُشترط في الروبوت المخصص للتفتيش التجاري الكمال المطلق، لكن هناك حدًّا أدنى للفائدة. فإذا أخطأ النظام كثيرًا وأطلق إنذارات كاذبة، يتوقف المشغّلون عن الإصغاء إليه. وترى الشركة أن القيمة الحقيقية تبدأ عند مستوى يتجاوز 80 في المئة تقريبًا، حين يصبح الروبوت مساعدًا لا مصدر إزعاج. ويكتسب هذا أهمية خاصة في المنشآت التي تُزوَّد فيها بعض البنية التحتية الحرجة بالمستشعرات، بينما لا يزال بعض التفاصيل الصغيرة التي قد تكون خطرة لا يُلاحظ إلا بالعين خلال الجولة.
والخلاصة بسيطة: إن تحالف Boston Dynamics وGoogle DeepMind ليس قصة عن مقطع فيديو مبهر آخر لكلب آلي، بل محاولة لتحويل الذكاء الاصطناعي المجسَّد إلى أداة تطبيقية ذات فائدة قابلة للقياس. فإذا تعلّم Spot فعلًا اكتشاف التسربات بموثوقية، وقراءة العدادات، والتصرف بأمان أكبر في بيئة غير واضحة المعالم، فسيحصل السوق على أحد أول الأمثلة المقنعة على عمل ذكاء اصطناعي يستدل لا على الشاشة، بل داخل ورشة الإنتاج. ويمكن لاحقًا نقل الخبرة المتراكمة إلى منصات أخرى، بما فيها الروبوتات البشرية الأكثر تعقيدًا.
- 29 أكتوبر 2026Qwen 3.5 4B تحمل داخل أوزانها معالج RISC-V بذاكرة قائمة على DeltaNet
- 29 أكتوبر 2026«تكنوكافيه» تجمع مقال فيديو بالكود: 73 ثانية مقابل $10 من توكنات Claude Code
- 29 أكتوبر 2026Anthropic تكشف في نموذج S-1: 11 900 عميل يدفعون 100 ألف دولار سنويًا فأكثر
- 29 أكتوبر 2026Google DeepMind تكتشف عيبًا في softmax: التدرّج ينعدم عند فارق 16,6
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.