🎧 Robótica: os destaques da semana
🎧 Podcast temático Vamos destrinchar isso por partes. Hoje temos na mesa, bom, metaforicamente, uma pilha inteira de materiais fresquinhos para esta análise aprofundada. Pois é, e materiais que, eu diria, viram de cabeça para baixo a visão de sempre. 100 por cento. Tem relatórios fechados de startups, publicações científicas áridas sobre novos benchm... _Duração ~17 min · 2 apresentadores · discussão das notícias mais recentes_
Processado por IA de Hamidun News Podcast; editado por Hamidun News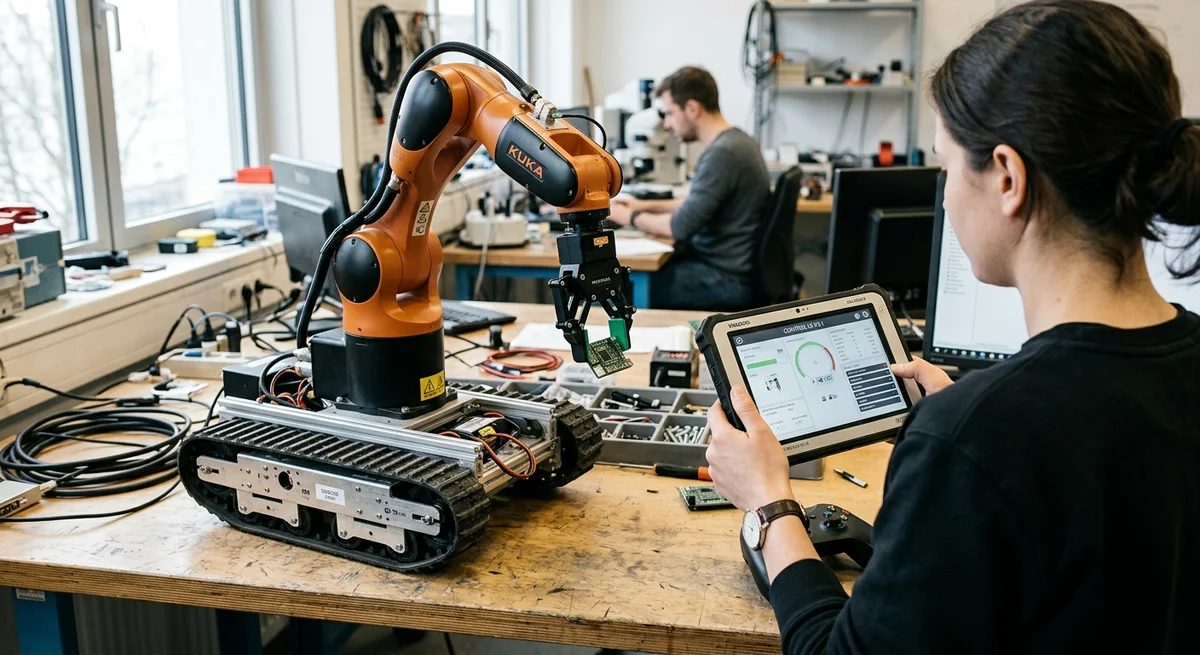
_Podcast em áudio: dois apresentadores de IA discutem as notícias mais recentes sobre IA. A transcrição completa está abaixo._
Apresentador A (00:00): Vamos destrinchar isso por partes. Hoje temos na mesa, bom, metaforicamente, uma pilha inteira de materiais fresquinhos para esta análise aprofundada.
Apresentador B (00:11): Pois é, e materiais que, eu diria, viram de cabeça para baixo a visão de sempre.
Apresentador A (00:16): 100 por cento. Tem relatórios fechados de startups, publicações científicas áridas sobre novos benchmarks e até resumos de investimentos de gigantes como a Nvidia.
Apresentador B (00:28): Sim, sim, tudo em 1 monte só, mas um monte bem lógico.
Apresentador A (00:32): Exatamente. E se a gente resumir todos esses números, gráficos e notícias em 1 ideia, estamos à beira de uma mudança realmente fundamental.
Apresentador B (00:41): Uma mudança do controle rígido para o caos, certo?
Apresentador A (00:44): Isso, para a sobrevivência no caos. Todo mundo se acostumou com a imagem da fábrica moderna, sabe, que custa centenas de 1000000 de dólares. Lá tudo funciona como um relógio perfeito.
Apresentador B (00:56): Cada peça desliza pela esteira, e os robôs fazem aqueles movimentos bonitos e milimetricamente calibrados.
Apresentador A (01:03): Isso, esses movimentos perfeitos. Mas basta alguém esquecer uma chave inglesa no chão ou mover a bancada só alguns centímetros, e pronto. Todo esse idílio desmorona.
Apresentador B (01:17): O robô bate às cegas nos obstáculos. Bate nos obstáculos.
Apresentador A (01:19): Sim. O braço robótico, que tem coordenadas geométricas rígidas gravadas no código, simplesmente trava, dá erro ou, pior, quebra um equipamento caro.
Apresentador B (01:31): E esse problema da programação rígida foi, talvez, a principal âncora de toda a indústria por décadas.
Apresentador A (01:37): Um passo para a esquerda, um passo para a direita, e vem a catástrofe.
Apresentador B (01:39): Exato. As máquinas são ótimas em repetir 1 mesma operação matemática 1000000 de vezes, mas ficam totalmente indefesas diante do caos básico, cotidiano, do mundo físico real.
Apresentador A (01:53): Elas simplesmente não têm intuição.
Apresentador B (01:55): Não têm o que chamamos de compreensão do contexto físico. Ou melhor, não tinham até pouco tempo atrás. A julgar pelos dados que temos em mãos, as regras do jogo estão sendo reescritas agora mesmo.
Apresentador A (02:08): E essa é justamente a missão da análise de hoje. Vamos ver como a inteligência artificial está ganhando um corpo físico diante dos nossos olhos.
Apresentador B (02:18): Abandonando manuais de vários volumes.
Apresentador A (02:20): E aprendendo a sobreviver em um ambiente imprevisível. Analisando todas as fontes, surge 1 insight impressionante. O futuro da verdadeira revolução das máquinas não está sendo construído sobre um poder computacional gigantesco.
Apresentador B (02:32): Nem sobre fazendas de servidores infinitas.
Apresentador A (02:35): Isso. Ele está sendo construído sobre soluções incrivelmente elegantes, compactas e locais, e sobre adaptabilidade muscular.
Apresentador B (02:41): Olha, para entender de verdade a escala dessas mudanças, precisamos descer ao nível básico da mecânica. Antes de confiar a um robô uma cadeia de suprimentos global, ele precisa dominar a física fundamental.
Apresentador A (02:54): Tipo, simplesmente pegar uma peça e não quebrar
Apresentador B (02:56): ela? Exatamente. Pegar uma peça de formato complexo que está torta e não esmagá-la. E os documentos mostram aqui uma abordagem bem atípica.
Apresentador A (03:05): Ah, sim, 1 dos estudos descreve um experimento bem revelador. Um engenheiro pegou um pequeno robô de esteiras com um braço robótico e integrou nele um modelo de linguagem do Google, o Gemini Nano.
Apresentador B (03:18): E aqui vêm números importantes.
Apresentador A (03:19): Sim, os números mais importantes. Esse modelo tem só 270 1000000 de parâmetros.
Apresentador B (03:25): O que, perto das versões monstruosas do GPT, é microscópico, não é? Aquelas exigem data centers inteiros e quase usinas nucleares para funcionar.
Apresentador A (03:36): 100 por cento. E aqui o autor do projeto descreve isso como um verdadeiro neuropunk. O robô treina em simulação, não tem nenhum acesso à internet e não consulta nenhum servidor na nuvem.
Apresentador B (03:48): Tudo local.
Apresentador A (03:49): Totalmente. E aqui vale parar um pouco. Por que desconectar um robô moderno da nuvem, onde está todo esse poder infinito?
Apresentador B (03:58): Bom, porque no mundo físico a nuvem é fatal por causa da latência. O atraso do sinal decide tudo. Imagine que o robô está tentando segurar um objeto frágil que está escorregando. Certo. O sinal dos sensores precisa ir até um servidor em outro país, ser processado por um modelo enorme e voltar com o comando de apertar os dedos 2 milímetros a mais.
Apresentador A (04:21): E isso leva meio segundo?
Apresentador B (04:23): Sim, e em meio segundo o objeto já se espatifou no chão de concreto.
Apresentador A (04:28): Então é a diferença entre procurar uma resposta numa biblioteca enorme do outro lado da cidade e simplesmente puxar a mão do fogão quente no nível da medula espinhal?
Apresentador B (04:36): Ótima analogia. Precisamos justamente de reflexos locais. E esse modelo compacto de 270000000 de parâmetros dá a autonomia necessária.
Apresentador A (04:46): E tem o consumo de energia também, imagino?
Apresentador B (04:48): Claro. Manter um canal de comunicação ativo com a nuvem o tempo todo e transmitir vídeo em streaming acaba com a bateria de um agente móvel.
Apresentador A (04:56): Entendi. Nesse experimento, o modelo compacto recebia localmente dados sobre o ângulo de rotação das articulações, coordenadas e imagem, e aprendia a se mover por tentativa e erro direto a bordo.
Apresentador B (05:07): Com simuladores, sim.
Apresentador A (05:08): Mas aqui estamos falando de simulação cem por cento. O modelo fica numa caixa virtual. Nas nossas fontes também há uma abordagem completamente oposta para o mesmo problema do caos.
Apresentador B (05:19): Ah, você está falando da Generalist?
Apresentador A (05:21): Sim. E isso soa ainda mais fantástico. A startup Generalist, que, segundo os resumos, recebeu investimento da Nvidia. O pessoal seguiu um caminho totalmente diferente.
Apresentador B (05:31): Em vez de realidade virtual, eles usam pessoas reais?
Apresentador A (05:35): Isso. Em vez de escrever código, eles usam os chamados dados humanos sujos. Trabalhadores comuns da fábrica usam sensores vestíveis no pulso.
Apresentador B (05:45): Hum, visualmente parecem pulseiras fitness mais avançadas.
Apresentador A (05:49): Aham. E essas pulseiras simplesmente registram a física pura dos movimentos humanos durante a rotina diária.
Apresentador B (05:56): Cada ângulo de inclinação do cotovelo, cada microaceleração
Apresentador A (06:00): da mão? As menores adaptações quando a pessoa pega aquela peça que está torta.
Apresentador B (06:05): E os resultados dessa abordagem, digamos assim, derrubam velhos dogmas da robótica. Nos relatórios da Generalist aparece o número de 99% de sucesso em condições reais e imprevisíveis de fábrica. Movimentos humanos.
Apresentador A (06:31): Então o robô literalmente absorve a experiência física de outra pessoa. Quando a peça está numa posição fora do padrão, ele não dá erro de sintaxe, ele meio que se lembra daquele padrão que observou num operador de verdade?
Apresentador B (06:43): Sim, ele se lembra da adaptação da mão.
Apresentador A (06:46): Olha, mas me vem uma ideia engraçada. Se o robô aprende com movimentos humanos brutos, será que ele não vai copiar sem querer nossos maus hábitos?
Apresentador B (06:54): Como assim?
Apresentador A (06:55): Bom, o trabalhador ficou pensativo, coçou a nuca com a pulseira e depois pegou a peça. O robô também vai fazer essa micropausa para coçar a nuca?
Apresentador B (07:04): Ah, bom, é justamente para filtrar esse tipo de ruído que existem os algoritmos de limpeza de dados. Mas tem um fundo de verdade: a máquina absorve justamente a cinemática humana. Pois é. E aqui o importante é como essa coleta de dados físicos brutos se concilia com a primeira abordagem, a de simulação do Google.
Apresentador A (07:23): Sim, porque à primeira vista são 2 polos totalmente diferentes. 1 fica numa matrix estéril, o outro absorve o caos do
Apresentador B (07:31): chão de fábrica. Mas, do ponto de vista sistêmico, eles resolvem tarefas diferentes em 1 mesma cadeia. Veja, a simulação é o campo de testes ideal e seguro.
Apresentador A (07:38): Lá os modelos compactos podem cair 1000000 de vezes.
Apresentador B (07:41): Exato. Cair, bater na parede, quebrar um braço robótico virtual. Eles aprendem a lógica básica sem o risco de danificar hardware físico que custa centenas de 1000 dólares.
Apresentador A (07:52): Faz sentido.
Apresentador B (07:53): Mas nenhuma simulação, nem a mais avançada, consegue calcular matematicamente todas as nuances do mundo real. O desgaste pontual de uma engrenagem, uma gota de óleo aleatória.
Apresentador A (08:04): Ou um reflexo de luz da janela que ofusca o sensor.
Apresentador B (08:08): Sim, e é aí que entram em cena os dados das amostras. A coleta de métricas físicas dá aquela memória muscular intuitiva que simplesmente não dá para gerar em código.
Apresentador A (08:21): Então a indústria está montando um híbrido: um cérebro que aprendeu a lógica no ambiente virtual e reflexos copiados da dura realidade.
Apresentador B (08:29): Exatamente.
Apresentador A (08:31): E a realidade da fábrica é dura mesmo. E aqui começa a parte mais interessante dos nossos materiais. Digamos que ensinamos o robô a se mover perfeitamente, ele é ágil. Mas ser ágil por 5 minutos numa apresentação não significa saber sobreviver. Os 40 graus de calor da fábrica são um teste pesado para o hardware.
Apresentador A (08:50): O que acontece se o agente trabalhar 247 sem parar?
Apresentador B (08:53): Ah, essa pergunta obrigou os pesquisadores a repensar os próprios métodos de avaliação de IA. Os documentos descrevem um padrão de testes totalmente novo, o Benchmark MLT-1.
Apresentador A (09:03): Por muito tempo a medição foi feita com testes como o MMLU, né?
Apresentador B (09:06): Sim, mas isso é estático. Você dá ao modelo um texto sobre direito, e ele gera uma resposta.
Apresentador A (09:12): Basicamente, um teste de erudição no vácuo.
Apresentador B (09:15): Mas a IA incorporada exige outras métricas. O benchmark Melt1 mede o custo das decisões bem-sucedidas, o tempo de reação sob estresse e a sobrevivência sob o chamado drift do equipamento.
Apresentador A (09:28): Vale explicar as condições desse benchmark, porque parecem tortura. Temperatura de 40 graus, 30 dias de operação autônoma contínua.
Apresentador B (09:37): É como deixar o notebook no painel do carro sob o sol e rodar um jogo pesado.
Apresentador A (09:42): Isso mesmo. E os números do relatório do Meld1 são impressionantes. Aparece ali a arquitetura Metabolic.AI. Uma IA metabólica que não usa transformers de jeito nenhum.
Apresentador B (09:52): E, nas métricas compostas de sobrevivência, essa IA metabólica superou o conhecido modelo Lama 7b int 8 em 1600 vezes
Apresentador A (10:01): Pensem nesse abismo! 1600 vezes. O texto traz até uma constatação assustadora, cito: os transformers morrem em 11 horas sob drift. Bom,
Apresentador B (10:13): se a gente analisar a mecânica, fica claro por que esse colapso acontece. Historicamente, os transformers foram criados para processamento em lote.
Apresentador A (10:21): Ou seja, eles recebem requisições?
Apresentador B (10:23): Varrem os pesos, entregam a resposta e, grosso modo, dormem até a próxima requisição. Já a IA incorporada não tem o direito de dormir: ela precisa ler fluxos de dados a cada milissegundo.
Apresentador A (10:37): E o que exatamente se entende por esse drift que mata o modelo em 11 horas?
Apresentador B (10:42): O drift de hardware é a mudança inevitável das propriedades do sistema ao longo do tempo. Em operação prolongada, os motores esquentam e passam a apresentar outra resistência. O lubrificante de fábrica perde viscosidade.
Apresentador A (10:54): A poeira se acumula nas lentes?
Apresentador B (10:56): Exato, os sinais ficam distorcidos, e os transformers não conseguem se adaptar a esse fluxo contínuo de dados em mudança. Eles acumulam erros matemáticos. Depois de 11 horas, os erros transbordam o contexto, e o robô trava.
Apresentador A (11:10): Ou começa a se mexer de forma caótica. Já a arquitetura Metablog.ai funciona de outro jeito.
Apresentador B (11:16): Sim, a palavra metabólica não é por acaso: ela funciona como um sistema digestivo para dados, digerindo o fluxo constantemente, filtrando o ruído e se adaptando ao aquecimento em tempo real.
Apresentador A (11:26): Impressionante. E vale destacar um detalhe: a propriedade intelectual da Metaboloc.ai está protegida por patentes, mas o benchmark MELT-1 em si é totalmente aberto para a comunidade.
Apresentador B (11:38): Agora qualquer engenheiro pode submeter seu robô a esse teste, e isso é um passo enorme: deixamos de avaliar robôs físicos pela inteligência com que escrevem texto.
Apresentador A (11:47): Medimos a resistência real. Bom, o caos da fábrica foi vencido. Mas o caos de verdade começa onde há pedestres, ciclistas, entregadores
Apresentador B (11:57): As ruas das cidades.
Apresentador A (11:58): Exatamente. Se já existem sistemas resistentes, é hora de colocá-los nas ruas. E aqui aparecem 2 empresas. A primeira é a londrina Wave. O CEO, Alex Kendall, faz uma aposta ousada.
Apresentador B (12:11): Sim, a estratégia dele é abandonar completamente as regras de trânsito rígidas no código. Eles não programam cada cenário.
Apresentador A (12:19): Tipo, o que fazer se um cachorro de coleira vermelha atravessar correndo?
Apresentador B (12:23): Algo assim. Eles implementam uma IA end-to-end que aprende a dirigir direto nas ruas reais. O carro sai pelas ruas de Londres, observa o trânsito intenso e desenvolve uma compreensão do caos.
Apresentador A (12:36): E, segundo o relatório, eles transferem a experiência acumulada em Londres para carros em San Francisco. E a adaptação à nova cidade acontece 1000000 de vezes mais rápido que a dos concorrentes.
Apresentador B (12:47): Que ainda estão tentando mapear cruzamentos em mapas 3D.
Apresentador A (12:50): Mas, olha, como cético, preciso fazer uma crítica. Treinar um modelo nas ruas reais de Londres, no meio de pedestres de verdade. Parece roteiro para um processo judicial gigantesco.
Apresentador B (13:02): Bom, parece arriscado, sim.
Apresentador A (13:04): 1 coisa é o algoritmo errar no simulador. Outra, completamente diferente, é uma máquina de metal de 2 toneladas decidir testar um padrão novo na faixa de pedestres.
Apresentador B (13:14): É uma preocupação legítima, mas a arquitetura dos testes é mais complexa. Ninguém coloca na rua uma rede neural totalmente pura e imprevisível; existe uma estrutura híbrida rígida de segurança.
Apresentador A (13:27): Ou seja, a física básica de frenagem?
Apresentador B (13:29): Sim. Frenagem e reconhecimento de obstáculos, que bloqueiam erros críticos. Mas as nuances de entrar suavemente no fluxo, as pequenas concessões nos cruzamentos.
Apresentador A (13:40): O que torna a direção humana?
Apresentador B (13:43): Sim, isso o carro só consegue aprender empiricamente.
Apresentador A (13:46): Entendi, a estrutura não deixa atropelar ninguém. E a segunda empresa? A Einride? É logística: caminhões elétricos autônomos. O executivo Roozbeh Charli traz argumentos duros.
Apresentador B (13:58): Argumentos econômicos.
Apresentador A (13:59): Sim, ele afirma que a autonomia quebra radicalmente o modelo financeiro, já que o salário do motorista representa 30 40 por cento de todos os custos de uma empresa de logística.
Apresentador B (14:10): Não é pouco.
Apresentador A (14:10): E ele acrescenta a frase obrigatória de que o ser humano não vai desaparecer, mas vai assumir um novo papel de operador em um centro de despacho. O cético em mim volta a soar o alarme.
Apresentador B (14:21): De que isso é marketing?
Apresentador A (14:22): Sim, as pessoas vão continuar sendo necessárias mesmo ou isso é só um calmante corporativo para não assustar a sociedade com o desemprego?
Apresentador B (14:29): Olhando para um horizonte de um ou dois anos, parece marketing. Mas, se analisarmos toda a cadeia de suprimentos do relatório, o quadro é outro. A IA lida brilhantemente com a tática.
Apresentador A (14:43): Manter o caminhão na faixa, calcular a distância de frenagem?
Apresentador B (14:46): Mas ela é totalmente incapaz de assumir a responsabilidade macroestratégica e financeira. A fonte traz uma citação-chave de Charli: precisamos de pessoas que entendam de logística e de tecnologia ao mesmo tempo.
Apresentador A (15:01): Faz sentido. O algoritmo conduz a carreta com maestria no meio de uma nevasca, mas, se surgir uma greve repentina na fronteira, o algoritmo não vai renegociar com os fornecedores.
Apresentador B (15:11): Exatamente. O papel humano está subindo na cadeia. O trabalho monótono de girar o volante fica com a máquina.
Apresentador A (15:19): Ela não dorme, não toma café.
Apresentador B (15:21): Sim, e o ser humano vira analista de sistemas. 1 operador no escritório controla uma frota de dezenas de caminhões. É uma necessidade objetiva de pessoas, mas com outro conjunto de meta-habilidades.
Apresentador A (15:33): E isso nos leva à conclusão geral. A era do código rígido está acabando. Os modelos de linguagem locais embarcados entraram em cena com tudo.
Apresentador B (15:41): Surgiram benchmarks como o Meld 1.
Apresentador A (15:44): Os robôs saem das zonas estéreis, copiam a física dos nossos pulsos, aprendem com o caos das ruas, e o valor da inteligência humana não se renova, ele se transforma. O domínio da sintaxe rígida perde valor.
Apresentador B (15:56): Em seu lugar entra o pensamento sistêmico. E o mais impressionante é que essa mudança aparece até na educação. Os materiais mencionam a Lego Education.
Apresentador A (16:09): Sim, eles ensinaram programação a crianças por décadas e, até 20 sexto ano, estão mudando radicalmente a abordagem e abandonando a escrita rígida de código.
Apresentador B (16:17): Estão implementando assistentes de IA e controle intuitivo por meio de cartões. As crianças não precisam mais decorar comandos; precisam aprender lógica e a formular tarefas.
Apresentador A (16:29): E a máquina decide sozinha como girar os motores. É o reflexo perfeito da indústria adulta. Analisando essa evolução, me surge 1 ideia bastante provocadora.
Apresentador B (16:39): Qual?
Apresentador A (16:41): Falamos da startup Generalist. Os robôs aprendem física copiando os movimentos de trabalhadores comuns. Eles absorvem nossa motricidade simplesmente porque é assim que fomos historicamente construídos.
Apresentador B (16:51): Bom, sim, somos nós que ensinamos.
Apresentador A (16:52): Mas a propriedade básica de um algoritmo é a otimização. O que vai acontecer daqui a alguns anos, quando esses sistemas tiverem processado 1000000000 de horas dos nossos movimentos e começarem a buscar caminhos mais eficientes?
Apresentador B (17:04): Ou seja, vão ir além da física humana?
Apresentador A (17:08): Sim. Será que pode chegar um momento em que as máquinas desenvolvam uma cinemática própria, completamente alienígena, uma nova memória muscular 1000 vezes mais eficiente que a nossa, sem as limitações das nossas articulações e do nosso cansaço?
Apresentador B (17:20): Soa meio assustador.
Apresentador A (17:22): E talvez, visualmente, ela nos pareça quebrada, assustadora, incompreensível. Olhando o ritmo de adaptação da IA, parece que essa eficiência assustadora já não é ficção científica, é só o próximo passo inevitável da evolução.
- 2 de nov. de 2026Anthropic precisa crescer a receita 32% ao ano para cobrir contratos de US$ 850 bilhões
- 2 de nov. de 2026Criador do Bun migra 750 mil linhas de Zig para Rust em 11 dias com Claude Code
- 2 de nov. de 2026Jornalista da The Verge monta um rival do Meta Muse Charm por $50 com ajuda do Claude Code
- 1 de nov. de 2026Teste com 16 modelos em 7 buscadores: Exa fez em média 10,5 pontos de 14; SearXNG, cerca de 3
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.