Universal Robots e Scale AI lançam UR AI Trainer, plataforma para treinar robôs
A Universal Robots e a Scale AI apresentaram o UR AI Trainer, plataforma para treinar robôs no mesmo equipamento que depois trabalha na fábrica. No modo leader-follower, o sistema grava trajetórias, forças e vídeo e os transforma em datasets para modelos Vision-Language-Action. As empresas prometem lançar mais tarde um grande dataset industrial baseado em robôs UR.
Processado por IA de TNW; editado por Hamidun News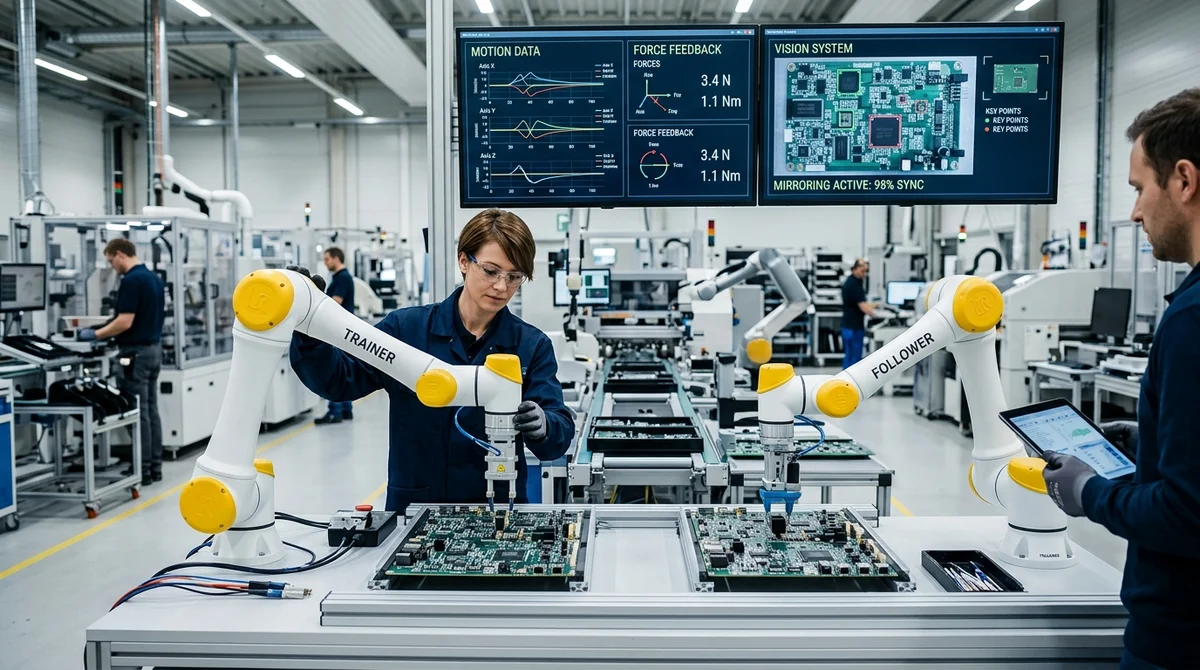
A Universal Robots e a Scale AI apresentaram o UR AI Trainer, um conjunto de hardware e software para coletar dados de treinamento diretamente em cobots industriais. O anúncio na GTC 2026 mira um dos problemas mais incômodos da IA física: os modelos vão bem no laboratório, mas muitas vezes travam quando são levados a uma linha de produção real, principalmente em montagem, embalagem e outras tarefas com contato físico.
Como a plataforma funciona
O UR AI Trainer se baseia em um esquema leader-follower. O operador conduz com as mãos o robô «líder» em uma tarefa específica, como embalar um smartphone, enquanto um segundo robô repete os movimentos de forma sincronizada.
O sistema não se limita a gravar a trajetória. Ele coleta dados multimodais no mesmo ciclo em que o robô realmente interage com objetos e superfícies. Isso importa para treinar modelos Vision-Language-Action, que não bastam ver a imagem: precisam entender como o movimento se relaciona com contato, resistência e precisão da operação.
Durante a demonstração, o sistema registra ao mesmo tempo quatro tipos de sinais:
- trajetórias e cinemática do movimento
- força e retorno de torque
- dados visuais da câmera
- sincronização de todas as modalidades em um único dataset
A ideia central é que os dados são coletados nos mesmos robôs da Universal Robots que depois podem trabalhar na fábrica. Isso reduz a distância entre a célula experimental e a implantação industrial: se o modelo foi treinado em um UR3e ou UR7e em ambiente controlado, fica mais fácil transferi-lo para um equipamento idêntico na produção sem refazer todo o pipeline. Além disso, diminui o risco de o comportamento do modelo desmoronar na passagem da bancada de pesquisa para uma tarefa de esteira.
Por que o contato importa
A maior parte dos datasets de robótica ainda se apoia principalmente na visão. Para tarefas do tipo «chegar e pegar» isso às vezes basta, mas na indústria há muitas operações em que o robô precisa sentir o momento do toque, a pressão e a resistência do material. Parafusar, inserir peças, prensar, embalar itens frágeis e fazer montagem de precisão são contact-rich manipulation, e são os cenários mais difíceis de automatizar com confiabilidade.
A UR aposta em direct torque control e force feedback. Em termos simples, o modelo recebe não só a resposta sobre o que o robô viu, mas também sobre o que ele «sentiu» ao executar corretamente a ação. Assim o treinamento fica mais próximo da física real do processo, e não de uma demonstração abstrata de trajetórias no ar. Para os fabricantes, isso é crítico: um erro no contato com o objeto significa não só uma previsão ruim, mas refugo, parada de linha ou peça danificada.
«É a primeira solução do setor que leva o treinamento de modelos de IA diretamente do laboratório para a produção», diz
Anders Beck, da Universal Robots.
Dados e ecossistema
A parceria com a Scale AI traz a esse esquema mais que rotulagem: traz um circuito completo de trabalho com dados. O software da Scale está integrado ao UR AI Trainer e ajuda a capturar, estruturar e armazenar as demonstrações coletadas.
A lógica lembra um flywheel: operadores gravam exemplos, os modelos treinam com esses dados, os robôs executam melhor as tarefas e os novos episódios de trabalho voltam para o próximo ciclo de ajuste fino. Esse circuito fechado transforma a IA física em um processo produtivo repetível, e não em um experimento isolado.
As empresas também prometeram lançar, mais tarde em 2026, um grande dataset industrial coletado em robôs UR.
No estande da GTC, a ideia aparece em dois formatos. Na demo física, os visitantes controlam um par de UR3e que passam os movimentos a dois UR7e para uma tarefa de embalagem de smartphone. Em paralelo, um cenário virtual roda no NVIDIA Omniverse e no Isaac Sim com controladores hápticos Haply Inverse3, enquanto a Generalist AI mostra dois UR7e que já executam a mesma tarefa de forma autônoma.
Para a Universal Robots, é também um argumento de escala: a empresa já tem mais de 100 mil cobots instalados no mundo todo.
O que isso significa
O mercado de robótica está saindo de cenários programados de forma rígida para modelos que podem ser retreinados com episódios reais de produção. Se a Universal Robots e a Scale AI realmente transformarem a coleta de dados na fábrica em uma ferramenta padrão, as empresas industriais terão um caminho mais curto do piloto à implantação, e não precisarão construir do zero uma infraestrutura de pesquisa separada, principalmente em tarefas em que contato, cuidado e repetibilidade importam.
Perguntas frequentes sobre a notícia
Como a plataforma funciona?
O UR AI Trainer se baseia em um esquema leader-follower. O operador conduz com as mãos o robô «líder» em uma tarefa específica, como embalar um smartphone, enquanto um segundo robô repete os movimentos de forma sincronizada. O sistema não se limita a gravar a trajetória. Ele coleta dados multimodais no mesmo ciclo em que o robô realmente interage com objetos e superfícies. Isso importa para treinar modelos Vision-Language-Action, que não bastam ver a imagem: precisam entender como o movimento se relaciona com contato, resistência e precisão da operação. Durante a demonstraç
Por que o contato importa?
A maior parte dos datasets de robótica ainda se apoia principalmente na visão. Para tarefas do tipo «chegar e pegar» isso às vezes basta, mas na indústria há muitas operações em que o robô precisa sentir o momento do toque, a pressão e a resistência do material. Parafusar, inserir peças, prensar, embalar itens frágeis e fazer montagem de precisão são contact-rich manipulation, e são os cenários mais difíceis de automatizar com confiabilidade. A UR aposta em direct torque control e force feedback. Em termos simples, o modelo recebe não só a resposta sobre o que o robô viu, m
O que se sabe sobre Dados e ecossistema?
A parceria com a Scale AI traz a esse esquema mais que rotulagem: traz um circuito completo de trabalho com dados. O software da Scale está integrado ao UR AI Trainer e ajuda a capturar, estruturar e armazenar as demonstrações coletadas. A lógica lembra um flywheel: operadores gravam exemplos, os modelos treinam com esses dados, os robôs executam melhor as tarefas e os novos episódios de trabalho voltam para o próximo ciclo de ajuste fino. Esse circuito fechado transforma a IA física em um processo produtivo repetível, e não em um experimento isolado. As empresas também pro
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.