🎧 Robotique : l'essentiel de la semaine
🎧 Podcast thématique Bon, décortiquons tout ça. Aujourd'hui, nous avons sur la table, au sens figuré, toute une pile de documents récents pour cette analyse de fond. Oui, et des documents qui, je dirais, bousculent pas mal l'image qu'on s'en fait. 100 pour cent. On y trouve des rapports confidentiels de startups, des publications scientifiques arides sur de nouveaux benchmarks... _Durée ~17 min · 2 animateurs · discussion de l'actualité récente_
Traité par IA depuis Hamidun News Podcast ; édité par Hamidun News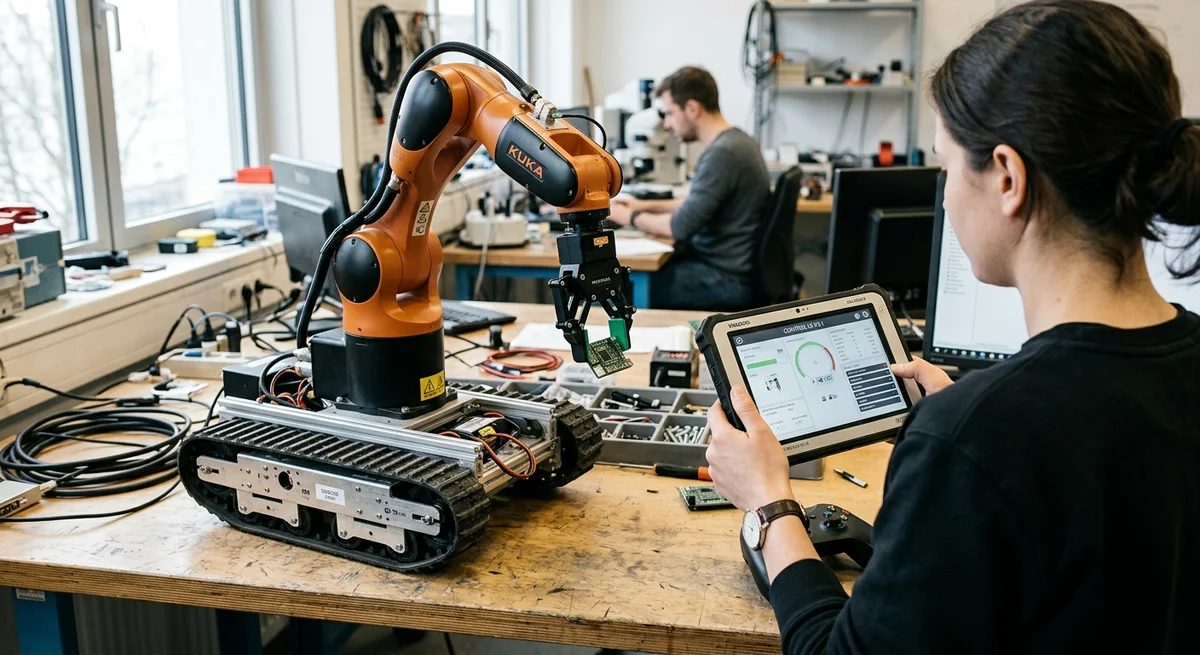
_Podcast audio : deux animateurs IA commentent l'actualité récente de l'IA. Transcription intégrale ci-dessous._
Animateur A (00:00) : Bon, décortiquons tout ça. Aujourd'hui, nous avons sur la table, enfin, au sens figuré, toute une pile de documents récents pour cette analyse de fond.
Animateur B (00:11) : Oui, et des documents qui, je dirais, bousculent pas mal l'image qu'on s'en fait habituellement.
Animateur A (00:16) : 100 pour cent. On y trouve des rapports confidentiels de startups, des publications scientifiques arides sur de nouveaux benchmarks, et même des notes d'investissement de géants comme Nvidia.
Animateur B (00:28) : Oui, tout en 1 seul tas, mais un tas très cohérent.
Animateur A (00:32) : Exactement. Et si l'on ramène tous ces chiffres, graphiques et annonces à 1 seule idée, nous sommes au seuil d'un basculement tout simplement fondamental.
Animateur B (00:41) : Un basculement du contrôle strict vers le chaos, c'est bien ça ?
Animateur A (00:44) : Oui, plus précisément vers la survie dans le chaos. Nous sommes tous habitués à l'image de l'usine moderne, vous savez, qui coûte des centaines de 1000000 de dollars. Tout y fonctionne comme une horloge parfaitement réglée.
Animateur B (00:56) : Chaque pièce glisse sur le convoyeur, les robots exécutent de beaux gestes parfaitement calibrés.
Animateur A (01:03) : Voilà, ces gestes parfaits. Mais il suffit que quelqu'un oublie une clé à molette par terre ou décale un établi de quelques centimètres à peine, et c'est fini. Toute cette belle mécanique s'effondre.
Animateur B (01:17) : Le robot fonce à l'aveugle dans les obstacles. Droit dans les obstacles.
Animateur A (01:19) : Oui. Le bras manipulateur, dont les coordonnées géométriques sont codées en dur, se fige, renvoie une erreur, voire, eh bien, casse un équipement coûteux.
Animateur B (01:31) : Et ce problème de la programmation rigide a sans doute été le principal boulet de toute l'industrie pendant des décennies.
Animateur A (01:37) : Un pas à gauche, un pas à droite : catastrophe.
Animateur B (01:39) : Exactement. Les machines excellent à répéter 1 même opération mathématique 1000000 de fois, mais elles se retrouvent totalement démunies face au chaos élémentaire, quotidien, du monde physique réel.
Animateur A (01:53) : Elles n'ont tout simplement pas d'intuition.
Animateur B (01:55) : Oui, il leur manque ce que nous appelons la compréhension du contexte physique. Du moins, c'était le cas jusqu'à récemment. D'après les données que nous avons sous les yeux, les règles du jeu sont en train d'être réécrites.
Animateur A (02:08) : Et c'est justement l'objet de notre analyse du jour. Nous allons voir comment l'intelligence artificielle se dote, sous nos yeux, d'un corps physique.
Animateur B (02:18) : Elle renonce aux instructions en plusieurs volumes.
Animateur A (02:20) : Et apprend à survivre dans un environnement imprévisible. Si l'on analyse toutes les sources, 1 constat frappant se dégage. L'avenir de la véritable révolution des machines ne repose pas du tout sur des puissances de calcul gigantesques.
Animateur B (02:32) : Ni sur des fermes de serveurs sans fin.
Animateur A (02:35) : Non. Il repose sur des solutions locales, compactes, incroyablement élégantes, et sur une adaptabilité musculaire.
Animateur B (02:41) : Écoute, pour mesurer vraiment l'ampleur de ces changements, il faut redescendre au niveau de la mécanique de base. Avant de confier à un robot une chaîne d'approvisionnement mondiale, il doit maîtriser la physique fondamentale.
Animateur A (02:54) : Genre, simplement prendre une pièce sans la casser ?
Animateur B (02:56) : Exactement. Saisir une pièce de forme complexe posée de travers sans l'écraser. Et les documents montrent ici une approche totalement atypique.
Animateur A (03:05) : Oh oui, 1 des études décrit une expérience très parlante. Un ingénieur a pris un petit robot à chenilles équipé d'un bras manipulateur et y a intégré un modèle de langage de Google, Gemini Nano.
Animateur B (03:18) : Et là, les chiffres comptent.
Animateur A (03:19) : Oui, ce sont les chiffres clés. Ce modèle ne compte que 270 1000000 de paramètres.
Animateur B (03:25) : C'est microscopique face aux versions monstrueuses de GPT, non ? Celles-là exigent des data centers entiers et presque des centrales nucléaires pour les alimenter.
Animateur A (03:36) : 100 pour cent. Et l'auteur du projet décrit ça comme du vrai neuropunk. Le robot apprend en simulation, il n'a aucun accès à Internet et ne s'adresse à aucun serveur cloud.
Animateur B (03:48) : Tout est local.
Animateur A (03:49) : Absolument. Et c'est là que j'aimerais m'arrêter. Pourquoi couper un robot moderne du cloud, où se trouvent ces ressources de calcul illimitées ?
Animateur B (03:58) : Eh bien, parce que dans le monde physique, le cloud, c'est la mort à cause de la latence. Le délai du signal décide de tout. Imagine un robot qui tente de retenir un objet fragile en train de glisser. Oui. Le signal des capteurs doit partir vers un serveur quelque part dans un autre pays, être traité par un énorme modèle et revenir avec l'ordre de serrer les doigts 2 millimètres plus fort.
Animateur A (04:21) : Et ça prend une demi-seconde ?
Animateur B (04:23) : Oui, et en une demi-seconde, l'objet s'est déjà brisé sur le sol en béton.
Animateur A (04:28) : Donc c'est la différence entre chercher une réponse dans une immense bibliothèque à l'autre bout de la ville et retirer sa main d'une plaque brûlante par simple réflexe de la moelle épinière ?
Animateur B (04:36) : Excellente analogie. Il nous faut précisément des réflexes locaux. Et ce modèle compact de 270000000 de paramètres apporte l'autonomie nécessaire.
Animateur A (04:46) : Et sans doute la consommation d'énergie aussi ?
Animateur B (04:48) : Bien sûr. Maintenir en permanence une liaison active avec le cloud et transmettre un flux vidéo, c'est mortel pour la batterie d'un agent mobile.
Animateur A (04:56) : Je vois. Dans cette expérience, le modèle compact recevait localement les angles de rotation des articulations, les coordonnées, l'image, et apprenait à se déplacer par essais et erreurs directement à bord.
Animateur B (05:07) : Avec des simulateurs, oui.
Animateur A (05:08) : Mais ici, on est à cent pour cent en simulation. Le modèle vit dans une boîte virtuelle. Nos sources décrivent aussi une approche diamétralement opposée du même problème de chaos.
Animateur B (05:19) : Ah, tu parles de Generalist ?
Animateur A (05:21) : Oui. Et ça paraît encore plus fou. La startup Generalist, dans laquelle Nvidia a investi, d'après les notes. Ils ont pris un chemin complètement différent.
Animateur B (05:31) : Au lieu de la réalité virtuelle, ils utilisent de vraies personnes ?
Animateur A (05:35) : Oui. Au lieu d'écrire du code, ils exploitent ce qu'on appelle des données humaines « sales ». On équipe le poignet d'ouvriers ordinaires en usine de capteurs portables.
Animateur B (05:45) : Hmm, visuellement, ça ressemble à des bracelets de fitness évolués.
Animateur A (05:49) : Voilà. Et ces bracelets enregistrent simplement la physique brute des mouvements humains pendant la routine quotidienne.
Animateur B (05:56) : Chaque angle de flexion du coude, chaque micro-accélération du poignet ?
Animateur A (06:00) : Les moindres ajustements quand quelqu'un saisit justement cette pièce posée de travers.
Animateur B (06:05) : Et les résultats de cette approche, disons, font voler en éclats les vieux dogmes de la robotique. Les rapports de Generalist font état de 99 % de réussite dans les conditions réelles et imprévisibles de l'usine. Des mouvements humains.
Animateur A (06:31) : Le robot absorbe donc littéralement l'expérience physique d'autrui. Quand une pièce est mal placée, il ne renvoie pas d'erreur de syntaxe, il se « souvient » en quelque sorte du schéma observé chez un opérateur humain ?
Animateur B (06:43) : Oui, il se souvient de l'ajustement du poignet.
Animateur A (06:46) : Écoute, une idée amusante me vient. Si le robot apprend sur des mouvements humains bruts, ne risque-t-il pas de copier par accident nos mauvaises habitudes ?
Animateur B (06:54) : C'est-à-dire ?
Animateur A (06:55) : Eh bien, l'ouvrier est pensif, se gratte la nuque avec son bracelet, puis prend la pièce. Le robot va lui aussi marquer cette micro-pause pour se gratter la nuque ?
Animateur B (07:04) : Ah, c'est justement pour filtrer ce genre de bruit qu'on a besoin d'algorithmes de nettoyage des données. Mais il y a du vrai : la machine reprend bien la cinématique humaine. Eh oui. Et ce qui compte ici, c'est la façon dont cette collecte de données physiques brutes se concilie avec la première approche, la simulation de Google.
Animateur A (07:23) : Oui, parce qu'à première vue, ce sont 2 pôles totalement opposés. L'1 vit dans une matrice stérile, l'autre absorbe le chaos d'un véritable atelier.
Animateur B (07:31) : Mais d'un point de vue système, ils résolvent des tâches différentes au sein d'1 même chaîne. Regarde : la simulation, c'est le terrain d'essai idéal et sans risque.
Animateur A (07:38) : Les modèles compacts peuvent y tomber 1000000 de fois.
Animateur B (07:41) : Exactement. Tomber, percuter un mur, casser un bras virtuel. Ils apprennent la logique de base sans risquer d'endommager du matériel physique coûtant des centaines de 1000 dollars.
Animateur A (07:52) : Logique.
Animateur B (07:53) : Mais aucune simulation, même la plus avancée, ne peut calculer mathématiquement toutes les nuances du monde réel. L'usure ponctuelle d'un engrenage, une goutte d'huile accidentelle.
Animateur A (08:04) : Ou un reflet de lumière venant d'une fenêtre qui aveugle un capteur.
Animateur B (08:08) : Oui, et c'est là qu'entrent en scène les données issues des échantillons. La collecte de métriques physiques apporte cette mémoire musculaire intuitive qu'il est tout simplement impossible de générer par du code.
Animateur A (08:21) : L'industrie assemble donc un hybride : un cerveau qui a appris la logique en environnement virtuel, et des réflexes copiés sur la dure réalité.
Animateur B (08:29) : Tout à fait.
Animateur A (08:31) : Et la réalité de l'usine est vraiment dure. C'est là que nos documents deviennent les plus intéressants. Admettons qu'on ait appris au robot à se mouvoir parfaitement, il est agile. Mais être agile 5 minutes pendant une démo, ce n'est pas savoir survivre. Les 40 degrés d'un atelier, c'est un test brutal pour le matériel.
Animateur A (08:50) : Que se passe-t-il si l'agent travaille 247, sans interruption ?
Animateur B (08:53) : Oh, cette question a poussé les chercheurs à revoir les méthodes mêmes d'évaluation de l'IA. Les documents décrivent un tout nouveau standard de test, le Benchmark MLT-1.
Animateur A (09:03) : Pendant longtemps, on mesurait avec des tests comme MMLU, non ?
Animateur B (09:06) : Oui, mais c'est statique. On donne au modèle un texte de droit, et il génère une réponse.
Animateur A (09:12) : En somme, un test de culture générale dans le vide.
Animateur B (09:15) : Or l'IA incarnée exige d'autres métriques. Le benchmark Melt1 mesure le coût des décisions réussies, le temps de réaction sous stress et la survie face à ce qu'on appelle la dérive matérielle.
Animateur A (09:28) : Il faut préciser les conditions de ce benchmark, parce qu'elles ressemblent à une torture. 40 degrés de température, 30 jours de fonctionnement autonome continu.
Animateur B (09:37) : C'est comme laisser un portable sur le tableau de bord d'une voiture en plein soleil et lancer un jeu gourmand.
Animateur A (09:42) : C'est ça. Et les chiffres du rapport Meld1 sont tout simplement stupéfiants. On y trouve l'architecture Metabolic.AI. Une IA métabolique qui n'utilise pas du tout de transformers.
Animateur B (09:52) : Et sur les métriques composites de survie, cette IA métabolique a surpassé le modèle bien connu Lama 7b int 8 d'un facteur 1600.
Animateur A (10:01) : Mesurez ce gouffre ! 1600 fois. Le texte contient même un constat inquiétant, je cite : « Les transformers meurent au bout de 11 heures sous dérive. »
Animateur B (10:13) : Eh bien, si on décortique la mécanique, on comprend pourquoi cet effondrement se produit. Historiquement, les transformers ont été conçus pour le traitement par lots.
Animateur A (10:21) : Autrement dit, ils reçoivent des requêtes ?
Animateur B (10:23) : Ils parcourent leurs poids, produisent une réponse et, grosso modo, s'endorment jusqu'à la requête suivante. Or une IA incarnée n'a pas le droit de s'endormir : elle doit lire des flux de données à chaque milliseconde.
Animateur A (10:37) : Et qu'entend-on exactement par cette dérive qui tue le modèle en 11 heures ?
Animateur B (10:42) : La dérive matérielle, c'est l'évolution inévitable des propriétés du système au fil du temps. En fonctionnement prolongé, les moteurs chauffent et présentent une autre résistance. Le lubrifiant d'usine perd sa viscosité.
Animateur A (10:54) : De la poussière se dépose sur les lentilles ?
Animateur B (10:56) : Exactement. Les signaux se déforment, et les transformers ne parviennent pas à s'adapter à ce flux continu de données changeantes. Ils accumulent des erreurs mathématiques. Au bout de 11 heures, les erreurs saturent le contexte et le robot se fige.
Animateur A (11:10) : Ou se met à gesticuler de façon chaotique. L'architecture Metablog.ai, elle, fonctionne différemment.
Animateur B (11:16) : Oui, le terme « métabolique » n'a rien d'un hasard : elle fonctionne comme un système digestif pour les données. Elle digère le flux en continu, filtre le bruit et s'adapte à l'échauffement à la volée.
Animateur A (11:26) : Impressionnant. Et il faut souligner un détail : la propriété intellectuelle de Metaboloc.ai est protégée par des brevets, mais le benchmark MELT-1 lui-même est entièrement ouvert à la communauté.
Animateur B (11:38) : Désormais, n'importe quel ingénieur peut soumettre son robot à ce test, et c'est un pas colossal : on cesse d'évaluer les robots physiques à l'aune de leur habileté à écrire du texte.
Animateur A (11:47) : On teste leur endurance réelle. Bien, le chaos de l'usine est vaincu. Mais le vrai chaos commence là où il y a des passants, des cyclistes, des livreurs…
Animateur B (11:57) : Les rues des villes.
Animateur A (11:58) : Exactement. Si l'on dispose de systèmes endurants, il est temps de les lâcher dans la rue. Et là, 2 entreprises émergent. La première, la londonienne Wave. Son directeur général, Alex Kendal, fait un pari audacieux.
Animateur B (12:11) : Oui, sa stratégie consiste à renoncer totalement aux règles de circulation codées en dur. Ils ne programment pas chaque scénario.
Animateur A (12:19) : Genre, que faire si un chien au collier rouge déboule sur la route ?
Animateur B (12:23) : Quelque chose comme ça. Ils déploient une IA de bout en bout qui apprend à conduire directement sur de vraies routes. La voiture sort dans les rues de Londres, observe le trafic dense et se forge une compréhension du chaos.
Animateur A (12:36) : Et d'après le rapport, ils transfèrent l'expérience accumulée à Londres vers des véhicules à San Francisco. L'adaptation à une nouvelle ville se fait 1000000 de fois plus vite que chez les concurrents.
Animateur B (12:47) : Qui en sont encore à annoter les carrefours dans des cartes 3D.
Animateur A (12:50) : Mais écoute, en bon sceptique, je dois jouer les critiques. Entraîner un modèle dans les vraies rues de Londres, au milieu de vrais piétons. Ça ressemble au scénario d'un énorme procès.
Animateur B (13:02) : Bon, ça paraît risqué, oui.
Animateur A (13:04) : C'est 1 chose quand un algorithme se trompe dans un simulateur. C'en est une tout autre quand un engin métallique de 2 tonnes décide d'essayer un nouveau schéma sur un passage piéton.
Animateur B (13:14) : La crainte est légitime, mais l'architecture des essais est plus complexe. On ne lâche pas sur la route un réseau de neurones pur et totalement imprévisible : il existe un cadre de sécurité hybride strict.
Animateur A (13:27) : C'est-à-dire la physique de base du freinage ?
Animateur B (13:29) : Oui. Le freinage, la détection d'obstacles, qui bloque les erreurs critiques. Mais les nuances, l'insertion fluide dans le trafic, les micro-concessions aux carrefours…
Animateur A (13:40) : Ce qui rend la conduite humaine ?
Animateur B (13:43) : Oui, la machine ne peut l'acquérir que de façon empirique.
Animateur A (13:46) : Compris, le cadre empêchera de renverser qui que ce soit. Et la deuxième entreprise ? Einride ? C'est de la logistique : des camions électriques autonomes. Son dirigeant, Rusbek Charlie, avance des arguments tranchants.
Animateur B (13:58) : Des arguments économiques.
Animateur A (13:59) : Oui, il affirme que l'autonomie bouleverse radicalement le modèle financier, puisque le salaire du chauffeur représente 30 40 pour cent de toutes les dépenses d'une entreprise de logistique.
Animateur B (14:10) : Ce n'est pas rien.
Animateur A (14:10) : Et il ajoute la phrase de rigueur : l'humain ne disparaîtra pas, il endossera un nouveau rôle d'opérateur dans un centre de supervision. Le sceptique en moi tire de nouveau la sonnette d'alarme.
Animateur B (14:21) : Tu penses que c'est de la com' ?
Animateur A (14:22) : Oui. Les humains resteront-ils vraiment nécessaires, ou s'agit-il juste d'un calmant corporate pour ne pas effrayer la société avec le chômage ?
Animateur B (14:29) : À un horizon d'un ou deux ans, ça ressemble à de la com'. Mais si l'on analyse toute la chaîne d'approvisionnement décrite dans le rapport, le tableau est différent. L'IA maîtrise brillamment la tactique.
Animateur A (14:43) : Maintenir le camion dans sa voie, calculer la distance de freinage ?
Animateur B (14:46) : Mais elle est absolument incapable d'assumer la responsabilité macrostratégique et financière. La source contient une citation clé de Charlie : « Nous avons besoin de gens qui comprennent à la fois la logistique et la technologie. »
Animateur A (15:01) : Ça paraît logique. L'algorithme mène le poids lourd avec virtuosité à travers une tempête de neige, mais si une grève éclate soudain à la frontière, il ne renégociera pas avec les fournisseurs.
Animateur B (15:11) : Exactement. Le rôle de l'humain remonte la chaîne. Le fait de tenir le volant, tâche monotone, est confié à la machine.
Animateur A (15:19) : Elle ne dort pas, ne boit pas de café.
Animateur B (15:21) : Oui, et l'humain devient analyste système. 1 opérateur depuis un bureau supervise une flotte de dizaines de camions. C'est un besoin objectif d'humains, mais avec un autre ensemble de méta-compétences.
Animateur A (15:33) : Ce qui nous amène au bilan global. L'ère du code rigide s'achève. Les modèles de langage locaux embarqués ont fait irruption sur le devant de la scène.
Animateur B (15:41) : Des benchmarks comme Meld 1 sont apparus.
Animateur A (15:44) : Les robots quittent les zones stériles, copient la physique de nos poignets, apprennent du chaos des rues, et la valeur de l'intelligence humaine ne disparaît pas : elle se transforme. La connaissance d'une syntaxe rigide se dévalorise.
Animateur B (15:56) : La pensée systémique prend sa place. Et le plus frappant, c'est que ce basculement se manifeste jusque dans l'éducation. Les documents mentionnent l'entreprise Lego Education.
Animateur A (16:09) : Oui, ils ont appris le code aux enfants pendant des décennies, et à l'horizon 2026, ils changent radicalement d'approche et renoncent à l'écriture de code rigide.
Animateur B (16:17) : Ils introduisent des assistants IA, un pilotage intuitif à l'aide de cartes. Les enfants n'ont plus besoin d'apprendre des commandes par cœur : ils doivent apprendre la logique et la formulation d'un problème.
Animateur A (16:29) : Et pour faire tourner les moteurs, la machine décidera seule. C'est le reflet parfait de l'industrie adulte. Si l'on analyse cette évolution, 1 idée assez provocatrice me vient.
Animateur B (16:39) : Laquelle ?
Animateur A (16:41) : Nous avons parlé de la startup Generalist. Les robots apprennent la physique en copiant les mouvements d'ouvriers ordinaires. Ils reprennent notre motricité simplement parce que nous sommes historiquement faits ainsi.
Animateur B (16:51) : Eh bien oui, c'est nous qui leur apprenons.
Animateur A (16:52) : Mais la propriété fondamentale d'un algorithme, c'est l'optimisation. Que se passera-t-il dans quelques années, quand ces systèmes auront traité 1000000000 d'heures de nos mouvements et commenceront à chercher des voies plus efficaces ?
Animateur B (17:04) : Tu veux dire qu'ils iront au-delà de la physique humaine ?
Animateur A (17:08) : Oui. Un moment viendra-t-il où les machines développeront leur propre cinématique, totalement extraterrestre, une nouvelle mémoire musculaire 1000 fois plus efficace que la nôtre, sans les limites de nos articulations et de notre fatigue ?
Animateur B (17:20) : Ça fait un peu froid dans le dos.
Animateur A (17:22) : Et, visuellement, elle nous paraîtra peut-être saccadée, inquiétante, incompréhensible. Au rythme où l'IA s'adapte, cette efficacité inquiétante ne semble plus relever de la science-fiction : c'est simplement la prochaine étape inévitable de l'évolution.
- 20 nov. 2026Anthropic lève 104,8 milliards de dollars à son IPO, mais ses engagements d'infrastructure atteignent 1 billion de dollars
- 20 nov. 2026AWS lance NVIDIA Dynamo en service managé pour les modèles qui ne tiennent pas sur un seul serveur
- 20 nov. 2026Huit GPU font passer l'entraînement de 32 à 5 jours, mais la facture grimpe de 25% en GPU-heures
- 20 nov. 2026Proton lance Lumo Desktop : un agent IA avec accès aux fichiers et au shell, sous votre contrôle
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.