Les LLM et les systèmes d'agents chassent ROS du centre de la robotique — pourquoi c'est important
Un basculement se dessine en robotique : ROS reste au niveau bas du contrôle, tandis que la prise de décision passe aux LLM et aux frameworks d'agents. Au lieu de programmer à la main chaque scénario, le robot reçoit une couche de planification qui comprend le contexte, appelle des outils et peut s'adapter à de nouvelles tâches presque sans réécrire de code. Le principal avantage est la souplesse. Le principal risque tient à la sécurité et à la vérification des actions.
Traité par IA depuis Habr AI ; édité par Hamidun News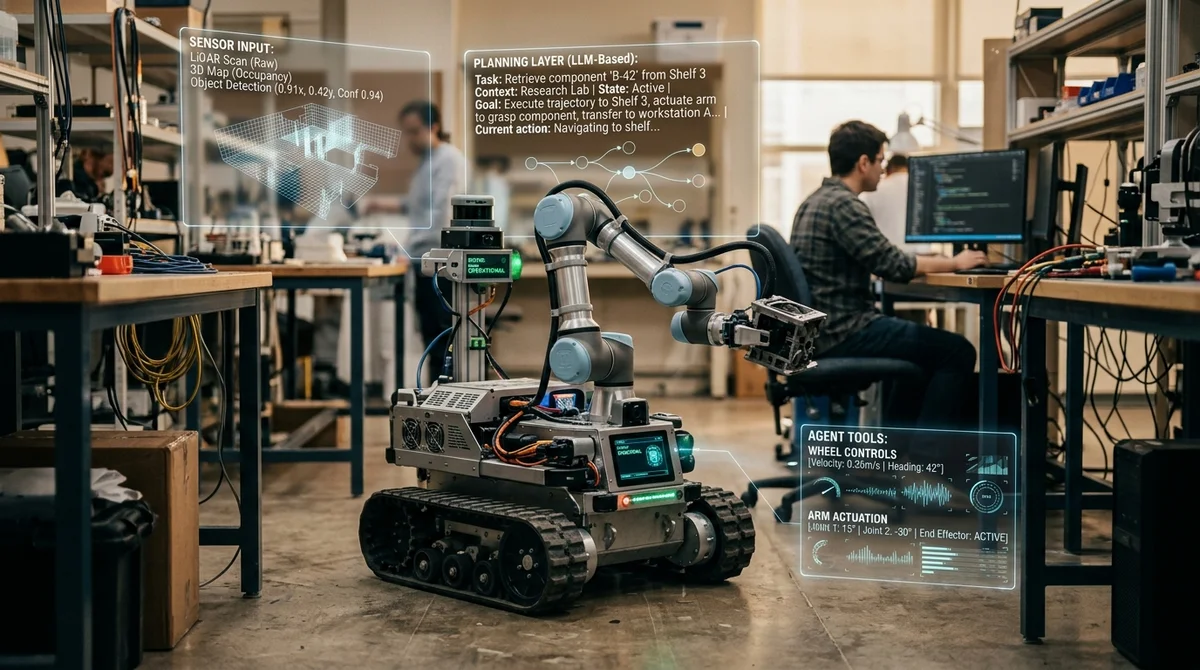
Un basculement s'accentue en robotique : ROS reste la couche de base pour le matériel, mais la prise de décision est de plus en plus confiée aux LLM et aux frameworks d'agents. L'auteur du texte estime que cette association peut réécrire les règles du secteur et rendre la fabrication de robots moins chère et plus rapide.
Pourquoi ROS patine
Pendant des décennies, ROS a été le standard de la robotique académique et industrielle, mais sa logique repose sur des nœuds, des messages et des scénarios rigidement définis. Pour apprendre une nouvelle action à une machine, le développeur doit écrire un module, le relier au reste du système, lancer une simulation, puis tout vérifier sur un appareil réel. Dans un environnement contrôlé comme une chaîne de convoyage, cela fonctionne bien. Mais à la maison, dans la rue ou sur un chantier, le monde est trop changeant : la hauteur des marches, l'éclairage, les personnes et les obstacles varient sans cesse, si bien que la programmation manuelle de chaque scénario atteint vite un plafond.
Dans ce contexte, le contraste entre ASIMO et les projets de garage actuels est révélateur. Les grandes entreprises ont passé des années à peaufiner des démonstrations isolées, tandis que de petites équipes conçoivent de plus en plus de robots qui apprennent en simulation, se relèvent après une chute et s'adaptent plus vite à un nouvel environnement. La différence essentielle ne tient pas qu'au matériel, mais à l'approche : l'industrie abandonne peu à peu l'idée que chaque mouvement et chaque réaction doivent être décrits à l'avance dans le code.
La nouvelle pile des robots
À la place d'une logique monolithique, l'auteur propose un schéma en couches où la réflexion est séparée de l'exécution. Au niveau inférieur restent les réflexes rapides et la protection : arrêt des moteurs, réaction à un obstacle, contrôle de sécurité de base. Au-dessus, des modèles sensoriels transforment le flux des caméras, micros et capteurs en entités compréhensibles. Ensuite, le LLM reçoit un objectif, évalue le contexte et construit un plan, tandis que la couche d'agents appelle des outils précis et traduit les commandes abstraites en actions matérielles.
- La couche réflexe assure une réaction sûre et instantanée
- La couche sensorielle reconnaît les objets, la parole et la scène environnante
- Le planificateur LLM décide de la suite
- La couche d'agents appelle les moteurs, les fichiers, les API et les programmes externes
Ce schéma rend le robot moins dépendant d'une plateforme donnée. Le modèle n'a pas besoin de savoir comment est fait chaque moteur ou capteur : il manipule des tâches comme « contourner l'obstacle », « ouvrir le fichier de configuration », « ajuster la vitesse » ou « vérifier la nouvelle trajectoire ». À la limite, cela mène à un scénario encore plus radical : le LLM constate qu'il manque un outil au système, génère un nouveau module, le teste en simulation et ne le déploie qu'ensuite dans la boucle de production. Une telle souplesse n'est pas typique de l'approche ROS classique.
Avantages et risques
Le principal gain est la capacité de passage à l'échelle. Pour ajouter un nouveau comportement à un robot, il n'est plus nécessaire de monter à chaque fois un cycle de développement distinct en C++ ou en Python. Il suffit de décrire la tâche en langage naturel, et le système la décompose lui-même en étapes. Cela ouvre la voie non seulement aux robots de service et domestiques, mais aussi à une classe plus large d'appareils « intelligents » : des assistants à domicile aux équipements qui s'adaptent aux habitudes de l'utilisateur sans scénarios d'automatisation rigidement écrits.
«
Parce que maintenant il a non seulement une tête, mais aussi des mains. »
Mais avec la souplesse, les risques augmentent aussi. Si un LLM peut modifier la configuration, exécuter du code et prendre des décisions dans le monde physique, il faut des bacs à sable, des limites sur les actions dangereuses, des tests en simulation et un mécanisme de retour arrière clair. Des questions demeurent sur la consommation d'énergie, la fiabilité et la responsabilité juridique : qui répond si le robot se trompe après un conseil du modèle. Il ne s'agit donc pas de la mort immédiate de ROS, mais du déplacement de son rôle vers le bas de la pile, plus près des pilotes et du niveau temps réel.
Ce que cela signifie
L'idée de la « fin de l'ère ROS » n'est pas que le middleware disparaîtra demain, mais que le centre de l'architecture robotique passe peu à peu des règles rigides à une couche de planification et d'exécution par agents. Si cette transition s'installe, il sera plus simple d'enseigner de nouvelles tâches aux robots, moins coûteux de les adapter à des matériels différents et plus rapide de les faire sortir des laboratoires vers l'environnement réel.
Questions clés sur cet article
Pourquoi ROS patine?
Pendant des décennies, ROS a été le standard de la robotique académique et industrielle, mais sa logique repose sur des nœuds, des messages et des scénarios rigidement définis. Pour apprendre une nouvelle action à une machine, le développeur doit écrire un module, le relier au reste du système, lancer une simulation, puis tout vérifier sur un appareil réel. Dans un environnement contrôlé comme une chaîne de convoyage, cela fonctionne bien. Mais à la maison, dans la rue ou sur un chantier, le monde est trop changeant : la hauteur des marches, l'éclairage, les personnes et le
Que sait-on sur La nouvelle pile des robots ?
À la place d'une logique monolithique, l'auteur propose un schéma en couches où la réflexion est séparée de l'exécution. Au niveau inférieur restent les réflexes rapides et la protection : arrêt des moteurs, réaction à un obstacle, contrôle de sécurité de base. Au-dessus, des modèles sensoriels transforment le flux des caméras, micros et capteurs en entités compréhensibles. Ensuite, le LLM reçoit un objectif, évalue le contexte et construit un plan, tandis que la couche d'agents appelle des outils précis et traduit les commandes abstraites en actions matérielles. La couche
Que sait-on sur Avantages et risques ?
Le principal gain est la capacité de passage à l'échelle. Pour ajouter un nouveau comportement à un robot, il n'est plus nécessaire de monter à chaque fois un cycle de développement distinct en C++ ou en Python. Il suffit de décrire la tâche en langage naturel, et le système la décompose lui-même en étapes. Cela ouvre la voie non seulement aux robots de service et domestiques, mais aussi à une classe plus large d'appareils « intelligents » : des assistants à domicile aux équipements qui s'adaptent aux habitudes de l'utilisateur sans scénarios d'automatisation rigidement écr
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.