Universal Robots et Scale AI lancent UR AI Trainer, une plateforme pour entraîner les robots
Universal Robots et Scale AI ont présenté UR AI Trainer, une plateforme pour entraîner les robots sur le même matériel que celui qui travaillera ensuite en usine. En mode leader-follower, le système enregistre trajectoires, efforts et vidéo, puis les transforme en jeux de données pour des modèles Vision-Language-Action. Les entreprises promettent de publier plus tard un vaste jeu de données industriel fondé sur des robots UR.
Traité par IA depuis TNW ; édité par Hamidun News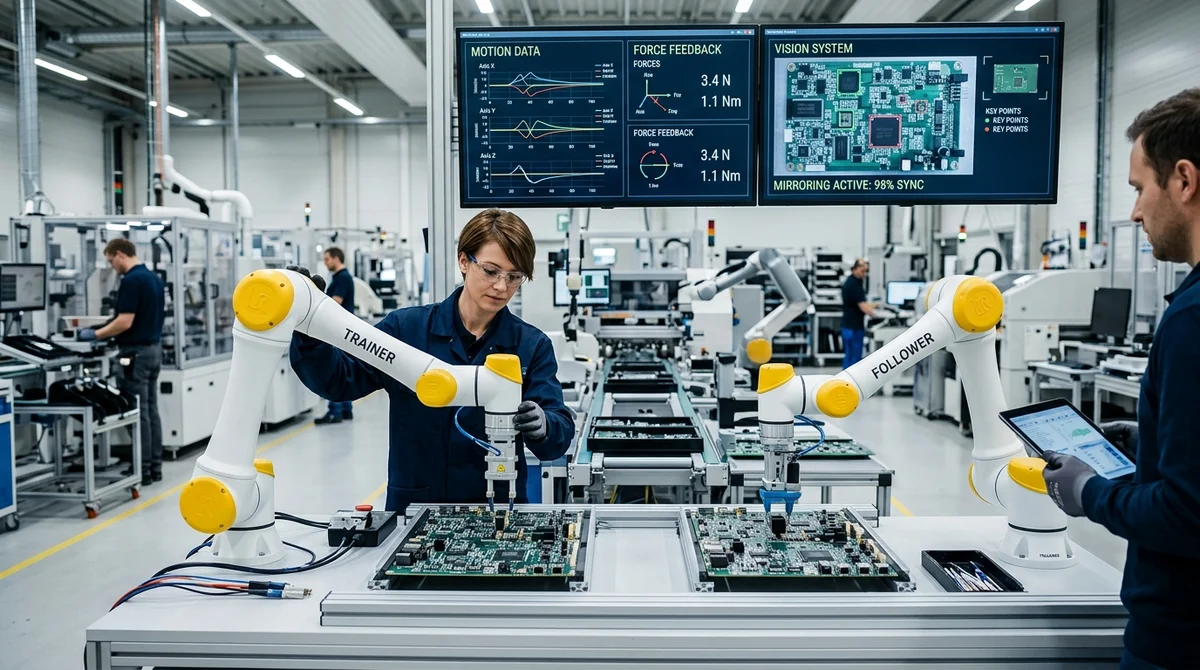
Universal Robots et Scale AI ont présenté UR AI Trainer, un ensemble de matériel et de logiciels pour collecter des données d'entraînement directement sur des cobots industriels. L'annonce faite à la GTC 2026 vise l'un des points les plus douloureux de l'IA physique : les modèles se comportent bien en laboratoire, mais calent souvent une fois transférés sur une vraie ligne de production, surtout en assemblage, en emballage et dans les autres tâches impliquant un contact physique.
Comment fonctionne la plateforme
UR AI Trainer repose sur un schéma leader-follower. Un opérateur guide à la main le robot « leader » sur une tâche précise, par exemple emballer un smartphone, tandis qu'un second robot reproduit les mouvements de façon synchrone.
Le système ne se contente pas d'enregistrer une trajectoire. Il collecte des données multimodales dans la boucle même où le robot interagit réellement avec des objets et des surfaces. C'est important pour entraîner des modèles Vision-Language-Action, pour lesquels voir une image ne suffit pas : ils doivent comprendre le lien entre le mouvement, le contact, la résistance et la précision de l'opération.
Pendant la démonstration, le système capte simultanément quatre types de signaux :
- trajectoires et cinématique du mouvement
- effort et retour de couple
- données visuelles de la caméra
- synchronisation de toutes les modalités dans un jeu de données unique
L'idée clé est que les données sont collectées sur les mêmes robots Universal Robots que ceux qui pourront ensuite travailler en atelier. Cela réduit l'écart entre la cellule expérimentale et le déploiement industriel : si un modèle a été entraîné sur un UR3e ou un UR7e en environnement contrôlé, il est plus facile de le transférer sur un matériel identique en production sans refaire tout le pipeline. Cela diminue aussi le risque que le comportement du modèle s'effondre en passant du banc de recherche à une tâche de convoyeur.
Pourquoi le contact compte
La plupart des jeux de données de robotique reposent encore avant tout sur la vision. Pour les tâches de type « s'approcher et saisir », cela suffit parfois, mais l'industrie compte de nombreuses opérations où le robot doit sentir l'instant du contact, la pression et la résistance du matériau. Visser, insérer des pièces, presser, emballer des objets fragiles, assembler avec précision : tout cela relève de la contact-rich manipulation, et ce sont les scénarios les plus difficiles à automatiser de façon fiable.
UR mise sur le direct torque control et le force feedback. En clair, le modèle reçoit non seulement la réponse à ce que le robot a vu, mais aussi à ce qu'il a « ressenti » en exécutant correctement l'action. L'entraînement se rapproche ainsi de la physique réelle du processus, plutôt que d'une démonstration abstraite de trajectoires dans le vide. Pour les industriels, c'est crucial : une erreur au contact d'un objet ne signifie pas seulement une mauvaise prédiction, mais un rebut, un arrêt de ligne ou une pièce endommagée.
« C'est la première solution du secteur qui fait passer l'entraînement des modèles d'IA directement du laboratoire à la production », déclare
Anders Beck, de Universal Robots.
Données et écosystème
Le partenariat avec Scale AI apporte à ce schéma bien plus que de l'annotation : une chaîne complète de traitement des données. Le logiciel de Scale est intégré à UR AI Trainer et aide à capturer, structurer et stocker les démonstrations collectées.
La logique ressemble à un flywheel : les opérateurs enregistrent des exemples, les modèles s'entraînent sur ces données, les robots exécutent mieux les tâches, et les nouveaux épisodes de travail alimentent le cycle suivant de réentraînement. Cette boucle fermée fait de l'IA physique un processus de production reproductible, et non une expérience ponctuelle.
Les entreprises ont aussi promis de publier plus tard en 2026 un vaste jeu de données industriel collecté sur des robots UR.
Sur le stand de la GTC, l'idée est montrée sous deux formes. Dans la démo physique, les visiteurs pilotent une paire d'UR3e qui transmettent leurs mouvements à deux UR7e pour une tâche d'emballage de smartphone. En parallèle, un scénario virtuel tourne dans NVIDIA Omniverse et Isaac Sim avec des contrôleurs haptiques Haply Inverse3, tandis que Generalist AI montre deux UR7e qui réalisent déjà la même tâche de manière autonome.
Pour Universal Robots, c'est aussi un argument d'échelle : l'entreprise compte déjà plus de 100 000 cobots installés dans le monde.
Ce que cela signifie
Le marché de la robotique passe de scénarios programmés de façon rigide à des modèles que l'on peut réentraîner sur de vrais épisodes de production. Si Universal Robots et Scale AI font réellement de la collecte de données en usine un outil standard, les industriels disposeront d'un chemin plus court du pilote au déploiement, et les entreprises n'auront pas à bâtir de zéro une infrastructure de recherche distincte, surtout pour les tâches où le contact, la précision et la répétabilité comptent.
Questions clés sur cet article
Comment fonctionne la plateforme?
UR AI Trainer repose sur un schéma leader-follower. Un opérateur guide à la main le robot « leader » sur une tâche précise, par exemple emballer un smartphone, tandis qu'un second robot reproduit les mouvements de façon synchrone. Le système ne se contente pas d'enregistrer une trajectoire. Il collecte des données multimodales dans la boucle même où le robot interagit réellement avec des objets et des surfaces. C'est important pour entraîner des modèles Vision-Language-Action, pour lesquels voir une image ne suffit pas : ils doivent comprendre le lien entre le mouvement, le
Pourquoi le contact compte?
La plupart des jeux de données de robotique reposent encore avant tout sur la vision. Pour les tâches de type « s'approcher et saisir », cela suffit parfois, mais l'industrie compte de nombreuses opérations où le robot doit sentir l'instant du contact, la pression et la résistance du matériau. Visser, insérer des pièces, presser, emballer des objets fragiles, assembler avec précision : tout cela relève de la contact-rich manipulation, et ce sont les scénarios les plus difficiles à automatiser de façon fiable. UR mise sur le direct torque control et le force feedback. En cla
Que sait-on sur Données et écosystème ?
Le partenariat avec Scale AI apporte à ce schéma bien plus que de l'annotation : une chaîne complète de traitement des données. Le logiciel de Scale est intégré à UR AI Trainer et aide à capturer, structurer et stocker les démonstrations collectées. La logique ressemble à un flywheel : les opérateurs enregistrent des exemples, les modèles s'entraînent sur ces données, les robots exécutent mieux les tâches, et les nouveaux épisodes de travail alimentent le cycle suivant de réentraînement. Cette boucle fermée fait de l'IA physique un processus de production reproductible, et
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.