Les robots d'Eka trient des nuggets et vissent des ampoules : le moment ChatGPT de l'IA physique approche
Les robots d'Eka accomplissent des tâches qui semblaient récemment hors de portée des machines : trier des nuggets de poulet sur un convoyeur, visser des ampoules, déplacer avec précaution des œufs fragiles. Leurs mouvements rappellent de façon troublante ceux des humains. Wired pose la question centrale du secteur : cette dextérité repose-t-elle sur une véritable intelligence physique, ou seulement sur une statistique de mouvements bien entraînée, qui échouera face à une tâche hors norme ?
Traité par IA depuis Wired ; édité par Hamidun News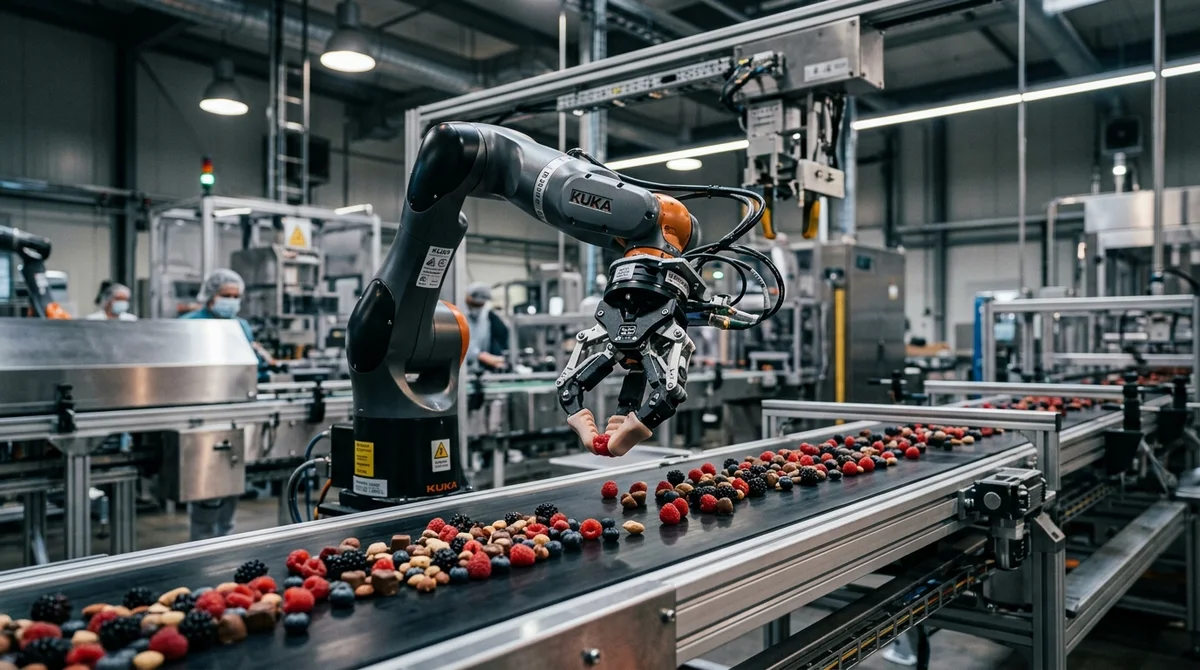
Eka a conçu des robots qui vissent des ampoules, trient des nuggets de poulet et déplacent des objets fragiles, avec des mouvements d'un réalisme troublant. Wired se demande si cette dextérité traduit une véritable intelligence physique ou une imitation de mouvements bien entraînée.
Ce que savent faire les robots d'Eka
Les développements d'Eka se distinguent des manipulateurs industriels standard, qui ont travaillé pendant des décennies dans l'automobile sur des trajectoires strictement prédéfinies. Les préhenseurs des robots d'Eka ne sont pas de simples « pinces », mais des mains à plusieurs articulations dotées de capteurs tactiles au bout des doigts. Au lieu de trajectoires codées en dur, les systèmes sont entraînés sur des jeux de données vidéo de travail humain, puis affinés en simulation. Cela leur permet de s'adapter à des objets de formes et de poids différents sans coordonnées préétablies.
Voici ce que fait un même robot en conditions réelles :
- Trie des nuggets de poulet sur un convoyeur selon leur forme et leur position
- Visse des ampoules dans des douilles sous différents angles
- Déplace des œufs fragiles sans abîmer la coquille
- Gère des objets inconnus sans recalibrage ponctuel
- Travaille en environnement non structuré, là où les robots précédents exigeaient un ordre parfait
La différence clé avec la génération précédente est la capacité à gérer la variabilité. Non pas « exécute le mouvement A au point B », mais « débrouille-toi avec cet objet comme le ferait un humain ».
Moment ChatGPT ou imitation habile ?
Wired pose une question dérangeante : dans quelle mesure les mouvements de ces robots reflètent-ils une compréhension réelle de l'espace, et non une reproduction fidèle de motifs issus des données d'entraînement ? Pour les modèles de langage, le problème du « perroquet », un modèle qui imite la compréhension sans rien comprendre en réalité, n'a jamais été définitivement résolu. Avec les robots physiques, la question est plus aiguë : une erreur sur une chaîne de production coûte plus cher qu'une hallucination dans un texte.
Eka et ses concurrents, Apptronik, Figure AI, Physical Intelligence (π) et 1X Technologies, parient que les modèles de fondation pour le mouvement sont déjà assez bons pour un usage commercial. Mais les chercheurs sont divisés. Les uns estiment que la frontière entre « intelligence physique » et « très bonne statistique de mouvements » n'a aucune importance pratique si le robot accomplit la tâche de façon stable. Les autres préviennent que l'imitation se brise précisément dans les cas limites.
« La question n'est pas de savoir si un robot peut visser une ampoule.
La question est de savoir ce qu'il fera quand l'ampoule aura un autre diamètre », résume un chercheur en robotique.
Pourquoi le seuil se franchit maintenant
Des actionneurs moins chers, des caméras de profondeur accessibles, de vastes jeux de données de mouvements humains et une architecture de type transformeur pour l'IA physique ont coïncidé en même temps. La distance entre un prototype de laboratoire et un robot opérationnel s'est réduite plus vite que ne l'attendait le secteur. Eka teste déjà ses systèmes sur de vraies chaînes de production de l'industrie agroalimentaire.
Le parallèle avec les modèles de langage est direct : ChatGPT est sorti en novembre 2022 et, dans les 18 mois suivants, le secteur a repensé ce qui peut être automatisé. Les robots physiques se trouvent peut-être à un seuil similaire. Si c'est le cas, les décisions sur les tâches manuelles à automatiser ne se prendront pas dans 10 ans, mais dans 2-3.
Ce que cela signifie
Si Eka et ses concurrents ont raison, les prochaines années marqueront un tournant pour le travail manuel dans l'industrie et la logistique. La question n'est plus « les robots remplaceront-ils les mains humaines ? », mais « dans quelles tâches cela arrivera-t-il en premier ? ».
- 2 nov. 2026L'assistant Muse de Meta tient un dossier sur vos proches et obtient root par défaut sous Ubuntu
- 1 nov. 2026Les modèles locaux battus par Opus et Codex : 0,21 sur MacBook contre 1,00 pour Codex
- 1 nov. 2026Kimi obtient 96,2 % à un test d'analytique sur une base 1C et s'impose comme solution de repli en cas de blocage de Claude
- 1 nov. 2026OpenAI réécrit les règles de comportement de GPT : cinq valeurs et une chaîne de priorités
Questions clés sur cet article
Moment ChatGPT ou imitation habile ?
Wired pose une question dérangeante : dans quelle mesure les mouvements de ces robots reflètent-ils une compréhension réelle de l'espace, et non une reproduction fidèle de motifs issus des données d'entraînement ? Pour les modèles de langage, le problème du « perroquet », un modèle qui imite la compréhension sans rien comprendre en réalité, n'a jamais été définitivement résolu. Avec les robots physiques, la question est plus aiguë : une erreur sur une chaîne de production coûte plus cher qu'une hallucination dans un texte. Eka et ses concurrents, Apptronik, Figure AI, Physi
Que sait-on sur Ce que savent faire les robots d'Eka ?
Les développements d'Eka se distinguent des manipulateurs industriels standard, qui ont travaillé pendant des décennies dans l'automobile sur des trajectoires strictement prédéfinies. Les préhenseurs des robots d'Eka ne sont pas de simples « pinces », mais des mains à plusieurs articulations dotées de capteurs tactiles au bout des doigts. Au lieu de trajectoires codées en dur, les systèmes sont entraînés sur des jeux de données vidéo de travail humain, puis affinés en simulation. Cela leur permet de s'adapter à des objets de formes et de poids différents sans coordonnées pr
Pourquoi le seuil se franchit maintenant?
Des actionneurs moins chers, des caméras de profondeur accessibles, de vastes jeux de données de mouvements humains et une architecture de type transformeur pour l'IA physique ont coïncidé en même temps. La distance entre un prototype de laboratoire et un robot opérationnel s'est réduite plus vite que ne l'attendait le secteur. Eka teste déjà ses systèmes sur de vraies chaînes de production de l'industrie agroalimentaire. Le parallèle avec les modèles de langage est direct : ChatGPT est sorti en novembre 2022 et, dans les 18 mois suivants, le secteur a repensé ce qui peut ê
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.