Casse-tête à deux jambes : pourquoi l'IA écrit du code mais bute sur un seuil
Alors que GPT-5 s'apprête à conquérir le monde, les humanoïdes de pointe comme Figure ou Tesla Optimus marchent encore comme s'ils avaient trop bu la veille. Le problème ne vient pas du « cerveau », mais de la physique et du paradoxe de Moravec. Ce qui est naturel pour un humain, comme garder l'équilibre, exige de la machine des calculs colossaux et une réaction instantanée des actionneurs. Un retard de signal de 20 millisecondes transforme un assistant gracieux en tas de ferraille. Tant que nous n'aurons pas comblé l'écart entre simulation et réalité, la révolte des machines aura l'air plutôt maladroite. La vraie percée viendra quand les réseaux de neurones piloteront non seulement des pixels, mais chaque micromouvement de l'hydraulique en temps réel.
Traité par IA depuis Habr AI ; édité par Hamidun News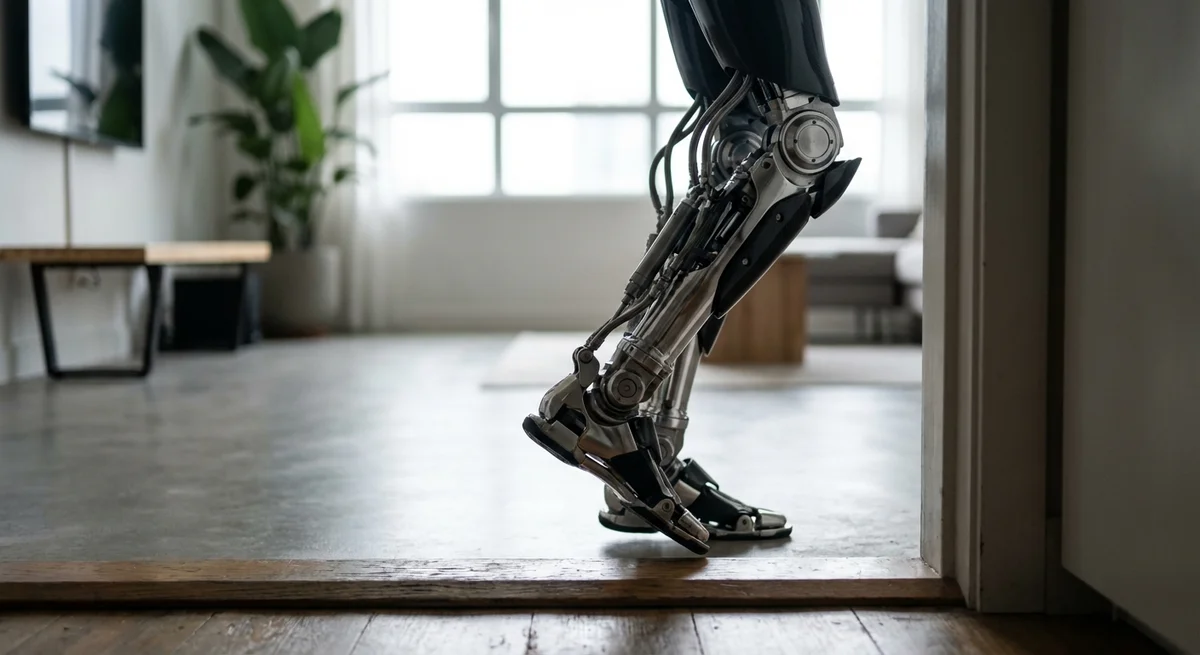
Imaginez la scène : une intelligence artificielle écrit en quelques secondes un code Python très complexe, compose une symphonie dans le style de Bach et pose un diagnostic médical plus précis qu'un collège de médecins. Mais dès que cette même intelligence « s'installe » dans un corps métallique et tente simplement d'aller jusqu'à la cuisine, les ennuis commencent. Elle trébuche sur le tapis, se fige devant le seuil et finit par tomber avec la grâce d'un sac de pommes de terre.
Cela paraît absurde en 2026, mais le monde physique reste le terrain de jeu le plus difficile pour les algorithmes. Nous avions l'habitude de penser que raisonner est la fonction supérieure et marcher, quelque chose de primitif. La réalité s'est révélée exactement inverse.
En robotique, on connaît depuis longtemps ce que l'on appelle le paradoxe de Moravec. Son principe est simple : le raisonnement de haut niveau demande très peu de puissance de calcul, alors que les compétences sensorimotrices de bas niveau exigent d'énormes ressources. Il est facile d'apprendre à un ordinateur à jouer aux échecs au niveau d'un grand maître, car les échecs sont une structure logique aux règles claires.
Mais apprendre à un robot à sentir la surface d'une table ou à se tenir en équilibre sur une jambe est un vrai cauchemar pour les ingénieurs. L'évolution a mis des millions d'années à perfectionner notre système vestibulaire et notre réponse musculaire, et nous tentons de le reproduire avec des servomoteurs et des batteries au lithium en quelques décennies.
Le cœur du problème tient à la latence et au retour d'information. Quand vous marchez sur un chemin irrégulier, votre cerveau reçoit des milliers de signaux des muscles et des articulations en temps réel et corrige la position du corps avant même que vous ne réalisiez avoir marché sur une pierre. Chez un robot actuel, cette boucle est différente.
Les caméras voient l'obstacle, le processeur traite l'image, l'algorithme prend une décision, et c'est seulement ensuite que le signal part vers les moteurs. Si cette chaîne prend ne serait-ce que 50 millisecondes de trop, la gravité reprend ses droits. Dans les jeux vidéo, on parle de « ping », mais pour un robot de 80 kilogrammes, un ping élevé signifie une réparation coûteuse.
Il existe aussi un immense fossé entre la simulation et la réalité, que les spécialistes appellent le sim-to-real gap. Dans l'environnement virtuel où les réseaux de neurones apprennent à contrôler un corps, la physique est parfaite. Pas de poussière dans les roulements, pas de chute de tension dans la batterie, pas d'aspérités microscopiques sur le sol.
Lorsque le modèle entraîné dans le « numérique » est transféré sur du matériel réel, il se heurte au chaos du monde physique. Chaque actionneur a ses jeux mécaniques, chaque capteur produit du bruit, et le système se met à « laguer ». Des entreprises comme Figure et Boston Dynamics tentent aujourd'hui de résoudre le problème par l'apprentissage de bout en bout (end-to-end), où le réseau de neurones relie directement le flux visuel à la tension des moteurs, sans passer par les couches intermédiaires de la programmation classique.
Il ne faut pas non plus oublier les limites purement mécaniques. Le pied humain est un chef-d'œuvre d'ingénierie, avec 26 os et de nombreux ligaments, qui fonctionne comme un amortisseur parfait. La plupart des robots actuels ont à la place du pied une plaque rigide « en forme de sabot » ou, au mieux, une articulation aux degrés de liberté limités. Nous essayons de faire imiter à un morceau de métal un tissu biologique naturellement élastique et capable d'emmagasiner de l'énergie. Tant que nous ne créerons pas de nouveaux types d'actionneurs fonctionnant comme des muscles artificiels, la démarche des robots restera « en bois » et mal assurée.
L'avenir appartient certes aux puces neuromorphiques et aux nouveaux matériaux, mais pour l'instant, mieux vaut tempérer ses attentes envers les robots domestiques. Selon toute vraisemblance, les premiers à entrer chez nous ne seront pas des athlètes bipèdes, mais des plateformes à roues dotées de manipulateurs, simplement parce qu'elles sont moins chères et plus fiables. La gravité est une maîtresse sévère et elle ne pardonne pas les erreurs de code quand il s'agit de déplacer un corps de fer dans l'espace. Nous en sommes au point où l'intelligence est prête à tenir des conversations philosophiques, mais redoute encore le simple seuil de la salle de bains.
L'essentiel : Le problème de la marche n'est pas un problème d'« intelligence », mais de vitesse de réaction et d'imperfection mécanique. Tant que le matériel n'aura pas rattrapé le logiciel en souplesse et en réactivité, les humanoïdes resteront de coûteux jouets de laboratoire.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.