Des transformers au volant : comment Yandex applique l'IA à la conduite de ses véhicules autonomes
Les ingénieurs de Yandex Autonomous Transport ont détaillé le rôle des architectures transformer dans la planification de mouvement d'un véhicule autonome. Leur principal enseignement : une grande précision de prédiction de trajectoire ne signifie pas une conduite sûre. Sur la route, les erreurs s'accumulent. C'est pourquoi l'équipe mise sur des tests Closed Loop sur de vrais véhicules, et pas seulement sur des métriques formelles.
Traité par IA depuis Habr AI ; édité par Hamidun News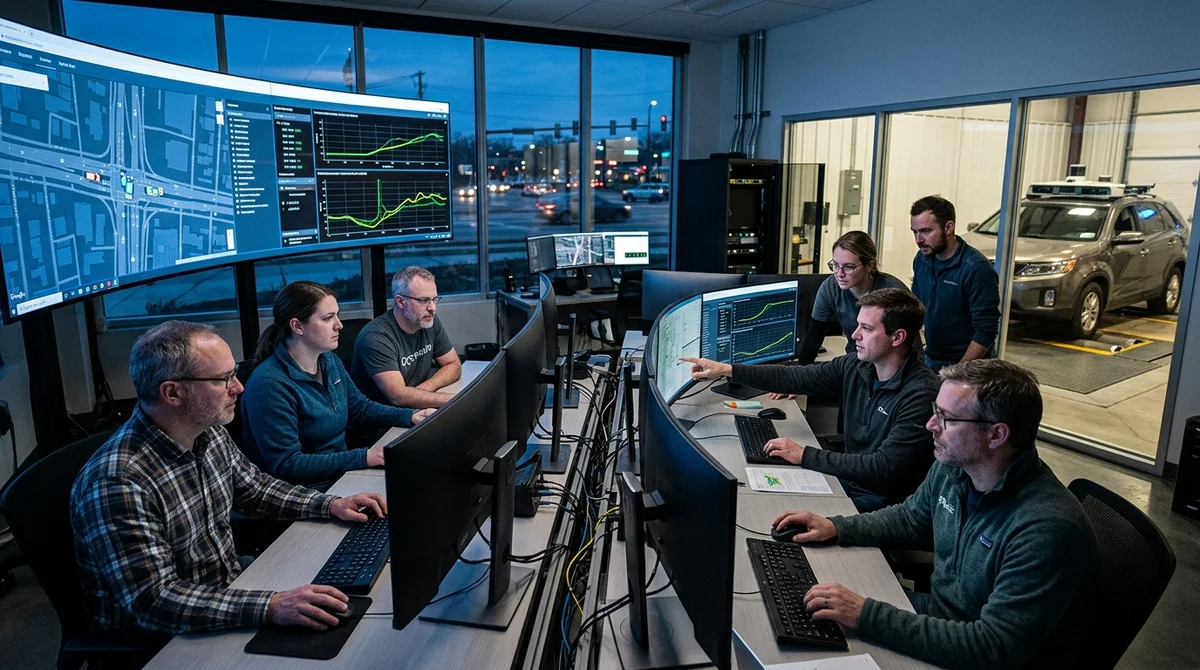
Yandex Autonomous Transport a dévoilé des détails techniques sur l'application des architectures transformer au Motion Planning, le composant du véhicule autonome qui décide en temps réel de la trajectoire. Le chemin des expériences de laboratoire aux essais sur routes réelles s'est révélé plus ardu qu'il n'y paraît vu de l'extérieur.
Du langage à la route
L'architecture transformer s'est imposée en NLP et en vision par ordinateur grâce au mécanisme d'attention : le modèle peut prendre en compte simultanément le contexte de différentes parties des données d'entrée. Pour la conduite, c'est aussi précieux : en une fraction de seconde, le système doit traiter la position de dizaines d'objets autour de la voiture, prédire leur comportement et choisir une manœuvre sûre.
Mais transposer l'architecture du NLP au pilote automatique n'a rien d'une tâche triviale. Dans un modèle de langage, un mot inexact est une coquille que le lecteur pardonne. Dans un véhicule autonome, un écart par rapport à la trajectoire optimale à un moment critique est un accident potentiel. Cela change fondamentalement les exigences envers le modèle : des métriques de qualité à toute la culture de test.
Open Loop contre Closed Loop
Dans l'industrie du véhicule autonome, deux approches radicalement différentes existent pour évaluer un système :
- Open Loop : le modèle prédit la trajectoire sur des données historiques, et le résultat est comparé au comportement réel du conducteur. C'est rapide, peu coûteux et cela permet d'itérer à grande échelle.
- Closed Loop : le système conduit lui-même la voiture, réelle ou simulée, et il est évalué sur ce qui se passe en dynamique : a-t-il évité les collisions, le trajet a-t-il été confortable, comment a-t-il géré les situations atypiques.
- Les deux modes sont nécessaires, mais ils apportent des informations radicalement différentes sur la fiabilité du système.
Yandex met l'accent sur les tests Closed Loop, même s'ils sont plus chers et plus lents. La logique est la suivante : en conduite réelle, les erreurs ne sont pas isolées. Un écart à l'instant T influe sur la perception de la situation à T+1, et les erreurs s'amplifient. L'Open Loop ne voit pas cet enchaînement et peut donner un faux sentiment de sécurité.
Pourquoi les bonnes métriques trompent
La principale conclusion, contre-intuitive : une grande précision de prédiction de trajectoire (une faible erreur L2) est mal corrélée à la sécurité de la conduite réelle. Un modèle peut afficher d'excellents résultats aux tests, en reproduisant fidèlement le comportement du conducteur moyen sur des données historiques, et pourtant conduire moins bien qu'un système plus simple mais plus stable.
La raison tient à la nature du Closed Loop : chaque décision du système influence la situation suivante. Les métriques Open Loop mesurent chaque étape indépendamment et ne saisissent pas cette dynamique.
«
Pour nous, la sécurité compte plus que n'importe quelle architecture », déclare Maxim, responsable du service de comportement et de prédiction de mouvement chez Yandex Autonomous Transport.
C'est pourquoi l'équipe bâtit un système de vérification à plusieurs niveaux : des métriques formelles sur les données, en passant par la simulation, jusqu'aux essais privés et publics sur de vrais véhicules. L'architecture du modèle n'est qu'un paramètre parmi d'autres, pas le fondement du système de sécurité.
Du laboratoire à la ville
L'équipe de Yandex est passée des premières expériences de ML, où les approches par réseaux de neurones étaient testées en parallèle des algorithmes classiques de planification, à des essais réguliers de véhicules autonomes dans la circulation urbaine réelle. À chaque étape, l'architecture transformer a été adaptée à des exigences strictes : comportement prévisible dans les situations typiques, robustesse face aux scénarios rares et fonctionnement en temps réel avec des ressources de calcul limitées à bord.
Le Motion Planning ne se résume pas à prédire le point suivant. C'est prendre des décisions en situation d'incertitude à chaque seconde, avec la responsabilité de vies humaines.
Ce que cela signifie
Les transformers arrivent dans le transport autonome, mais pas comme une solution clé en main exportée du monde des modèles de langage. Chaque nouvelle application impose de repenser les métriques, l'infrastructure de test et la culture de sécurité. Pour toute l'industrie, c'est un signal important : le succès en NLP ne se transpose pas automatiquement là où le coût d'une erreur se mesure non pas au classement d'un modèle, mais en vies humaines.
Questions clés sur cet article
Que sait-on sur Du langage à la route ?
L'architecture transformer s'est imposée en NLP et en vision par ordinateur grâce au mécanisme d'attention : le modèle peut prendre en compte simultanément le contexte de différentes parties des données d'entrée. Pour la conduite, c'est aussi précieux : en une fraction de seconde, le système doit traiter la position de dizaines d'objets autour de la voiture, prédire leur comportement et choisir une manœuvre sûre. Mais transposer l'architecture du NLP au pilote automatique n'a rien d'une tâche triviale. Dans un modèle de langage, un mot inexact est une coquille que le lecteu
Que sait-on sur Open Loop contre Closed Loop ?
Dans l'industrie du véhicule autonome, deux approches radicalement différentes existent pour évaluer un système : Open Loop : le modèle prédit la trajectoire sur des données historiques, et le résultat est comparé au comportement réel du conducteur. C'est rapide, peu coûteux et cela permet d'itérer à grande échelle. Closed Loop : le système conduit lui-même la voiture, réelle ou simulée, et il est évalué sur ce qui se passe en dynamique : a-t-il évité les collisions, le trajet a-t-il été confortable, comment a-t-il géré les situations atypiques. Les deux modes sont nécessai
Pourquoi les bonnes métriques trompent?
La principale conclusion, contre-intuitive : une grande précision de prédiction de trajectoire (une faible erreur L2) est mal corrélée à la sécurité de la conduite réelle. Un modèle peut afficher d'excellents résultats aux tests, en reproduisant fidèlement le comportement du conducteur moyen sur des données historiques, et pourtant conduire moins bien qu'un système plus simple mais plus stable. La raison tient à la nature du Closed Loop : chaque décision du système influence la situation suivante. Les métriques Open Loop mesurent chaque étape indépendamment et ne saisissent
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
L'essentiel de l'IA — une fois par semaine
Sept actus qui ont vraiment compté, choisies à la main. Sans bruit ni communiqués.
C'est fait ! Vérifiez votre boîte mail pour la confirmation.