Johns Hopkins crea un sistema de IA agéntica para coordinar equipos de robots
Johns Hopkins Applied Physics Laboratory ha presentado una arquitectura de IA agéntica para equipos de robots. El sistema, basado en LLM, permite que robots de distintos tipos trabajen juntos, se coordinen de forma autónoma y se adapten a las tareas. Los investigadores ya han demostrado la arquitectura en hardware real y han extraído lecciones prácticas para seguir desarrollando la tecnología.
Procesado por IA desde IEEE Spectrum AI; editado por Hamidun News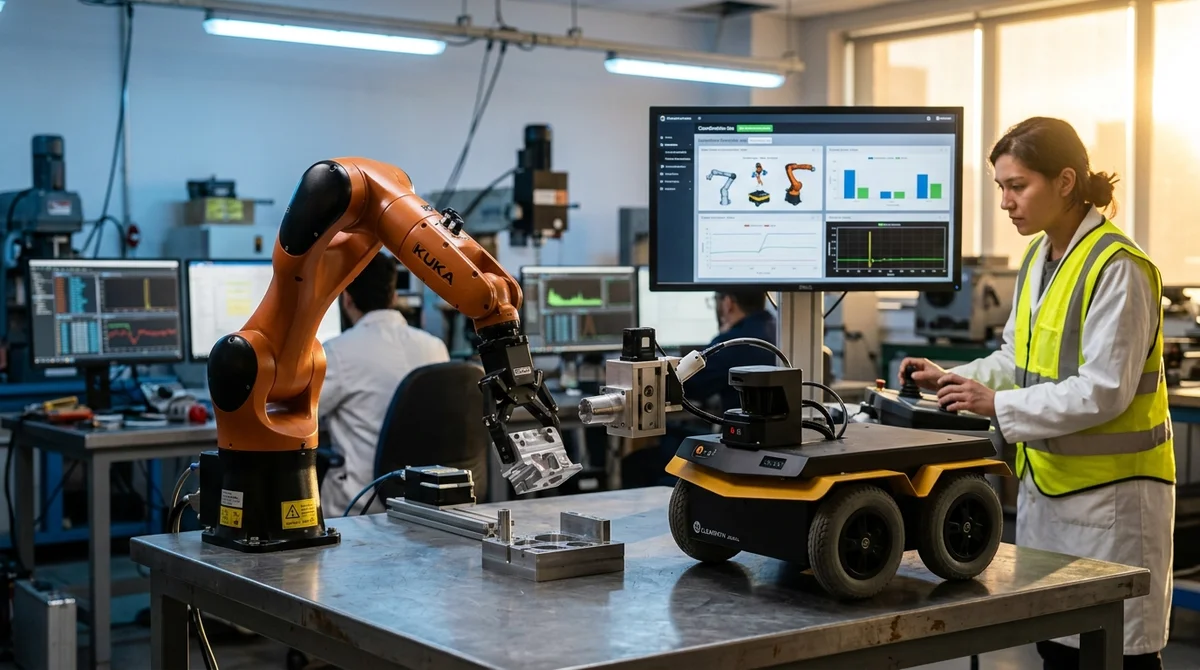
Johns Hopkins Applied Physics Laboratory (APL) ha presentado una arquitectura de IA agéntica diseñada específicamente para coordinar equipos de robots. El sistema se basa en grandes modelos de lenguaje y permite que robots heterogéneos, distintos en tipo y capacidades, trabajen juntos como un solo organismo, se coordinen de forma autónoma y se adapten a situaciones inesperadas en tiempo real.
El problema de los equipos de robots heterogéneos
La dificultad es que los robots de los equipos reales rara vez son iguales. Uno es un manipulador con pinza, otro una plataforma móvil con patas y un conjunto de sensores, y un tercero un módulo especializado con una herramienta concreta. ¿Cómo lograr que actúen de forma coordinada si cada uno «habla su propio idioma»?
Johns Hopkins ha desarrollado una arquitectura escalable que permite a agentes LLM controlar todos estos sistemas como un conjunto. No es una simple suma de controladores independientes, sino una auténtica capa cognitiva que entiende el estado de cada robot y toma decisiones para el equipo.
Los tres pilares del sistema
La arquitectura resuelve a la vez tres tareas clave.
Autonomía. Cada robot recibe la «inteligencia» suficiente para tomar decisiones por sí mismo, sin esperar órdenes de un centro. Es fundamental en sistemas donde un retraso de red de apenas 100 milisegundos puede arruinar el éxito de la misión.
Coordinación. Los agentes intercambian en tiempo real información sobre su estado, sus objetivos y los obstáculos. Cuando dos robots necesitan el mismo recurso, el sistema media en el conflicto y elige el mejor camino para el equipo en su conjunto.
Adaptabilidad. Si falla un equipo o cambian las condiciones, el sistema reasigna tareas sobre la marcha, reconstruye el plan y sigue trabajando. No es un guion rígido, sino una reacción viva ante un mundo cambiante.
Qué puede hacer un agente de IA por el equipo
Los investigadores demostraron que un agente LLM dentro de esta arquitectura es capaz de:
- Planificar para cada robot — dividir el objetivo general en tareas parciales según las capacidades de cada uno
- Resolver conflictos — cuando dos robots reclaman el mismo recurso, el agente elige el reparto óptimo
- Interpretar datos de sensores — entender qué ha ocurrido exactamente y por qué el plan necesita ajustes
- Reasignar tareas ante fallos — si se estropea un manipulador, el agente reorienta el trabajo hacia un método alternativo
- Aprender de los errores — el sistema recuerda lo que funciona y lo que no, y corrige su táctica
Esto dista mucho de ser una simple automatización de secuencias de comandos. Es coordinación en el nivel de la toma de decisiones de alto nivel. El robot no se limita a ejecutar un guion fijo: razona sobre el contexto, sopesa opciones y elige el mejor camino hacia su objetivo.
De la teoría al hardware
Johns Hopkins no se quedó en simulaciones y modelos teóricos, como hacen muchos laboratorios académicos. El equipo ejecutó su arquitectura en robots físicos y demostró cómo funciona el sistema en «condiciones de combate». Es un paso crucial, porque en el laboratorio la IA a menudo «funciona a la perfección», y cuando la teoría choca con la realidad aparecen problemas inesperados.
En su presentación, los investigadores compartieron las lecciones prácticas que extrajeron de esta experiencia. Abarcan problemas técnicos, como los retrasos de red, la asincronía entre componentes y los errores al interpretar el estado, así como cuestiones más estratégicas sobre cómo descomponer correctamente una tarea compleja para un agente.
Qué significa
Es un paso importante hacia sistemas multirrobot semiautónomos que puedan trabajar en condiciones reales con una supervisión humana mínima. Por ahora, claro, no se trata de R2-D2 futuristas, sino de equipos de robots de ingeniería que pueden trabajar en la construcción, en fábricas, en operaciones de rescate y en lugares peligrosos o inaccesibles.
Si la arquitectura resulta ser realmente escalable (y Johns Hopkins transmite confianza en el enfoque), es probable que en los próximos dos o tres años veamos los primeros prototipos industriales y pilotos basados en ella.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre El problema de los equipos de robots heterogéneos?
La dificultad es que los robots de los equipos reales rara vez son iguales. Uno es un manipulador con pinza, otro una plataforma móvil con patas y un conjunto de sensores, y un tercero un módulo especializado con una herramienta concreta. ¿Cómo lograr que actúen de forma coordinada si cada uno «habla su propio idioma»? Johns Hopkins ha desarrollado una arquitectura escalable que permite a agentes LLM controlar todos estos sistemas como un conjunto. No es una simple suma de controladores independientes, sino una auténtica capa cognitiva que entiende el estado de cada robot y
¿Qué se sabe sobre Los tres pilares del sistema?
La arquitectura resuelve a la vez tres tareas clave. Autonomía. Cada robot recibe la «inteligencia» suficiente para tomar decisiones por sí mismo, sin esperar órdenes de un centro. Es fundamental en sistemas donde un retraso de red de apenas 100 milisegundos puede arruinar el éxito de la misión. Coordinación. Los agentes intercambian en tiempo real información sobre su estado, sus objetivos y los obstáculos. Cuando dos robots necesitan el mismo recurso, el sistema media en el conflicto y elige el mejor camino para el equipo en su conjunto. Adaptabilidad. Si falla un equipo
¿Qué se sabe sobre Qué puede hacer un agente de IA por el equipo?
Los investigadores demostraron que un agente LLM dentro de esta arquitectura es capaz de: Planificar para cada robot — dividir el objetivo general en tareas parciales según las capacidades de cada uno Resolver conflictos — cuando dos robots reclaman el mismo recurso, el agente elige el reparto óptimo Interpretar datos de sensores — entender qué ha ocurrido exactamente y por qué el plan necesita ajustes Reasignar tareas ante fallos — si se estropea un manipulador, el agente reorienta el trabajo hacia un método alternativo Aprender de los errores — el sistema recuerda lo que
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.