Un robot cosechador de tomates aprende a predecir la dificultad del agarre y alcanza un 81 % de éxito
Investigadores han creado un robot cosechador de tomates que no solo localiza frutos maduros, sino que predice la dificultad de cada agarre y elige el mejor ángulo de aproximación. Si falla, cambia el vector por su cuenta. La tasa de éxito subió al 81 %, frente a ~60 % de los sistemas estándar. Los autores ven el futuro en la cooperación: el robot asume el trabajo monótono y las personas, las situaciones fuera de lo habitual.
Procesado por IA desde Science Daily AI; editado por Hamidun News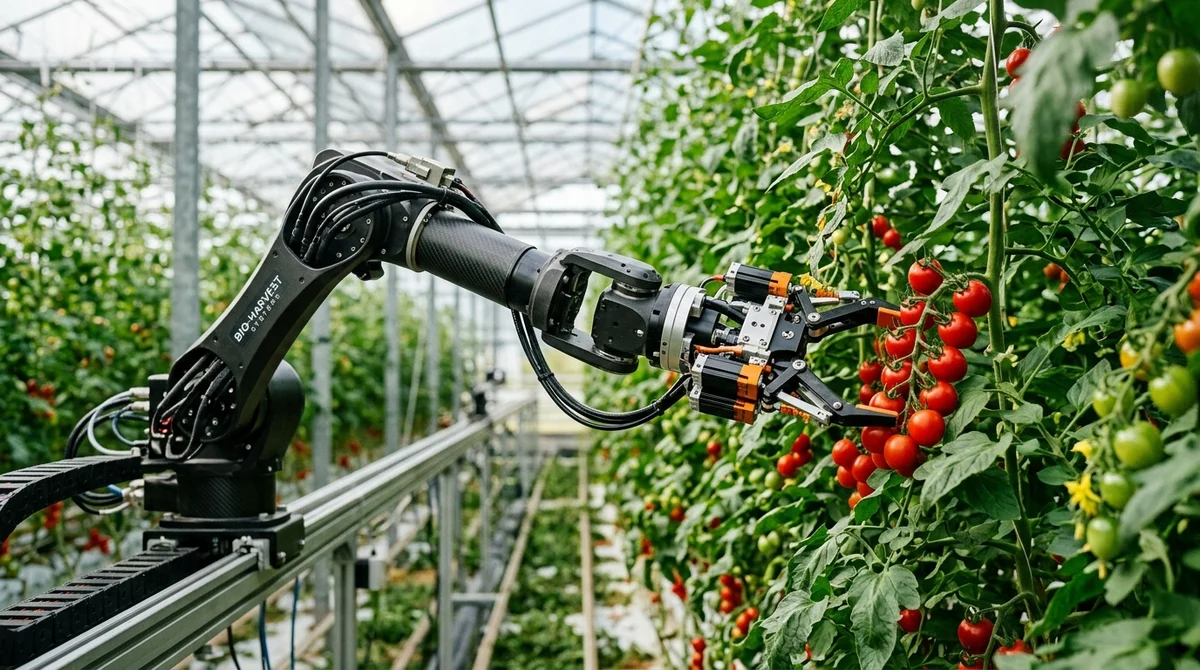
Investigadores han desarrollado un nuevo robot cosechador de tomates que, antes de cada agarre, predice la dificultad de la operación y elige la mejor estrategia. La tasa de éxito de la cosecha subió al 81 %, unos 20 puntos porcentuales más que en los sistemas clásicos.
Por qué los robots convencionales fallan
La robótica agrícola lleva tiempo sabiendo reconocer la madurez de los frutos. Las redes neuronales aprendieron a distinguir un tomate rojo de uno verde con alta precisión. Pero el reconocimiento es solo la mitad del problema. La verdadera dificultad está en la acción física.
Un invernadero real es caótico: racimos densos, hojas colgantes, frutos en distintos ángulos, formas irregulares. Un algoritmo de «encontré uno maduro → lo agarré» no tiene en cuenta el ángulo de aproximación, los obstáculos ni la probabilidad de dañar los frutos vecinos. Cada error supone una pérdida de cosecha o un daño a la planta.
Por eso la tasa de éxito de agarre de los robots cosechadores clásicos rara vez supera el 60 %. A escala industrial, eso es inaceptable.
Cómo funciona el enfoque predictivo
El nuevo sistema añade un paso intermedio entre «ver» y «agarrar». Antes de cada movimiento, el robot elabora un pronóstico: qué tan accesible es el fruto, qué hay en su camino y qué vector de fuerza causaría el menor daño. Con ese pronóstico, el sistema elige el mejor ángulo de aproximación antes del primer movimiento del manipulador.
Si el primer intento falla, el robot cambia por su cuenta a un vector alternativo, sin detener el ciclo y sin intervención del operador.
Un punto clave: el sistema se entrenó con datos reales de invernadero, no con ejemplos sintéticos. Las simulaciones no reproducen toda la complejidad de las plantas vivas: el viento, la humedad, la maduración desigual dentro del racimo.
Resultados de las pruebas
- 81 % de agarres exitosos, frente a ~60 % de los sistemas estándar
- Adaptación del ángulo de agarre en tiempo real sin reiniciar el ciclo
- Funciona con grupos de frutos, no solo con tomates individuales
- Entrenamiento con datos reales, no sintéticos
La brecha de 20 puntos porcentuales es significativa: con miles de frutos al día, supone cientos de tomates salvados por cada puesto de trabajo robótico.
Cooperación, no sustitución
Los autores subrayan que el objetivo no es expulsar a las personas de las granjas, sino crear un entorno eficaz de trabajo conjunto. El robot asume el trabajo monótono y preciso: elegir el ángulo, agarrar, cortar. Las personas se ocupan de lo que los algoritmos aún hacen peor: situaciones fuera de lo habitual, control de calidad y adaptación a cambios repentinos de condiciones.
«El avance abre el camino a granjas donde robots y personas trabajan
codo con codo», señalan los autores.
Este modelo reduce la carga física del personal de los invernaderos y permite introducir los robots de forma gradual, sin tener que pasar toda la producción a la automatización de golpe.
Qué significa
La lógica predictiva de «primero evalúa, luego actúa» es un principio que va mucho más allá de la agricultura. La misma arquitectura se aplica en almacenes, fábricas y medicina, en cualquier lugar donde un robot deba trabajar en un entorno no estructurado. El sector agrícola ha ido históricamente por detrás en robotización precisamente por esta complejidad.
Si la cifra del 81 % se logra reproducir a escala industrial, la economía de la automatización agrícola cambiará de forma notable.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre Por qué los robots convencionales fallan?
La robótica agrícola lleva tiempo sabiendo reconocer la madurez de los frutos. Las redes neuronales aprendieron a distinguir un tomate rojo de uno verde con alta precisión. Pero el reconocimiento es solo la mitad del problema. La verdadera dificultad está en la acción física. Un invernadero real es caótico: racimos densos, hojas colgantes, frutos en distintos ángulos, formas irregulares. Un algoritmo de «encontré uno maduro → lo agarré» no tiene en cuenta el ángulo de aproximación, los obstáculos ni la probabilidad de dañar los frutos vecinos. Cada error supone una pérdida
Cómo funciona el enfoque predictivo?
El nuevo sistema añade un paso intermedio entre «ver» y «agarrar». Antes de cada movimiento, el robot elabora un pronóstico: qué tan accesible es el fruto, qué hay en su camino y qué vector de fuerza causaría el menor daño. Con ese pronóstico, el sistema elige el mejor ángulo de aproximación antes del primer movimiento del manipulador. Si el primer intento falla, el robot cambia por su cuenta a un vector alternativo, sin detener el ciclo y sin intervención del operador. Un punto clave: el sistema se entrenó con datos reales de invernadero, no con ejemplos sintéticos. Las si
¿Qué se sabe sobre Resultados de las pruebas?
81 % de agarres exitosos, frente a ~60 % de los sistemas estándar Adaptación del ángulo de agarre en tiempo real sin reiniciar el ciclo Funciona con grupos de frutos, no solo con tomates individuales Entrenamiento con datos reales, no sintéticos La brecha de 20 puntos porcentuales es significativa: con miles de frutos al día, supone cientos de tomates salvados por cada puesto de trabajo robótico.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.