MTS muestra cómo conectó OpenClaw a un robot y llevó un agente de IA al mundo físico
MWS probó OpenClaw no solo en el navegador y en aplicaciones, sino en hardware real. El equipo conectó el agente a un robot Unitree G1 mediante una capa de software que traduce los comandos en señales de mando a distancia, y envió el flujo de vídeo al modelo multimodal kimi-2.5. El resultado es una forma rápida de convertir un dispositivo «tonto» en un ejecutor físico de IA sin un desarrollo VLA complejo. El enfoque no pretende sustituir la robótica completa, sino montar de forma barata y rápida un prototipo funcional de Physical AI.
Procesado por IA desde Habr AI; editado por Hamidun News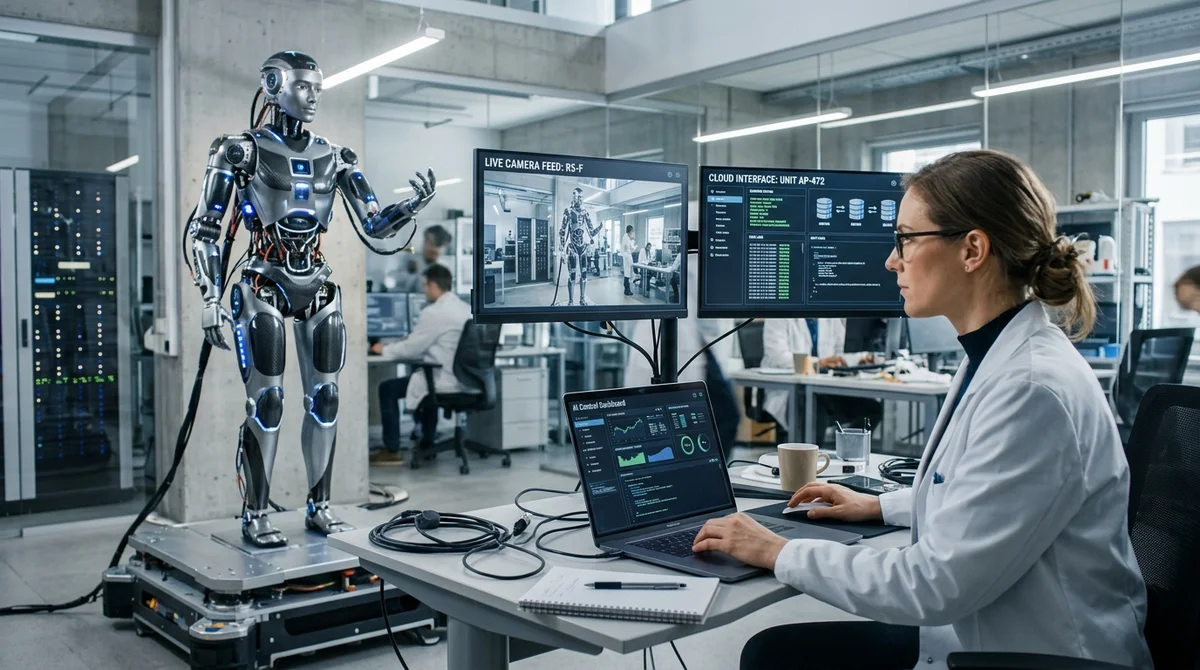
OpenClaw ha demostrado que un agente autónomo puede salir del navegador y llegar al mundo físico mucho más rápido de lo que se suele pensar. El equipo de MWS tomó un orquestador de código abierto que normalmente controla un ordenador y sus aplicaciones, y lo conectó a un robot mediante una capa de software sencilla. Como resultado, el agente dejó de limitarse a tareas digitales: también daba órdenes a un dispositivo real, guiándose por un flujo de vídeo y un modelo multimodal. La idea no es sustituir la robótica propiamente dicha, sino montar de forma barata y rápida un prototipo funcional de Physical AI.
El propio OpenClaw se hizo notorio en noviembre de 2025, cuando el desarrollador Peter Steinberger presentó una capa de orquestación para el trabajo autónomo con el ordenador. El agente recibe una instrucción en un mensajero, la divide en pasos, cambia entre aplicaciones, conserva el contexto y, si hace falta, usa cualquier LLM compatible. Esta independencia de un modelo concreto hace que el sistema resulte cómodo para experimentar: se puede cambiar el motor de razonamiento sin reescribir la capa superior de automatización. Para los desarrolladores es una combinación poco común: baja barrera de entrada, flexibilidad en los modelos y una lógica ya lista para ejecutar tareas de varios pasos.
Este enfoque tiene un riesgo evidente: si se instala OpenClaw directamente en un portátil personal, el agente obtiene en la práctica un acceso amplio a todo el sistema. MWS propuso una opción más segura: ejecutarlo en una máquina virtual aislada en la nube. Para ello se usa una imagen lista de Ubuntu con OpenClaw preconfigurado, y para el escenario básico basta una configuración de 2 vCPU y 8 GB de RAM.
Después solo hay que crear una cuenta de servicio, generar una clave de API y conectar el LLM mediante el endpoint compatible con OpenAI de GPT Model Hub. Es decir, en lugar de montar el entorno a mano, el desarrollador obtiene un arranque casi de un clic. Esto importa no solo por comodidad: en un entorno aparte es más seguro probar escenarios en los que el agente puede abrir procesos por sí mismo, modificar el estado del sistema y almacenar el contexto de las sesiones de trabajo.
Lo más interesante empezó donde suelen terminar los artículos sobre interfaces de agentes: en el nivel del hardware. MWS tomó un Unitree G1 humanoide, que sabe caminar, mantener el equilibrio y reaccionar al entorno, pero que por sí mismo no es un agente «inteligente». En lugar de una arquitectura VLA compleja, el equipo interceptó sencillamente la lógica de control del mando: OpenClaw envía comandos a una capa intermedia, que los convierte en señales que el robot entiende.
Con el mismo esquema se puede conectar no solo un costoso robot humanoide, sino cualquier dispositivo con API o mando por radio, desde un carrito hasta un perro de juguete. La idea clave es que la capa de inteligencia queda separada del mecanismo de ejecución, de modo que el mismo agente puede trasladarse entre distintos tipos de dispositivos.
Para que el agente no actuara a ciegas, el flujo de vídeo de la cámara del robot se pasó a OpenClaw y la interpretación de la escena se encargó al modelo multimodal kimi-2.5. Este reconoce objetos, evalúa el entorno y ayuda a elegir la siguiente acción: avanzar, detenerse, esquivar un obstáculo o ejecutar una orden simple en el espacio.
Cabe destacar que la demostración no necesitó servidores MCP, ni pesadas cadenas de razonamiento, ni una plataforma robótica aparte. En esencia, el equipo montó un puente mínimo entre un agente LLM, la visión y un dispositivo ejecutor, y demostró que la barrera de entrada a Physical AI es hoy notablemente más baja de lo que muchos esperaban. Ahí está el valor del caso: no muestra un modelo académico del futuro, sino una receta de ingeniería que puede repetirse ya con componentes accesibles.
La conclusión práctica es sencilla: OpenClaw ya puede usarse no solo para correos, archivos e interfaces web, sino también como capa de control universal para dispositivos físicos. Todavía no sustituye a los sistemas Vision-Language-Action completos ni es un camino hacia una autonomía industrial fiable, pero sí es una forma muy rápida de probar un escenario, montar una demo o lanzar un prototipo aplicado. Para el mercado es una señal importante: la combinación de un LLM en la nube, un flujo de vídeo y una API de control sencilla va convirtiendo Physical AI de una rareza de investigación en una herramienta de ingeniería.
- 2 nov 2026Arca encarga a agentes de IA tareas financieras de hasta 10 días y deja las operaciones en manos de personas
- 2 nov 2026El asistente Muse de Meta mantiene dosieres de las personas cercanas y obtiene root en Ubuntu por defecto
- 1 nov 2026Los modelos locales pierden ante Opus y Codex: 0,21 puntos en un MacBook frente a 1,00 de Codex
- 1 nov 2026Kimi logra un 96,2 % en un test de analítica sobre una base de 1C y se perfila como plan B ante un bloqueo de Claude
Build & Ship Production AI Agents Without Boilerplate Code
Start your free 72-hour trial at Hamidun Academy (academy.hamidun.com) — interactive lessons on Claude Code & Cursor, live Tech Radar, and production agent templates.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.