نماذج اللغة الكبيرة والأنظمة الوكيلة تزيح ROS عن مركز الروبوتات — وهذا ما يهم
تتجه الروبوتات نحو تحول واضح: يبقى ROS في مستوى التحكم الأدنى، بينما ينتقل اتخاذ القرار إلى LLM وأطر العمل الوكيلة. فبدلًا من برمجة كل سيناريو يدويًا، يحصل الروبوت على طبقة تخطيط تفهم السياق وتستدعي الأدوات، ويمكنها التكيف مع مهام جديدة دون إعادة كتابة الشيفرة تقريبًا. المكسب الرئيسي هو المرونة، والخطر الرئيسي هو الأمان والتحقق من الأفعال.
معالج بواسطة الذكاء الاصطناعي من Habr AI؛ بتحرير Hamidun News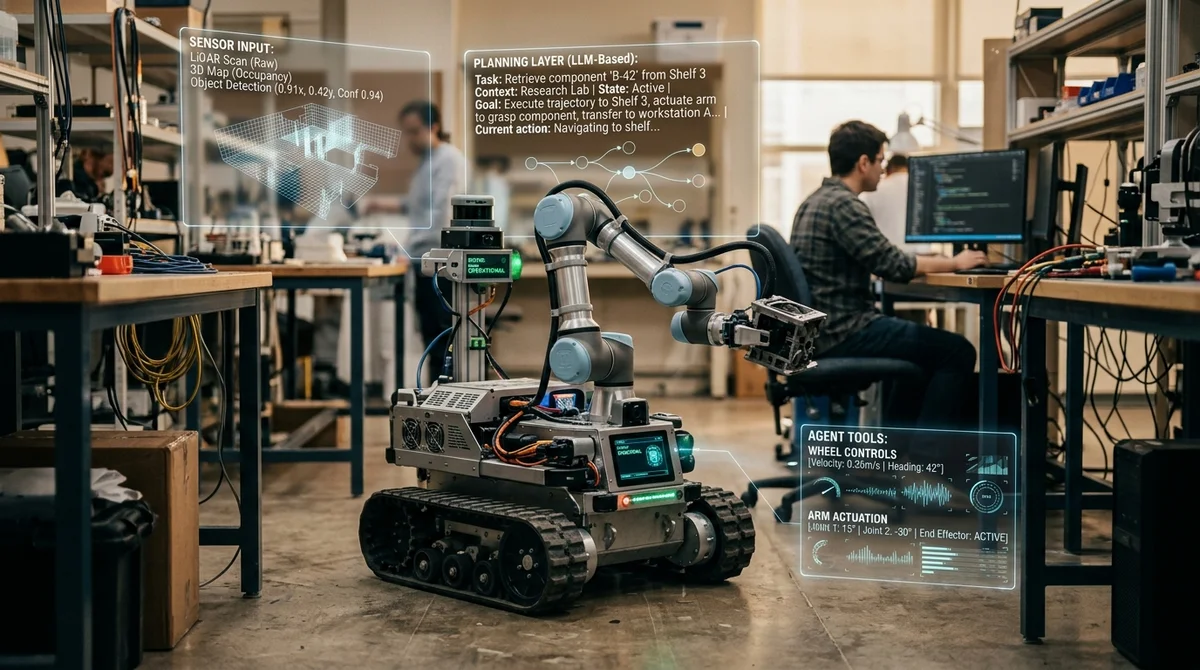
يتزايد التحول في الروبوتات: يبقى ROS الطبقة الأساسية للعتاد، بينما يُنقل اتخاذ القرار بوتيرة متصاعدة إلى LLM وأطر العمل الوكيلة. ويرى كاتب المادة أن هذه المنظومة قد تعيد كتابة قواعد القطاع وتجعل بناء الروبوتات أرخص وأسرع.
لماذا يتعثر ROS
ظل ROS لعقود المعيار في الروبوتات الأكاديمية والصناعية، لكن منطقه يقوم على عقد ورسائل وسيناريوهات محددة بصرامة. ولتعليم الآلة فعلًا جديدًا، على المطور أن يكتب وحدة برمجية، ويربطها ببقية النظام، ويجري محاكاة، ثم يختبر كل شيء على الجهاز الفعلي. وفي بيئة خاضعة للتحكم مثل خط الإنتاج، يعمل ذلك جيدًا. أما في المنزل أو الشارع أو موقع البناء، فالعالم شديد التغير: ارتفاع الدرجات والإضاءة والأشخاص والعوائق تتبدل باستمرار، ما يعني أن البرمجة اليدوية لكل سيناريو تصطدم سريعًا بسقف لا يمكن تجاوزه.
وفي هذا السياق يبدو التباين لافتًا بين ASIMO ومشاريع «الكراجات» الحالية. فقد أمضت الشركات الكبرى سنوات في صقل عروض منفردة، بينما تصنع فرق صغيرة روبوتات تتعلم في المحاكاة وتنهض بعد السقوط وتتكيف أسرع مع البيئة الجديدة. والفارق الجوهري ليس في العتاد وحده، بل في النهج: فالقطاع يبتعد تدريجيًا عن فكرة أن كل حركة وكل ردة فعل يجب وصفها مسبقًا في الشيفرة.
المنظومة الجديدة للروبوتات
بدلًا من المنطق المتجانس، يقترح كاتب المادة بنية متعددة الطبقات يُفصل فيها التفكير عن التنفيذ. ففي المستوى الأدنى تبقى ردود الفعل السريعة والحماية: إيقاف المحركات، والاستجابة للعوائق، والتحكم الأساسي بالسلامة. وفوقها تعمل نماذج الاستشعار التي تحوّل تدفق البيانات من الكاميرات والميكروفونات والحساسات إلى كيانات مفهومة. بعد ذلك يتلقى LLM الهدف، ويقيّم السياق، ويبني خطة، بينما تستدعي الطبقة الوكيلة أدوات محددة وتترجم الأوامر المجردة إلى أفعال للعتاد.
- تتولى طبقة ردود الفعل الاستجابة الآمنة الفورية
- تتعرف طبقة الاستشعار على الأجسام والكلام والمشهد المحيط
- يقرر مخطط LLM ما ينبغي فعله بعد ذلك
- تستدعي الطبقة الوكيلة المحركات والملفات وواجهات API والبرامج الخارجية
تجعل هذه البنية الروبوت أقل ارتباطًا بمنصة بعينها. فالنموذج لا يحتاج إلى معرفة تركيب كل محرك أو حساس، بل يتعامل مع مهام مثل «تجنّب العائق» و«افتح ملف الإعدادات» و«عدّل السرعة» و«تحقق من المسار الجديد». وفي أقصى الحالات يقود ذلك إلى سيناريو أكثر جذرية: يلاحظ LLM نقص أداة في النظام، فيولّد وحدة جديدة، ويختبرها في المحاكاة، ولا ينشرها في الحلقة التشغيلية إلا بعد ذلك. وهذه المرونة غير معتادة في نهج ROS الكلاسيكي.
المكاسب والمخاطر
المكسب الأساسي هنا هو قابلية التوسع. فلإضافة سلوك جديد للروبوت، لا حاجة في كل مرة إلى دورة تطوير مستقلة بلغة C++ أو Python. يكفي وصف المهمة بلغة طبيعية، ويقوم النظام بنفسه بتقسيمها إلى خطوات. وهذا يفتح الطريق لا أمام روبوتات الخدمة والمنازل فحسب، بل أمام فئة أوسع من الأجهزة «الذكية»: من المساعدين داخل الشقة إلى الأجهزة التي تتكيف مع عادات المستخدم دون سيناريوهات أتمتة مبرمجة بصرامة.
«لأن لديه الآن ليس رأسًا فحسب، بل يدين أيضًا».
لكن مع المرونة تزداد المخاطر. فإذا كان LLM قادرًا على تغيير الإعدادات وتشغيل الشيفرة واتخاذ قرارات في العالم المادي، فهناك حاجة إلى بيئات معزولة (sandbox) وقيود على الأفعال الخطرة واختبار بالمحاكاة وآلية واضحة للتراجع. وتبقى أسئلة معلقة حول استهلاك الطاقة والموثوقية والمسؤولية القانونية: من يتحمل المسؤولية إذا أخطأ الروبوت بعد نصيحة من النموذج. لذلك فالحديث ليس عن موت فوري لـ ROS، بل عن انتقال دوره إلى أسفل المنظومة، أقرب إلى برامج التشغيل ومستوى الزمن الحقيقي (real-time).
ماذا يعني ذلك
فكرة «نهاية عصر ROS» لا تعني أن البرمجيات الوسيطة ستختفي غدًا، بل أن مركز البنية المعمارية للروبوتات ينتقل تدريجيًا من القواعد الصارمة إلى طبقة التخطيط والتنفيذ الوكيل. وإذا ترسخ هذا التحول، فسيصبح تدريب الروبوتات على مهام جديدة أسهل، وتكييفها مع عتاد مختلف أرخص، وإخراجها من المختبرات إلى البيئة الواقعية أسرع.
أسئلة وأجوبة حول الخبر
ما أبرز التفاصيل حول لماذا يتعثر ROS؟
ظل ROS لعقود المعيار في الروبوتات الأكاديمية والصناعية، لكن منطقه يقوم على عقد ورسائل وسيناريوهات محددة بصرامة. ولتعليم الآلة فعلًا جديدًا، على المطور أن يكتب وحدة برمجية، ويربطها ببقية النظام، ويجري محاكاة، ثم يختبر كل شيء على الجهاز الفعلي. وفي بيئة خاضعة للتحكم مثل خط الإنتاج، يعمل ذلك جيدًا. أما في المنزل أو الشارع أو موقع البناء، فالعالم شديد التغير: ارتفاع الدرجات والإضاءة والأشخاص والعوائق تتبدل باستمرار، ما يعني أن البرمجة اليدوية لكل سيناريو تصطدم سريعًا بسقف لا يمكن تجاوزه. وفي هذا السياق يبدو التباين لافتًا بين ASIMO ومشاريع «الكراجات» الحالية. فقد أمضت الشركات ا
ما أبرز التفاصيل حول المنظومة الجديدة للروبوتات؟
بدلًا من المنطق المتجانس، يقترح كاتب المادة بنية متعددة الطبقات يُفصل فيها التفكير عن التنفيذ. ففي المستوى الأدنى تبقى ردود الفعل السريعة والحماية: إيقاف المحركات، والاستجابة للعوائق، والتحكم الأساسي بالسلامة. وفوقها تعمل نماذج الاستشعار التي تحوّل تدفق البيانات من الكاميرات والميكروفونات والحساسات إلى كيانات مفهومة. بعد ذلك يتلقى LLM الهدف، ويقيّم السياق، ويبني خطة، بينما تستدعي الطبقة الوكيلة أدوات محددة وتترجم الأوامر المجردة إلى أفعال للعتاد. تتولى طبقة ردود الفعل الاستجابة الآمنة الفورية تتعرف طبقة الاستشعار على الأجسام والكلام والمشهد المحيط يقرر مخطط LLM ما ينبغي فعل
ما أبرز التفاصيل حول المكاسب والمخاطر؟
المكسب الأساسي هنا هو قابلية التوسع. فلإضافة سلوك جديد للروبوت، لا حاجة في كل مرة إلى دورة تطوير مستقلة بلغة C++ أو Python. يكفي وصف المهمة بلغة طبيعية، ويقوم النظام بنفسه بتقسيمها إلى خطوات. وهذا يفتح الطريق لا أمام روبوتات الخدمة والمنازل فحسب، بل أمام فئة أوسع من الأجهزة «الذكية»: من المساعدين داخل الشقة إلى الأجهزة التي تتكيف مع عادات المستخدم دون سيناريوهات أتمتة مبرمجة بصرامة. «لأن لديه الآن ليس رأسًا فحسب، بل يدين أيضًا». لكن مع المرونة تزداد المخاطر. فإذا كان LLM قادرًا على تغيير الإعدادات وتشغيل الشيفرة واتخاذ قرارات في العالم المادي، فهناك حاجة إلى بيئات معزولة (s
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.