بناء خط إنتاج Physical AI لذراع SO-101 بتكلفة 30 ألف روبل باستخدام ROS2 وLeRobot
ظهر مثال نادر في مجال Physical AI لخط عمل متكامل يمكن تكراره في المنزل: ذراع SO-101، وتحكم أصلي عبر ROS2، وتسجيل العروض التوضيحية، وتحويلها إلى LeRobot dataset، ثم تشغيل policy على الروبوت نفسه. والتفصيل المهم أنه يمكن نقل الاستدلال (inference) إلى وحدة GPU بعيدة عبر policy_server دون المساس بحلقة ROS2. ويخفض هذا الاستخدام للحزمة عتبة الدخول إلى الذكاء الاصطناعي المجسَّد (embodied AI) والتعلم بالمحاكاة (imitation learning) بشكل ملحوظ.
معالج بواسطة الذكاء الاصطناعي من Habr AI؛ بتحرير Hamidun News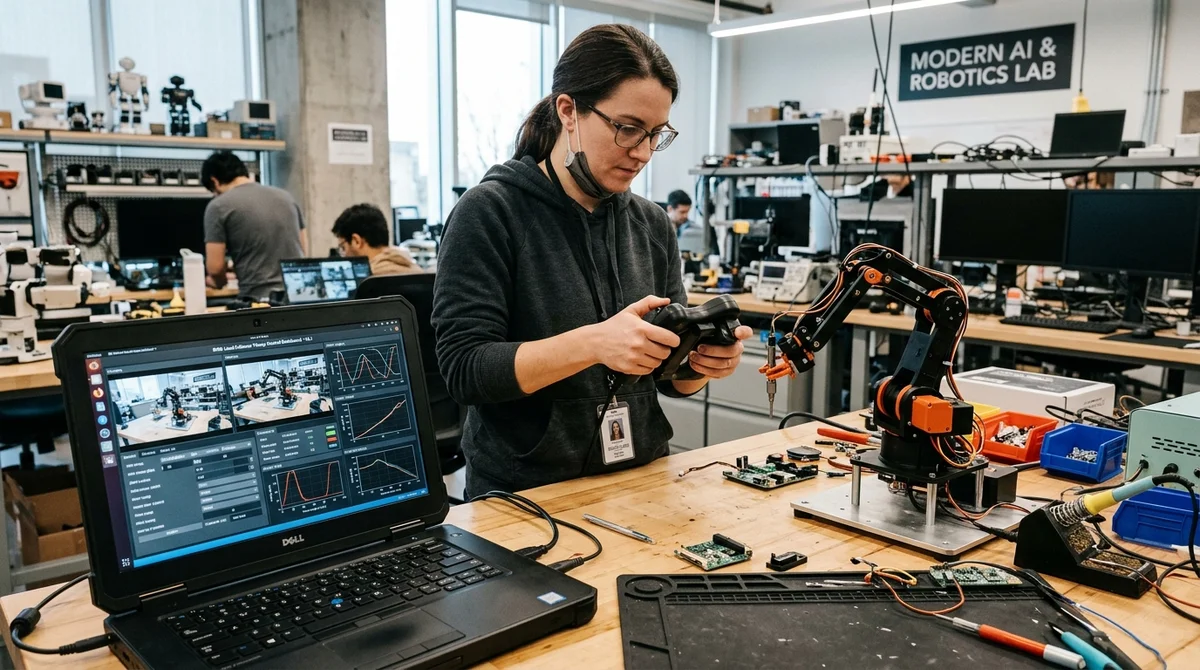
ظهرت في مجتمع المصادر المفتوحة حزمة عملية لـ Physical AI مخصصة للذراع الروبوتية الزهيدة SO-101، وهي تغطي المسار كاملاً: من عرض توضيحي يُنفَّذ بالتحكم عن بُعد إلى تنفيذ المهمة بشكل مستقل على روبوت حقيقي. وبدلاً من سكربتات متناثرة، يربط المشروع بين ROS2 وLeRobot وimitation learning في خط عمل واحد قابل لإعادة الإنتاج، لإعداد تبلغ كلفته نحو 30 ألف روبل.
كيف تُبنى الحزمة
الفكرة الرئيسية للمشروع ليست نموذجاً جديداً، بل أن الروبوتيات والتعلم الآلي لم تعودا منفصلتين. في الأسفل تقع الذراع SO-101 نفسها، وفوقها طبقة ros2_control مع hardware interface لمحركات Feetech STS3215، ثم تأتي فوقها طبقات التحكم عن بُعد والكاميرات وتسجيل الحلقات والاستدلال. ونتيجة لذلك يراه النظام جهازاً اعتيادياً في ROS2، لا مجموعة سكربتات مرتبطة بلوحة واحدة. وهذا يجعل الحزمة قابلة للنقل وسهلة التطوير.
وفوق ذلك يعمل التحكم عن بُعد بنظام leader/follower: يُظهر المشغّل الحركة المطلوبة، فتكررها الذراع التابعة (follower arm) وتولّد في الوقت نفسه بيانات للتدريب. وأثناء العروض التوضيحية يسجل المشروع الحلقات بصيغة rosbag أو MCAP، ويعمل مع عدة كاميرات، ويتيح فحص observations وactions عبر التصور المرئي في Rerun. وهذه نقطة مهمة: فالبيانات لا تُجمع فحسب، بل يمكن أيضاً فرزها وحذف الرديء منها بسرعة قبل التدريب، إذا ظهر خلل في المزامنة أو زوايا الكاميرات أو المسارات.
مسار البيانات
بعد التسجيل يحوّل المشروع الحلقات من صيغ ROS إلى LeRobot dataset. وهذا جسر بين عالم ROS2 وعالم التعلم الآلي، يلغي الصيغ الوسيطة محلية الصنع ويسرّع الانتقال إلى تدريب policy. بعد ذلك يمكن تجربة imitation learning من البداية إلى النهاية (end-to-end) بنماذج مثل ACT أو SmolVLA، ثم إعادة policy الناتجة إلى حلقة ROS2 الخاصة بالروبوت. ومما يعزز أهمية هذا المسار أنه يعتمد على منظومة أدوات قائمة بالفعل.
يبدو سير العمل العملي كله على النحو التالي:
- تهيئة الذراع (bringup) وتشغيل ros2_control
- جمع العروض التوضيحية عبر leader/follower teleop
- تسجيل الحلقات بصيغة rosbag أو MCAP
- فحص تدفقات الكاميرات وactions وobservations في Rerun
- التحويل إلى LeRobot dataset، وتدريب policy، وتشغيلها على الروبوت
ومن نقاط قوة الحزمة الخاصة الفصل بين بيئة التشغيل على جانب الروبوت (robot-side runtime) والنموذج الثقيل. فإذا لم يكن الحاسوب المحلي القريب من الذراع كافياً، يمكن تشغيل policy على خادم GPU خارجي عبر policy_server، مع إبقاء عميل الاستدلال وحلقة التنفيذ وحدهما على جانب الروبوت. وبالنسبة لـ Physical AI فهذا ليس أمراً شكلياً، بل فصل هندسي سليم: تبقى حلقة التحكم (control loop) قرب العتاد، بينما يتوسع «الدماغ» بشكل مستقل. وهذا يسهّل التجارب مع نماذج أثقل ويخفف متطلبات العتاد على جانب الروبوت.
أين القيمة العملية
تتعثر مثل هذه المشاريع عادةً عند تقاطع التخصصات: الروبوت يتحرك، لكن البيانات جُمعت بشكل رديء؛ أو توجد مجموعة بيانات، لكن لا يمكن إعادتها إلى العتاد دون عناء؛ أو يتدرب النموذج لكنه لا يعمل في بيئة تشغيل حقيقية. وهنا بالذات عولجت الأجزاء الأكثر مللاً والأكثر قيمة: تهيئة الذراع، والتسجيل، والمراقبة المرئية، والتحويل، وإعادة الدمج في ROS2. لذلك لا تبدو الحزمة عرضاً بحثياً توضيحياً (research demo)، بل منصة تعليمية تطبيقية للذكاء الاصطناعي المجسَّد.
ويفيد المشروع بصفة خاصة من يريد دخول Physical AI دون ميزانية مختبر. فعلى SO-101 الزهيدة يمكن أولاً ضبط الأساسيات: التغذية، والمعايرة، وteleop، والكاميرات، ومخطط البيانات، وزمن استجابة الاستدلال، ثم الانتقال لاحقاً إلى أذرع أكثر تعقيداً. ويوفر هذا النهج أشهراً: تبني أولاً خط عمل قابلاً لإعادة الإنتاج، ثم تجرّب policy، لا العكس. وبالنسبة للطلاب وفرق البحث والشركات الناشئة الصغيرة، يخفض هذا عتبة الدخول بشكل ملحوظ.
ماذا يعني ذلك
يخرج Physical AI تدريجياً من مرحلة العروض التقديمية إلى مرحلة حزم المصادر المفتوحة القابلة لإعادة الإنتاج. فإذا أمكن تشغيل ذراع زهيدة كنظام ROS2، وجمع عروض توضيحية عليها، وتدريب policy، ثم إعادتها إلى العتاد، فإن عتبة الدخول إلى الذكاء الاصطناعي المجسَّد تنخفض بشكل ملحوظ للمهندسين وللفرق الصغيرة على حد سواء. وهذا يعني أن مزيداً من التجارب سيجري لا على الشرائح التقديمية، بل على الطاولات الحقيقية وفي المختبرات.
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.