أبرز 10 نماذج ذكاء اصطناعي فيزيائي تتحكم في روبوتات حقيقية في 2026
فئة جديدة من نماذج الذكاء الاصطناعي الفيزيائي تتحكم بالفعل في الروبوتات داخل المصانع والمستودعات. هذه أنظمة دُرّبت على التصرف في العالم المادي، لا على توليد النصوص. وتغيّر Pi0 وRT-2 وIsaac GR00T وسبع بنى أخرى ملامح الأتمتة الصناعية: فالروبوتات تكتسب «حسًّا سليمًا» من البيانات، ويمكن إعادة تدريبها على المهام الجديدة خلال ساعات بدلًا من أشهر. وتختلف هذه النماذج جذريًا عن نماذج اللغة الكبيرة: فهي تستقبل تدفقات الكاميرات وبيانات الحساسات القصورية ومواضع المفاصل، وتُصدر أوامر حركية محددة في الزمن الحقيقي. أما العامل الحاسم في نجاحها فهو البيانات، إذ تشترك النماذج الناجحة كلها في وجود ملايين الساعات من التشغيل عن بُعد في عينة التدريب.
معالج بواسطة الذكاء الاصطناعي من MarkTechPost؛ بتحرير Hamidun News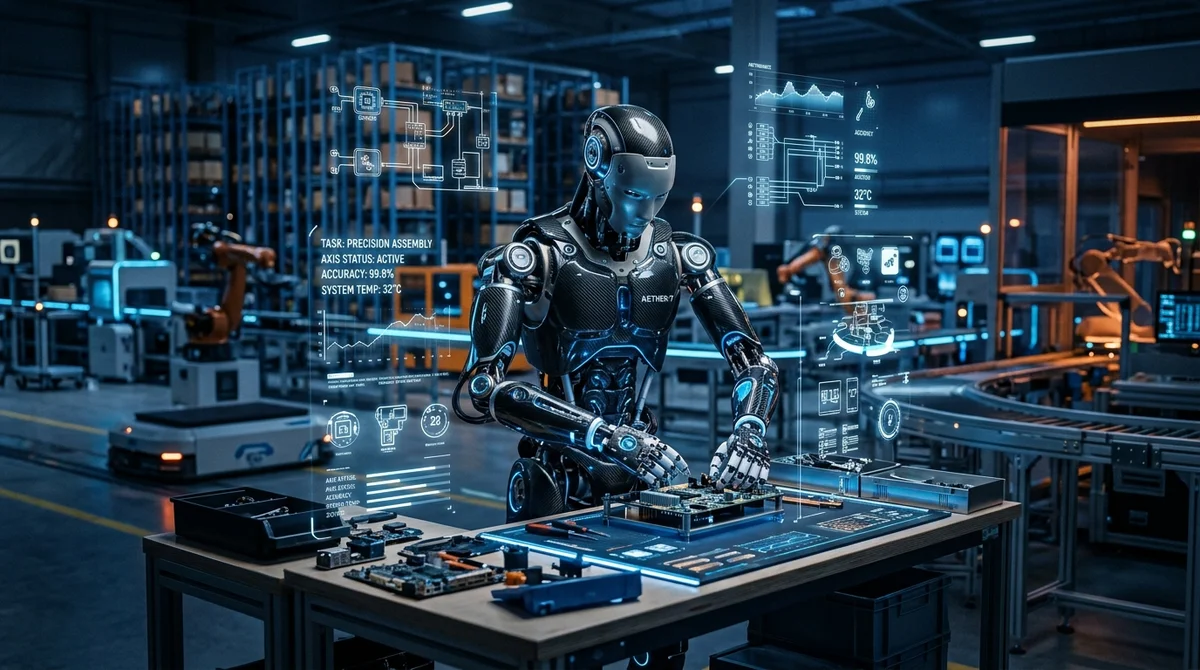
فئة جديدة من النماذج الأساسية، دُرّبت على الأفعال الفيزيائية لا على النصوص، تعمل بالفعل على عتاد حقيقي في ورش المصانع ومراكز الخدمات اللوجستية والمختبرات البحثية حول العالم. وخلال 18 شهرًا تقلّصت الفجوة بين قدرات نماذج اللغة ونشر الروبوتات في الواقع بشكل حاد.
ما هو الذكاء الاصطناعي الفيزيائي
تختلف نماذج الذكاء الاصطناعي الفيزيائي (Policy Models) اختلافًا جوهريًا عن نماذج اللغة الكبيرة التقليدية: فهي تستقبل تدفقات الكاميرات وبيانات الحساسات القصورية ومواضع المفاصل، وتُصدر أوامر حركية محددة في الزمن الحقيقي. فالمهمة ليست «الإجابة عن سؤال»، بل «التقاط جسم ووضعه في المكان المطلوب» أو «تجميع مكوّن على خط الإنتاج».
ثلاثة اتجاهات معمارية رئيسية في 2026:
- VLA (Vision-Language-Action) — تفهم التعليمات اللغوية وتحوّلها إلى أفعال فيزيائية
- السياسات الانتشارية (Diffusion Policies) — نهج توليدي لتخطيط مسارات الحركة
- المحوّلات (Transformers) للحساسات — معالجة موحّدة لبيانات الكاميرات وأجهزة الليدار والحساسات اللمسية
عشرة أنظمة تعمل الآن
Pi0 (Physical Intelligence) — أول سياسة عامة مدرَّبة مسبقًا على أسطول متنوع من الروبوتات. جمعت الشركة الناشئة عشرات الآلاف من ساعات بيانات التشغيل عن بُعد على منصات مختلفة. ويمكن إعادة تدريب النموذج الناتج على منصة بعينها خلال بضع ساعات، بخلاف أنظمة التحكم التقليدية التي تتطلب أشهرًا من التطوير.
RT-2 (Google DeepMind) أظهر أن نهج VLA ينقل «الحس السليم» من بيانات الإنترنت إلى المهام الفيزيائية: ترتيب الطاولة، والتنقل في أماكن غير مألوفة، والتعامل مع الأجسام وفق تعليمات لفظية. ويفهم النموذج الأوامر المجردة مثل «أحضر شيئًا لإرواء العطش».
Isaac GR00T (NVIDIA) — نموذج أساسي للروبوتات الشبيهة بالبشر. يُدرَّب في محاكي Omniverse الواقعي الصورة باستخدام بيانات اصطناعية، ثم يُنقل إلى المنصات الفيزيائية عبر domain randomization.
OpenVLA — نموذج VLA مفتوح المصدر من اتحاد مختبرات أكاديمية، وأصبح القاعدة المعيارية للأبحاث. أوزانه متاحة للجميع، ويواصل مجتمع نشط نشر نسخ أعيد تدريبها لمهام متنوعة، من عمليات المستودعات إلى الأذرع الطبية.
Octo — بنية خفيفة قابلة لإعادة التدريب للمهام المخصصة، وصغيرة بما يكفي للعمل على وحدات GPU المدمجة في الروبوت دون اتصال سحابي دائم.
ويكمل القائمة: نماذج Figure AI و1X Technologies للمنصات الشبيهة بالبشر، وRoboFlamingo (امتداد لـ OpenFlamingo للتعامل مع الأجسام)، وCrossFormer (سياسة للروبوتات ذات أعداد مختلفة من درجات الحرية)، وUniSim — نموذج دُرّب مسبقًا على بيانات اصطناعية دون أي عرض توضيحي حقيقي واحد.
البيانات أصبحت عنق الزجاجة الرئيسي
يجمع النماذج الفيزيائية الناجحة كلها عامل واحد: ملايين الساعات من التشغيل عن بُعد في عينة التدريب. وتوسّع Pi0 ونظائرها أساطيل الروبوتات التي يشغّلها بشر لغرض جمع البيانات تحديدًا، فكل عرض توضيحي جديد يرفع دقة السياسة. وتساعد البيانات الاصطناعية من المحاكيات، لكنها لا تحل بعدُ محل التسجيلات الحقيقية بالكامل.
وعلى عكس نماذج اللغة الكبيرة، يعمل توسيع الحوسبة هنا بطريقة مختلفة: فالمورد الرئيسي هو تنوع السيناريوهات الفيزيائية. ويفتح هذا فرصًا أمام اللاعبين الذين يملكون وصولًا فريدًا إلى بيانات الإنتاج.
ماذا يعني ذلك
خرج الذكاء الاصطناعي الفيزيائي من مرحلة إثبات المفهوم (proof-of-concept) إلى الإنتاج الفعلي. وحصلت الشركات العاملة في الأتمتة الصناعية على نماذج أساسية جاهزة، على غرار ما غيّرته الأوزان المدرَّبة مسبقًا في الرؤية الحاسوبية قبل عشر سنوات. لم يعد السؤال: هل ستُدار الروبوتات بنماذج أساسية؟ السؤال الآن: من سيكون أول من يكيّفها مع مهامه؟
- 31 أكتوبر 2026الأنطولوجيا مدقِّقًا لوكيل الذكاء الاصطناعي: على UniProt تتفوق علامات الخطأ فيها على الصدفة بهامش ضئيل فقط
- 31 أكتوبر 2026IBM: طرح أسئلة على العميل قبل التوليد رفع دقة العقود الذكية من 54% إلى 73%
- 30 أكتوبر 2026Mistral تفتح أوزان Large 4: قوي في البرمجة، لكن النماذج الصينية تسجل 32 نقطة مقابل 26
- 30 أكتوبر 2026Google: وكلاء الذكاء الاصطناعي مع Android CLI ينجزون مهام الواجهات أسرع بنسبة 77%
أسئلة وأجوبة حول الخبر
ما أبرز التفاصيل حول ما هو الذكاء الاصطناعي الفيزيائي؟
تختلف نماذج الذكاء الاصطناعي الفيزيائي (Policy Models) اختلافًا جوهريًا عن نماذج اللغة الكبيرة التقليدية: فهي تستقبل تدفقات الكاميرات وبيانات الحساسات القصورية ومواضع المفاصل، وتُصدر أوامر حركية محددة في الزمن الحقيقي. فالمهمة ليست «الإجابة عن سؤال»، بل «التقاط جسم ووضعه في المكان المطلوب» أو «تجميع مكوّن على خط الإنتاج». ثلاثة اتجاهات معمارية رئيسية في 2026: VLA (Vision-Language-Action) — تفهم التعليمات اللغوية وتحوّلها إلى أفعال فيزيائية السياسات الانتشارية (Diffusion Policies) — نهج توليدي لتخطيط مسارات الحركة المحوّلات (Transformers) للحساسات — معالجة موحّدة لبيانات الك
ما أبرز التفاصيل حول عشرة أنظمة تعمل الآن؟
Pi0 (Physical Intelligence) — أول سياسة عامة مدرَّبة مسبقًا على أسطول متنوع من الروبوتات. جمعت الشركة الناشئة عشرات الآلاف من ساعات بيانات التشغيل عن بُعد على منصات مختلفة. ويمكن إعادة تدريب النموذج الناتج على منصة بعينها خلال بضع ساعات، بخلاف أنظمة التحكم التقليدية التي تتطلب أشهرًا من التطوير. RT-2 (Google DeepMind) أظهر أن نهج VLA ينقل «الحس السليم» من بيانات الإنترنت إلى المهام الفيزيائية: ترتيب الطاولة، والتنقل في أماكن غير مألوفة، والتعامل مع الأجسام وفق تعليمات لفظية. ويفهم النموذج الأوامر المجردة مثل «أحضر شيئًا لإرواء العطش». Isaac GR00T (NVIDIA) — نموذج أساسي للرو
ما أبرز التفاصيل حول البيانات أصبحت عنق الزجاجة الرئيسي؟
يجمع النماذج الفيزيائية الناجحة كلها عامل واحد: ملايين الساعات من التشغيل عن بُعد في عينة التدريب. وتوسّع Pi0 ونظائرها أساطيل الروبوتات التي يشغّلها بشر لغرض جمع البيانات تحديدًا، فكل عرض توضيحي جديد يرفع دقة السياسة. وتساعد البيانات الاصطناعية من المحاكيات، لكنها لا تحل بعدُ محل التسجيلات الحقيقية بالكامل. وعلى عكس نماذج اللغة الكبيرة، يعمل توسيع الحوسبة هنا بطريقة مختلفة: فالمورد الرئيسي هو تنوع السيناريوهات الفيزيائية. ويفتح هذا فرصًا أمام اللاعبين الذين يملكون وصولًا فريدًا إلى بيانات الإنتاج.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.