MTS تعرض ربط OpenClaw بروبوت ونقل وكيل الذكاء الاصطناعي إلى العالم المادي
اختبرت MWS أداة OpenClaw لا في المتصفح والتطبيقات فحسب، بل على عتاد حقيقي. فقد ربط الفريق الوكيل بالروبوت Unitree G1 عبر طبقة برمجية تحوّل الأوامر إلى إشارات وحدة التحكم، وأرسل بث الفيديو إلى النموذج متعدد الوسائط kimi-2.5. وكانت النتيجة طريقة سريعة لتحويل جهاز «غبي» إلى منفّذ مادي يعمل بالذكاء الاصطناعي، دون تطوير معقد لأنظمة VLA.
معالج بواسطة الذكاء الاصطناعي من Habr AI؛ بتحرير Hamidun News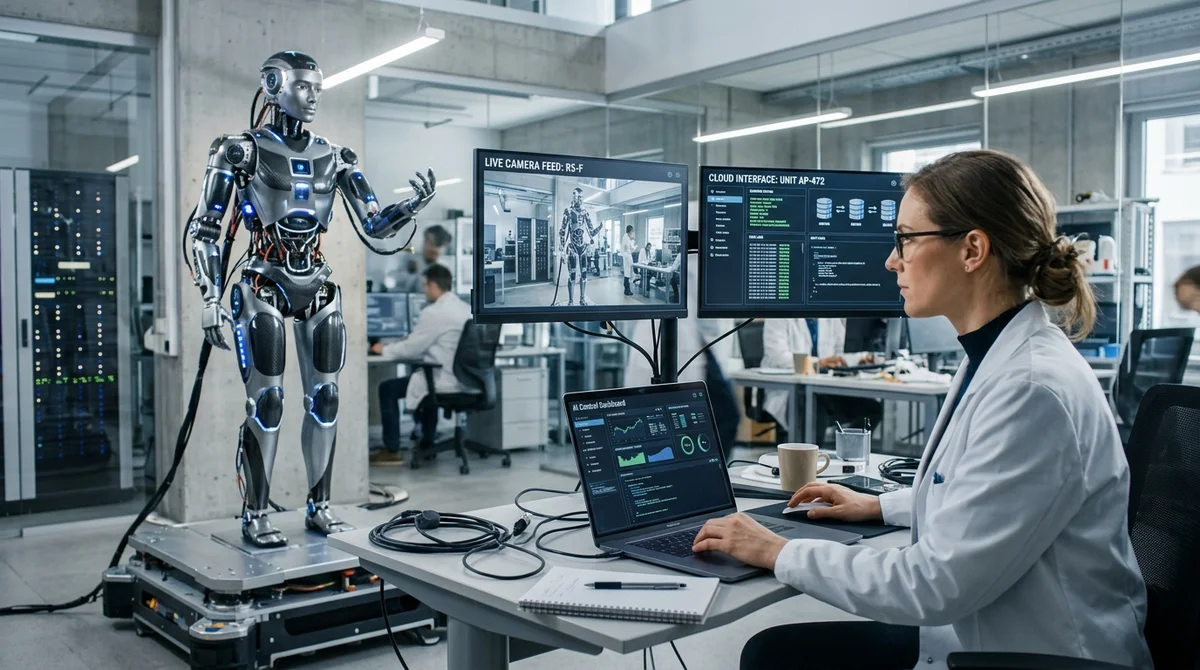
أظهر OpenClaw أنه يمكن إخراج الوكيل المستقل من المتصفح إلى العالم المادي بسرعة أكبر بكثير مما يُعتقد عادةً. فقد أخذ فريق MWS منسّقًا مفتوح المصدر يتولى عادةً إدارة الحاسوب والتطبيقات، وربطه بروبوت عبر طبقة برمجية بسيطة. ونتيجة لذلك، لم يعد الوكيل ينفّذ المهام الرقمية فحسب، بل صار يعطي أوامر لجهاز حقيقي، مستندًا إلى بث الفيديو ونموذج متعدد الوسائط. والفكرة ليست استبدال الروبوتات المتكاملة، بل بناء نموذج أولي عملي لـ Physical AI بكلفة منخفضة وبسرعة.
أصبح OpenClaw نفسه مشروعًا لافتًا في نوفمبر 2025، حين قدّم المطوّر بيتر شتاينبرغر طبقة تنسيق (orchestration layer) للعمل المستقل على الحاسوب. يتلقى الوكيل التعليمات في تطبيق مراسلة، ويقسّمها إلى خطوات، وينتقل بين التطبيقات، ويحتفظ بالسياق، ويستخدم عند الحاجة أي نموذج LLM متوافق. وهذا الاستقلال عن نموذج بعينه هو ما يجعل النظام مناسبًا للتجارب: إذ يمكن تغيير محرّك الاستدلال دون إعادة كتابة طبقة الأتمتة العليا. وبالنسبة للمطوّرين، هذه تركيبة نادرة: عتبة دخول منخفضة، ومرونة في اختيار النماذج، ومنطق جاهز لتنفيذ المهام المركّبة.
لهذا النهج مخاطرة واضحة: فإذا ثُبّت OpenClaw مباشرة على حاسوب محمول شخصي، يحصل الوكيل عمليًا على صلاحيات واسعة على النظام بأكمله. واقترحت MWS خيارًا أكثر أمانًا، هو تشغيله داخل آلة افتراضية معزولة في السحابة. ولهذا الغرض تُستخدم صورة Ubuntu جاهزة مع OpenClaw مُهيّأ مسبقًا، ويكفي للسيناريو الأساسي إعداد بمعالجين افتراضيين 2 vCPU وذاكرة 8 ГБ RAM.
بعد ذلك يبقى إنشاء حساب خدمة، وإنشاء مفتاح API، وربط LLM عبر نقطة نهاية endpoint متوافقة مع OpenAI في GPT Model Hub. أي أن المطوّر، بدلًا من تجميع البيئة يدويًا، يحصل على بداية شبه فورية بضغطة زر. وهذا مهم لا لأجل الراحة فحسب: ففي بيئة منفصلة يكون اختبار السيناريوهات أكثر أمانًا، خصوصًا تلك التي قد يفتح فيها الوكيل العمليات بنفسه، ويغيّر حالة النظام، ويحتفظ بسياق جلسات العمل.
بدأت اللحظة الأكثر إثارة حيث تنتهي عادةً المقالات عن واجهات الوكلاء: على مستوى العتاد. فقد اختارت MWS الروبوت البشري Unitree G1، وهو قادر على المشي والحفاظ على التوازن والاستجابة للمحيط، لكنه ليس بحد ذاته وكيلًا «ذكيًا». وبدلًا من بنية VLA معقدة، اعترض الفريق ببساطة منطق التحكم عبر وحدة التحكم: يرسل OpenClaw الأوامر إلى طبقة وسيطة، وهذه تحوّلها إلى إشارات يفهمها الروبوت. وبالمخطط نفسه يمكن ربط لا الروبوت البشري الباهظ فحسب، بل أي جهاز يملك API أو وحدة تحكم لاسلكية، من عربة نقل إلى كلب لعبة. والفكرة الأساسية هنا أن الطبقة الذكية منفصلة عن آلية التنفيذ، ما يعني إمكانية نقل الوكيل نفسه بين أنواع مختلفة من الأجهزة.
ولكي لا يتصرف الوكيل «بعينين مغمضتين»، جرى تمرير بث الفيديو من كاميرا الروبوت إلى OpenClaw، وأُسند تفسير المشهد إلى النموذج متعدد الوسائط kimi-2.5. يتعرّف النموذج على الأجسام، ويقيّم المحيط، ويساعد في اختيار الإجراء التالي: التقدم للأمام، أو التوقف، أو تجاوز عائق، أو تنفيذ أمر بسيط في الفضاء. والمهم أن العرض التوضيحي لم يحتج إلى خوادم MCP، ولا إلى سلاسل استدلال ثقيلة، ولا إلى منصة روبوتات منفصلة. فعمليًا، بنى الفريق جسرًا أدنى بين وكيل LLM والرؤية والجهاز المنفّذ، مبيّنًا أن عتبة دخول Physical AI أدنى اليوم بكثير مما توقعه كثيرون. وهنا تحديدًا تكمن قيمة هذه الحالة: فهي لا تعرض نموذجًا أكاديميًا للمستقبل، بل وصفة هندسية يمكن تكرارها بمكوّنات متاحة منذ الآن.
والخلاصة العملية بسيطة: يمكن استخدام OpenClaw الآن لا للرسائل والملفات وواجهات الويب فحسب، بل أيضًا كطبقة تحكم شاملة للأجهزة المادية. وهذا ليس بعد بديلًا عن أنظمة Vision-Language-Action المتكاملة، ولا طريقًا إلى استقلالية صناعية موثوقة، لكنه وسيلة سريعة جدًا لاختبار سيناريو أو بناء عرض توضيحي أو إطلاق نموذج أولي تطبيقي. وهذه إشارة مهمة للسوق: فاجتماع LLM سحابي وبث فيديو وواجهة تحكم API بسيطة يحوّل Physical AI تدريجيًا من غرابة بحثية إلى أداة هندسية.
- 30 أكتوبر 2026Claude Enterprise يحصل على تقارير ذكية: من يستخدم الذكاء الاصطناعي وكيف وبكم
- 29 أكتوبر 2026TokenRouter يسرّع التوجيه على مستوى الرمز بين النماذج حتى 64 ضعفًا
- 29 أكتوبر 2026Google تفتح Android Studio أمام وكلاء ذكاء اصطناعي من جهات أخرى: Claude وCodex وأكثر من 40 وكيلًا آخر
- 29 أكتوبر 2026Claude Code يمنتج الفيديو انطلاقًا من التفريغ النصي: كيف يعمل video-use الحاصل على 30 000 نجمة
Delegate Deep Research, Coding & Multi-Step Workflows to Nomad Agent
Deploy autonomous task execution with Nomad Agent (agent.nomadnet.ai) — automated web research, data synthesis, code generation, and MCP tool orchestration.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.