Waymo World Model: مركبات Google ذاتية القيادة تتدرّب الآن في «ماتريكس» خاصة بها
رأت Waymo أن 200 مليون ميل من التشغيل الفعلي ليست سوى البداية، فنقلت التدريب إلى جيل جديد من العوالم الافتراضية. يولّد Waymo World Model، المبني على Genie 3 من Google DeepMind، سيناريوهات قيادة واقعية فوتوغرافيًا وصحيحة فيزيائيًا. وعلى عكس المحاكيات القديمة، ينتج هذا النظام تسلسلًا مرئيًا كاملًا من جميع المستشعرات في آن واحد، ما يتيح نمذجة المواقف النادرة والخطرة دون تعريض أي حياة للخطر. وبذلك يتحوّل تدريب المركبات ذاتية القيادة من عملية تراكم للكيلومترات إلى عملية توليد لا نهائي للخبرة. السؤال الرئيسي: ما مدى سرعة قدرة المنافسين على بناء شيء مماثل دون موارد DeepMind؟
معالج بواسطة الذكاء الاصطناعي من MarkTechPost؛ بتحرير Hamidun News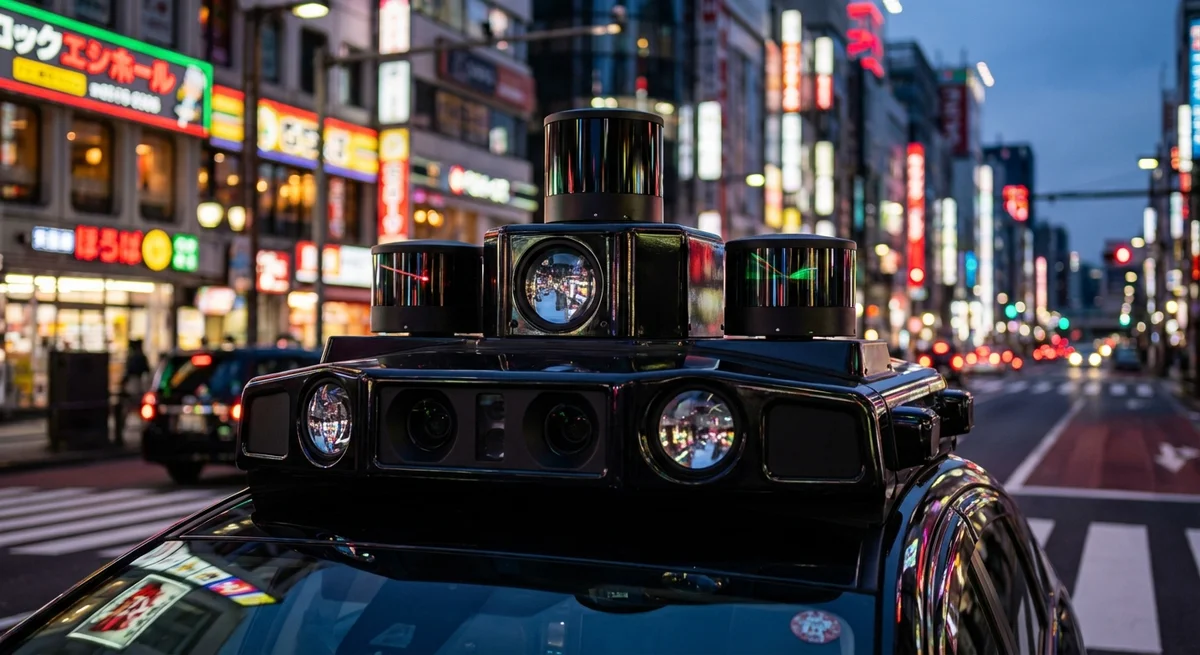
اصطدمت القيادة الذاتية دائمًا بالجدار نفسه: الواقع قابل للتنبؤ بدرجة كبيرة في 99% من الحالات، ومربك بشكل مخيف في النسبة الباقية البالغة 1%. ولكي تتعلم السيارة التعامل مع هذه النسبة، لا بد إما من قطع مليارات الكيلومترات، أو من بناء نسخة رقمية مثالية من العالم. اختارت Waymo الطريق الثاني، وقدّمت Waymo World Model، وهو نظام توليدي يحوّل تدريب المركبات ذاتية القيادة إلى مشاهدة لا تنتهي لأحلام فائقة الواقعية عن حركة المرور.
كانت المحاكيات الخاصة بالمركبات ذاتية القيادة في السابق أشبه بألعاب الفيديو المتطورة. كان المطورون ينشئون يدويًا نماذج ثلاثية الأبعاد للأشجار والمنازل والمشاة، ويكتبون قواعد سلوكها، ويأملون أن يكون ذلك كافيًا. لكن العالم الحقيقي أعقد بكثير: فمن الصعب برمجة انعكاسات الضوء على الأسفلت بعد المطر، أو الظلال الغريبة، أو السلوك غير المتوقع للسائقين. يغيّر Waymo World Model قواعد اللعبة بالاعتماد على Genie 3 من Google DeepMind أساسًا له. فالنظام لم يعد «يركّب» المشهد من مكعبات، بل يولّده بالكامل، إذ يفهم الفيزياء والفروق البصرية الدقيقة على مستوى عميق في الشبكة العصبية.
أبرز ما يميّز النموذج الجديد هو قابلية التحكم وتعدد المستشعرات. فهو ليس مجرد مولّد لصور جميلة على غرار Sora. يُنتج النظام بيانات متسقة لجميع مستشعرات المركبة ذاتية القيادة: الكاميرات وأجهزة الليدار والرادارات. وإذا ضغطت السيارة الافتراضية على المكابح، يتفاعل العالم المحيط بها كله مع هذا الفعل على نحو مناسب. وهذا يتيح لمهندسي Waymo تشغيل آلاف سيناريوهات «ماذا لو» التي كان يمكن أن تنتهي في الواقع بمأساة. هل تريد اختبار سلوك السيارة إذا تدحرجت أمامها كرة فجأة وانطلقت شاحنة من خلف المنعطف؟ أصبح ذلك الآن مسألة ثوانٍ قليلة من التوليد.
السياق هنا أهم من التقنية نفسها. فقد قطعت Waymo أكثر من 200 مليون ميل في وضع القيادة الذاتية الكاملة، ما يجعلها بلا منازع رائدة القطاع. ومع ذلك، فإن حتى هذه الخبرة الضخمة لا تكفي للإحاطة بجميع «الحالات الحدّية». ويُظهر توظيف إنجازات DeepMind أن Google بدأت أخيرًا توحّد أقسامها بفاعلية. وبينما تحاول شركات أخرى مجرد البقاء أو استكمال نظام القيادة الآلية الأساسي، تبني Waymo مصنعًا للبيانات الاصطناعية قد يسرّع تطور التقنية عشرات المرات.
ومن اللافت أن الانتقال إلى النماذج التوليدية للعالم يمثل إقرارًا بأن الخوارزميات الكلاسيكية والبرمجة اليدوية بلغت سقفها. إننا ندخل عصرًا يدرّب فيه ذكاء اصطناعي ذكاءً اصطناعيًا آخر في بيئة افتراضية تصبح شبه غير قابلة للتمييز عن الواقع. وبالنسبة للقطاع، يعني ذلك جولة جديدة من سباق التسلح: لن يفوز من لديه سيارات أكثر على الطرق، بل من تكون شبكته العصبية أفضل في «هلوسة» مواقف الطريق. ويبقى سؤال واحد فقط: ما مدى أمان الوثوق بنظام تعلّم القيادة في عالم أنشأته شبكة عصبية أخرى؟
الخلاصة: تنقل Waymo تطوير المركبات ذاتية القيادة نهائيًا إلى ساحة الذكاء الاصطناعي الخالص، حيث تصبح المحاكاة أهم من المسافة المقطوعة فعليًا.
- 29 أكتوبر 2026Anthropic تكشف في نموذج S-1: 11 900 عميل يدفعون 100 ألف دولار سنويًا فأكثر
- 29 أكتوبر 2026Google DeepMind تكتشف عيبًا في softmax: التدرّج ينعدم عند فارق 16,6
- 28 أكتوبر 2026شبكة CNN من عام 2015 تتفوق على GPT-6 Astra وClaude Fable 5.1 في تشخيص سرطان الجلد
- 28 أكتوبر 2026Google تعلّم نماذج LLM «النوم»: SLEEP يثبّت المعرفة في الأوزان، وحتى 10 ملايين توكن
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.