Johns Hopkins cria sistema de IA agêntica para coordenar equipes de robôs
O Johns Hopkins Applied Physics Laboratory apresentou uma arquitetura de IA agêntica para equipes de robôs. O sistema, baseado em LLMs, permite que robôs de tipos diferentes trabalhem juntos, se coordenem de forma autônoma e se adaptem às tarefas. Os pesquisadores já demonstraram a arquitetura em hardware real e tiraram lições práticas para o desenvolvimento da tecnologia.
Processado por IA de IEEE Spectrum AI; editado por Hamidun News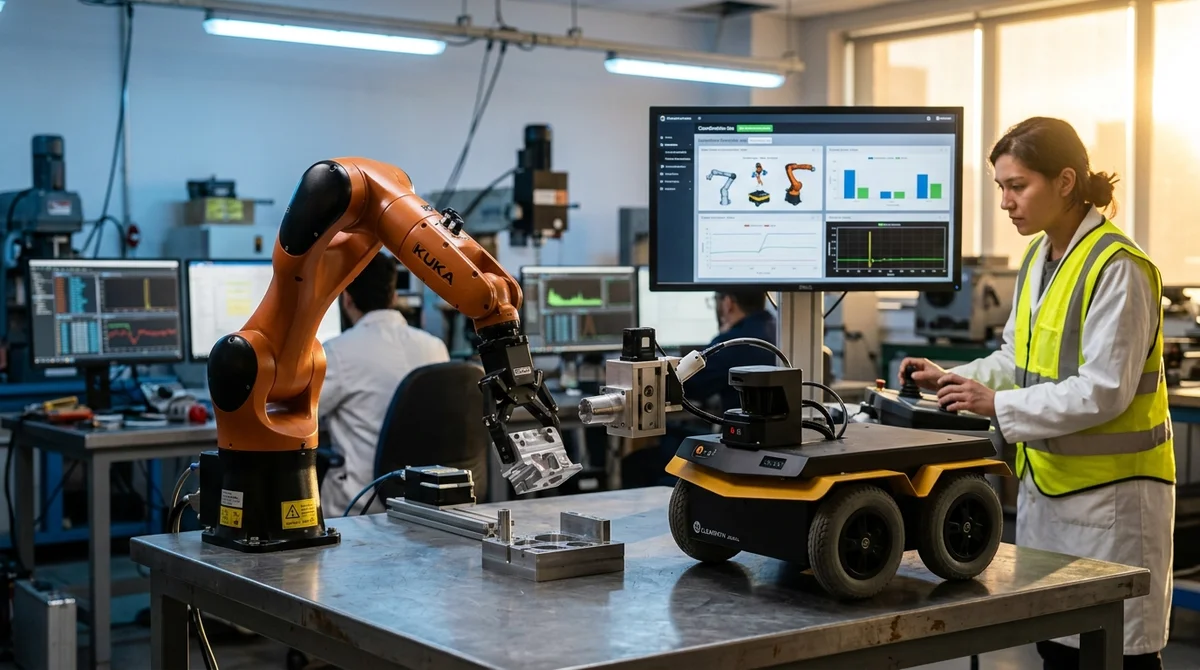
O Johns Hopkins Applied Physics Laboratory (APL) apresentou uma arquitetura de IA agêntica criada especificamente para coordenar equipes de robôs. O sistema é baseado em grandes modelos de linguagem e permite que robôs heterogêneos, diferentes em tipo e capacidades, trabalhem juntos como um único organismo, coordenando-se de forma autônoma e se adaptando a situações inesperadas em tempo real.
O problema das equipes de robôs heterogêneos
A dificuldade é que os robôs de equipes reais raramente são iguais. Um é um manipulador com garra, outro é uma plataforma móvel com pernas e um conjunto de sensores, e um terceiro é um módulo especializado com uma ferramenta específica. Como fazê-los agir de forma sincronizada se cada um «fala a sua própria língua»?
O Johns Hopkins desenvolveu uma arquitetura escalável que permite a agentes LLM controlar todos esses sistemas como um conjunto. Não é uma simples reunião de controladores separados, mas uma verdadeira camada cognitiva que entende o estado de cada robô e toma decisões para a equipe.
Os três pilares do sistema
A arquitetura resolve três tarefas-chave ao mesmo tempo.
Autonomia. Cada robô recebe «inteligência» suficiente para tomar decisões de forma independente, sem esperar comandos de uma central. Isso é crítico em sistemas nos quais um atraso de rede de apenas 100 milissegundos pode custar o sucesso da missão.
Coordenação. Os agentes trocam informações sobre estado, objetivos e obstáculos em tempo real. Quando dois robôs precisam do mesmo recurso, o sistema media o conflito e escolhe o melhor caminho para a equipe como um todo.
Adaptabilidade. Quando um equipamento falha ou as condições mudam, o sistema reatribui tarefas na hora, refaz o plano e continua trabalhando. Não é um script rígido, mas uma reação viva a um mundo em mudança.
O que um agente de IA pode fazer pela equipe
Os pesquisadores demonstraram que um agente LLM nessa arquitetura é capaz de:
- Planejar para cada robô — dividir o objetivo geral em tarefas parciais, levando em conta as capacidades de cada um
- Resolver conflitos — quando dois robôs disputam o mesmo recurso, o agente escolhe a distribuição ideal
- Interpretar dados de sensores — entender o que exatamente aconteceu e por que o plano precisa de ajustes
- Reatribuir tarefas em caso de falhas — se um manipulador quebra, o agente redireciona o trabalho para um método alternativo
- Aprender com os erros — o sistema memoriza o que funciona e o que não funciona, e ajusta a tática
Isso está longe de ser uma simples automação de sequência de comandos. É coordenação no nível da tomada de decisão de alto nível. O robô não apenas executa um script fixo: ele raciocina sobre o contexto, pesa as opções e escolhe o melhor caminho para atingir o objetivo.
Da teoria ao hardware
O Johns Hopkins não parou em simulações e modelos teóricos, como fazem muitos laboratórios acadêmicos. A equipe de fato executou a arquitetura em robôs físicos e demonstrou como o sistema funciona em «condições de combate». É um passo crucial, porque em laboratório a IA muitas vezes «funciona perfeitamente», e quando a teoria encontra a realidade surgem problemas inesperados.
Em sua apresentação, os pesquisadores compartilharam as lições práticas que extraíram dessa experiência. Elas envolvem problemas técnicos, como atrasos de rede, assincronia entre componentes e erros na interpretação do estado, além de questões mais estratégicas sobre como decompor corretamente uma tarefa complexa para um agente.
O que isso significa
É um passo significativo rumo a sistemas multirrobôs semiautônomos, capazes de operar em condições reais com supervisão humana mínima. Por enquanto, claro, não se trata de R2-D2 futuristas, mas de equipes de robôs de engenharia que podem trabalhar em obras, fábricas, operações de resgate e locais perigosos ou inacessíveis.
Se a arquitetura se mostrar realmente escalável (e o Johns Hopkins demonstra confiança na abordagem), é provável que, nos próximos dois a três anos, vejamos os primeiros protótipos industriais e pilotos baseados nela.
Perguntas frequentes sobre a notícia
O que se sabe sobre O problema das equipes de robôs heterogêneos?
A dificuldade é que os robôs de equipes reais raramente são iguais. Um é um manipulador com garra, outro é uma plataforma móvel com pernas e um conjunto de sensores, e um terceiro é um módulo especializado com uma ferramenta específica. Como fazê-los agir de forma sincronizada se cada um «fala a sua própria língua»? O Johns Hopkins desenvolveu uma arquitetura escalável que permite a agentes LLM controlar todos esses sistemas como um conjunto. Não é uma simples reunião de controladores separados, mas uma verdadeira camada cognitiva que entende o estado de cada robô e toma de
O que se sabe sobre Os três pilares do sistema?
A arquitetura resolve três tarefas-chave ao mesmo tempo. Autonomia. Cada robô recebe «inteligência» suficiente para tomar decisões de forma independente, sem esperar comandos de uma central. Isso é crítico em sistemas nos quais um atraso de rede de apenas 100 milissegundos pode custar o sucesso da missão. Coordenação. Os agentes trocam informações sobre estado, objetivos e obstáculos em tempo real. Quando dois robôs precisam do mesmo recurso, o sistema media o conflito e escolhe o melhor caminho para a equipe como um todo. Adaptabilidade. Quando um equipamento falha ou as c
O que um agente de IA pode fazer pela equipe?
Os pesquisadores demonstraram que um agente LLM nessa arquitetura é capaz de: Planejar para cada robô — dividir o objetivo geral em tarefas parciais, levando em conta as capacidades de cada um Resolver conflitos — quando dois robôs disputam o mesmo recurso, o agente escolhe a distribuição ideal Interpretar dados de sensores — entender o que exatamente aconteceu e por que o plano precisa de ajustes Reatribuir tarefas em caso de falhas — se um manipulador quebra, o agente redireciona o trabalho para um método alternativo Aprender com os erros — o sistema memoriza o que funcio
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.