Como o robô Freddy da Universidade de Edimburgo se tornou um símbolo do primeiro inverno da AI
Freddy II, da Universidade de Edimburgo, conseguia reconhecer peças e montar modelos de brinquedo, mas uma única montagem levava até 16 horas. Quando o projeto foi mostrado ao público e usado como argumento no debate sobre o futuro da AI, essa demonstração honesta jogou contra a equipe: após o relatório de James Lighthill, o financiamento foi reduzido, e o robô se tornou um dos símbolos do primeiro «inverno da AI».
Processado por IA de Habr AI; editado por Hamidun News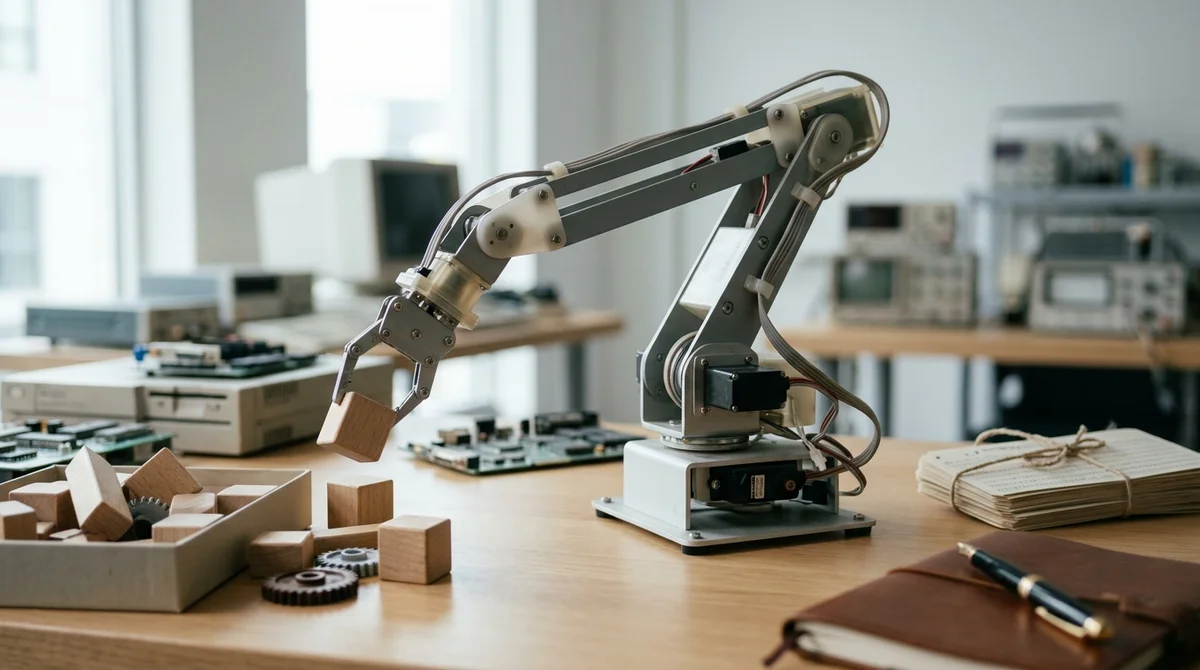
No início dos anos 1970, a Universidade de Edimburgo apresentava Freddy II como protótipo de um robô industrial inteligente: ele reconhecia peças, as pegava com um manipulador e montava objetos simples. Mas justamente essa demonstração — impressionante em conceito e dolorosamente lenta na prática — ajudou críticos a convencer autoridades britânicas a cortar o financiamento de IA.
Apostando na Universalidade
Nos anos 1960, um otimismo quase engenheiro prevalecia em torno da inteligência artificial: muitos acreditavam seriamente que em uma década, robôs estariam trabalhando em fábricas e se adaptando a novas tarefas sem reprogramação completa. Nesse contexto, na Universidade de Edimburgo, Donald Michie, Richard Gregory e Christopher Longuet-Higgins lançaram um projeto que deveria demonstrar que uma máquina poderia não apenas se mover pela sala, mas perceber objetos e agir sobre eles de forma significativa. A primeira versão, Freddy I, já conseguia ver objetos por meio de uma câmera e distinguir, por exemplo, uma xícara de outras formas.
Mas para continuar o projeto, isso era insuficiente: nenhuma utilidade prática era aparente. Então a equipe rapidamente passou para Freddy II — uma versão equipada com manipulador, câmeras adicionais, computadores separados para computação e controle e lógica mais complexa. A tarefa era ambiciosa até pelos padrões atuais: ensinar o robô a entender o arranjo de peças e escolher independentemente uma sequência de ações.
O Que Freddy Podia Fazer
Freddy II não era apenas um carrinho de laboratório com câmera. Tinha um braço com garra, um sistema de visão de máquina, sensores de força e sua própria linguagem de descrição de ações, RAPT, que permitia definir regras no nível de objetos em vez de comandos motores individuais. Esta foi uma mudança importante: engenheiros tentavam sair de scripts manuais — "mova para cá, gire para lá" — rumo a uma abordagem mais geral onde o robô mesmo determinava os passos dentro de uma tarefa dada.
- Reconhecia peças em uma superfície de trabalho a partir de imagens de câmera
- Pegava, levantava e girava objetos em diferentes orientações
- Usava células de carga para entender o fato do aperto e a força aplicada
- Montava estruturas simples como um carrinho de brinquedo ou barco
O problema era que o desempenho real não correspondia às expectativas. Uma única montagem simples poderia levar até 16 horas ao Freddy II. Seu trabalho dependia de atuadores lentos, limitações de câmera e um grande número de operações intermediárias. Para pesquisadores, esse era um resultado forte: o robô realmente resolvia a tarefa. Para o público e autoridades — mais evidência de que a promessa revolução ainda estava longe.
O Relatório Contra o Projeto
Em 1972, o Conselho de Pesquisa Britânico encomendou ao matemático James Lighthill avaliar as perspectivas da IA e determinar se o financiamento deveria continuar. Sua conclusão foi dura: o progresso em robótica inteligente ficava muito atrás das grandes promessas, e tentativas de construir robôs universais pareciam excessivamente otimistas. Ele essencialmente colocou essa direção em uma zona de dúvida, apesar do fato de que a equipe de Michie já tinha um protótipo funcional.
"Robôs não conseguirão raciocinar sobre o mundo da forma que os humanos fazem."
Michie respondeu publicamente e colocou Freddy II no centro do debate. Em debates televisivos da BBC em 9 de maio de 1973, ele mostrou como o robô montava um carrinho de brinquedo, e John McCarthy e outros participantes apoiaram amplamente a ideia de que IA era um campo independente e promissor. Mas o efeito foi contraproducente: quanto mais honesta parecia a demonstração, mais fácil era para críticos apontar a lacuna entre ambições e velocidades reais. Como resultado, o financiamento foi cortado, o projeto foi fechado em 1976, e o próprio Freddy foi doado ao Museu Nacional da Escócia.
O Que Isso Significa
A história de Freddy mostra que o destino de uma direção tecnológica é frequentemente determinado não apenas por resultados científicos, mas também por como aparecem em qualquer momento para aqueles que distribuem dinheiro. Freddy não foi a única razão para o declínio, mas se tornou um dos episódios mais vívidos do primeiro "inverno de IA": promessas ultrapassavam capacidades computacionais, sensores e expectativas de mercado.
Perguntas frequentes sobre a notícia
O que se sabe sobre Apostando na Universalidade?
Nos anos 1960, um otimismo quase engenheiro prevalecia em torno da inteligência artificial: muitos acreditavam seriamente que em uma década, robôs estariam trabalhando em fábricas e se adaptando a novas tarefas sem reprogramação completa. Nesse contexto, na Universidade de Edimburgo, Donald Michie, Richard Gregory e Christopher Longuet-Higgins lançaram um projeto que deveria demonstrar que uma máquina poderia não apenas se mover pela sala, mas perceber objetos e agir sobre eles de forma significativa. A primeira versão, Freddy I, já conseguia ver objetos por meio de uma câm
O Que Freddy Podia Fazer?
Freddy II não era apenas um carrinho de laboratório com câmera. Tinha um braço com garra, um sistema de visão de máquina, sensores de força e sua própria linguagem de descrição de ações, RAPT, que permitia definir regras no nível de objetos em vez de comandos motores individuais. Esta foi uma mudança importante: engenheiros tentavam sair de scripts manuais — "mova para cá, gire para lá" — rumo a uma abordagem mais geral onde o robô mesmo determinava os passos dentro de uma tarefa dada. Reconhecia peças em uma superfície de trabalho a partir de imagens de câmera Pegava, leva
O que se sabe sobre O Relatório Contra o Projeto?
Em 1972, o Conselho de Pesquisa Britânico encomendou ao matemático James Lighthill avaliar as perspectivas da IA e determinar se o financiamento deveria continuar. Sua conclusão foi dura: o progresso em robótica inteligente ficava muito atrás das grandes promessas, e tentativas de construir robôs universais pareciam excessivamente otimistas. Ele essencialmente colocou essa direção em uma zona de dúvida, apesar do fato de que a equipe de Michie já tinha um protótipo funcional. "Robôs não conseguirão raciocinar sobre o mundo da forma que os humanos fazem." Michie respondeu pu
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.