LLMs e sistemas de agentes tiram o ROS do centro da robótica — e por que isso importa
A robótica passa por uma mudança: o ROS continua no nível baixo de controle, enquanto a tomada de decisão vai para os LLMs e frameworks de agentes. Em vez de programar manualmente cada cenário, o robô ganha uma camada de planejamento que entende o contexto, chama ferramentas e pode se adaptar a novas tarefas quase sem reescrever código. O principal ganho é a flexibilidade. O principal risco é a segurança e a verificação das ações.
Processado por IA de Habr AI; editado por Hamidun News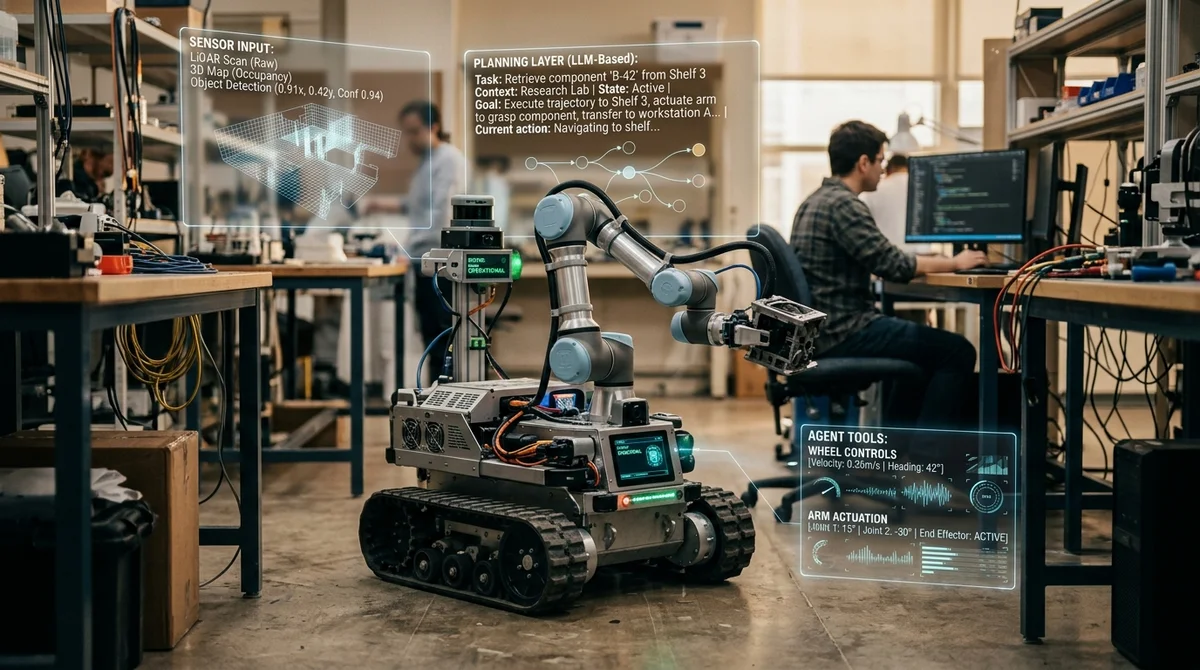
A robótica vive uma mudança cada vez mais forte: o ROS continua sendo a camada básica para o hardware, mas a tomada de decisão é cada vez mais transferida para LLMs e frameworks de agentes. O autor do material avalia que essa combinação pode reescrever as regras do setor e tornar a criação de robôs mais barata e rápida.
Por que o ROS está travando
Por décadas, o ROS foi o padrão da robótica acadêmica e industrial, mas sua lógica se baseia em nós, mensagens e cenários rigidamente definidos. Para ensinar uma ação nova a uma máquina, o desenvolvedor precisa escrever um módulo, conectá-lo ao restante do sistema, rodar uma simulação e depois validar tudo em um dispositivo real. Em um ambiente controlado, como uma esteira de produção, isso funciona bem. Mas em casa, na rua ou em um canteiro de obras, o mundo é variável demais: a altura dos degraus, a iluminação, as pessoas e os obstáculos mudam o tempo todo, e por isso a programação manual de cada cenário logo bate em um teto.
Nesse contexto, o contraste entre o ASIMO e os projetos de garagem atuais é revelador. Grandes corporações passaram anos lapidando demonstrações isoladas, enquanto equipes pequenas constroem cada vez mais robôs que aprendem em simulação, se levantam depois de quedas e se adaptam mais rápido a um ambiente novo. A diferença principal não está apenas no hardware, mas na abordagem: a indústria vai abandonando aos poucos a ideia de que cada movimento e cada reação precisam ser descritos antecipadamente em código.
A nova pilha dos robôs
Em vez de uma lógica monolítica, o autor propõe um esquema em camadas, em que o raciocínio fica separado da execução. No nível inferior permanecem os reflexos rápidos e a proteção: parada dos motores, reação a obstáculos, controle básico de segurança. Acima, trabalham modelos sensoriais que transformam o fluxo de câmeras, microfones e sensores em entidades compreensíveis. Em seguida, o LLM recebe um objetivo, avalia o contexto e monta um plano, e a camada de agentes chama ferramentas específicas e traduz comandos abstratos em ações do hardware.
- A camada de reflexos cuida da reação segura e instantânea
- A camada sensorial reconhece objetos, fala e a cena ao redor
- O planejador LLM decide o que fazer a seguir
- A camada de agentes aciona motores, arquivos, APIs e programas externos
Esse esquema deixa o robô menos preso a uma plataforma específica. O modelo não precisa saber como cada motor ou sensor é construído: ele opera com tarefas como "contornar o obstáculo", "abrir o arquivo de configuração", "ajustar a velocidade" ou "verificar a nova trajetória". No limite, isso leva a um cenário ainda mais radical: o LLM percebe que falta uma ferramenta ao sistema, gera um novo módulo, testa em simulação e só então o implanta no ambiente de produção. Essa flexibilidade não é típica da abordagem clássica do ROS.
Benefícios e riscos
O principal ganho aqui é a escalabilidade. Para adicionar um novo comportamento ao robô, não é mais necessário montar um ciclo de desenvolvimento separado em C++ ou Python a cada vez. Basta descrever a tarefa em linguagem natural, e o sistema a divide em etapas. Isso abre caminho não só para robôs de serviço e domésticos, mas para uma classe mais ampla de dispositivos "inteligentes": de assistentes dentro de casa a aparelhos que se ajustam aos hábitos do usuário sem cenários de automação rigidamente programados.
"Porque agora ele tem não só cabeça, mas também mãos."
Mas, junto com a flexibilidade, crescem os riscos. Se um LLM pode alterar configurações, executar código e tomar decisões no mundo físico, são necessários sandboxes, limites para ações perigosas, testes em simulação e um mecanismo claro de reversão. Continuam em aberto questões sobre consumo de energia, confiabilidade e responsabilidade jurídica: quem responde se o robô errar após o conselho do modelo. Por isso, não se trata da morte instantânea do ROS, mas do deslocamento de seu papel para baixo na pilha, mais perto dos drivers e do nível de tempo real.
O que isso significa
A ideia do "fim da era ROS" não é que o middleware vá desaparecer amanhã, mas que o centro da arquitetura robótica está migrando aos poucos de regras rígidas para uma camada de planejamento e execução por agentes. Se essa transição se consolidar, será mais fácil ensinar novas tarefas aos robôs, mais barato adaptá-los a hardwares diferentes e mais rápido tirá-los dos laboratórios e levá-los ao ambiente real.
Perguntas frequentes sobre a notícia
Por que o ROS está travando?
Por décadas, o ROS foi o padrão da robótica acadêmica e industrial, mas sua lógica se baseia em nós, mensagens e cenários rigidamente definidos. Para ensinar uma ação nova a uma máquina, o desenvolvedor precisa escrever um módulo, conectá-lo ao restante do sistema, rodar uma simulação e depois validar tudo em um dispositivo real. Em um ambiente controlado, como uma esteira de produção, isso funciona bem. Mas em casa, na rua ou em um canteiro de obras, o mundo é variável demais: a altura dos degraus, a iluminação, as pessoas e os obstáculos mudam o tempo todo, e por isso a p
O que se sabe sobre A nova pilha dos robôs?
Em vez de uma lógica monolítica, o autor propõe um esquema em camadas, em que o raciocínio fica separado da execução. No nível inferior permanecem os reflexos rápidos e a proteção: parada dos motores, reação a obstáculos, controle básico de segurança. Acima, trabalham modelos sensoriais que transformam o fluxo de câmeras, microfones e sensores em entidades compreensíveis. Em seguida, o LLM recebe um objetivo, avalia o contexto e monta um plano, e a camada de agentes chama ferramentas específicas e traduz comandos abstratos em ações do hardware. A camada de reflexos cuida da
O que se sabe sobre Benefícios e riscos?
O principal ganho aqui é a escalabilidade. Para adicionar um novo comportamento ao robô, não é mais necessário montar um ciclo de desenvolvimento separado em C++ ou Python a cada vez. Basta descrever a tarefa em linguagem natural, e o sistema a divide em etapas. Isso abre caminho não só para robôs de serviço e domésticos, mas para uma classe mais ampla de dispositivos "inteligentes": de assistentes dentro de casa a aparelhos que se ajustam aos hábitos do usuário sem cenários de automação rigidamente programados. "Porque agora ele tem não só cabeça, mas também mãos." Mas, ju
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.