MIT ensina robôs a se orientar rapidamente em ambientes desconhecidos
Pesquisadores do MIT desenvolveram um novo método que permite aos robôs mapear rapidamente espaços grandes e imprevisíveis. A tecnologia pode ser aplicada em missões de busca e resgate e em outras tarefas que exigem navegação autônoma em condições difíceis. O algoritmo analisa os dados dos sensores e constrói um modelo tridimensional do terreno em tempo real. Ele é otimizado para rodar a bordo do robô, que pode operar de forma autônoma, sem conexão constante com um servidor externo.
Processado por IA de MIT News; editado por Hamidun News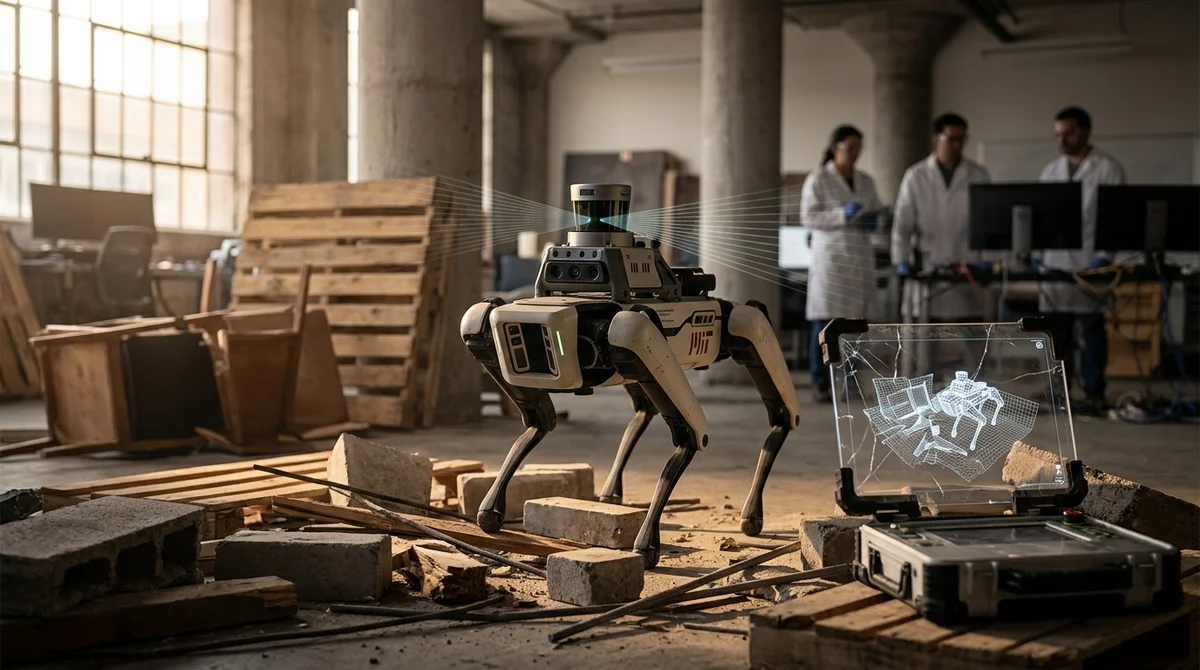
Imagine um robô que, como um explorador experiente, se orienta instantaneamente em um ambiente desconhecido e perigoso. Uma equipe do Instituto de Tecnologia de Massachusetts (MIT) deu um passo importante para tornar isso realidade ao apresentar uma abordagem inovadora para mapear grandes territórios. O novo desenvolvimento permitirá que robôs criem mapas do ambiente de forma rápida e precisa, o que abre amplas perspectivas para operações de busca e resgate, navegação autônoma e outras áreas críticas.
No centro do avanço está um algoritmo complexo que permite ao robô analisar os dados de seus sensores e construir, em tempo real, um modelo tridimensional do terreno. A principal diferença em relação às soluções existentes está na velocidade e na eficiência desse processo. O robô consegue se adaptar rapidamente a condições variáveis, desviando de obstáculos e traçando a rota ideal. Isso é especialmente importante quando cada segundo conta, por exemplo, na busca por vítimas em uma zona de desastre.
Os métodos tradicionais de mapeamento muitas vezes se mostram ineficazes em condições dinâmicas e imprevisíveis. Eles exigem muitos recursos computacionais e tempo, o que os torna inadequados para uso em tempo real. O desenvolvimento do MIT resolve esse problema com uma abordagem mais flexível e escalável. O algoritmo é otimizado para rodar a bordo do robô, o que permite que ele funcione de forma autônoma, sem necessidade de conexão constante com um servidor externo.
A tecnologia tem enorme potencial para diversos setores. Em operações de busca e resgate, robôs equipados com o novo sistema de mapeamento poderão vasculhar rapidamente prédios destruídos e outros locais de difícil acesso, aumentando significativamente as chances de salvar vidas. Na navegação autônoma, o desenvolvimento do MIT permitirá criar sistemas mais confiáveis e seguros para carros autônomos, drones e outros veículos robóticos. Além disso, a tecnologia pode encontrar aplicação na indústria, na construção e em outras áreas que exigem mapeamento preciso e ágil de grandes territórios.
O impacto do trabalho do MIT vai muito além de aplicações isoladas. Ele contribui para o avanço da pesquisa fundamental em robótica e inteligência artificial. Cientistas e engenheiros ganham uma ferramenta poderosa para estudar e modelar problemas espaciais complexos. Isso, por sua vez, estimula a criação de sistemas novos e ainda mais avançados, capazes de resolver tarefas que hoje parecem impossíveis.
Em conclusão, a nova abordagem de mapeamento desenvolvida no MIT representa um avanço significativo na robótica. Ela abre caminho para robôs mais autônomos, eficientes e confiáveis, capazes de trabalhar nas condições mais difíceis e perigosas. No futuro, provavelmente veremos a adoção ampla dessa tecnologia em diversos setores, de busca e resgate a transporte autônomo e automação industrial. A principal vantagem é a possibilidade de criar mapas de forma rápida e precisa em tempo real, o que torna o desenvolvimento especialmente valioso para tarefas que exigem reação rápida e adaptação a condições em mudança.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.