Google DeepMind apresenta o Gemini Robotics-ER 1.6 para tarefas autônomas no mundo real
A Google DeepMind atualizou o Gemini Robotics-ER para a versão 1.6 com foco em cenários reais: do reconhecimento de objetos e da verificação de tarefas à leitura de sensores e manômetros. O modelo lida melhor com várias câmeras, conta e localiza objetos com mais precisão e aceita chamadas a ferramentas externas. Já está disponível pela API do Gemini e pelo Google AI Studio.
Processado por IA de DeepMind Blog; editado por Hamidun News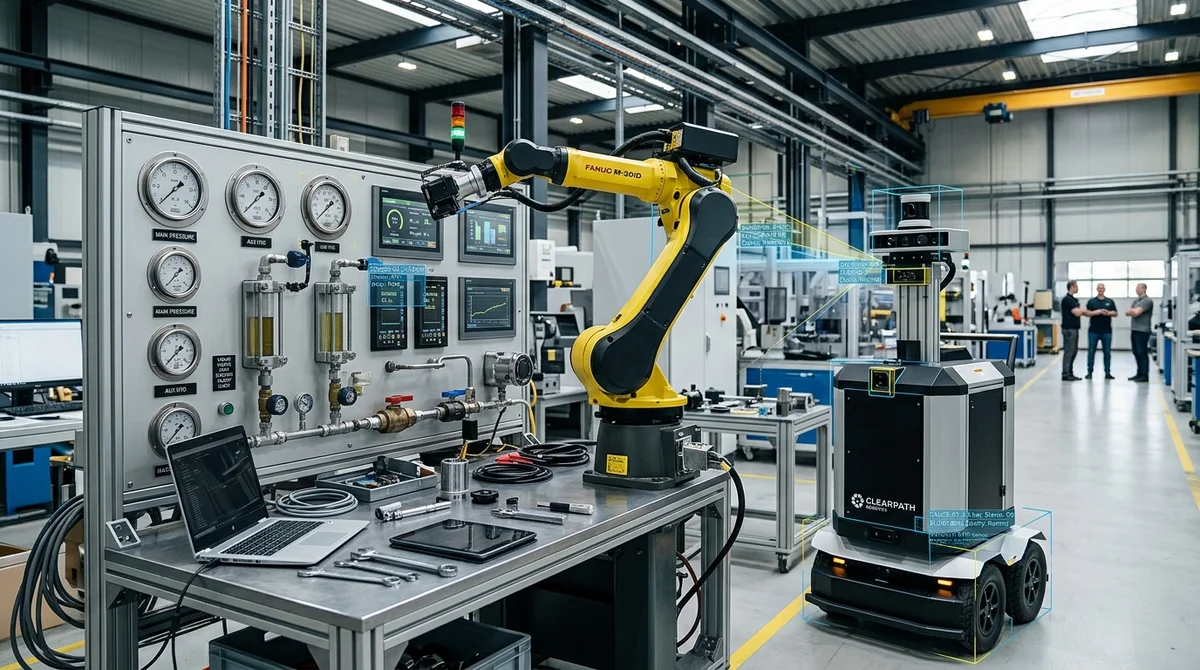
Em 14 de abril de 2026, a Google DeepMind apresentou o Gemini Robotics-ER 1.6, modelo de raciocínio atualizado para robôs, projetado não apenas para executar comandos, mas para entender o ambiente físico. A empresa aposta em embodied reasoning, isto é, na capacidade de o sistema conectar percepção visual, contexto da tarefa e ação real. A nova versão enfatiza um raciocínio espacial mais preciso, a compreensão de cenas com várias câmeras, a detecção de conclusão bem-sucedida de tarefas e a leitura de instrumentos industriais. Na prática, trata-se de um "cérebro" de alto nível para o robô, capaz de chamar ferramentas externas, modelos VLA e funções definidas pelo usuário para executar cenários complexos no mundo real.
Uma das principais melhorias está nas tarefas espaciais. A DeepMind explica que, para um robô, uma operação básica como apontar para um objeto não é detalhe menor, mas a base de comportamentos mais complexos. Por meio de pontos, o modelo pode não só encontrar objetos, mas também contá-los, comparar tamanhos, estabelecer relações entre eles, escolher os melhores pontos de preensão e verificar restrições do prompt.
Por exemplo, se o sistema precisa apontar todos os objetos que cabem em uma xícara azul, ele deve reconhecer ao mesmo tempo a forma, o tamanho e a posição relativa dos itens. Nas demonstrações, o Gemini Robotics-ER 1.6 contou com mais precisão as ferramentas no quadro, não apontou objetos ausentes e, em geral, se saiu visivelmente melhor nessas tarefas do que o Gemini Robotics-ER 1.
5 e o Gemini 3.0 Flash.
O segundo bloco importante é a compreensão da cena a partir de vários ângulos e a chamada success detection, ou seja, a capacidade de determinar se a tarefa realmente foi concluída. Para a robótica autônoma, isso é crítico: não basta o robô iniciar a ação, ele precisa decidir se deve repetir a tentativa ou se pode passar para a próxima etapa do plano. Em instalações reais, isso é especialmente difícil, porque as câmeras costumam ver a cena de cima e a partir do manipulador ao mesmo tempo, parte dos objetos pode ficar oculta e a iluminação e o fundo mudam.
O Gemini Robotics-ER 1.6 correlaciona melhor vários fluxos de vídeo e monta um quadro coerente a partir deles. Como exemplo, a DeepMind mostra um cenário em que o sistema usa várias vistas para determinar se a tarefa "colocar a caneta azul no porta-canetas preto" foi concluída.
A novidade mais prática é a leitura de instrumentos. A DeepMind desenvolveu esse recurso em parceria com a Boston Dynamics, com base em tarefas de inspeção de instalações industriais. Em fábricas e salas técnicas, o robô precisa verificar regularmente termômetros, manômetros, indicadores químicos de nível, visores e displays digitais. Para isso, não basta reconhecer a imagem: o sistema precisa entender a posição do ponteiro, o nível do líquido, os limites da escala, as divisões e os rótulos das unidades de medida, e às vezes até combinar as leituras de vários ponteiros que representam dígitos diferentes. No caso de um visor, ainda é preciso considerar distorções causadas pelo ângulo da câmera.
Segundo a DeepMind, a precisão na leitura de instrumentos subiu de 23% no Gemini Robotics-ER 1.5 e 67% no Gemini 3.0 Flash para 86% no Gemini Robotics-ER 1.6. Com o modo agentic vision ativado, o índice chega a 93%: o modelo primeiro amplia a área relevante, depois usa apontamento de pontos-chave e execução de código para estimar proporções e intervalos e, por fim, interpreta o valor final.
A DeepMind também destaca a segurança. A empresa chama o Gemini Robotics-ER 1.6 de seu modelo de robótica mais seguro até agora. Ele segue melhor as políticas do Gemini em tarefas espaciais adversariais e respeita com precisão visivelmente maior restrições físicas, por exemplo quando o sistema não pode lidar com líquidos ou levantar objetos com mais de 20 quilos. Além disso, em cenários baseados em relatórios reais de lesões, o Robotics-ER supera o Gemini 3.0 Flash: 6 pontos percentuais a mais em tarefas de texto e 10 pontos a mais em tarefas de vídeo ligadas ao reconhecimento de riscos.
O modelo já está disponível para desenvolvedores pela API do Gemini e pelo Google AI Studio. Junto com o lançamento, a DeepMind publicou um exemplo em Colab e pediu que parceiros enviem imagens rotuladas de erros típicos para melhorar as próximas versões.
A atualização mostra para onde a competição em robótica está se deslocando: a mecânica decide cada vez menos, e a camada de raciocínio sobre ela, cada vez mais. Se um modelo sabe ver a cena de vários pontos, usar ferramentas, ler instrumentos, verificar o resultado e ainda respeitar restrições de segurança, o robô deixa de ser um mero dispositivo executor e passa a ser um sistema capaz de trabalhar conforme a situação. Para inspeções industriais, armazéns e serviços, é um dos sinais mais práticos de que os grandes modelos de IA estão mais perto de uma autonomia real fora do laboratório.
- 1 de nov. de 2026Teste com 16 modelos em 7 buscadores: Exa fez em média 10,5 pontos de 14; SearXNG, cerca de 3
- 1 de nov. de 2026Agente de vídeo StreamVibe, do Google, supera outros modelos em 10,7% em timing e qualidade das respostas
- 1 de nov. de 2026OpenAI reescreve as regras de comportamento do GPT: cinco valores e uma cadeia de prioridades
- 1 de nov. de 2026Bots de voz com LLM usam o classificador rápido Jev: decisão em 200–500 ms
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.