Boston Dynamics e Google DeepMind ensinam o Spot a raciocinar em rondas de inspeção industrial
A Boston Dynamics adicionou ao Spot o modelo Gemini Robotics-ER 1.6, do Google DeepMind, e aposta na inspeção industrial. Agora o robô pode procurar sozinho vazamentos perigosos e detritos, ler os valores de instrumentos complexos e avaliar melhor se concluiu uma ação. A questão central já não são as demonstrações impressionantes, mas se essa IA consegue funcionar de forma estável em chão de fábrica de verdade.
Processado por IA de IEEE Spectrum AI; editado por Hamidun News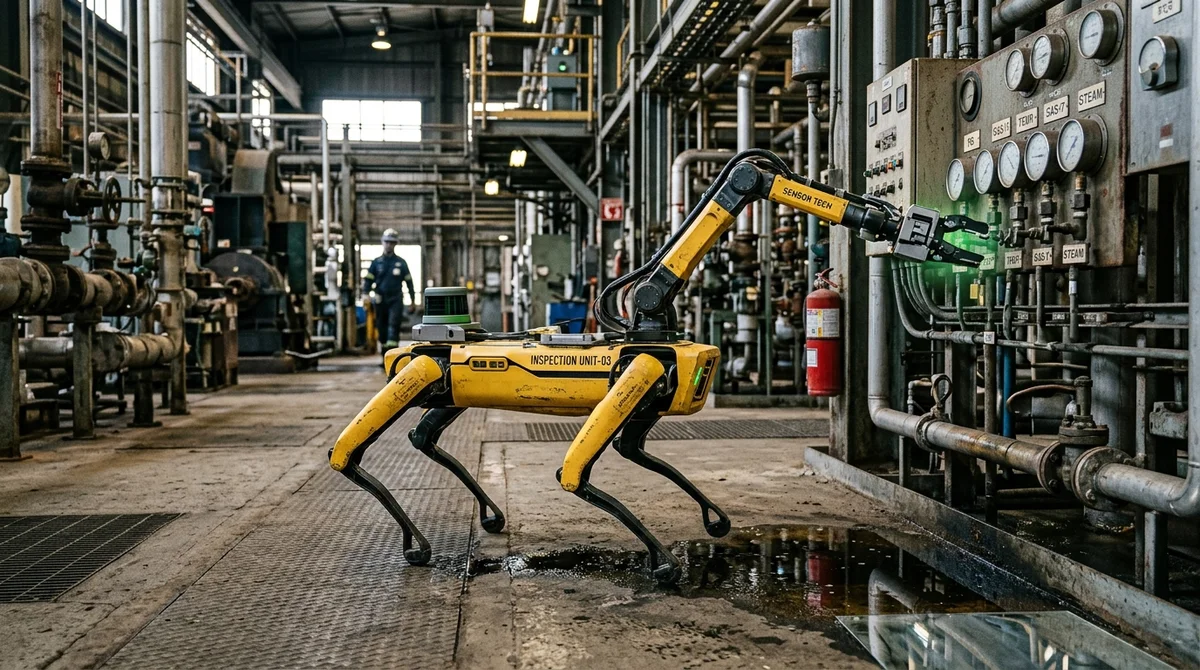

A Boston Dynamics está tirando o Spot da categoria das demonstrações impressionantes e levando-o a uma classe mais prática de robôs industriais. A máquina de quatro patas recebeu o modelo Gemini Robotics-ER 1.6, do Google DeepMind, e agora deve fazer mais do que executar comandos: interpretar o ambiente, notar desvios e tomar decisões durante as inspeções sem a participação constante de um operador.
Para a robótica, é uma mudança importante. Por muito tempo, os robôs sabiam fazer muita coisa, mas só se uma pessoa tivesse descrito o cenário antes, quase como um programa. Quanto mais complexa a tarefa, mais difícil era criar uma interface conveniente. A ideia da IA incorporada (embodied AI), ou seja, uma IA com corpo físico e acesso ao mundo real, é justamente reduzir essa distância.
A Boston Dynamics é uma das poucas empresas que conseguiram levar robôs andantes à escala comercial: o Spot já opera em milhares de unidades. Por isso, integrar um novo modelo não é um experimento acadêmico, mas uma tentativa de melhorar um produto que já é usado em instalações.
O cenário principal não são as tarefas domésticas dos vídeos, mas a inspeção industrial. Em fábricas, instalações de energia e outros locais complexos, o Spot deve percorrer a área e verificar se algo perigoso está acontecendo. Com o Gemini Robotics-ER 1.6, o robô pode procurar de forma autônoma líquidos derramados e detritos estranhos, ler sensores complexos, manômetros e visores, e acionar modelos de visão e linguagem quando precisa entender com mais precisão a situação ao redor. Em outras palavras, não se trata de ensinar o robô a buscar objetos com elegância, mas de reduzir o risco onde o custo de um problema não detectado pode ser alto.
Mas o mais interessante é o que os desenvolvedores chamam de compreensão e raciocínio. Essas palavras aparecem cada vez mais no mundo dos robôs, embora na prática signifiquem não filosofia, e sim a proximidade do comportamento da máquina com a lógica humana. Se uma pessoa pede a um robô que tire as latas de um cômodo, ela espera não só que o comando seja cumprido, mas também bom senso: pegar a lata de modo a não derramar o líquido restante, não colocar um copo d'água na beira da mesa, não criar um novo perigo ao eliminar um antigo.
O Google DeepMind diz que acompanha esses casos por meio de cenários internos de segurança semântica. O objetivo é que o robô não apenas entenda o verbo do comando, mas leve em conta as consequências da ação no mundo físico.
Ainda assim, as limitações da abordagem atual são bem visíveis. A versão atual do modelo para o Spot se apoia principalmente na visão. Por exemplo, um dos novos recursos avalia se um objeto foi agarrado com sucesso usando várias câmeras. Isso é útil, mas a robótica já tem há tempos outras formas de saber que um objeto está firme: sensores de força, de toque, retorno de contato.
O problema são os dados. Na internet há muitos exemplos visuais de como pegar uma caneta ou abrir uma porta, mas quase não há conjuntos de dados em massa com informação tátil. Por isso, ensinar aos modelos a física do contato ainda é muito mais difícil do que ensinar imagens e texto. Para fechar essa lacuna, a Boston Dynamics pretende obter mais dados de campo dos clientes que usarem os novos recursos de inspeção do Spot.
Há também uma segunda questão prática: a confiança. A Boston Dynamics admite abertamente que lança as novas capacidades por meio de programas beta e só divulga aquilo de que tem certeza. Na inspeção comercial, não se exige perfeição absoluta do robô, mas existe um limiar de utilidade. Se o sistema erra com frequência demais e dá alarmes falsos, os operadores deixam de ouvi-lo. A empresa considera que o valor real começa em algum ponto acima de 80 por cento, quando o robô já ajuda em vez de irritar. Isso é especialmente importante em locais onde parte da infraestrutura crítica tem sensores, enquanto certos detalhes potencialmente perigosos ainda só podem ser percebidos a olho nu durante a ronda.
A conclusão é simples: a aliança entre a Boston Dynamics e o Google DeepMind não é sobre mais um vídeo vistoso de um cão-robô, mas sobre a tentativa de transformar a IA incorporada em uma ferramenta aplicada, com benefício mensurável. Se o Spot realmente aprender a notar vazamentos com confiabilidade, ler instrumentos e agir com mais segurança em ambientes ambíguos, o mercado terá um dos primeiros exemplos convincentes de IA que raciocina não numa tela, mas no chão de fábrica. E a experiência acumulada poderá depois ser transferida a outras plataformas, incluindo robôs humanoides mais complexos.
- 1 de nov. de 2026Teste com 16 modelos em 7 buscadores: Exa fez em média 10,5 pontos de 14; SearXNG, cerca de 3
- 1 de nov. de 2026Agente de vídeo StreamVibe, do Google, supera outros modelos em 10,7% em timing e qualidade das respostas
- 1 de nov. de 2026OpenAI reescreve as regras de comportamento do GPT: cinco valores e uma cadeia de prioridades
- 1 de nov. de 2026Bots de voz com LLM usam o classificador rápido Jev: decisão em 200–500 ms
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.