MTS mostra como conectou o OpenClaw a um robô e levou um agente de IA ao mundo físico
A MWS testou o OpenClaw não só no navegador e em aplicativos, mas em hardware real. A equipe conectou o agente a um robô Unitree G1 por meio de uma camada de software que traduz comandos em sinais de controle remoto, e enviou o fluxo de vídeo ao modelo multimodal kimi-2.5. O resultado é um jeito rápido de transformar um dispositivo "burro" em um executor físico de IA, sem desenvolvimento VLA complexo. A abordagem não pretende substituir a robótica completa, mas montar de forma barata e rápida um protótipo funcional de Physical AI.
Processado por IA de Habr AI; editado por Hamidun News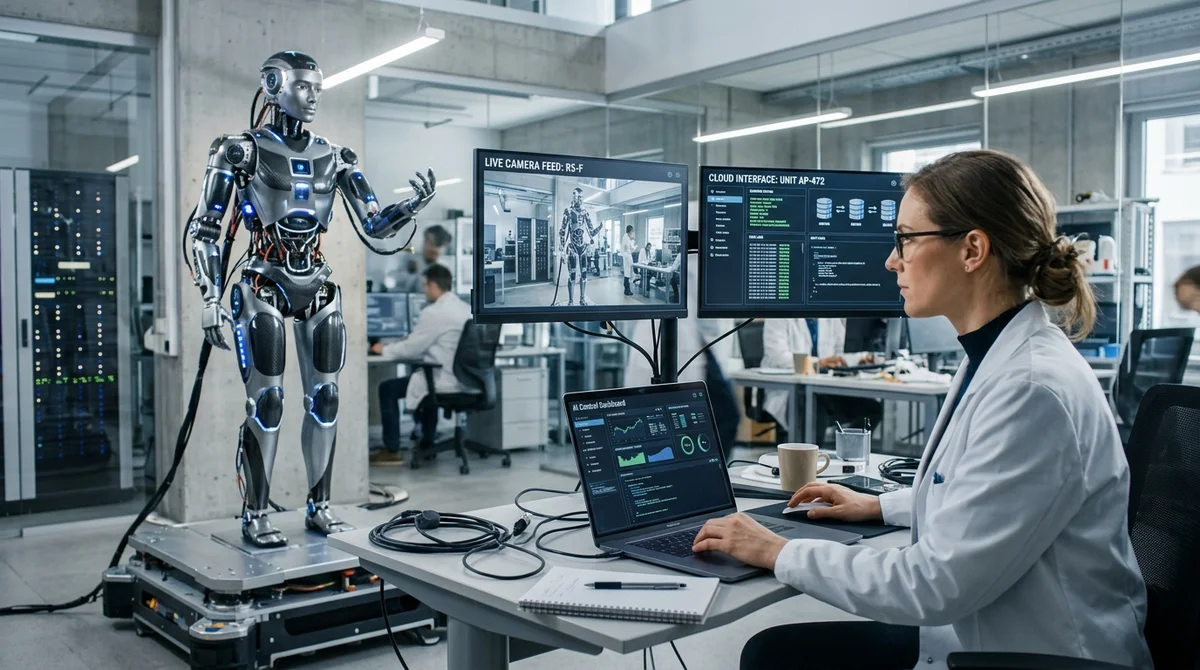
O OpenClaw mostrou que um agente autônomo pode sair do navegador e chegar ao mundo físico bem mais rápido do que se costuma imaginar. A equipe da MWS pegou um orquestrador de código aberto que normalmente controla um computador e seus aplicativos e o conectou a um robô por meio de uma camada de software simples. Com isso, o agente passou a fazer mais do que tarefas digitais: também dava comandos a um dispositivo real, guiando-se por um fluxo de vídeo e por um modelo multimodal. A ideia não é substituir a robótica de verdade, mas montar de forma barata e rápida um protótipo funcional de Physical AI.
O próprio OpenClaw ganhou destaque em novembro de 2025, quando o desenvolvedor Peter Steinberger apresentou uma camada de orquestração para o trabalho autônomo com o computador. O agente recebe uma instrução em um mensageiro, divide-a em etapas, alterna entre aplicativos, mantém o contexto e, se necessário, usa qualquer LLM compatível. Essa independência de um modelo específico torna o sistema prático para experimentos: dá para trocar o motor de raciocínio sem reescrever a camada superior de automação. Para desenvolvedores, é uma combinação rara: barreira de entrada baixa, flexibilidade na escolha de modelos e uma lógica pronta para executar tarefas de várias etapas.
Essa abordagem tem um risco óbvio: se o OpenClaw for instalado direto em um notebook pessoal, o agente passa a ter, na prática, amplo acesso a todo o sistema. A MWS propôs uma opção mais segura: executá-lo em uma máquina virtual isolada na nuvem. Para isso, usa-se uma imagem pronta de Ubuntu com o OpenClaw pré-configurado, e para o cenário básico basta uma configuração de 2 vCPU e 8 GB de RAM.
Depois, é só criar uma conta de serviço, gerar uma chave de API e conectar o LLM pelo endpoint compatível com OpenAI do GPT Model Hub. Ou seja, em vez de montar o ambiente manualmente, o desenvolvedor tem um início quase de um clique. Isso importa não só pela conveniência: em um ambiente separado é mais seguro testar cenários em que o agente pode abrir processos por conta própria, alterar o estado do sistema e armazenar o contexto das sessões de trabalho.
A parte mais interessante começou onde os artigos sobre interfaces de agentes costumam terminar: no nível do hardware. A MWS usou um Unitree G1 humanoide, que anda, mantém o equilíbrio e reage ao ambiente, mas por si só não é um agente "inteligente". Em vez de uma arquitetura VLA complexa, a equipe simplesmente interceptou a lógica de controle do joystick: o OpenClaw envia comandos a uma camada intermediária, que os converte em sinais que o robô entende.
Pelo mesmo esquema é possível conectar não só um robô humanoide caro, mas qualquer dispositivo com API ou controle por rádio, de um carrinho a um cachorro de brinquedo. O ponto-chave é que a camada de inteligência fica separada do mecanismo de execução, então o mesmo agente pode ser levado entre diferentes tipos de dispositivos.
Para que o agente não agisse às cegas, o fluxo de vídeo da câmera do robô foi enviado ao OpenClaw, e a interpretação da cena ficou com o modelo multimodal kimi-2.5. Ele reconhece objetos, avalia o ambiente e ajuda a escolher a próxima ação: avançar, parar, contornar um obstáculo ou executar um comando simples no espaço.
Vale notar que a demonstração não precisou de servidores MCP, nem de cadeias de raciocínio pesadas, nem de uma plataforma robótica separada. Em essência, a equipe montou uma ponte mínima entre um agente LLM, a visão e um dispositivo executor, mostrando que a barreira de entrada para Physical AI é hoje bem menor do que muita gente esperava. Esse é o valor do caso: ele mostra não um modelo acadêmico do futuro, mas uma receita de engenharia que pode ser repetida agora com componentes acessíveis.
A conclusão prática é simples: o OpenClaw já pode ser usado não só para e-mails, arquivos e interfaces web, mas também como camada de controle universal para dispositivos físicos. Ele ainda não substitui sistemas Vision-Language-Action completos nem é um caminho para autonomia industrial confiável, mas é um jeito muito rápido de testar um cenário, montar uma demo ou lançar um protótipo aplicado. Para o mercado, é um sinal importante: a combinação de um LLM na nuvem, um fluxo de vídeo e uma API de controle simples vai transformando o Physical AI de curiosidade de pesquisa em ferramenta de engenharia.
- 2 de nov. de 2026Arca entrega a agentes de IA tarefas financeiras de até 10 dias e deixa as transações com humanos
- 2 de nov. de 2026Assistente Muse, da Meta, mantém dossiê sobre pessoas próximas e recebe root no Ubuntu por padrão
- 1 de nov. de 2026Modelos locais perdem para Opus e Codex: 0,21 ponto no MacBook contra 1,00 do Codex
- 1 de nov. de 2026Kimi marca 96,2% em teste de análise em base 1C e vira reserva caso o Claude seja bloqueado
Build & Ship Production AI Agents Without Boilerplate Code
Start your free 72-hour trial at Hamidun Academy (academy.hamidun.com) — interactive lessons on Claude Code & Cursor, live Tech Radar, and production agent templates.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.