Transformers ao volante: como a Yandex usa IA para controlar seus carros autônomos
Engenheiros da Yandex Autonomous Transport detalharam como as arquiteturas transformer atuam no planejamento de movimento de um veículo autônomo. A principal conclusão: alta precisão na previsão de trajetória não significa direção segura. Na condução real, os erros se acumulam. Por isso a equipe aposta em testes Closed Loop em carros reais, e não apenas em métricas formais.
Processado por IA de Habr AI; editado por Hamidun News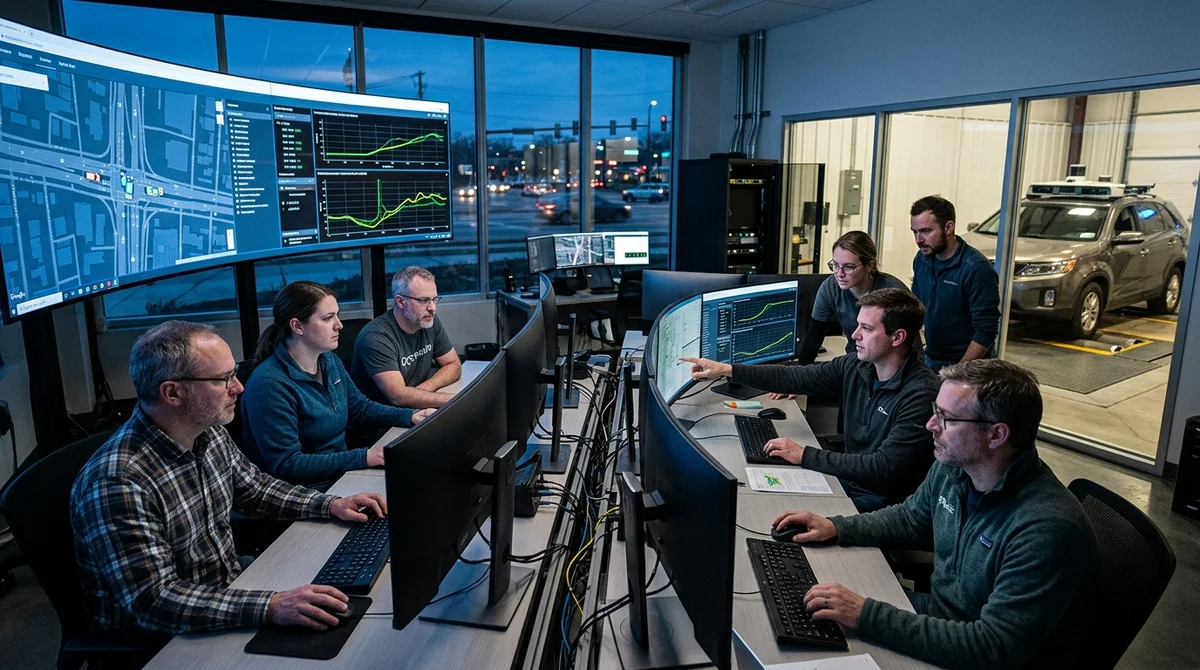
A Yandex Autonomous Transport revelou detalhes técnicos de como aplica arquiteturas transformer em Motion Planning, o componente do veículo autônomo que decide em tempo real a trajetória. O caminho dos experimentos de laboratório até os testes em estradas reais se mostrou mais difícil do que parece visto de fora.
Da linguagem à estrada
A arquitetura transformer assumiu posição dominante em NLP e visão computacional graças ao mecanismo de atenção: o modelo consegue considerar ao mesmo tempo o contexto de diferentes partes dos dados de entrada. Na condução também é valioso: em frações de segundo, o sistema precisa processar a posição de dezenas de objetos ao redor do carro, prever o comportamento deles e escolher uma manobra segura.
Mas transportar a arquitetura do NLP para o piloto automático não é uma tarefa trivial. Em um modelo de linguagem, uma palavra imprecisa é um deslize no texto que o leitor perdoa. Em um veículo autônomo, um desvio da trajetória ideal em um momento crítico é um acidente em potencial. Isso muda de forma fundamental as exigências para o modelo: das métricas de qualidade a toda a cultura de testes.
Open Loop versus Closed Loop
Na indústria de veículos autônomos há duas abordagens fundamentalmente diferentes para avaliar um sistema:
- Open Loop: o modelo prevê a trajetória em dados históricos, e o resultado é comparado ao comportamento real do motorista. É rápido, barato e permite iterar em grande escala.
- Closed Loop: o sistema conduz o carro por conta própria, real ou em simulação, e é avaliado pelo que acontece na dinâmica: se evitou colisões, quão confortável foi a viagem e como lidou com situações fora do padrão.
- Os dois modos são necessários, mas fornecem informações fundamentalmente diferentes sobre a confiabilidade do sistema.
A Yandex dá ênfase especial aos testes Closed Loop, embora sejam mais caros e lentos. A lógica é a seguinte: na condução real, os erros não são isolados. Um desvio no momento T afeta a percepção da situação em T+1, e os erros crescem. O Open Loop não enxerga essa cadeia e pode passar uma falsa sensação de segurança.
Por que boas métricas enganam
A principal conclusão contraintuitiva: alta precisão na previsão de trajetória (um erro L2 baixo) tem pouca correlação com a segurança da condução real. Um modelo pode apresentar ótimos resultados nos testes, reproduzindo com exatidão o comportamento do motorista médio em dados históricos, e ainda assim dirigir pior do que um sistema mais simples, porém mais estável.
O motivo está na natureza do Closed Loop: cada decisão do sistema influencia a situação seguinte. As métricas Open Loop medem cada passo de forma independente e não captam essa dinâmica.
"Para nós, a segurança é mais importante do que qualquer arquitetura", diz
Maxim, responsável pelo serviço de comportamento e previsão de movimento da Yandex Autonomous Transport.
É por isso que a equipe constrói um sistema de verificação em vários níveis: das métricas formais em dados, passando pela simulação, até testes privados e públicos em carros reais. A arquitetura do modelo é apenas um parâmetro, e não a base do sistema de segurança.
Do laboratório à cidade
A equipe da Yandex percorreu o caminho desde os primeiros experimentos de ML, quando abordagens de redes neurais eram testadas em paralelo com algoritmos clássicos de planejamento, até testes regulares de carros autônomos no trânsito urbano real. Em cada etapa, a arquitetura transformer foi adaptada a requisitos rígidos: comportamento previsível em situações típicas, robustez em cenários raros e operação em tempo real com recursos computacionais limitados a bordo.
Motion Planning não é simplesmente prever o próximo ponto. É tomar decisões sob incerteza a cada segundo, com responsabilidade por vidas humanas.
O que isso significa
Os transformers chegam ao transporte autônomo, mas não como uma solução pronta, exportada do mundo dos modelos de linguagem. Cada nova aplicação exige repensar as métricas, a infraestrutura de testes e a cultura de segurança. Para toda a indústria, é um sinal importante: o sucesso em NLP não se transfere automaticamente para onde o custo de um erro é medido não pela posição de um modelo em um ranking, mas por vidas humanas.
Perguntas frequentes sobre a notícia
O que se sabe sobre Da linguagem à estrada?
A arquitetura transformer assumiu posição dominante em NLP e visão computacional graças ao mecanismo de atenção: o modelo consegue considerar ao mesmo tempo o contexto de diferentes partes dos dados de entrada. Na condução também é valioso: em frações de segundo, o sistema precisa processar a posição de dezenas de objetos ao redor do carro, prever o comportamento deles e escolher uma manobra segura. Mas transportar a arquitetura do NLP para o piloto automático não é uma tarefa trivial. Em um modelo de linguagem, uma palavra imprecisa é um deslize no texto que o leitor perdo
O que se sabe sobre Open Loop versus Closed Loop?
Na indústria de veículos autônomos há duas abordagens fundamentalmente diferentes para avaliar um sistema: Open Loop: o modelo prevê a trajetória em dados históricos, e o resultado é comparado ao comportamento real do motorista. É rápido, barato e permite iterar em grande escala. Closed Loop: o sistema conduz o carro por conta própria, real ou em simulação, e é avaliado pelo que acontece na dinâmica: se evitou colisões, quão confortável foi a viagem e como lidou com situações fora do padrão. Os dois modos são necessários, mas fornecem informações fundamentalmente diferentes
Por que boas métricas enganam?
A principal conclusão contraintuitiva: alta precisão na previsão de trajetória (um erro L2 baixo) tem pouca correlação com a segurança da condução real. Um modelo pode apresentar ótimos resultados nos testes, reproduzindo com exatidão o comportamento do motorista médio em dados históricos, e ainda assim dirigir pior do que um sistema mais simples, porém mais estável. O motivo está na natureza do Closed Loop: cada decisão do sistema influencia a situação seguinte. As métricas Open Loop medem cada passo de forma independente e não captam essa dinâmica. "Para nós, a segurança
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.