🎧 Robótica: lo más destacado de la semana
🎧 Podcast temático Vamos a desgranarlo paso a paso. Hoy tenemos sobre la mesa, bueno, metafóricamente, toda una pila de materiales recientes para este análisis a fondo. Sí, y yo diría que son materiales que le dan bastante la vuelta a la imagen habitual. Al 100 por ciento. Hay informes cerrados de startups, publicaciones científicas áridas sobre nuevos benchmarks... _Duración ~17 min · 2 presentadores · debate sobre las noticias más recientes_
Procesado por IA desde Hamidun News Podcast; editado por Hamidun News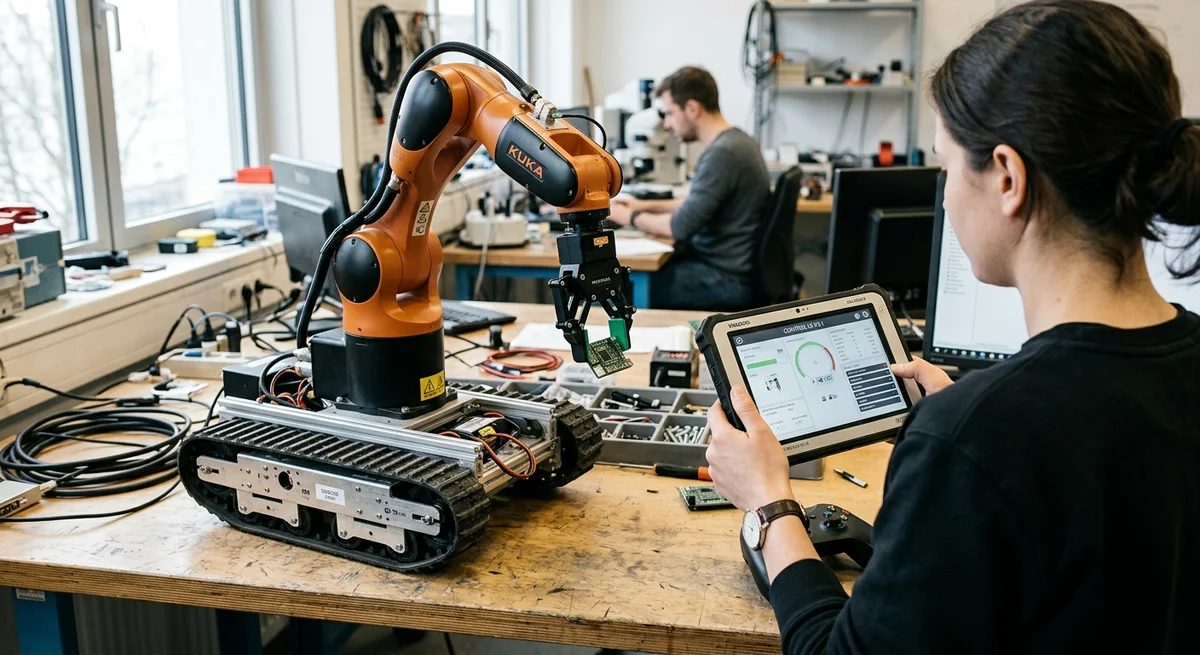
_Podcast de audio: dos presentadores de IA comentan las noticias más recientes sobre IA. La transcripción completa, a continuación._
Presentador A (00:00): Vamos a desgranarlo paso a paso. Hoy tenemos sobre la mesa, bueno, metafóricamente, toda una pila de materiales recientes para este análisis a fondo.
Presentador B (00:11): Sí, y yo diría que son materiales que le dan bastante la vuelta a la imagen habitual.
Presentador A (00:16): Al 100 por ciento. Hay informes cerrados de startups, publicaciones científicas áridas sobre nuevos benchmarks e incluso resúmenes de inversión de gigantes como Nvidia.
Presentador B (00:28): Sí, sí, todo en 1 montón, pero un montón muy lógico.
Presentador A (00:32): Exacto. Y si reducimos todas estas cifras, gráficos y noticias a 1 sola idea, estamos ante un cambio sencillamente fundamental.
Presentador B (00:41): Un cambio del control rígido al caos, ¿verdad?
Presentador A (00:44): Sí, justamente a sobrevivir en el caos. Todos nos hemos acostumbrado a la imagen de la fábrica moderna, ya sabes, de cientos de 1000000 de dólares. Allí todo funciona como un mecanismo de relojería perfecto.
Presentador B (00:56): Donde cada pieza se desliza por la cadena de montaje y los robots hacen esos movimientos tan bonitos y precisos.
Presentador A (01:03): Eso, esos movimientos perfectos. Pero basta con que alguien deje por descuido una llave inglesa en el suelo o mueva la mesa de trabajo apenas un par de centímetros, y se acabó. Todo ese idilio se viene abajo.
Presentador B (01:17): El robot choca a ciegas contra los obstáculos. Choca contra los obstáculos.
Presentador A (01:19): Sí. El manipulador, que lleva grabadas de forma rígida unas coordenadas geométricas estrictas, simplemente se queda parado, da un error o incluso, bueno, rompe equipos carísimos.
Presentador B (01:31): Y este problema de la programación rígida ha sido, probablemente, el principal lastre de toda la industria durante décadas.
Presentador A (01:37): Un paso a la izquierda, un paso a la derecha: catástrofe.
Presentador B (01:39): Exacto. Las máquinas repiten de maravilla la misma operación matemática 1000000 de veces, pero se muestran totalmente indefensas ante el caos más básico, cotidiano, del mundo físico real.
Presentador A (01:53): Simplemente no tienen intuición.
Presentador B (01:55): Sí, les falta lo que llamamos comprensión del contexto físico. Mejor dicho, así era hasta hace poco. A juzgar por los datos que tenemos delante, las reglas del juego se están reescribiendo ahora mismo.
Presentador A (02:08): Y esa es precisamente la misión de nuestro análisis de hoy. Vamos a ver cómo la inteligencia artificial adquiere un cuerpo físico ante nuestros ojos.
Presentador B (02:18): Renuncia a los manuales de varios tomos.
Presentador A (02:20): Y aprende a sobrevivir en un entorno impredecible. Si analizamos todas las fuentes, surge 1 conclusión sorprendente. El futuro de la verdadera revolución de las máquinas no se construye en absoluto sobre una potencia de cálculo gigantesca.
Presentador B (02:32): Ni sobre granjas de servidores infinitas.
Presentador A (02:35): Eso. Se construye sobre soluciones increíblemente elegantes, compactas y locales, y sobre la adaptabilidad muscular.
Presentador B (02:41): Oye, para entender de verdad la magnitud de estos cambios, tenemos que bajar al nivel básico de la mecánica. Antes de confiarle a un robot una cadena de suministro global, tiene que dominar la física fundamental.
Presentador A (02:54): O sea, coger una pieza y no romperla.
Presentador B (02:56): Justo. Agarrar una pieza de forma compleja que está torcida y no aplastarla. Y los documentos muestran aquí un enfoque nada habitual.
Presentador A (03:05): Sí, 1 de los estudios describe un experimento muy revelador. Un ingeniero tomó un pequeño robot con orugas y un manipulador e integró en él un modelo de lenguaje de Google, Gemini Nano.
Presentador B (03:18): Y aquí las cifras importan.
Presentador A (03:19): Sí, son las cifras clave. Este modelo tiene solo 270 1000000 de parámetros.
Presentador B (03:25): Que, frente a las monstruosas versiones de GPT, es microscópico. Esas requieren centros de datos enteros y casi centrales nucleares para alimentarse.
Presentador A (03:36): Al 100 por ciento. Y el autor del proyecto lo describe como auténtico neuropunk. El robot se entrena en simulación, no tiene ningún acceso a internet y no recurre a ningún servidor en la nube.
Presentador B (03:48): Todo en local.
Presentador A (03:49): Totalmente. Y aquí quiero detenerme. ¿Para qué desconectar a un robot moderno de la nube, donde está toda esa potencia infinita?
Presentador B (03:58): Bueno, porque en el mundo físico la nube es la muerte por la latencia. El retardo de la señal lo decide todo. Imagina que el robot intenta sujetar un objeto frágil que se le resbala. Ajá. La señal de los sensores tiene que viajar a un servidor en otro país, procesarse en un modelo enorme y volver con la orden de apretar los dedos 2 milímetros más.
Presentador A (04:21): ¿Y en eso se va medio segundo?
Presentador B (04:23): Sí, y en medio segundo el objeto ya se ha hecho añicos contra el suelo de hormigón.
Presentador A (04:28): ¿O sea, es la diferencia entre buscar una respuesta en una biblioteca enorme al otro lado de la ciudad y simplemente apartar la mano de una placa caliente a nivel de médula espinal?
Presentador B (04:36): Muy buena analogía. Lo que necesitamos son reflejos locales. Y este modelo compacto de 270000000 de parámetros aporta la autonomía necesaria.
Presentador A (04:46): ¿Y supongo que también el consumo energético?
Presentador B (04:48): Claro. Mantener constantemente un canal activo con la nube y transmitir vídeo en streaming mata la batería de un agente móvil.
Presentador A (04:56): Entendido. En este experimento, el modelo compacto recibía en local los datos del ángulo de giro de las articulaciones, las coordenadas y la imagen, y aprendía a moverse por ensayo y error directamente a bordo.
Presentador B (05:07): Con simuladores, sí.
Presentador A (05:08): Pero aquí vemos una simulación al cien por cien. El modelo vive en una caja virtual. En nuestras fuentes también hay un enfoque completamente opuesto al mismo problema del caos.
Presentador B (05:19): Ah, ¿hablas de Generalist?
Presentador A (05:21): Sí. Y suena todavía más fantástico. La startup Generalist, en la que, según los resúmenes, ha invertido Nvidia. Han seguido un camino totalmente distinto.
Presentador B (05:31): ¿En lugar de realidad virtual usan personas reales?
Presentador A (05:35): Sí. En vez de escribir código, usan los llamados datos humanos sucios. A trabajadores corrientes de la fábrica les ponen sensores ponibles en la muñeca.
Presentador B (05:45): Mmm, a la vista parecen pulseras de fitness avanzadas.
Presentador A (05:49): Ajá. Y esas pulseras simplemente registran la física pura de los movimientos humanos durante la rutina diaria.
Presentador B (05:56): Cada ángulo de inclinación del codo, cada microaceleración
Presentador A (06:00): ¿de la mano? Las más mínimas adaptaciones cuando una persona coge esa misma pieza torcida.
Presentador B (06:05): Y los resultados de este enfoque, digamos, derriban los viejos dogmas de la robótica. En los informes de Generalist aparece la cifra de un 99% de éxito en las condiciones reales e impredecibles de una fábrica. Movimientos humanos.
Presentador A (06:31): ¿O sea, que el robot absorbe literalmente la experiencia física ajena? ¿Cuando una pieza está colocada de forma atípica, no lanza un error de sintaxis, sino que en cierto modo recuerda el patrón que observó en un operario de carne y hueso?
Presentador B (06:43): Sí, recuerda la adaptación de la mano.
Presentador A (06:46): Oye, pero se me ocurre algo curioso. Si el robot aprende de movimientos humanos en bruto, ¿no copiará sin querer nuestras malas costumbres?
Presentador B (06:54): ¿En qué sentido?
Presentador A (06:55): Pues el trabajador se queda pensando, se rasca la nuca con la pulsera y luego coge la pieza. ¿El robot también hará esa micropausa para rascarse la nuca?
Presentador B (07:04): Ah, bueno, precisamente para filtrar ese ruido están los algoritmos de limpieza de datos. Pero algo de razón tienes: la máquina adopta precisamente la cinemática humana. Pues sí. Y aquí lo importante es cómo esta recopilación de datos físicos en bruto encaja con el primer enfoque, la simulación de Google.
Presentador A (07:23): Sí, porque a primera vista son 2 polos totalmente opuestos. 1 vive en una matriz estéril; el otro absorbe el caos de un taller
Presentador B (07:31): real. Pero, a nivel de sistema, resuelven tareas distintas dentro de 1 misma cadena. Mira, la simulación es un campo de pruebas ideal y seguro.
Presentador A (07:38): Allí los modelos compactos pueden caerse 1000000 de veces.
Presentador B (07:41): Exacto. Caerse, chocar contra la pared, romper el manipulador virtual. Aprenden la lógica básica sin riesgo de dañar hardware físico de cientos de 1000 dólares.
Presentador A (07:52): Tiene sentido.
Presentador B (07:53): Pero ninguna simulación, ni siquiera la más avanzada, es capaz de calcular matemáticamente todos los matices del mundo real. El desgaste puntual de un engranaje, una gota de aceite fortuita.
Presentador A (08:04): O un reflejo de luz de la ventana que deslumbra el sensor.
Presentador B (08:08): Sí, y ahí entran en escena los datos de muestras reales. La recopilación de métricas físicas aporta esa memoria muscular intuitiva que sencillamente es imposible generar en código.
Presentador A (08:21): ¿O sea, que la industria está montando un híbrido: un cerebro que aprendió la lógica en un entorno virtual y unos reflejos copiados de la dura realidad?
Presentador B (08:29): Exactamente.
Presentador A (08:31): Y la realidad de la fábrica es realmente dura. Aquí empieza lo más interesante de nuestros materiales. Supongamos que hemos enseñado al robot a moverse a la perfección: es ágil. Pero ser ágil 5 minutos en una presentación no significa saber sobrevivir. Los 40 grados de calor de una fábrica son una prueba durísima para el hardware.
Presentador A (08:50): ¿Qué pasa si el agente trabaja 247 sin descanso?
Presentador B (08:53): Esa pregunta obligó a los investigadores a replantearse los propios métodos de evaluación de la IA. Los documentos describen un estándar de pruebas completamente nuevo: el Benchmark MLT-1.
Presentador A (09:03): ¿Durante mucho tiempo se midió con pruebas como MMLU, no?
Presentador B (09:06): Sí, pero eso es estático. Le das al modelo un texto sobre derecho y genera una respuesta.
Presentador A (09:12): En el fondo, un test de erudición en el vacío.
Presentador B (09:15): Pero la IA corpórea exige otras métricas. El benchmark Melt1 mide el coste de las decisiones acertadas, el tiempo de reacción bajo estrés y la supervivencia bajo la llamada deriva del equipo.
Presentador A (09:28): Conviene explicar las condiciones de este benchmark, porque suenan a tortura. Temperatura de 40 grados y 30 días de funcionamiento autónomo ininterrumpido.
Presentador B (09:37): Es como dejar el portátil en el salpicadero del coche al sol y lanzar un juego exigente.
Presentador A (09:42): Eso es. Y las cifras del informe de Meld1 son sencillamente abrumadoras. Aparece la arquitectura Metabolic.AI. Una IA metabólica que no usa transformers en absoluto.
Presentador B (09:52): Y en las métricas compuestas de supervivencia, esta IA metabólica superó al conocido modelo Lama 7b int 8 por 1600 veces.
Presentador A (10:01): ¡Piensa en ese abismo! 1600 veces. El texto incluye incluso una constatación inquietante, cito: "Los transformers mueren a las 11 horas bajo deriva". Bueno,
Presentador B (10:13): si analizamos la mecánica, queda claro por qué se produce ese colapso. Históricamente, los transformers se diseñaron para el procesamiento por lotes.
Presentador A (10:21): ¿Es decir, reciben peticiones?
Presentador B (10:23): Recorren los pesos, dan una respuesta y, por decirlo de forma simple, se duermen hasta la siguiente petición. Pero la IA corpórea no puede permitirse dormir: tiene que leer flujos de datos cada milisegundo.
Presentador A (10:37): ¿Y qué se entiende exactamente por esa deriva que mata al modelo en 11 horas?
Presentador B (10:42): La deriva de hardware es el cambio inevitable de las propiedades del sistema con el tiempo. Con el uso prolongado, los motores se calientan y ofrecen otra resistencia. El lubricante de fábrica pierde viscosidad.
Presentador A (10:54): ¿Se posa polvo en las lentes?
Presentador B (10:56): Exacto, las señales se distorsionan y los transformers no pueden adaptarse a ese flujo continuo de datos cambiantes. Acumulan errores matemáticos. Al cabo de 11 horas, los errores desbordan el contexto y el robot se queda congelado.
Presentador A (11:10): O empieza a dar sacudidas caóticas. La arquitectura Metablog.ai, en cambio, funciona de otra manera.
Presentador B (11:16): Sí, la palabra metabólica no es casual: funciona como un sistema digestivo para los datos, digiere el flujo constantemente, filtra el ruido y se adapta al calentamiento sobre la marcha.
Presentador A (11:26): Impresionante. Y conviene subrayar un detalle: la propiedad intelectual de Metaboloc.ai está protegida por patentes, pero el benchmark MELT-1 en sí es totalmente abierto para la comunidad.
Presentador B (11:38): Ahora cualquier ingeniero puede someter a su robot a esta prueba, y es un paso enorme: dejamos de evaluar a los robots físicos por lo inteligente que redactan texto.
Presentador A (11:47): Medimos su resistencia real. Bien, el caos de la fábrica está superado. Pero el verdadero caos empieza donde hay peatones, ciclistas, repartidores
Presentador B (11:57): Las calles de las ciudades.
Presentador A (11:58): Exacto. Si ya hay sistemas resistentes, toca sacarlos a la calle. Y aquí aparecen 2 empresas. La primera es la londinense Wave. Su consejero delegado, Alex Kendall, hace una apuesta audaz.
Presentador B (12:11): Sí, su estrategia consiste en renunciar por completo a codificar reglas de tráfico rígidas. No programan cada escenario.
Presentador A (12:19): Del tipo: ¿qué hacer si sale corriendo un perro con collar rojo?
Presentador B (12:23): Algo así. Implantan una IA de extremo a extremo que aprende a conducir directamente en carreteras reales. El coche sale a las calles de Londres, observa el tráfico denso y desarrolla una comprensión del caos.
Presentador A (12:36): Y, según el informe, la experiencia acumulada en Londres la trasladan a coches en San Francisco. Y la adaptación a la nueva ciudad es 1000000 de veces más rápida que la de sus competidores.
Presentador B (12:47): Que todavía intentan etiquetar cruces en mapas 3D.
Presentador A (12:50): Pero, oye, como escéptico, tengo que poner la crítica sobre la mesa. Entrenar un modelo en calles londinenses reales, entre peatones de verdad. Suena a guion para una demanda gigantesca.
Presentador B (13:02): Bueno, suena arriesgado, sí.
Presentador A (13:04): 1 cosa es que un algoritmo se equivoque en un simulador. Y otra muy distinta, que un mastodonte metálico de 2 toneladas decida probar un patrón nuevo en un paso de peatones.
Presentador B (13:14): Es una preocupación legítima, pero la arquitectura de las pruebas es más compleja. No sueltan en la carretera una red neuronal completamente pura e impredecible: existe un estricto armazón de seguridad híbrido.
Presentador A (13:27): ¿O sea, la física básica de frenado?
Presentador B (13:29): Sí. Frenado y reconocimiento de obstáculos, que bloquea los errores críticos. Pero los matices de incorporarse con suavidad al tráfico, las microcesiones en los cruces...
Presentador A (13:40): ¿Lo que hace que la conducción sea humana?
Presentador B (13:43): Sí, eso la máquina solo puede aprenderlo de forma empírica.
Presentador A (13:46): Entendido, el armazón no dejará que atropelle a nadie. ¿Y la segunda empresa? ¿Einride? Es logística: camiones eléctricos autónomos. Su responsable, Rusbek Charli, presenta argumentos contundentes.
Presentador B (13:58): Argumentos económicos.
Presentador A (13:59): Sí, afirma que la autonomía rompe de raíz el modelo financiero, porque el salario del conductor supone el 30 40 por ciento de todos los gastos de una empresa logística.
Presentador B (14:10): ¿No es poco?
Presentador A (14:10): ¿Y además añade la frase obligada de que el ser humano no desaparecerá, sino que pasará a un nuevo papel de operador en un centro de despacho? El escéptico que llevo dentro vuelve a dar la alarma.
Presentador B (14:21): ¿Que es relaciones públicas?
Presentador A (14:22): Sí, ¿de verdad seguirán haciendo falta personas o es solo un calmante corporativo para no asustar a la sociedad con el desempleo?
Presentador B (14:29): Si miramos a un horizonte de uno o dos años, parece relaciones públicas. Pero si analizamos toda la cadena de suministro del informe, el panorama es otro. La IA resuelve la táctica de forma brillante.
Presentador A (14:43): ¿Mantener el camión en el carril, calcular la distancia de frenado?
Presentador B (14:46): Pero es totalmente incapaz de asumir la responsabilidad macroestratégica y financiera. En la fuente hay una cita clave de Charli: "Necesitamos personas que entiendan la logística y la tecnología a la vez".
Presentador A (15:01): Tiene lógica. El algoritmo conduce el tráiler con maestría a través de una ventisca, pero si en la frontera estalla de repente una huelga, el algoritmo no renegociará con los proveedores.
Presentador B (15:11): Exacto. El papel humano se desplaza hacia arriba en la cadena. El giro monótono del volante se delega en la máquina.
Presentador A (15:19): Ella no duerme ni toma café.
Presentador B (15:21): Sí, y la persona se convierte en analista de sistemas. 1 operador desde una oficina supervisa una flota de decenas de camiones. Es una necesidad objetiva de personas, pero con otro conjunto de metahabilidades.
Presentador A (15:33): Y esto nos lleva a la conclusión global. La era del código rígido se acaba. Han irrumpido los modelos de lenguaje locales a bordo.
Presentador B (15:41): Han aparecido benchmarks como Meld 1.
Presentador A (15:44): Los robots salen de las zonas estériles, copian la física de nuestras muñecas, aprenden del caos de las calles, y el valor de la inteligencia humana no se renueva, se transforma. El conocimiento de la sintaxis rígida se devalúa.
Presentador B (15:56): Su lugar lo ocupa el pensamiento sistémico. Y lo más sorprendente es que este cambio se aprecia incluso en la educación. Los materiales mencionan a la empresa Lego Education.
Presentador A (16:09): Sí, durante décadas enseñaron programación a los niños, y de cara a 2026 cambian radicalmente de enfoque: renuncian a la escritura rígida de código.
Presentador B (16:17): Implantan asistentes de IA y un control intuitivo mediante tarjetas. Los niños ya no necesitan memorizar comandos; tienen que aprender lógica y a plantear problemas.
Presentador A (16:29): Y la máquina decidirá por sí misma cómo mover los motores. Es el reflejo perfecto de la industria adulta. Si analizamos esta evolución, me surge 1 idea bastante provocadora.
Presentador B (16:39): ¿Cuál?
Presentador A (16:41): Hemos hablado de la startup Generalist. Los robots aprenden física copiando los movimientos de trabajadores corrientes. Adoptan nuestra motricidad simplemente porque así estamos hechos históricamente.
Presentador B (16:51): Bueno, sí, nosotros les enseñamos.
Presentador A (16:52): Pero la propiedad básica de un algoritmo es la optimización. ¿Qué pasará dentro de unos años, cuando estos sistemas hayan procesado 1000000000 de horas de nuestros movimientos y empiecen a buscar caminos más eficientes?
Presentador B (17:04): ¿O sea, que irán más allá de la física humana?
Presentador A (17:08): Sí. ¿Es posible que llegue un momento en que las máquinas desarrollen su propia cinemática, completamente alienígena, una nueva memoria muscular 1000 veces más eficiente que la nuestra, sin las limitaciones de nuestras articulaciones y de la fatiga?
Presentador B (17:20): Suena inquietante.
Presentador A (17:22): Y quizá, a la vista, nos parezca entrecortada, aterradora, incomprensible. Viendo el ritmo de adaptación de la IA, parece que esa eficiencia inquietante ya no es ciencia ficción: es simplemente el siguiente paso inevitable de la evolución.
- 20 nov 2026Anthropic recauda $104,8 mil millones en su IPO, pero sus compromisos de infraestructura suman $1 billón
- 20 nov 2026AWS lanza NVIDIA Dynamo como servicio gestionado para modelos que no caben en un solo servidor
- 20 nov 2026Ocho GPU redujeron el entrenamiento de 32 a 5 días, pero costaron un 25% más en horas de GPU
- 20 nov 2026Proton lanza Lumo Desktop: un agente de IA con acceso a archivos y shell bajo tu control
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.