Los LLM y los sistemas de agentes desplazan a ROS del centro de la robótica: por qué importa
En la robótica se perfila un cambio: ROS sigue en el nivel bajo de control, mientras que la toma de decisiones pasa a los LLM y a los marcos de agentes. En lugar de programar a mano cada escenario, el robot recibe una capa de planificación que entiende el contexto, llama a herramientas y puede adaptarse a tareas nuevas casi sin reescribir código. La mayor ventaja es la flexibilidad. El mayor riesgo, la seguridad y la verificación de las acciones.
Procesado por IA desde Habr AI; editado por Hamidun News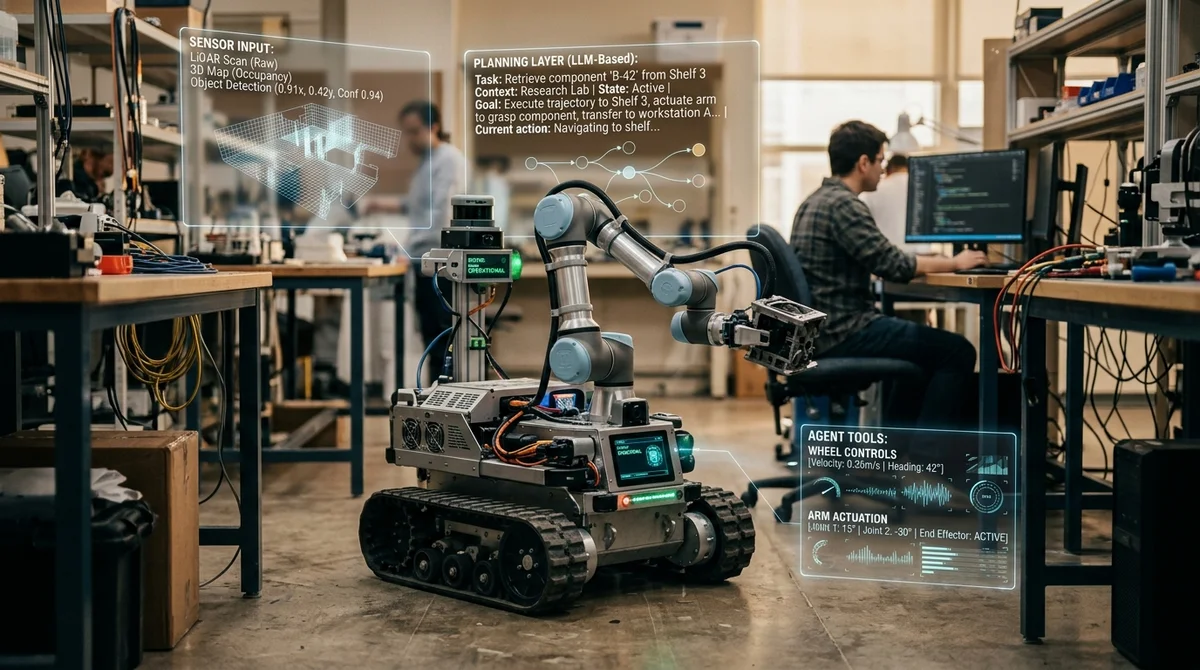
En la robótica se acentúa un cambio: ROS sigue siendo la capa base para el hardware, pero la toma de decisiones se traslada cada vez más a los LLM y a los marcos de agentes. El autor del texto sostiene que esta combinación puede reescribir las reglas del sector y abaratar y acelerar la creación de robots.
Por qué ROS se atasca
Durante décadas, ROS fue el estándar de la robótica académica e industrial, pero su lógica se basa en nodos, mensajes y escenarios rígidamente definidos. Para enseñar a una máquina una acción nueva, el desarrollador debe escribir un módulo, conectarlo con el resto del sistema, ejecutar una simulación y después comprobarlo todo en un dispositivo real. En un entorno controlado, como una cinta transportadora, funciona bien. Pero en casa, en la calle o en una obra el mundo es demasiado cambiante: la altura de los escalones, la iluminación, las personas y los obstáculos varían constantemente, de modo que programar a mano cada escenario pronto choca con un techo.
En este contexto resulta revelador el contraste entre ASIMO y los proyectos de garaje actuales. Las grandes corporaciones pasaron años puliendo demostraciones aisladas, mientras que los equipos pequeños fabrican cada vez más robots que aprenden en simulación, se levantan tras las caídas y se adaptan más rápido a un entorno nuevo. La diferencia clave no está solo en el hardware, sino en el enfoque: la industria abandona poco a poco la idea de que cada movimiento y cada reacción deben describirse de antemano en código.
La nueva pila de los robots
En lugar de una lógica monolítica, el autor propone un esquema por capas en el que el pensamiento está separado de la ejecución. En el nivel inferior permanecen los reflejos rápidos y la protección: parada de motores, reacción ante un obstáculo, control básico de seguridad. Por encima trabajan modelos sensoriales que convierten el flujo de cámaras, micrófonos y sensores en entidades comprensibles. Después, el LLM recibe un objetivo, evalúa el contexto y construye un plan, y la capa de agentes llama a herramientas concretas y traduce las órdenes abstractas en acciones del hardware.
- La capa de reflejos se encarga de la reacción segura e instantánea
- La capa sensorial reconoce objetos, voz y la escena circundante
- El planificador LLM decide qué hacer a continuación
- La capa de agentes llama a motores, archivos, API y programas externos
Este esquema hace al robot menos dependiente de una plataforma concreta. El modelo no necesita saber cómo está hecho cada motor o sensor: opera con tareas como «esquivar el obstáculo», «abrir la configuración», «ajustar la velocidad» o «comprobar la nueva trayectoria». En el límite, esto conduce a un escenario aún más radical: el LLM detecta que al sistema le falta una herramienta, genera un módulo nuevo, lo prueba en simulación y solo después lo despliega en el circuito de producción. Esa flexibilidad no es habitual en el enfoque clásico de ROS.
Beneficios y riesgos
La principal ventaja es la escalabilidad. Para añadir un comportamiento nuevo al robot ya no hace falta montar cada vez un ciclo de desarrollo aparte en C++ o Python. Basta con describir la tarea en lenguaje natural y el sistema la descompone en pasos. Esto abre la puerta no solo a los robots de servicio y domésticos, sino a una clase más amplia de dispositivos «inteligentes»: desde asistentes en el hogar hasta aparatos que se adaptan a los hábitos del usuario sin escenarios de automatización rígidamente definidos.
«Porque ahora tiene no solo cabeza, sino también manos».
Pero con la flexibilidad crecen también los riesgos. Si un LLM puede cambiar la configuración, ejecutar código y tomar decisiones en el mundo físico, hacen falta entornos aislados (sandboxes), límites a las acciones peligrosas, pruebas en simulación y un mecanismo claro de reversión. Quedan dudas sobre el consumo energético, la fiabilidad y la responsabilidad legal: quién responde si el robot se equivoca tras el consejo del modelo. Por eso no se trata de la muerte instantánea de ROS, sino del desplazamiento de su papel hacia abajo en la pila, más cerca de los controladores y del nivel de tiempo real.
Qué significa
La idea del «fin de la era ROS» no es que el middleware vaya a desaparecer mañana, sino que el centro de la arquitectura robótica se traslada poco a poco de las reglas rígidas a una capa de planificación y ejecución mediante agentes. Si esta transición se consolida, será más sencillo enseñar tareas nuevas a los robots, más barato adaptarlos a hardware distinto y más rápido sacarlos de los laboratorios al entorno real.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre Por qué ROS se atasca?
Durante décadas, ROS fue el estándar de la robótica académica e industrial, pero su lógica se basa en nodos, mensajes y escenarios rígidamente definidos. Para enseñar a una máquina una acción nueva, el desarrollador debe escribir un módulo, conectarlo con el resto del sistema, ejecutar una simulación y después comprobarlo todo en un dispositivo real. En un entorno controlado, como una cinta transportadora, funciona bien. Pero en casa, en la calle o en una obra el mundo es demasiado cambiante: la altura de los escalones, la iluminación, las personas y los obstáculos varían c
¿Qué se sabe sobre La nueva pila de los robots?
En lugar de una lógica monolítica, el autor propone un esquema por capas en el que el pensamiento está separado de la ejecución. En el nivel inferior permanecen los reflejos rápidos y la protección: parada de motores, reacción ante un obstáculo, control básico de seguridad. Por encima trabajan modelos sensoriales que convierten el flujo de cámaras, micrófonos y sensores en entidades comprensibles. Después, el LLM recibe un objetivo, evalúa el contexto y construye un plan, y la capa de agentes llama a herramientas concretas y traduce las órdenes abstractas en acciones del ha
¿Qué se sabe sobre Beneficios y riesgos?
La principal ventaja es la escalabilidad. Para añadir un comportamiento nuevo al robot ya no hace falta montar cada vez un ciclo de desarrollo aparte en C++ o Python. Basta con describir la tarea en lenguaje natural y el sistema la descompone en pasos. Esto abre la puerta no solo a los robots de servicio y domésticos, sino a una clase más amplia de dispositivos «inteligentes»: desde asistentes en el hogar hasta aparatos que se adaptan a los hábitos del usuario sin escenarios de automatización rígidamente definidos. «Porque ahora tiene no solo cabeza, sino también manos». Pe
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.