Universal Robots y Scale AI lanzan UR AI Trainer, una plataforma para entrenar robots
Universal Robots y Scale AI han presentado UR AI Trainer, una plataforma para entrenar robots en el mismo equipo que luego trabaja en la fábrica. En modo leader-follower, el sistema registra trayectorias, fuerzas y vídeo, y los convierte en conjuntos de datos para modelos Vision-Language-Action. Las compañías prometen publicar más adelante un gran conjunto de datos industrial basado en robots UR.
Procesado por IA desde TNW; editado por Hamidun News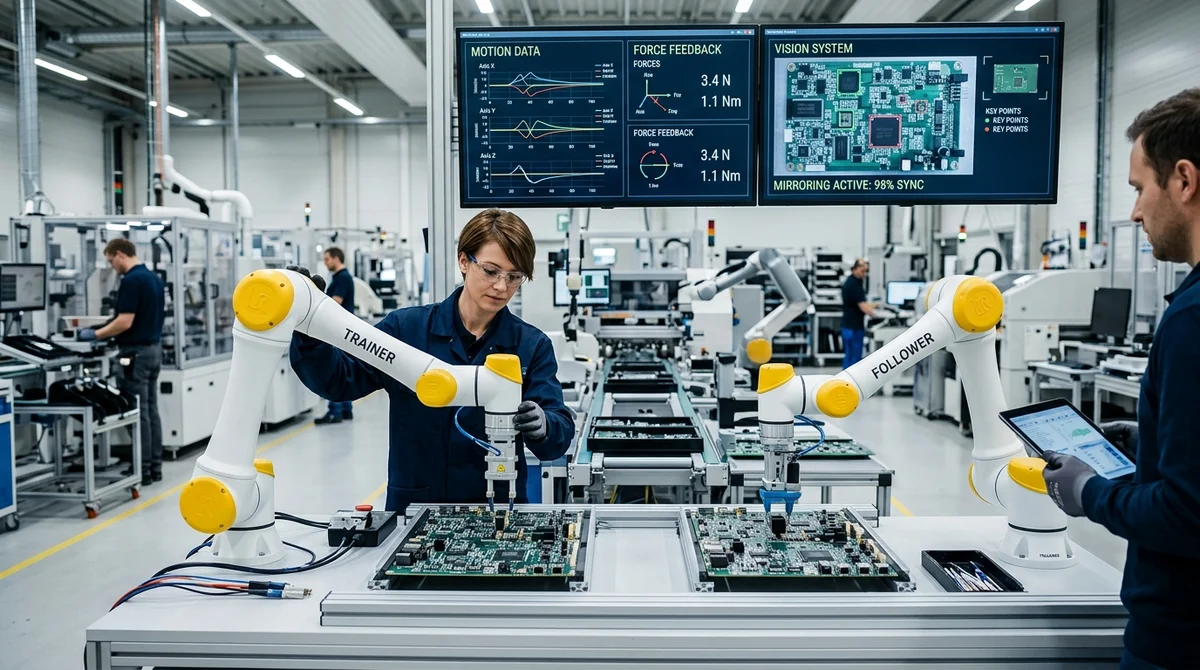
Universal Robots y Scale AI han presentado UR AI Trainer, un conjunto de hardware y software para recopilar datos de entrenamiento directamente en cobots industriales. El anuncio en GTC 2026 apunta a uno de los problemas más espinosos de la IA física: los modelos rinden bien en el laboratorio, pero a menudo se atascan al trasladarlos a una línea de producción real, sobre todo en montaje, embalaje y otras tareas con contacto físico.
Cómo funciona la plataforma
UR AI Trainer se basa en un esquema leader-follower. Un operador guía a mano al robot «líder» en una tarea concreta, por ejemplo empaquetar un smartphone, mientras un segundo robot repite los movimientos de forma sincronizada.
El sistema no se limita a grabar una trayectoria. Recoge datos multimodales en el mismo ciclo en el que el robot interactúa de verdad con objetos y superficies. Esto importa para entrenar modelos Vision-Language-Action, a los que no les basta con ver una imagen: necesitan entender cómo se relaciona el movimiento con el contacto, la resistencia y la precisión de la operación.
Durante la demostración, el sistema registra a la vez cuatro tipos de señales:
- trayectorias y cinemática del movimiento
- fuerza y respuesta de par
- datos visuales de la cámara
- sincronización de todas las modalidades en un único conjunto de datos
La idea clave es que los datos se recogen en los mismos robots de Universal Robots que después pueden trabajar en la planta. Así se reduce la distancia entre la celda experimental y el despliegue industrial: si un modelo se entrenó en un UR3e o UR7e en un entorno controlado, es más fácil trasladarlo a un equipo idéntico en producción sin rehacer todo el pipeline. Además, disminuye el riesgo de que el comportamiento del modelo se desmorone al pasar de un banco de investigación a una tarea de cinta transportadora.
Por qué importa el contacto
La mayoría de los conjuntos de datos de robótica sigue apoyándose sobre todo en la visión. Para tareas de tipo «acercarse y agarrar» a veces basta, pero en la industria hay muchas operaciones en las que el robot debe notar el momento del contacto, la presión y la resistencia del material. Atornillar, insertar piezas, sujetar, embalar objetos frágiles y el montaje de precisión son contact-rich manipulation, y son los escenarios más difíciles de automatizar de forma fiable.
UR apuesta por el direct torque control y el force feedback. En pocas palabras, el modelo recibe no solo la respuesta a lo que el robot vio, sino también a lo que «sintió» al ejecutar bien la acción. Así el entrenamiento se acerca a la física real del proceso, en lugar de a una demostración abstracta de trayectorias en el aire. Para los fabricantes es crítico: un error en el contacto con un objeto no es solo una mala predicción, sino un producto defectuoso, una línea parada o una pieza dañada.
«Es la primera solución del sector que lleva el entrenamiento de modelos de IA directamente del laboratorio a la producción», afirma
Anders Beck, de Universal Robots.
Datos y ecosistema
La alianza con Scale AI aporta a este esquema algo más que etiquetado: un circuito completo de trabajo con datos. El software de Scale está integrado en UR AI Trainer y ayuda a capturar, estructurar y almacenar las demostraciones recogidas.
La lógica recuerda a un flywheel: los operadores graban ejemplos, los modelos se entrenan con esos datos, los robots ejecutan mejor las tareas y los nuevos episodios de trabajo vuelven al siguiente ciclo de ajuste. Un circuito cerrado así convierte la IA física en un proceso productivo repetible, no en un experimento puntual.
Las compañías también prometieron publicar más adelante, en 2026, un gran conjunto de datos industrial recogido con robots UR.
En el stand de GTC la idea se muestra en dos formatos. En la demo física, los visitantes controlan un par de UR3e que transmiten sus movimientos a dos UR7e para una tarea de empaquetado de smartphones. En paralelo, en NVIDIA Omniverse e Isaac Sim funciona un escenario virtual con controladores hápticos Haply Inverse3, mientras Generalist AI muestra cómo dos UR7e ya realizan la misma tarea de forma autónoma.
Para Universal Robots es también un argumento de escala: la compañía ya tiene más de 100 000 cobots instalados en todo el mundo.
Qué significa
El mercado de la robótica pasa de escenarios programados de forma rígida a modelos que pueden seguir entrenándose con episodios reales de producción. Si Universal Robots y Scale AI logran de verdad convertir la recogida de datos en la fábrica en una herramienta estándar, las empresas industriales tendrán un camino más corto del piloto al despliegue, y no tendrán que construir desde cero una infraestructura de investigación aparte, sobre todo en tareas donde importan el contacto, el cuidado y la repetibilidad.
Preguntas frecuentes sobre la noticia
Cómo funciona la plataforma?
UR AI Trainer se basa en un esquema leader-follower. Un operador guía a mano al robot «líder» en una tarea concreta, por ejemplo empaquetar un smartphone, mientras un segundo robot repite los movimientos de forma sincronizada. El sistema no se limita a grabar una trayectoria. Recoge datos multimodales en el mismo ciclo en el que el robot interactúa de verdad con objetos y superficies. Esto importa para entrenar modelos Vision-Language-Action, a los que no les basta con ver una imagen: necesitan entender cómo se relaciona el movimiento con el contacto, la resistencia y la pr
¿Qué se sabe sobre Por qué importa el contacto?
La mayoría de los conjuntos de datos de robótica sigue apoyándose sobre todo en la visión. Para tareas de tipo «acercarse y agarrar» a veces basta, pero en la industria hay muchas operaciones en las que el robot debe notar el momento del contacto, la presión y la resistencia del material. Atornillar, insertar piezas, sujetar, embalar objetos frágiles y el montaje de precisión son contact-rich manipulation, y son los escenarios más difíciles de automatizar de forma fiable. UR apuesta por el direct torque control y el force feedback. En pocas palabras, el modelo recibe no sol
¿Qué se sabe sobre Datos y ecosistema?
La alianza con Scale AI aporta a este esquema algo más que etiquetado: un circuito completo de trabajo con datos. El software de Scale está integrado en UR AI Trainer y ayuda a capturar, estructurar y almacenar las demostraciones recogidas. La lógica recuerda a un flywheel: los operadores graban ejemplos, los modelos se entrenan con esos datos, los robots ejecutan mejor las tareas y los nuevos episodios de trabajo vuelven al siguiente ciclo de ajuste. Un circuito cerrado así convierte la IA física en un proceso productivo repetible, no en un experimento puntual. Las compañí
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.