جامعة جونز هوبكنز تطوّر نظام ذكاء اصطناعي وكيلي لتنسيق فرق الروبوتات
قدّم مختبر الفيزياء التطبيقية (APL) في جونز هوبكنز بنية ذكاء اصطناعي وكيلي لفرق الروبوتات. يعتمد النظام على نماذج لغوية كبيرة (LLM)، ويتيح لروبوتات متباينة في أنواعها العمل معًا، مع تنسيق ذاتي وتكيّف مع المهام. وقد عرض الباحثون عمل هذه البنية على معدات حقيقية، وخرجوا بدروس عملية تفيد في تطوير التقنية.
معالج بواسطة الذكاء الاصطناعي من IEEE Spectrum AI؛ بتحرير Hamidun News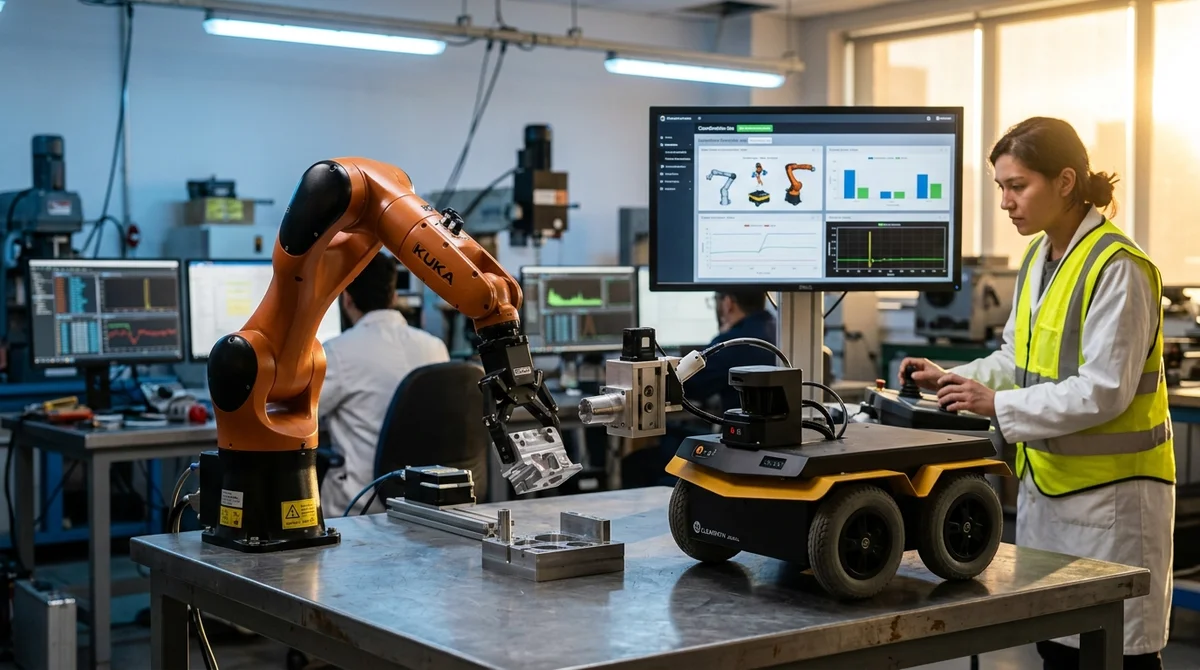
قدّم مختبر الفيزياء التطبيقية (APL) في جونز هوبكنز بنية ذكاء اصطناعي وكيلي صُمّمت خصيصًا لتنسيق فرق الروبوتات. يقوم النظام على نماذج لغوية كبيرة، ويتيح للروبوتات غير المتجانسة، أي المختلفة في أنواعها وقدراتها، أن تعمل معًا ككيان واحد، وتنسّق فيما بينها ذاتيًا، وتتكيّف مع المواقف غير المتوقعة في الزمن الفعلي.
مشكلة فرق الروبوتات غير المتجانسة
تكمن الصعوبة في أن الروبوتات في الفرق الواقعية نادرًا ما تكون متطابقة. أحدها ذراع آلية مزوّدة بقابض، وآخر منصة متنقلة بأرجل ومجموعة من المستشعرات، وثالث وحدة متخصصة بأداة محددة. فكيف يمكن جعلها تعمل بانسجام إذا كان كل منها «يتحدث لغته الخاصة»؟
طوّرت جونز هوبكنز بنية قابلة للتوسّع تتيح لوكلاء LLM إدارة هذه الأنظمة جميعًا كوحدة واحدة. وهي ليست مجرد تجميع لوحدات تحكم منفصلة، بل طبقة إدراكية حقيقية تفهم حالة كل روبوت وتتخذ القرارات نيابة عن الفريق.
ثلاث ركائز للنظام
تعالج البنية ثلاث مهام رئيسية في آن واحد.
الاستقلالية. يحصل كل روبوت على قدر كافٍ من «الذكاء» ليتخذ قراراته بمعزل عن غيره، دون انتظار أوامر من المركز. وهذا حاسم في الأنظمة التي قد يكلّف فيها تأخر الشبكة، ولو بمقدار 100 ميلي ثانية، نجاح المهمة.
التنسيق. يتبادل الوكلاء المعلومات عن الحالة والأهداف والعوائق في الزمن الفعلي. وحين يحتاج روبوتان إلى المورد نفسه، يتوسط النظام لحل النزاع ويختار المسار الأفضل للفريق ككل.
القدرة على التكيّف. عند تعطل أحد الأجهزة أو تغيّر الظروف، يعيد النظام توزيع المهام أثناء العمل، ويعيد بناء الخطة، ويواصل التنفيذ. فهو ليس سيناريو جامدًا، بل استجابة حيّة لعالم متغيّر.
ماذا يستطيع وكيل الذكاء الاصطناعي أن يفعل للفريق
أظهر الباحثون أن وكيل LLM في هذه البنية قادر على:
- التخطيط لكل روبوت على حدة: تقسيم الهدف العام إلى مهام جزئية مع مراعاة قدرات كل روبوت
- حل النزاعات: حين يتنافس روبوتان على مورد واحد، يختار الوكيل التوزيع الأمثل
- تفسير بيانات المستشعرات: فهم ما حدث بالضبط، ولماذا تحتاج الخطة إلى تعديل
- إعادة إسناد المهام عند الأعطال: إذا تعطلت الذراع الآلية، يحوّل الوكيل العمل إلى طريقة بديلة
- التعلّم من الأخطاء: يتذكر النظام ما ينجح وما لا ينجح، ويعدّل تكتيكه
هذا أبعد ما يكون عن مجرد أتمتة لتسلسل من الأوامر. إنه تنسيق على مستوى اتخاذ القرار رفيع المستوى. فالروبوت لا ينفّذ سيناريو ثابتًا فحسب، بل يستدل على السياق، ويوازن بين الخيارات، ويختار المسار الأمثل لبلوغ الهدف.
من النظرية إلى العتاد
لم تكتفِ جونز هوبكنز بالمحاكاة والنماذج النظرية على طريقة كثير من المختبرات الأكاديمية. فقد شغّل الفريق بنيته فعليًا على روبوتات مادية، وأظهر كيف يعمل النظام في «ظروف قتالية». وهذه خطوة بالغة الأهمية، لأن الذكاء الاصطناعي في المختبرات كثيرًا ما «يعمل على نحو مثالي»، ثم تظهر مشكلات غير متوقعة حين تصطدم النظرية بالواقع.
وشارك الباحثون في عرضهم دروسًا عملية استخلصوها من هذه التجربة. تتعلق هذه الدروس بمشكلات تقنية، مثل تأخر الشبكة وعدم تزامن الإجراءات بين المكوّنات وأخطاء تفسير الحالة، وكذلك بقضايا استراتيجية أوسع حول الطريقة الصحيحة لتفكيك مهمة معقدة من أجل الوكيل.
ماذا يعني ذلك
هذه خطوة مهمة نحو أنظمة متعددة الروبوتات شبه مستقلة، قادرة على العمل في ظروف واقعية بحد أدنى من الإشراف البشري. وبالطبع، فالحديث حتى الآن ليس عن روبوتات مستقبلية على غرار R2-D2، بل عن فرق روبوتات هندسية يمكن أن تعمل في البناء والمصانع وعمليات الإنقاذ والأماكن الخطرة أو التي يصعب الوصول إليها.
وإذا ثبتت قابلية هذه البنية للتوسّع فعلًا (وجونز هوبكنز تبعث إشارات واثقة بإيمانها بهذا النهج)، فمن المرجّح أن نشهد خلال العامين أو الثلاثة المقبلة أولى النماذج الأولية الصناعية والمشاريع التجريبية القائمة عليها.
أسئلة وأجوبة حول الخبر
ما أبرز التفاصيل حول مشكلة فرق الروبوتات غير المتجانسة؟
تكمن الصعوبة في أن الروبوتات في الفرق الواقعية نادرًا ما تكون متطابقة. أحدها ذراع آلية مزوّدة بقابض، وآخر منصة متنقلة بأرجل ومجموعة من المستشعرات، وثالث وحدة متخصصة بأداة محددة. فكيف يمكن جعلها تعمل بانسجام إذا كان كل منها «يتحدث لغته الخاصة»؟ طوّرت جونز هوبكنز بنية قابلة للتوسّع تتيح لوكلاء LLM إدارة هذه الأنظمة جميعًا كوحدة واحدة. وهي ليست مجرد تجميع لوحدات تحكم منفصلة، بل طبقة إدراكية حقيقية تفهم حالة كل روبوت وتتخذ القرارات نيابة عن الفريق.
ما أبرز التفاصيل حول ثلاث ركائز للنظام؟
تعالج البنية ثلاث مهام رئيسية في آن واحد. الاستقلالية. يحصل كل روبوت على قدر كافٍ من «الذكاء» ليتخذ قراراته بمعزل عن غيره، دون انتظار أوامر من المركز. وهذا حاسم في الأنظمة التي قد يكلّف فيها تأخر الشبكة، ولو بمقدار 100 ميلي ثانية، نجاح المهمة. التنسيق. يتبادل الوكلاء المعلومات عن الحالة والأهداف والعوائق في الزمن الفعلي. وحين يحتاج روبوتان إلى المورد نفسه، يتوسط النظام لحل النزاع ويختار المسار الأفضل للفريق ككل. القدرة على التكيّف. عند تعطل أحد الأجهزة أو تغيّر الظروف، يعيد النظام توزيع المهام أثناء العمل، ويعيد بناء الخطة، ويواصل التنفيذ. فهو ليس سيناريو جامدًا، بل استجابة
ما أبرز التفاصيل حول ماذا يستطيع وكيل الذكاء الاصطناعي أن يفعل للفريق؟
أظهر الباحثون أن وكيل LLM في هذه البنية قادر على: التخطيط لكل روبوت على حدة: تقسيم الهدف العام إلى مهام جزئية مع مراعاة قدرات كل روبوت حل النزاعات: حين يتنافس روبوتان على مورد واحد، يختار الوكيل التوزيع الأمثل تفسير بيانات المستشعرات: فهم ما حدث بالضبط، ولماذا تحتاج الخطة إلى تعديل إعادة إسناد المهام عند الأعطال: إذا تعطلت الذراع الآلية، يحوّل الوكيل العمل إلى طريقة بديلة التعلّم من الأخطاء: يتذكر النظام ما ينجح وما لا ينجح، ويعدّل تكتيكه هذا أبعد ما يكون عن مجرد أتمتة لتسلسل من الأوامر. إنه تنسيق على مستوى اتخاذ القرار رفيع المستوى. فالروبوت لا ينفّذ سيناريو ثابتًا فحسب، ب
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.