روبوت يعمل بنموذج Google اللغوي: كيف دُرِّب نموذج بـ270 مليون معامل على التحكم في الحركة
نجح مهندس في دمج نموذج لغوي مدمج من Google (270 مليون معامل) في روبوت مجنزر مزوّد بذراع آلية، ودرّبه على العمل داخل المحاكاة. تعلّم النموذج اتخاذ قراراته بنفسه بشأن الحركات والإمساك بالأشياء. تُظهر التجربة أن النماذج اللغوية المدمجة قادرة على التحكم في أنظمة روبوتية معقدة.
معالج بواسطة الذكاء الاصطناعي من Habr AI؛ بتحرير Hamidun News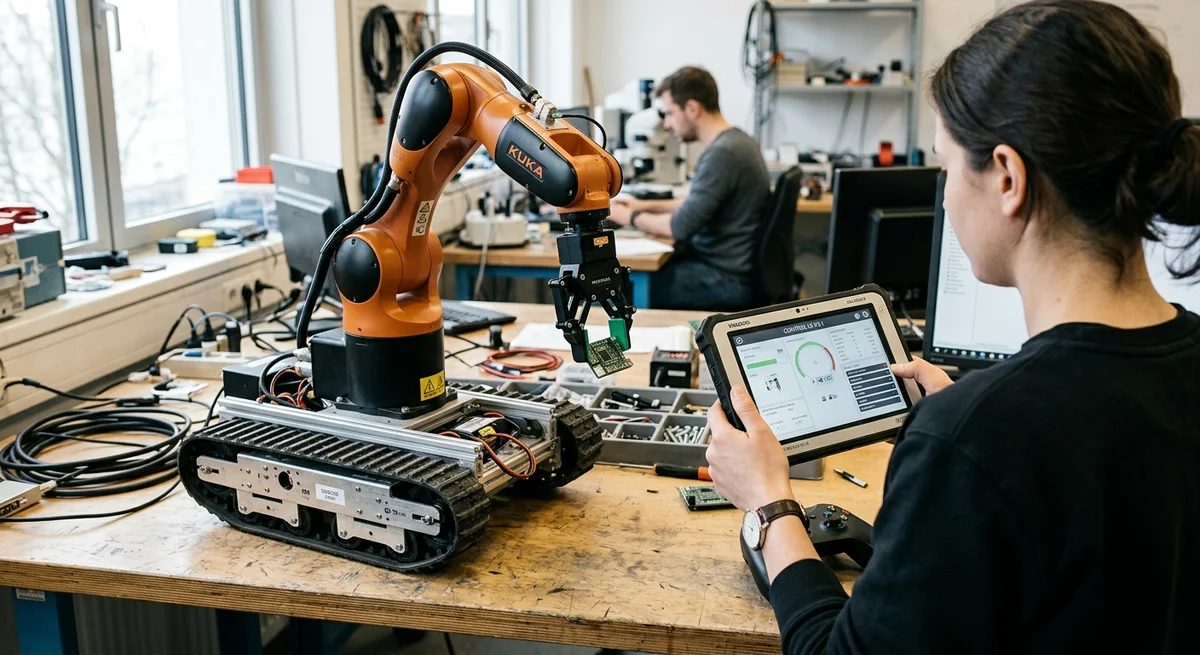
دمج مهندس نموذجًا لغويًا مفتوحًا ومدمجًا من Google (270 مليون معامل) في روبوت مجنزر مزوّد بذراع آلية، ودرّب النموذج على التحكم في حركاته داخل المحاكاة حصرًا. تُظهر التجربة أن النماذج اللغوية المدمجة قادرة على تعلّم التحكم في أنظمة فيزيائية معقدة دون موارد حوسبة ضخمة.
لماذا نموذج لغوي مدمج تحديدًا
أصدرت Google سلسلة من النماذج المدمجة Gemini Nano، المصممة للأجهزة ذات موارد الحوسبة المحدودة. والنموذج بحجم 270 مليون معامل ليس عملاقًا على غرار GPT-4، بل أداة أنيقة ومحكمة يمكن تشغيلها مباشرة على الأنظمة المدمجة في الروبوت دون اللجوء إلى الخوادم السحابية.
تمنح هذه البنية الروبوتات عدة مزايا حاسمة. أولًا، يعمل النموذج محليًا ولا يحتاج إلى اتصال بالإنترنت، فيكون الروبوت مستقلًا تمامًا. ثانيًا، يستجيب دون تأخير في نقل البيانات عبر الشبكة، وهو أمر حاسم حين تحدد أجزاء من الثانية نتيجة العملية. ثالثًا، استهلاك الطاقة منخفض، فتدوم بطارية الروبوت مدة أطول ولا ترتفع حرارة الإلكترونيات.
اختار المؤلف هذا النموذج تحديدًا لأن أداءه كافٍ تمامًا لاتخاذ القرارات في التحكم بالأنظمة الفيزيائية. كما يتعلم النموذج المدمج أسرع من النماذج اللغوية الضخمة، ويحتاج إلى بيانات تدريب أقل.
التدريب في بيئة افتراضية
أُجريت التجربة كلها داخل المحاكاة، أي في بيئة افتراضية تطابق فيها سلوكيات الفيزياء والديناميكا الواقع. لم يتحرك الروبوت المجنزر المزوّد بالذراع الآلية في غرفة حقيقية، بل داخل نموذج حاسوبي. وقد أتاح ذلك للمؤلف اختبار آلاف أنماط السلوك بسرعة ودون خطر إتلاف معدات حقيقية باهظة الثمن.
كان النموذج اللغوي يتلقى معلومات عن حالة الروبوت، وهي وضع المجنزرات وزاوية الدوران وإحداثيات الذراع وصورة من كاميرا افتراضية، ويتعلم بنفسه اتخاذ قرارات بشأن كيفية التصرف. وتعلّم النموذج المهارات التالية:
- التحكم في المجنزرات: متى تُشغَّل، وفي أي اتجاه، وبأي سرعة
- الملاحة والتوجّه: كيف يستدير الروبوت ويحدد اتجاهه في الفضاء
- المناورة: كيف تقترب الذراع الآلية من الأشياء وتمسك بها وتنقلها
- التنسيق: كيف تُنسَّق حركة الهيكل والذراع لتنفيذ مهام معقدة
تعلّم النموذج بالتجربة والخطأ: كان يجرّب فعلًا، ويرى نتيجته في المحاكاة، ثم يعدّل سلوكه. العملية ليست فورية، لكن النموذج وجد بعد مئات الآلاف من التكرارات استراتيجيات تحكم فعّالة. وفي النهاية تعلّم تنفيذ مناورات هادفة، فيمسك بالأشياء وينقلها ويكدّسها، تمامًا كما لو كان الروبوت فيزيائيًا.
«نيوروبانك» بدلًا من التسويق
يصف المؤلف مشروعه بأنه «نيوروبانك»، أي تجربة مثيرة تقنيًا ومستفزة في آن واحد. والفلسفة بسيطة: إذا أخذنا نموذجًا مفتوحًا وحمّلناه في روبوت وتركنا له حرية التعلم في المحاكاة، فهل يمكن أن يصبح قوة عمل مفيدة؟
يجيب المتشككون عادةً بالنفي، بحجة أن الروبوتات تحتاج إلى بنية متخصصة ومليارات المعاملات وميغابايتات من البيانات. أما جواب المؤلف فهو أن ذلك ممكن، وأن الأمر يعمل. فالمشروع لا يتطلب معاملات ضخمة ولا بنى متخصصة ولا بيانات لا نهائية. يكفي نموذج مدمج بـ270 مليون معامل ليتعلم، في ظروف المحاكاة، التحكم في منظومة ميكانيكية غير تافهة: روبوت بمجنزرات وذراع آلية ينفّذ مناورات في فضاء ثلاثي الأبعاد.
والمفارقة أن النماذج المدمجة كثيرًا ما تكون أكثر تنوعًا في الاستخدام من الأدوات المتخصصة.
ماذا يعني ذلك
تطمس التجربة الحدود بين النماذج اللغوية «الخالصة» والتحكم في الأنظمة الفيزيائية. وقد تتحكم النماذج اللغوية المدمجة غدًا، بشكل طبيعي، في الأذرع الصناعية والمنصات غير المأهولة والروبوتات المتنقلة في مواقعها مباشرة، في المصانع والمستودعات والزراعة والخدمات اللوجستية. ودون اللجوء إلى السحابة، ودون تأخير في نقل البيانات عبر الشبكة، وبتراخيص مفتوحة وبسعر مقبول.
لكن ذلك مشروط بأن تتعلم النماذج نقل المعرفة من المحاكاة إلى الواقع بصورة موثوقة، وهو ما يُعرف بـ sim-to-real transfer. وقد بدأ ذلك بالفعل.
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.