Universal Robots وScale AI تطلقان منصة UR AI Trainer لتدريب الروبوتات
عرضت Universal Robots بالتعاون مع Scale AI منصة UR AI Trainer لتدريب الروبوتات على المعدات نفسها التي ستعمل لاحقًا في المصنع. يسجّل النظام بأسلوب leader-follower المسارات والقوى والفيديو، ثم يحوّلها إلى مجموعات بيانات لنماذج Vision-Language-Action. وتعد الشركتان بإصدار مجموعة بيانات صناعية كبيرة مبنية على روبوتات UR في وقت لاحق.
معالج بواسطة الذكاء الاصطناعي من TNW؛ بتحرير Hamidun News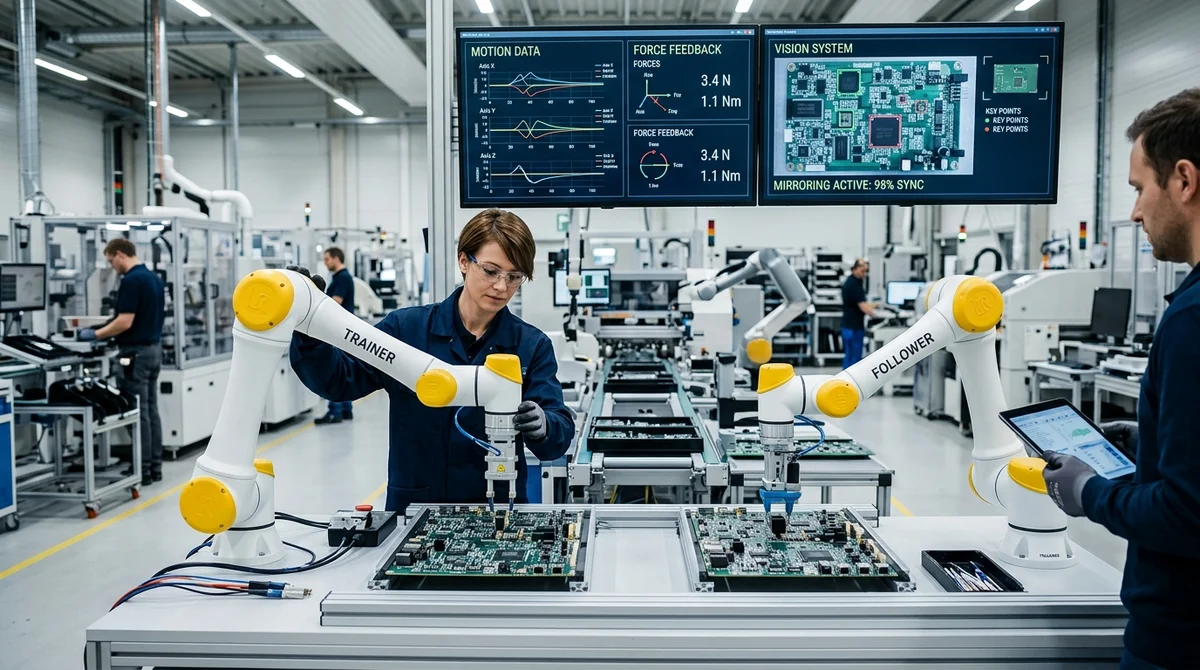
قدّمت Universal Robots بالتعاون مع Scale AI نظام UR AI Trainer، وهو حزمة من المعدات والبرمجيات لجمع بيانات التدريب مباشرة على الروبوتات التعاونية الصناعية (الكوبوتات). ويستهدف الإعلان الذي جاء خلال GTC 2026 إحدى أكثر المشكلات إيلامًا في الذكاء الاصطناعي المادي: فالنماذج تؤدي أداءً جيدًا في المختبر، لكنها كثيرًا ما تتعثر عند نقلها إلى خط إنتاج حقيقي، خصوصًا في التجميع والتعبئة وغيرها من المهام التي تتطلب تلامسًا فيزيائيًا.
كيف تعمل المنصة
يقوم UR AI Trainer على مخطط leader-follower. يقود المشغّل الروبوت «القائد» بيده عبر مهمة محددة، مثل تعبئة هاتف ذكي، بينما يكرر روبوت ثانٍ الحركات في اللحظة نفسها.
لا يكتفي النظام بتسجيل المسار. فهو يجمع بيانات متعددة الوسائط ضمن الدورة نفسها التي يتفاعل فيها الروبوت فعليًا مع الأشياء والأسطح. وهذا مهم لتدريب نماذج Vision-Language-Action، التي لا يكفيها أن ترى الصورة، بل تحتاج إلى فهم العلاقة بين الحركة والتلامس والمقاومة ودقة تنفيذ العملية.
أثناء العرض التوضيحي يلتقط النظام في وقت واحد أربعة أنواع من الإشارات:
- المسارات وكينماتيكا الحركة
- القوة والتغذية الراجعة للعزم
- البيانات المرئية من الكاميرا
- مزامنة جميع الوسائط في مجموعة بيانات واحدة
الفكرة الأساسية أن البيانات تُجمع على روبوتات Universal Robots نفسها التي يمكن أن تعمل لاحقًا في ورشة الإنتاج. وهذا يقلّص الفجوة بين خلية التجارب والتطبيق الصناعي: فإذا تدرّب النموذج على UR3e أو UR7e في بيئة خاضعة للتحكم، يصبح نقله إلى معدات مطابقة في المصنع أسهل دون إعادة بناء خط المعالجة (pipeline) بالكامل. كما يخفف ذلك خطر انهيار سلوك النموذج عند الانتقال من منصة الأبحاث إلى مهمة على خط التجميع.
لماذا يهم التلامس
ما زالت معظم مجموعات بيانات الروبوتات تعتمد حتى اليوم على الرؤية في المقام الأول. وفي مهام من نوع «اقترب وأمسك» قد يكون ذلك كافيًا أحيانًا، لكن في المصانع عمليات كثيرة يجب فيها على الروبوت أن يستشعر لحظة التلامس والضغط ومقاومة المادة. التبريغ وإدخال القطع والضغط وتعبئة الأشياء الهشة والتجميع الدقيق، كلها تندرج ضمن contact-rich manipulation، وهذه السيناريوهات هي الأصعب في الأتمتة الموثوقة.
تراهن UR على direct torque control وforce feedback. وببساطة، لا يحصل النموذج على إجابة عمّا رآه الروبوت فحسب، بل أيضًا عمّا «أحسّ» به عند تنفيذ الإجراء بشكل صحيح. وبذلك يقترب التدريب من فيزياء العملية الحقيقية بدلًا من عروض مجردة لمسارات في الهواء. وهذا حاسم للمصنّعين: فالخطأ في التلامس مع الجسم لا يعني مجرد توقع فاشل، بل عيبًا في المنتج أو توقف الخط أو تلف القطعة.
«هذا أول حل في القطاع ينقل تدريب نماذج الذكاء الاصطناعي مباشرة من المختبر إلى خط الإنتاج»، يقول أندرس بيك من
Universal Robots.
البيانات والمنظومة
لا تضيف الشراكة مع Scale AI مجرد وسم للبيانات، بل حلقة متكاملة للتعامل معها. فبرمجيات Scale مدمجة في منصة UR AI Trainer وتساعد في التقاط العروض المسجلة وتنظيمها وتخزينها. والمنطق هنا يشبه flywheel: يسجّل المشغّلون أمثلة، وتتدرّب النماذج على هذه البيانات، وتحسّن الروبوتات جودة تنفيذ المهام، ثم تعود حلقات العمل الجديدة إلى دورة التدريب اللاحق. وهذه الحلقة المغلقة تجعل الذكاء الاصطناعي المادي عملية إنتاج قابلة للتكرار لا تجربة منفردة.
كما وعدت الشركتان بإصدار مجموعة بيانات صناعية كبيرة، جُمعت على روبوتات UR، في وقت لاحق من عام 2026.
وفي جناح GTC تُعرض الفكرة بصيغتين. ففي العرض المادي يتحكم الزوار بزوج من UR3e تنقل حركتها إلى روبوتين من طراز UR7e لتنفيذ مهمة تعبئة هاتف ذكي. وبالتوازي، يعمل في NVIDIA Omniverse وIsaac Sim سيناريو افتراضي مع وحدات تحكم لمسية Haply Inverse3، بينما تعرض Generalist AI كيف ينفّذ روبوتان UR7e المهمة نفسها بشكل مستقل بالفعل.
وبالنسبة لـ Universal Robots، هذه حجة إضافية في ميزان الحجم: فلدى الشركة أكثر من 100 ألف كوبوت في منشآت حول العالم.
ماذا يعني ذلك
يتحرك سوق الروبوتات من السيناريوهات المبرمجة بصرامة نحو نماذج يمكن إعادة تدريبها على حلقات إنتاج حقيقية. فإذا نجحت Universal Robots وScale AI فعلًا في تحويل جمع البيانات في المصنع إلى أداة قياسية، سيصبح أمام الشركات الصناعية طريق أقصر من التجربة التجريبية إلى التطبيق، ولن يضطر القطاع إلى بناء بنية بحثية مستقلة من الصفر، خصوصًا في المهام التي تهم فيها ملامسة الأجسام والدقة وقابلية التكرار.
أسئلة وأجوبة حول الخبر
ما أبرز التفاصيل حول كيف تعمل المنصة؟
يقوم UR AI Trainer على مخطط leader-follower. يقود المشغّل الروبوت «القائد» بيده عبر مهمة محددة، مثل تعبئة هاتف ذكي، بينما يكرر روبوت ثانٍ الحركات في اللحظة نفسها. لا يكتفي النظام بتسجيل المسار. فهو يجمع بيانات متعددة الوسائط ضمن الدورة نفسها التي يتفاعل فيها الروبوت فعليًا مع الأشياء والأسطح. وهذا مهم لتدريب نماذج Vision-Language-Action، التي لا يكفيها أن ترى الصورة، بل تحتاج إلى فهم العلاقة بين الحركة والتلامس والمقاومة ودقة تنفيذ العملية. أثناء العرض التوضيحي يلتقط النظام في وقت واحد أربعة أنواع من الإشارات: المسارات وكينماتيكا الحركة القوة والتغذية الراجعة للعزم البيانات
ما أبرز التفاصيل حول لماذا يهم التلامس؟
ما زالت معظم مجموعات بيانات الروبوتات تعتمد حتى اليوم على الرؤية في المقام الأول. وفي مهام من نوع «اقترب وأمسك» قد يكون ذلك كافيًا أحيانًا، لكن في المصانع عمليات كثيرة يجب فيها على الروبوت أن يستشعر لحظة التلامس والضغط ومقاومة المادة. التبريغ وإدخال القطع والضغط وتعبئة الأشياء الهشة والتجميع الدقيق، كلها تندرج ضمن contact-rich manipulation، وهذه السيناريوهات هي الأصعب في الأتمتة الموثوقة. تراهن UR على direct torque control وforce feedback. وببساطة، لا يحصل النموذج على إجابة عمّا رآه الروبوت فحسب، بل أيضًا عمّا «أحسّ» به عند تنفيذ الإجراء بشكل صحيح. وبذلك يقترب التدريب من في
ما أبرز التفاصيل حول البيانات والمنظومة؟
لا تضيف الشراكة مع Scale AI مجرد وسم للبيانات، بل حلقة متكاملة للتعامل معها. فبرمجيات Scale مدمجة في منصة UR AI Trainer وتساعد في التقاط العروض المسجلة وتنظيمها وتخزينها. والمنطق هنا يشبه flywheel: يسجّل المشغّلون أمثلة، وتتدرّب النماذج على هذه البيانات، وتحسّن الروبوتات جودة تنفيذ المهام، ثم تعود حلقات العمل الجديدة إلى دورة التدريب اللاحق. وهذه الحلقة المغلقة تجعل الذكاء الاصطناعي المادي عملية إنتاج قابلة للتكرار لا تجربة منفردة. كما وعدت الشركتان بإصدار مجموعة بيانات صناعية كبيرة، جُمعت على روبوتات UR، في وقت لاحق من عام 2026. وفي جناح GTC تُعرض الفكرة بصيغتين. ففي العرض
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.