روبوت لقطف الطماطم يتعلّم التنبؤ بصعوبة الإمساك بالثمرة ويبلغ نسبة نجاح 81%
ابتكر باحثون روبوتًا لقطف الطماطم لا يكتفي بالبحث عن الثمار الناضجة، بل يتنبأ بصعوبة كل عملية إمساك ويختار زاوية الاقتراب المثلى. وعند الفشل يغيّر اتجاه الحركة من تلقاء نفسه. ارتفعت نسبة النجاح إلى 81% مقابل نحو 60% في الأنظمة القياسية. ويرى المؤلفون أن المستقبل يكمن في التعاون بين الطرفين: يتولى الروبوت العمل الرتيب، ويتعامل الإنسان مع المواقف غير المعتادة.
معالج بواسطة الذكاء الاصطناعي من Science Daily AI؛ بتحرير Hamidun News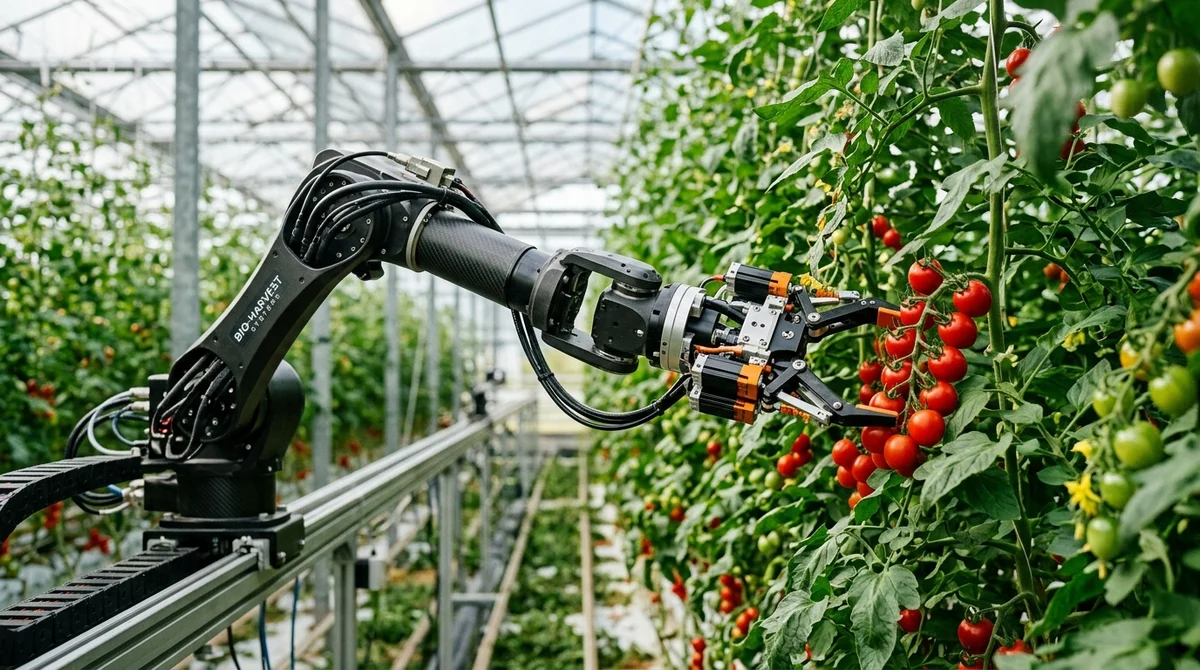
طوّر باحثون روبوتًا جديدًا لقطف الطماطم يتنبأ قبل كل عملية إمساك بمدى صعوبتها ويختار الاستراتيجية المثلى. ارتفعت نسبة نجاح القطف إلى 81%، أي أعلى بنحو 20 نقطة مئوية من الأنظمة التقليدية.
لماذا تواجه الروبوتات التقليدية صعوبات؟
تجيد الروبوتات الزراعية منذ فترة طويلة التعرف على نضج الثمار. وقد تعلّمت الشبكات العصبية التمييز بين الطماطم الحمراء والخضراء بدقة عالية. لكن التعرف ليس سوى نصف المهمة، أما الصعوبة الحقيقية فتكمن في الفعل الفيزيائي.
البيوت المحمية الحقيقية فوضوية: عناقيد كثيفة، وأوراق متدلية، وثمار تتخذ زوايا مختلفة، وأشكال غير نمطية. أما خوارزمية «وجدتُ ثمرة ناضجة ← أمسكتُ بها» فلا تأخذ في الحسبان زاوية الاقتراب ولا العوائق ولا احتمال إتلاف الثمار المجاورة. وكل خطأ يعني خسارة جزء من المحصول أو إلحاق الضرر بالنبات.
ولهذا نادرًا ما تتجاوز نسبة نجاح الإمساك لدى روبوتات القطف التقليدية 60%. وعلى النطاق الصناعي، لا يُعدّ ذلك مقبولًا.
كيف يعمل النهج التنبؤي؟
يضيف النظام الجديد خطوة وسيطة بين «رأى» و«أمسك». فقبل كل حركة، يبني الروبوت توقعًا: إلى أي مدى يمكن الوصول إلى الثمرة، وما الذي يعترض طريقها، وأي اتجاه للقوة يسبب أقل قدر من الضرر. وعلى أساس هذا التوقع، يختار النظام زاوية الاقتراب المثلى، وذلك قبل أن تبدأ الذراع الآلية بأي حركة.
وإذا فشلت المحاولة الأولى، ينتقل الروبوت من تلقاء نفسه إلى اتجاه بديل، دون إيقاف الدورة ودون تدخل من مشغّل.
ومن المهم أن النظام تدرّب على بيانات حقيقية من البيوت المحمية لا على أمثلة اصطناعية. فالمحاكاة لا تعكس التعقيد الكامل للنباتات الحية: الرياح، والرطوبة، ونضج الثمار غير المتساوي داخل العنقود الواحد.
نتائج الاختبارات
- 81% من عمليات الإمساك ناجحة، مقابل نحو 60% في الأنظمة القياسية
- تكييف زاوية الإمساك في الوقت الفعلي دون إعادة تشغيل الدورة
- التعامل مع عناقيد الثمار، وليس مع حبات الطماطم المنفردة فقط
- التدريب على بيانات حقيقية لا اصطناعية
فارق 20 نقطة مئوية كبير: فمع آلاف الثمار يوميًا، يعني ذلك مئات حبات الطماطم المحفوظة لكل محطة عمل روبوتية.
تعاون لا إحلال
يؤكد مؤلفو الدراسة أن الهدف ليس إزاحة البشر عن المزارع، بل تهيئة بيئة فعالة للعمل المشترك. فالروبوت يتولى العمل الرتيب الدقيق: اختيار الزاوية، والإمساك، والقطع. أما الإنسان فيتولى ما لا تزال الخوارزميات تتعثر فيه: المواقف غير المعتادة، ومراقبة الجودة، والتكيّف مع التغيّرات المفاجئة في الظروف.
«يفتح هذا الاختراق الطريق أمام مزارع يعمل فيها الروبوتات والبشر جنبًا
إلى جنب»، كما يشير مؤلفو العمل.
ويخفف هذا النموذج الجهد البدني عن العاملين في البيوت المحمية، ويجعل إدخال الروبوتات تدريجيًا، دون الحاجة إلى تحويل الإنتاج كله إلى الأتمتة دفعة واحدة.
ماذا يعني ذلك؟
إن المنطق التنبؤي «قيّم أولًا ثم تصرّف» مبدأ يتجاوز الزراعة بكثير. فالبنية نفسها قابلة للتطبيق في المستودعات والتصنيع والطب، أي في كل مكان يضطر فيه الروبوت إلى العمل في بيئة غير منظمة. وقد تأخر القطاع الزراعي تاريخيًا في الروبوتات بسبب هذا التعقيد تحديدًا.
وإذا أمكن تكرار نسبة 81% على النطاق الصناعي، فسيتغير اقتصاد الأتمتة الزراعية تغيّرًا جوهريًا.
أسئلة وأجوبة حول الخبر
لماذا تواجه الروبوتات التقليدية صعوبات؟
تجيد الروبوتات الزراعية منذ فترة طويلة التعرف على نضج الثمار. وقد تعلّمت الشبكات العصبية التمييز بين الطماطم الحمراء والخضراء بدقة عالية. لكن التعرف ليس سوى نصف المهمة، أما الصعوبة الحقيقية فتكمن في الفعل الفيزيائي. البيوت المحمية الحقيقية فوضوية: عناقيد كثيفة، وأوراق متدلية، وثمار تتخذ زوايا مختلفة، وأشكال غير نمطية. أما خوارزمية «وجدتُ ثمرة ناضجة ← أمسكتُ بها» فلا تأخذ في الحسبان زاوية الاقتراب ولا العوائق ولا احتمال إتلاف الثمار المجاورة. وكل خطأ يعني خسارة جزء من المحصول أو إلحاق الضرر بالنبات. ولهذا نادرًا ما تتجاوز نسبة نجاح الإمساك لدى روبوتات القطف التقليدية 60%. وع
كيف يعمل النهج التنبؤي؟
يضيف النظام الجديد خطوة وسيطة بين «رأى» و«أمسك». فقبل كل حركة، يبني الروبوت توقعًا: إلى أي مدى يمكن الوصول إلى الثمرة، وما الذي يعترض طريقها، وأي اتجاه للقوة يسبب أقل قدر من الضرر. وعلى أساس هذا التوقع، يختار النظام زاوية الاقتراب المثلى، وذلك قبل أن تبدأ الذراع الآلية بأي حركة. وإذا فشلت المحاولة الأولى، ينتقل الروبوت من تلقاء نفسه إلى اتجاه بديل، دون إيقاف الدورة ودون تدخل من مشغّل. ومن المهم أن النظام تدرّب على بيانات حقيقية من البيوت المحمية لا على أمثلة اصطناعية. فالمحاكاة لا تعكس التعقيد الكامل للنباتات الحية: الرياح، والرطوبة، ونضج الثمار غير المتساوي داخل العنقود ال
ماذا يعني ذلك؟
إن المنطق التنبؤي «قيّم أولًا ثم تصرّف» مبدأ يتجاوز الزراعة بكثير. فالبنية نفسها قابلة للتطبيق في المستودعات والتصنيع والطب، أي في كل مكان يضطر فيه الروبوت إلى العمل في بيئة غير منظمة. وقد تأخر القطاع الزراعي تاريخيًا في الروبوتات بسبب هذا التعقيد تحديدًا. وإذا أمكن تكرار نسبة 81% على النطاق الصناعي، فسيتغير اقتصاد الأتمتة الزراعية تغيّرًا جوهريًا.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.