Cadence وNvidia توسّعان شراكتهما لتدريب الروبوتات على محاكاة أكثر دقة
وسّعت Cadence وNvidia شراكتهما في مجال الذكاء الاصطناعي الفيزيائي، وتريد الشركتان تقليص الفجوة بين طريقة تدرّب الروبوتات في المحاكاة وسلوكها في العالم الحقيقي. ستضيف Cadence محركاتها متعددة الفيزياء إلى حزمة Nvidia المؤلفة من Isaac وCosmos، وتخطط الشركتان لإيصال المنظومة المتكاملة إلى مرحلة النشر على Jetson. يقوم الرهان على بيانات أدق، وعدد أقل من دورات التكرار، وإدخال الروبوتات في المهام الفعلية بوتيرة أسرع.
معالج بواسطة الذكاء الاصطناعي من TNW؛ بتحرير Hamidun News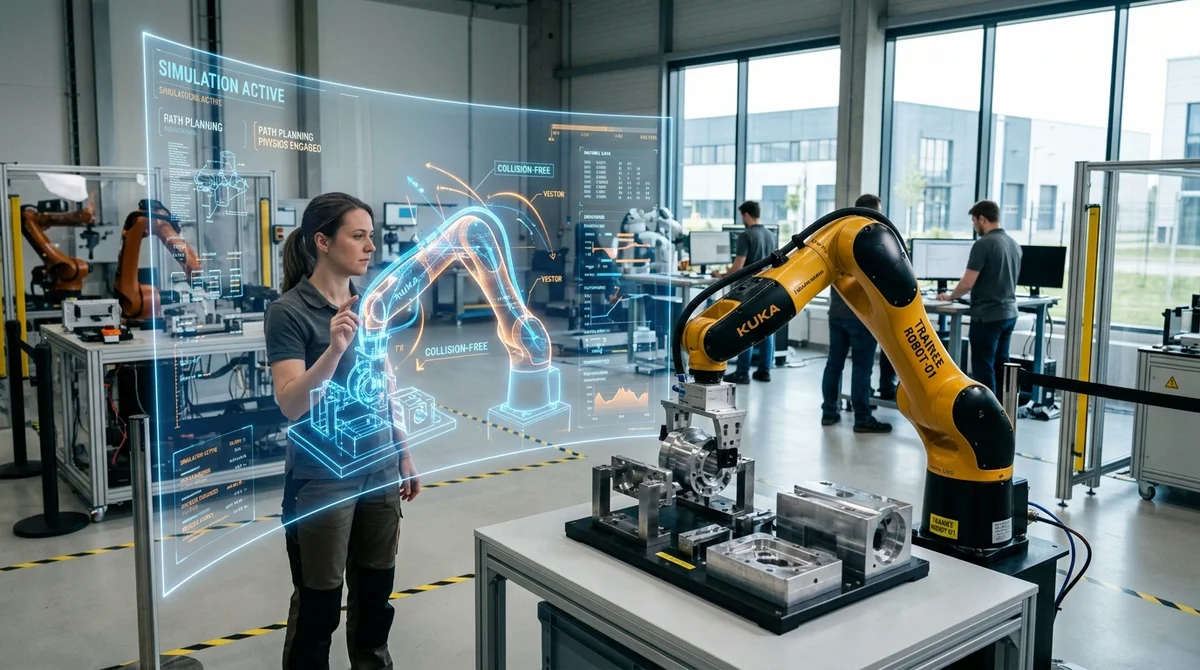
قررت Cadence وNvidia التصدي لإحدى أكثر نقاط الضعف إيلاماً في مجال الروبوتات: الفجوة بين ما يتعلمه الروبوت في المحاكاة وطريقة تصرفه لاحقاً في العالم الحقيقي. وأعلنت الشركتان عن توسيع شراكتهما في 15 أبريل 2026 خلال مؤتمر CadenceLIVE Silicon Valley في سانتا كلارا. وهدفهما بسيط في صياغته ومعقّد في تنفيذه: جعل بيانات تدريب الروبوتات واقعية إلى حدّ يسمح للذكاء الاصطناعي الفيزيائي بالوصول إلى التطبيق الفعلي بسرعة أكبر، بدل أن يظل عالقاً بين المختبر والإنتاج.
بالنسبة إلى Nvidia، يمثل ذلك استمراراً لرهانها على الذكاء الاصطناعي الفيزيائي، وهو فئة من الأنظمة التي يُفترض ألا تكتفي بتوليد النصوص أو الصور، بل أن تتصرف في الفضاء، وتتعامل مع الأجسام، وتتحرك، وتراعي مقاومة المواد والاحتكاك والتصادمات والكتلة. أما بالنسبة إلى Cadence، فهو توسّع منطقي يتجاوز صورتها المعتادة كمزوّد لبرمجيات تصميم الرقائق. فإلى جانب أدوات EDA، تمتلك الشركة محركات فيزيائية قوية ومحاكيات متعددة الفيزياء قادرة على نمذجة تشوّه المعادن وتدفق السوائل وتلامس الأسطح وغيرها من العمليات التي تعتمد عليها الروبوتات اعتماداً كبيراً. وهذه النماذج تحديداً يريد الشريكان دمجها في حلقة تدريب الروبوتات.
والمشكلة التي يحاولان حلها معروفة جيداً لدى القطاع بأكمله. فتدريب الروبوت في العالم الحقيقي طويل ومكلف وغالباً غير آمن: فهو يتطلب عتاداً ومساحة ومهندسين وحماية من الأعطال وعدداً هائلاً من التكرارات. وتتيح المحاكاة تشغيل السيناريوهات بسرعة أكبر وكلفة أقل، لكن ذلك لا يصحّ إلا ما دامت البيئة الافتراضية تعكس فيزياء العالم الحقيقي بدقة كافية. فإذا انزلق جسم في المحاكاة بطريقة تختلف عن الواقع، أو كان السطح مثالياً أكثر من اللازم، أو حُسب تلامس القابض بصورة مبسّطة، فسيتعلم النموذج سلوكاً خاطئاً. والنتيجة أن الروبوت الذي بدا مقنعاً على الشاشة يبدأ بارتكاب الأخطاء في المستودع أو الورشة أو خط التجميع. وكلما كانت البيانات الاصطناعية أدق، كان التدريب أجدى، وعلى هذا يقوم منطق الاتفاق كله.
من الناحية التقنية، يُفترض أن تربط الحزمة المشتركة عدة طبقات في خط عمل واحد. فمن جانب Nvidia تضم الحزمة مكتبات Isaac المفتوحة لمحاكاة الروبوتات وتدريبها، ونماذج Cosmos لنمذجة العالم، إضافة إلى عتاد Jetson لتشغيل الأنظمة على الحافة وداخل الأجهزة نفسها. ومن جانب Cadence، محاكاة عالية الدقة متعددة الفيزياء وبيئات اختبار إضافية مثل VTD وVTDx للسيناريوهات المعقدة. وفي الوصف الرسمي للشراكة، تتحدث الشركتان عن خط عمل تنسّقه وكلاء ذكاء اصطناعي، تتولى تنسيق المراحل بدءاً من إعداد التدريب وتنظيمه، مروراً بتحسين السياسات والتحقق منها، وصولاً إلى البيانات الميدانية والتغذية الراجعة بعد النشر. أي أن الأمر لا يتعلق بصورة ثلاثية الأبعاد جذابة، بل بحلقة مغلقة يُقارن فيها التدريب الافتراضي باستمرار بالسلوك الفعلي للآلة.
وعلى مستوى أوسع، تمثل الخطوة إشارة إلى تغيّر سوق البنية التحتية للذكاء الاصطناعي. فقد دأبت Nvidia على بناء روابط بين الحوسبة والمحاكاة والتوائم الرقمية والبرمجيات الصناعية: وكانت قد عمّقت شراكاتها سابقاً مع Siemens وDassault Systèmes، وها هي الآن تعزز مجال الروبوتات عبر Cadence. وبالنسبة إلى Cadence نفسها، هي فرصة لتحجز لنفسها مكاناً لا في سلسلة تطوير الرقائق فحسب، بل أيضاً في الطبقة المتنامية من أدوات الذكاء الاصطناعي الفيزيائي. وفي البيان الصحفي عن الشراكة الموسّعة، تتحدث الشركتان أيضاً عن الذكاء الاصطناعي الوكيلي والتوائم الرقمية لمصانع الذكاء الاصطناعي؛ وفي بعض المهام الهندسية، تعد Cadence بتسريع سير العمل حتى 100 مرة، مع أن العامل الحاسم في الروبوتات يظل موثوقية المحاكاة والثقة عند نقل الأنظمة إلى البيئة الحقيقية، لا السرعة بحد ذاتها.
والخلاصة الرئيسية أن سباق الروبوتات يقل ارتباطه بالنموذج وحده ويزداد ارتباطه بجودة البيانات وفيزياء المحاكاة والتغذية الراجعة المستمرة بعد النشر. وإذا تمكنت حزمة Cadence وNvidia فعلاً من تقليص فجوة sim-to-real، فسيستطيع مصنّعو الروبوتات اختبار المهارات الجديدة بسرعة أكبر، وإتلاف العتاد بوتيرة أقل في المراحل المبكرة، وطرح الأنظمة في المهام الفعلية بثقة أكبر. ولا يعني ذلك أن المشكلة حُلّت نهائياً: فالعالم الحقيقي لا يزال أكثر فوضى وضجيجاً وعصياً على التنبؤ من أي نسخة رقمية. لكن الشراكة تُظهر الاتجاه الذي يسير نحوه السوق: محاكاة أدق، وترابط أوثق بين البرمجيات والعتاد، ومسار أكثر عملية من تدريب النموذج إلى روبوت يعمل فعلياً.
- 31 أكتوبر 2026تشغيل نموذج فيديو بـ22 مليار معامل على RTX 3080 بذاكرة 10 غيغابايت
- 30 أكتوبر 2026Mistral تفتح أوزان Large 4: قوي في البرمجة، لكن النماذج الصينية تسجل 32 نقطة مقابل 26
- 29 أكتوبر 2026TokenRouter يسرّع التوجيه على مستوى الرمز بين النماذج حتى 64 ضعفًا
- 29 أكتوبر 2026NVIDIA Nemotron 3.5 Super VL: 120 مليار معامل، 12 مليارًا منها نشطة، والتشغيل على AWS
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.