النماذج العالمية: هل ستكون مفتاح القيادة الآلية؟
تعتمد شركات صناعة السيارات بنشاط على «النماذج العالمية» لتدريب أنظمة القيادة الآلية واختبارها. وتتيح هذه النماذج بناء محاكاة أكثر واقعية وتحسين الخوارزميات، لكن الاستخدام الكامل لها داخل السيارات ما زال بعيدًا.
معالج بواسطة الذكاء الاصطناعي من 36Kr (36氪)؛ بتحرير Hamidun News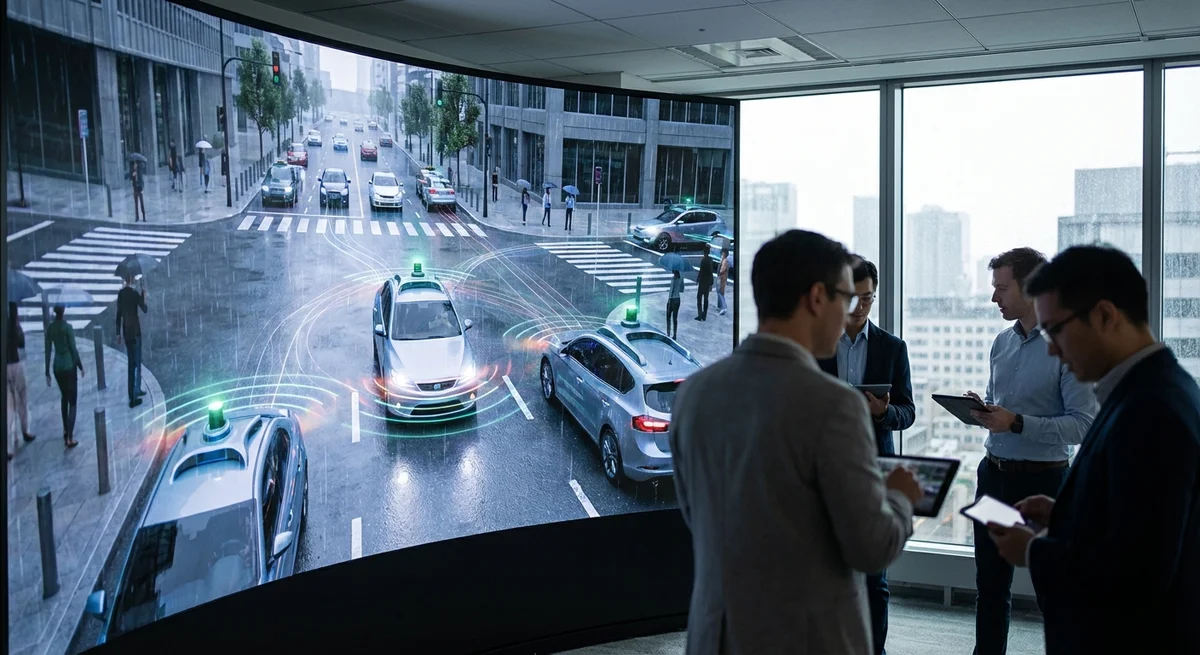
في السنتين الأخيرتين، دأبت شركات صناعة السيارات على ذكر مصطلحات تقنية جديدة كلما تحدثت عن القيادة الذكية. فبعد التدريب الشامل (end-to-end) ونماذج VLA، أصبح «النموذج العالمي» الكلمة الأكثر رواجًا في مجال القيادة الذكية. وقد أعطته شركات مختلفة صيغًا جديدة: فقدمت Xiaopeng «النموذج العالمي الأساسي»، وسمّته NIO «النموذج العالمي الشامل»، بينما سمّته Huawei «النموذج العالمي للسلوك» (WA). وإلى جانب هذه الشركات، تعمل Horizon Robotics وLi Auto وYuanrong Qixing وMomenta أيضًا على نماذج عالمية.
لكن من خلال مؤتمراتها الصحفية، يصعب معرفة ما إذا كان النموذج العالمي الذي تتحدث عنه كل شركة هو الشيء نفسه. فما المشكلة التي يحلها؟ وفي أي جزء من بنية القيادة الذكية يوضع؟ وبالنظر إلى السياق الأوسع، فإن «النموذج العالمي» يعني في جوهره إعادة بناء العالم الحقيقي داخل عالم افتراضي، وهو تقنية تتيح للذكاء الاصطناعي أن يفهم العالم الحقيقي، وأن يتعرف على القوانين الفيزيائية والعلاقات السببية بين الأشياء وديناميكيات البيئة المحيطة، على غرار الإنسان.
يرى معظم العلماء والشركات التقنية أن النماذج العالمية عنصر محوري في «الذكاء الاصطناعي للعالم المادي». وقد أشارت البروفيسورة في جامعة ستانفورد لي فيفي (Fei-Fei Li) ذات مرة إلى أن الذكاء المكاني هو العقد القادم للذكاء الاصطناعي، وأن النموذج العالمي هو التقنية المفتاحية لبناء الذكاء المكاني. ولا يزال العلماء والشركات التقنية الرائدة في مرحلة الاستكشاف، لكن صناعة السيارات الصينية سبقت إلى حجز مواقعها عبر مجموعة من المصطلحات المفاهيمية الجديدة.
وفي الواقع، فإن «النموذج العالمي» الذي يجري الحديث عنه اليوم في صناعة القيادة الذكية ليس سوى اختلاف في التسميات، ولا يوجد فرق كبير بينها من الناحية التقنية. إنه تحديث للنموذج التقني لأدوات المحاكاة الأصلية في القطاع، ويعالج مشكلات اختبار النماذج الشاملة والتحقق منها في عالم افتراضي بدرجة أعلى من دقة إعادة البناء، وتفاصيل أكثر، ومشاهد أغنى، ودرجة حرية أكبر. والهدف من ذلك كله هو تدريب نموذج قيادة ذكية شامل أكثر كفاءة وأقرب إلى القيادة البشرية.
بعبارة أخرى، لا تبني شركات القيادة الذكية وشركات صناعة السيارات في الواقع واقعًا فيزيائيًا رقميًا متكاملًا، بل تستخدم فكرة النموذج العالمي لبناء محاكٍ. وربما تختلف توقعات كل شركة من النموذج العالمي، لكن بحسب علمنا، لا يُطبَّق النموذج العالمي في صناعة القيادة الذكية حاليًا إلا في السحابة، ولا يُستخدم داخل السيارات.
كشف الانتشار الواسع للتدريب الشامل عن عيوب المحاكيات. ففي السنتين أو الثلاث الأخيرة، انتقلت حلول القيادة الذكية الرائدة من حزمة القواعد إلى التحكم القائم على الذكاء الاصطناعي، وأتمت دمجًا «رسميًا». فقد دُمج الإدراك والتنبؤ والتخطيط قدر الإمكان في شبكة واحدة، مع نماذج أكبر وقدرة حوسبة أعلى. وكما تردد شركات السيارات كثيرًا في مؤتمراتها الصحفية، فإن «القيادة الذكية بعد التدريب الشامل أشبه بقيادة الإنسان».
لكن ظهرت في التطبيق العملي ظاهرة مخالفة للبديهة: فالإصدارات الجديدة عبر OTA بعد التدريب الشامل لا تصبح بالضرورة أفضل، وقد «تتراجع» حتى. والمشكلة الأساسية ليست أن النموذج صار أسوأ، بل أن التحكم القائم على الذكاء الاصطناعي يجعل التقييم واختبار الانحدار (regression) أصعب. ففي ذلك الوقت، رأى كثير من المختصين في القيادة الذكية أنه ما دامت الواجهة الأمامية مدرَّبة تدريبًا كافيًا، فإن السيارة ستقود كما يقود الإنسان.
وهذا المسار ليس عقيمًا، وقد صدمت النتائج الأولى للتدريب الشامل كثيرًا من المختصين، لكن «الصندوق الأسود» في التدريب الشامل له آثار جانبية أيضًا. فعندما يخطئ النموذج، يصعب على المطورين معرفة سبب الخطأ. وكيف يمكن إثبات أنه لن يتكرر في المرة القادمة؟ إن جودة النموذج لا تتوقف على «هل هو كبير بما يكفي، وهل البيانات كافية» فحسب، بل أيضًا على كيفية اكتشاف المشكلات وتحديدها والتحقق منها.
وأدركت الشركات تدريجيًا أنها تحتاج إلى محاكٍ أفضل لتقييم أداء النموذج في مرحلة التحقق منه.
معظم اللاعبين الرئيسيين يبنون نماذج عالمية لاستخدامها كمحاكيات. فمن أجل تمكين نموذج VLA المثالي من إجراء التعلم المعزز في بيئة المحاكاة، اقترحت Li Auto في عام 2025 نموذج قيادة عالميًا يتضمن مسارات المركبة نفسها والمركبات الأخرى، ويعمل بمثابة معلّم للتقييم. أما Xiaopeng، فمع أنها أعلنت فقط عن «النموذج العالمي الأساسي» الذي لا يرتبط في جوهره بالنموذج العالمي، فإنها بحسب 36Kr Auto تستخدم النموذج العالمي أيضًا في المحاكاة، وفي الاختبارات لتقييم قدرات خوارزمية الإصدار الجديد من النموذج.
كشف الانتشار الواسع للتدريب الشامل عن عيوب المحاكيات التقليدية. وقال أحد المطورين في القطاع: «عندما لم يكن التدريب الشامل شائعًا إلى هذا الحد، لم تكن تكلفة التحقق مرتفعة على الجميع، وكان بالإمكان التحقق من النظام على أجزاء. أما الآن، مع وجود التدريب الشامل، فلا سبيل إلى التحقق من النظام جزءًا جزءًا، وفي هذه الحالة تظهر مشكلة المحاكي بوضوح».
في عصر القواعد، كانت المحاكاة التي تجريها شركات السيارات تخدم غالبًا غرضين: الأول إعادة إنتاج حالات التدخل البشري في منتصف الطريق، وإعادة تشغيل المقاطع التي حدثت أثناء الاختبارات على الطرق؛ والثاني استخدام المحاكيات لإثراء بيانات الحالات الطرفية، عبر إنشاء عدة تقاطعات نموذجية ومشاة يعبرون الطريق وسيناريوهات دخول مركبات إلى المسار داخل المحاكي كي يتجاوزها النظام. وكان المحاكي حينها يؤدي دور «العدسة المكبّرة». لكن بعد التدريب الشامل، يصعب تقسيم النموذج إلى أجزاء، ويصعب توليد حالات طرفية أصغر وقابلة للتحكم بصورة منهجية، ويصعب أكثر دعم التحقق الواسع النطاق ذي الحلقة المغلقة الذي يحتاجه التدريب الشامل، وهذا بالضبط هو سبب ظهور النموذج العالمي.
في عصر التدريب الشامل، يمثل النموذج العالمي «المدرّب» لنموذج القيادة الذكية. وقال أحد المطلعين على القطاع: «مستوى النماذج العالمية لدى شركات السيارات المحلية يبعد مسافة ما عن Tesla، لكن الفارق أقل من عام».
لم تستخدم Tesla مفهوم «النموذج العالمي»، بل استخدمت مصطلح «المحاكي العالمي» (world simulator)، وكان نائب رئيس Tesla للقيادة الذاتية أشوك إيلوسوامي أول من أشار إليه في مؤتمر ICCV العام الماضي. ويستند المحاكي إلى مجموعة بيانات ضخمة أنشأتها Tesla بنفسها، ويولّد الحالة المستقبلية بناءً على الحالة الراهنة والإجراءات التالية. وبهذه الطريقة يرتبط في حلقة مغلقة مع النموذج الشامل الأساسي على جانب السيارة لتقييم الأثر الفعلي.
ولاحظ أحد المطلعين على القطاع أن Tesla أقرب إلى استخدام الشبكات العصبية «لمحاكاة» العالم. فعملية العرض (rendering) تُولَّد بالحوسبة لتقليل الاعتماد الصريح على القواعد الفيزيائية إلى أدنى حد؛ ومكتبة المواد لا يحددها البشر مسبقًا بالكامل، بل تحتفظ بوزن احتمالي معين ومساحة للتركيبات. وميزة هذا النهج أن النموذج يتمتع بقدرة تعميم أقوى.
أما شركات السيارات المحلية فتسلك طريقًا مختلفًا أكثر «قابلية للتحكم». ووفقًا لأحد الموردين الذين تحدثوا إلى 36Kr Auto، تستخدم Li Auto إعادة البناء ثلاثية الأبعاد بطريقة غاوس (3D Gaussian reconstruction)، وهي أيضًا إحدى الطرق التي تستخدمها معظم شركات السيارات حاليًا.
وبغض النظر عن المسار المختار، يشير النموذج العالمي في النهاية هندسيًا إلى الموضع نفسه: تستخدمه شركات السيارات بوصفه «نظام إثبات ودحض» في عصر التدريب الشامل، لإعادة إنتاج المواقف التي قد تحدث في القيادة الفعلية وإعادة كتابتها وتوسيعها في السحابة، والتحقق مما إذا كان خرج النموذج الكبير على جانب السيارة مستقرًا وقابلًا للتكرار، وتحويل «أين الخطأ ولماذا هو خطأ» إلى سلسلة أدلة يمكن تتبعها.
يشبه دور النموذج العالمي دور المدرّب، والمدرّب الممتاز قادر على تخريج رياضيين ممتازين. وقال أحد المطورين: «كلما أصبح النموذج العالمي السحابي أقوى، ينبغي نظريًا أن تزداد قدرة النموذج الشامل المدرَّب على جانب السيارة قوة».
تشمل القدرات الأساسية للنموذج العالمي جانبين رئيسيين: الأول النمذجة الرقمية للعالم المادي وتجريده؛ والثاني التخيل الذكي للعالم المادي والتنبؤ به استنادًا إلى هذه النمذجة، مثل التنبؤ بكيفية تغير العالم مستقبلًا بناءً على صور معطاة. وتتوقف جودة النموذج العالمي على قدرته على توليد بيانات واقعية ومتنوعة بما يكفي في السحابة. وقال مدير منتجات لدى أحد الموردين: «إذا كانت شركة السيارات تستخدم البيانات الحقيقية المجمَّعة وحدها في المحاكاة، فهي بوضوح لا تبني نموذجًا عالميًا، بل تبني مجرد مجموعة من عمليات إعادة تشغيل البيانات».
يحتاج النموذج العالمي إلى تعلم نمط عمل العالم من بيانات العالم المادي، ولذلك فإن جودة بيانات تدريبه ستؤثر جوهريًا في جودة ما يولّده النموذج. وذكر ماو زيمين، مسؤول خط المنتجات في شركة JIJIA Vision: «بالنسبة إلى نموذج توليدي مثل النموذج العالمي، ستتوافق نتائج توليده في النهاية مع أنماط توزيع خصائص بيانات الإدخال. وخلال تسويق نموذج عالمي حقيقي، وجدنا أنه إذا كانت جودة البيانات 60 نقطة فقط، فقد تبلغ جودة البيانات المولَّدة استنادًا إلى هذا النموذج العالمي 55 نقطة فقط».
استنادًا إلى النموذج العالمي، تستطيع شركات السيارات توليد السيناريوهات المطلوبة من أبعاد متعددة دون حدود أثناء المحاكاة في السحابة، كما تستطيع توليد مقاطع فيديو كبيانات تدريب وفق التعليمات. وقال مطوّر لدى أحد الموردين: «الكفاءة ليست أعلى بقليل فحسب من الجمع الفعلي ثم التدريب، بل ستتصدر سرعة تكرار النموذج حقبة كاملة».
لكن هذه كلها نتائج مثالية. «النموذج العالمي ترقية كبيرة مقارنة بالمحاكي المستخدم في القيادة الذكية، أو بعبارة أخرى مقارنة بغياب معلومات المحاكاة، إذ كان لا يمكن التحقق إلا باستخدام البيانات دون اتصال (offline)، لكنه لا يزال بعيدًا عن المحاكي المثالي».
لم تنضج خوارزمية النموذج العالمي بعد، ولا يزال فيها كثير من «الهلوسات». وعمومًا، لا يزال القطاع في مرحلة «البداية فقط».
أفاد مطوّر لدى إحدى شركات السيارات موقع 36Kr Auto بأن الشركات المحلية تستطيع توليد مقاطع فيديو مدتها 30-60 ثانية استنادًا إلى النموذج العالمي، لكن اتساق الأجسام المتحركة ليس جيدًا جدًا، وهناك مشكلات كبيرة في الاتساق المكاني-الزماني وفي اتساق زوايا الرؤية المتعددة.
يقوم النموذج العالمي في أساسه على نموذج توليدي، والنموذج التوليدي ينطوي بطبيعته على خطر «الهلوسة». وقال مدير منتجات لدى أحد الموردين: «أصعب ما في النموذج العالمي حاليًا هو كيفية ضمان أن ما يُولَّد واقعي. فإذا وُلِّد شخص، كيف نضمن أن سلوكه ومساره يمكن أن يحدثا في العالم الحقيقي؟ إذا ولّد النموذج العالمي خلطًا، فسيتعلم النموذج أشياء خاطئة، ما يؤدي إلى أثر سيئ جدًا للنموذج المنشور على جانب السيارة».
مثال متطرف: إذا كانت السيارات المولَّدة في السحابة تتحرك جانبيًا، فسيعتقد النموذج أن السيارة في الجهة الأمامية اليسرى ستنتقل فورًا إلى الجهة الأمامية اليمنى. وأثناء القيادة الفعلية، قد يفرمل النموذج.
وإذا لم يستطع المحاكي الاقتراب من العلاقات السببية الجوهرية في العالم الحقيقي، مثل تأثير الطريق الزلق في مسافة الفرملة، واحتمال الكشف الخاطئ عن الأجسام الثابتة في الإضاءة الخلفية القوية، واستراتيجية المساومة لدى المركبة القادمة عند تغيير المسار وغيرها، فقد تتبين زيف «الحالة الطرفية» التي يولّدها؛ والتحسين وفق مشكلات زائفة يعادل إهدار موارد التطوير على أوهام.
يرى كثيرون أن عنق الزجاجة في النموذج العالمي هو البيانات وقدرة الحوسبة، لكن شيا تشونغبو، المسؤول السابق عن نموذج القيادة الذاتية «الشامل» في Li Auto، يتفق أكثر مع وجهة نظر لوكان (LeCun): «لا توجد اختراقات كبيرة في خوارزمية النموذج العالمي، ولم يجد التعلم الذاتي الإشراف لنماذج الصور بعد نموذجًا سلسًا نسبيًا كما في اللغة».
سبب قدرة النماذج اللغوية على التوسع بسرعة هو أن اللغة نفسها ذات كثافة معلومات عالية، وكل كلمة تحمل قيودًا دلالية واضحة. أما كثافة المعلومات في الصورة فمنخفضة، وبالنسبة إلى «قرار القيادة» لا يشكل المفيد منها سوى جزء صغير.
فمثلًا، لا يحتاج النموذج إلى التنبؤ بمسار سيارة بعيدة خلفه، ولا إلى التنبؤ بتغيرات المباني البعيدة، فهذه كلها بيانات ضوضاء؛ لكنه يجب أن يتنبأ بما إذا كانت السيارة التي أمامه في هذا المسار ستفرمل فجأة بشدة، وما إذا كانت سيارة في المسار المجاور تنوي تغيير المسار، وما إذا كان أحد المشاة سيعبر الطريق فجأة. وعلى النموذج أن يعرف أولًا «إلى ماذا ينتبه».
وقال شيا تشونغبو: «في الوقت الحالي، لا تستطيع خوارزمية القيادة الذكية استخراج معلومات صورية مفيدة كافية للقيادة». فقد تحتوي الصورة على ملايين البكسلات، لكن 20 بكسلًا أو أكثر فقط ترتبط باتخاذ القرار، والباقي ضوضاء. وعلى النموذج أن يتعلم أولًا استخراج 1‰ أو حتى 1‱ من الإشارة الفعالة من الضوضاء، ثم يمكن الحديث عن كيفية تنظيم الإشارة في بنية يمكن استخدامها في الاستدلال والتنبؤ.
ويرى شيا تشونغبو أن خوارزمية النموذج العالمي لم تحقق اختراقًا بعد، فضلًا عن مسألة كفاية البيانات وحجم قدرة الحوسبة المطلوبة. وبسبب أن التقنية الأساسية للنموذج العالمي لم تشهد اختراقًا واضحًا، فإن استثمارات شركات السيارات ذات طابع استكشافي أكثر، حتى إن بعض رؤساء شركات السيارات في حيرة من ذلك.
إذا أُنجز النموذج العالمي بجودة كافية، فيمكن وضعه على جانب السيارة إذا كانت قدرة الحوسبة قادرة على دعمه. وقال شيا تشونغبو: «في الصين حاليًا يُستخدم النموذج العالمي أساسًا كنظام محاكاة، ودرجة فهم تقنية اتخاذ القرار للقيادة الذكية لا تزال غير مرتفعة بما يكفي».
وهذا يفسر أيضًا التناقض الظاهري: لماذا يتحدث الجميع عن النماذج العالمية بينما الفرق في تجربة المستخدم غير واضح؟ لأن النموذج العالمي لدى معظم الناس لا يزال في المرحلة الأولى، «يُستخدم للتدريب والتحقق»، وليس في المرحلة الثانية، «يمكنه دعم تخطيط القرارات».
وقال شيا تشونغبو: «نشر النموذج العالمي على جانب السيارة هو الأصعب». وفي الوقت الحالي، لا توجد أي شركة تطبّق النموذج العالمي على جانب السيارة. وأضاف: «استخدام أسلوب النماذج الكبيرة لمحاكاة العالم المادي، والتنبؤ بتغيرات تطور العالم عبر التفاعل معه، ومن ثم التأثير في العالم باتخاذ القرارات ليتطور في الاتجاه المفيد لنفسه. إذا بلغ النموذج العالمي هذا المستوى، فسيمكن حل المشكلات المتعلقة بالقيادة الآلية والروبوتات».
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.