معهد موسكو للطيران يطوّر روبوت نقل ذاتي القيادة يتخذ قراراته دون تدخل بشري
طوّر معهد موسكو للطيران (MAI) روبوتًا ذاتي القيادة لنقل الحمولات في «المنشآت الرقمية». وعلى خلاف مركبات AGV التقليدية التي تسير على قضبان أو خطوط مرسومة على الأرض، يتنقّل هذا الروبوت بحرية في المكان ويقرر مساره بنفسه، دون أي تدخل من المشغّلين. ووصف المطوّرون المبدأ بقولهم: «ليس كالترام على القضبان».
معالج بواسطة الذكاء الاصطناعي من CNews AI؛ بتحرير Hamidun News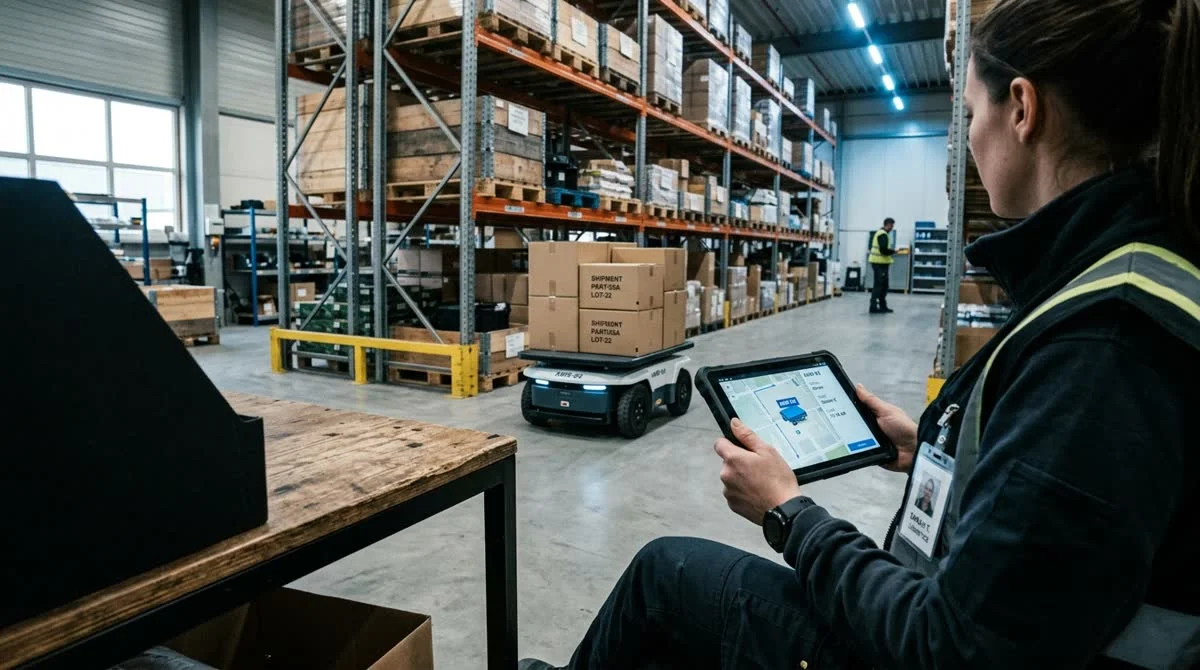
كشف معهد موسكو للطيران (MAI) في 2 يوليو 2026 عن نموذج أولي لروبوت نقل حمولات ذاتي القيادة، مخصص لـ«المنشآت الرقمية». يعمل الروبوت دون تدخل بشري: فهو يتنقّل بنفسه داخل فضاء الإنتاج، ويرسم المسارات، ويتخذ قرارات تحسينها في الوقت الفعلي.
ما الذي يميّز هذا الروبوت عن مركبات AGV التقليدية؟
أصبحت العربات الموجَّهة آليًا، أي AGV (Automated Guided Vehicle)، معيارًا راسخًا في أتمتة المستودعات منذ زمن طويل. ومبدأ عملها بسيط: تسير العربة على شريط مغناطيسي أو قضبان أو أرضية معلَّمة مسبقًا، دون أن تحيد عن المسار المحدد. وأي عائق يعني التوقف: تنتظر العربة حضور المشغّل.
ولخّص مطوّرو MAI الفارق الجوهري بعبارة موجزة: «ليس كالترام على القضبان». فالروبوت يتحرك في المكان بصورة ديناميكية: يبني بمساعدة الحساسات خريطة المكان أثناء حركته، ويختار بنفسه المسار الأمثل، ويعيد تخطيطه عند ظهور عائق، دون انتظار أمر من المشغّل.
يُطلق على هذه الفئة من الأنظمة اسم AMR، أي Autonomous Mobile Robot (الروبوت المتنقل المستقل). وعلى عكس AGV، لا يحتاج AMR إلى أي بنية تحتية على الأرض: لا قضبان ولا أشرطة مغناطيسية ولا علامات QR. وإذا تغيّر تصميم الورشة، فلا حاجة إلى إيقاف الإنتاج لإعادة وضع العلامات، بل يكفي تحديث الخريطة في البرمجيات.
كيف تعمل الملاحة الذاتية؟
تعتمد معظم أنظمة AMR الحديثة على تقنية SLAM، أي Simultaneous Localization and Mapping (التحديد المتزامن للموقع ورسم الخرائط). ويتيح الجمع بين مستشعرات الليدار والكاميرات وحساسات الموجات فوق الصوتية للروبوت أن يبني خريطة للفضاء المحيط به، وأن يحدد موقعه فيها بدقة في الوقت الفعلي.
أما اتخاذ القرارات فهو مستوى أعلى من التعقيد. فالمهمة لا تقتصر على معرفة مكان وجودك، بل تتطلب اختيار المسار الأمثل وسط عوائق متغيرة باستمرار، وترتيب أولويات المهام، وتجنّب الاصطدام بروبوتات أخرى وبالأشخاص. وهذا تحديدًا ما يقصده مطوّرو MAI حين يصفون اتخاذ القرارات بأنه «ذاتي».
لأي منشآت صُمّم الروبوت؟
الشريحة المستهدفة هي «المنشآت الرقمية»: مصانع أُتمتت فيها نسبة كبيرة من العمليات ودُمجت في منظومة إدارة موحّدة. وفي مثل هذه المواقع يندمج الروبوت الناقل الذاتي في السلسلة الروبوتية العامة: يتلقى المهام من نظام الإدارة، وينفّذها، ويرسل حالة التنفيذ، وكل ذلك دون مشغّل.
وتبقى اللوجستيات داخل الورش من آخر المجالات الكبيرة التي لا يزال العمل اليدوي حاضرًا فيها حتى في المصانع شديدة الأتمتة. وتتيح الروبوتات الناقلة ذات الملاحة الذاتية سدّ هذه الفجوة: تقليل الاعتماد على العمل اليدوي، وخفض أوقات التوقف، وتحويل العاملين إلى مهام أكثر تعقيدًا.
ويُعدّ MAI من أبرز الجامعات التقنية في البلاد، وله قاعدة قوية في هندسة الطيران والفضاء والأنظمة غير المأهولة. وقد وسّع المعهد في السنوات الأخيرة مسار الروبوتات: فخوارزميات ملاحة الروبوتات المتنقلة تتقاطع إلى حد كبير مع أساليب التحكم في الطائرات المسيّرة التي يطوّرها MAI منذ زمن طويل.
ماذا يعني ذلك؟
يُعدّ ما قدمه MAI من المرات القليلة التي تظهر فيها علنًا مشاركة الجامعات التقنية الروسية في الاتجاه العالمي نحو الروبوتات الصناعية ذاتية القيادة. أما مدى سرعة تحوّل النموذج الأولي إلى منتج تجاري، فستكشفه الخطوات التالية: شراكة مع عميل صناعي، وأولى التطبيقات التجريبية. وحتى الآن لا يتوفر في المصادر المفتوحة سوى وصف للفكرة العامة، أما المواصفات التقنية وأساليب الملاحة والمواعيد فلم يُكشف عنها.
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.