المحوّلات خلف المقود: كيف توظّف Яндекс الذكاء الاصطناعي في قيادة المركبات ذاتية القيادة
حلّل مهندسو Яндекс للنقل ذاتي القيادة آلية عمل بنى المحوّلات في مهمة تخطيط حركة المركبة ذاتية القيادة. الخلاصة الرئيسية: الدقة العالية في التنبؤ بالمسار لا تعني قيادة آمنة. في القيادة الفعلية تتراكم الأخطاء. لذلك يراهن الفريق على اختبارات Closed Loop على مركبات حقيقية، لا على المقاييس الرسمية وحدها.
معالج بواسطة الذكاء الاصطناعي من Habr AI؛ بتحرير Hamidun News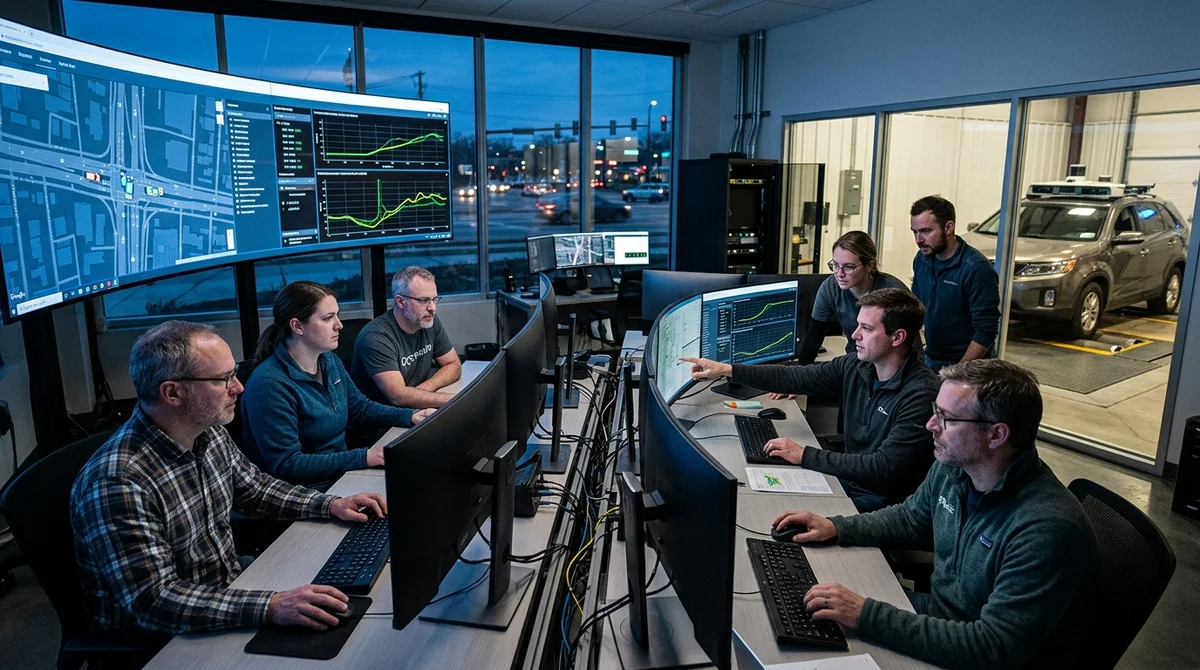
كشفت Яндекс للنقل ذاتي القيادة تفاصيل تقنية عن استخدام بنى المحوّلات (Transformers) في مهمة Motion Planning، وهي المكوّن في المركبة ذاتية القيادة الذي يتخذ قرارات المسار في الزمن الحقيقي. وتبيّن أن الطريق من التجارب المخبرية إلى الاختبارات على الطرق الفعلية أكثر تعقيدًا مما يبدو من الخارج.
من اللغة إلى الطريق
اكتسبت بنية المحوّلات موقعًا مهيمنًا في معالجة اللغات الطبيعية (NLP) والرؤية الحاسوبية بفضل آلية الانتباه، التي تتيح للنموذج مراعاة السياق من أجزاء مختلفة من البيانات المُدخلة في وقت واحد. وهذه الميزة قيّمة أيضًا في قيادة السيارة، إذ يجب على النظام أن يعالج في أجزاء من الثانية مواقع عشرات الأجسام المحيطة بالمركبة، ويتنبأ بسلوكها، ثم يختار المناورة الآمنة.
غير أن نقل البنية من NLP إلى القيادة الذاتية ليس مهمة بسيطة. ففي النموذج اللغوي، الكلمة غير الدقيقة هي زلّة في النص يتجاوزها القارئ. أما في المركبة ذاتية القيادة، فالانحراف عن المسار الأمثل في لحظة حرجة قد يعني حادثًا محتملًا. وهذا يغيّر المتطلبات المفروضة على النموذج تغييرًا جذريًا، بدءًا من مقاييس الجودة ووصولًا إلى ثقافة الاختبار بأكملها.
Open Loop مقابل Closed Loop
يوجد في قطاع المركبات ذاتية القيادة نهجان مختلفان جوهريًا لتقييم النظام:
- Open Loop — يتنبأ النموذج بالمسار اعتمادًا على بيانات تاريخية، ثم تُقارن النتيجة بسلوك السائق الفعلي. هذا النهج سريع ومنخفض التكلفة، ويسمح بالتكرار على نطاق واسع.
- Closed Loop — يقود النظام السيارة بنفسه، سواء كانت حقيقية أو في بيئة محاكاة، ويُقيَّم بناءً على ما يحدث ديناميكيًا: هل تجنبت المركبة الاصطدامات، وما مدى راحة القيادة، وكيف تعاملت مع المواقف غير المعتادة.
- الوضعان ضروريان، لكنهما يقدّمان معلومات مختلفة جوهريًا عن موثوقية النظام.
تولي Яндекس اهتمامًا خاصًا لاختبارات Closed Loop، رغم أنها أغلى وأبطأ. والمنطق وراء ذلك: في القيادة الفعلية لا تكون الأخطاء معزولة، فالانحراف في اللحظة T يؤثر في إدراك الموقف في اللحظة T+1، فتتفاقم الأخطاء. ولا يرى Open Loop هذه السلسلة، وقد يمنح إحساسًا زائفًا بالأمان.
لماذا تضلّل المقاييس الجيدة
الخلاصة الأبرز، وهي مخالفة للحدس: الدقة العالية في التنبؤ بالمسار، أي انخفاض خطأ L2، ترتبط ارتباطًا ضعيفًا بسلامة القيادة الفعلية. فقد يُظهر النموذج نتائج ممتازة في الاختبارات، إذ يعيد بدقة إنتاج سلوك السائق المتوسط على البيانات التاريخية، ومع ذلك يقود أسوأ من نظام أبسط لكنه أكثر استقرارًا.
والسبب يكمن في طبيعة Closed Loop: كل قرار يتخذه النظام يؤثر في الموقف التالي. أما مقاييس Open Loop فتقيس كل خطوة بصورة مستقلة، ولا تلتقط هذه الديناميكية.
«السلامة بالنسبة إلينا أهم من أي بنية»، — مكسيم، رئيس خدمة السلوك والتنبؤ بالحركة في
Яндекс للنقل ذاتي القيادة.
ولهذا يبني الفريق منظومة تحقق متعددة المستويات، تبدأ من المقاييس الرسمية على البيانات، مرورًا بالمحاكاة، وصولًا إلى الاختبارات الخاصة والعامة على مركبات حقيقية. وبنية النموذج ليست سوى أحد المعاملات، وليست أساس منظومة السلامة.
الطريق من المختبر إلى المدينة
قطع فريق Яндекс مسارًا بدأ بأولى تجارب تعلّم الآلة (ML)، حين كانت مقاربات الشبكات العصبية تُختبر بالتوازي مع خوارزميات التخطيط الكلاسيكية، وانتهى باختبارات منتظمة للمركبات ذاتية القيادة في حركة المرور الحضرية الفعلية. وفي كل مرحلة، تكيّفت بنية المحوّلات مع متطلبات صارمة: إمكانية التنبؤ بالسلوك في المواقف المعتادة، والثبات أمام السيناريوهات النادرة، والعمل في الزمن الحقيقي بموارد حاسوبية محدودة على متن المركبة.
Motion Planning ليس مجرد التنبؤ بالنقطة التالية. إنه اتخاذ قرارات في ظل عدم اليقين في كل ثانية، مع مسؤولية عن أرواح الناس.
ماذا يعني ذلك
تدخل المحوّلات مجال النقل ذاتي القيادة، لكن ليس كحل جاهز مستورد من عالم النماذج اللغوية. فكل تطبيق جديد يتطلب إعادة التفكير في المقاييس والبنية التحتية للاختبار وثقافة السلامة. وبالنسبة إلى القطاع بأكمله، هذه إشارة مهمة: النجاح في NLP لا ينتقل تلقائيًا إلى المجالات التي لا يُقاس فيها ثمن الخطأ بترتيب النموذج في التصنيفات، بل بأرواح البشر.
أسئلة وأجوبة حول الخبر
ما أبرز التفاصيل حول من اللغة إلى الطريق؟
اكتسبت بنية المحوّلات موقعًا مهيمنًا في معالجة اللغات الطبيعية (NLP) والرؤية الحاسوبية بفضل آلية الانتباه، التي تتيح للنموذج مراعاة السياق من أجزاء مختلفة من البيانات المُدخلة في وقت واحد. وهذه الميزة قيّمة أيضًا في قيادة السيارة، إذ يجب على النظام أن يعالج في أجزاء من الثانية مواقع عشرات الأجسام المحيطة بالمركبة، ويتنبأ بسلوكها، ثم يختار المناورة الآمنة. غير أن نقل البنية من NLP إلى القيادة الذاتية ليس مهمة بسيطة. ففي النموذج اللغوي، الكلمة غير الدقيقة هي زلّة في النص يتجاوزها القارئ. أما في المركبة ذاتية القيادة، فالانحراف عن المسار الأمثل في لحظة حرجة قد يعني حادثًا محتم
ما أبرز التفاصيل حول Open Loop مقابل Closed Loop؟
يوجد في قطاع المركبات ذاتية القيادة نهجان مختلفان جوهريًا لتقييم النظام: Open Loop — يتنبأ النموذج بالمسار اعتمادًا على بيانات تاريخية، ثم تُقارن النتيجة بسلوك السائق الفعلي. هذا النهج سريع ومنخفض التكلفة، ويسمح بالتكرار على نطاق واسع. Closed Loop — يقود النظام السيارة بنفسه، سواء كانت حقيقية أو في بيئة محاكاة، ويُقيَّم بناءً على ما يحدث ديناميكيًا: هل تجنبت المركبة الاصطدامات، وما مدى راحة القيادة، وكيف تعاملت مع المواقف غير المعتادة. الوضعان ضروريان، لكنهما يقدّمان معلومات مختلفة جوهريًا عن موثوقية النظام. تولي Яндекس اهتمامًا خاصًا لاختبارات Closed Loop، رغم أنها أغلى وأ
ما أبرز التفاصيل حول لماذا تضلّل المقاييس الجيدة؟
الخلاصة الأبرز، وهي مخالفة للحدس: الدقة العالية في التنبؤ بالمسار، أي انخفاض خطأ L2، ترتبط ارتباطًا ضعيفًا بسلامة القيادة الفعلية. فقد يُظهر النموذج نتائج ممتازة في الاختبارات، إذ يعيد بدقة إنتاج سلوك السائق المتوسط على البيانات التاريخية، ومع ذلك يقود أسوأ من نظام أبسط لكنه أكثر استقرارًا. والسبب يكمن في طبيعة Closed Loop: كل قرار يتخذه النظام يؤثر في الموقف التالي. أما مقاييس Open Loop فتقيس كل خطوة بصورة مستقلة، ولا تلتقط هذه الديناميكية. «السلامة بالنسبة إلينا أهم من أي بنية»، — مكسيم، رئيس خدمة السلوك والتنبؤ بالحركة في Яндекс للنقل ذاتي القيادة. ولهذا يبني الفريق منظو
Delegate Deep Research, Coding & Multi-Step Workflows to Nomad Agent
Deploy autonomous task execution with Nomad Agent (agent.nomadnet.ai) — automated web research, data synthesis, code generation, and MCP tool orchestration.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.