Gemini 4 Argon научил гуманоида Apollo 2 играть в корнхол: 7 попаданий подряд
Google DeepMind опубликовала внутренний тест Gemini 4 Argon. Модель посмотрела видео, где человек играет в корнхол, построила в MuJoCo виртуальную сцену, рассчитала физику и управление всем телом и передала результат гуманоиду Apollo 2 от Apptronik. В реальном мире робот забросил мешочки в цель семь раз подряд. По данным DeepMind, пайплайн Video-to-Sim-to-Real сокращает недели ручного моделирования до нескольких часов. Тест внутренний, независимой проверки и статистики попыток пока нет. • Вход: одно видео человека, выход: рабочая политика для гуманоида. • Результат: 7 попаданий подряд на реальном роботе. • Заявленный выигрыш: с недель до нескольких часов.
AI-обработка оригинала YouTube: Google DeepMind; редакция Hamidun News
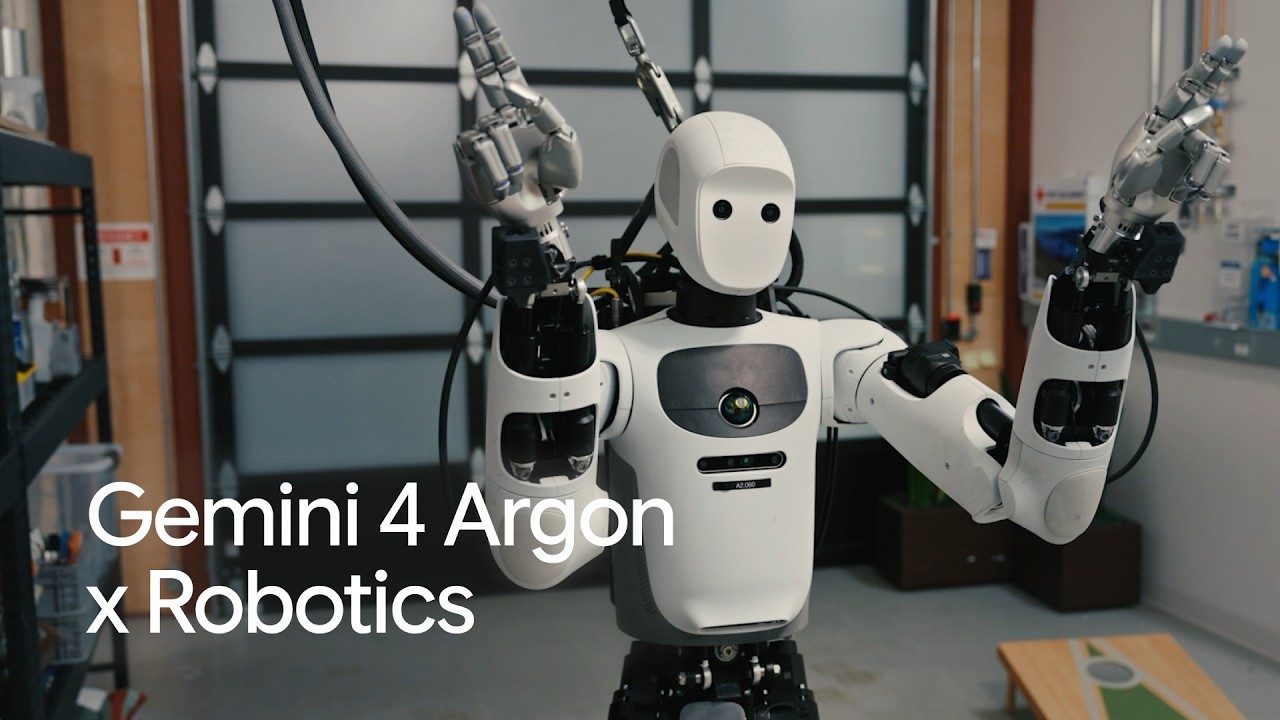
Google DeepMind показала внутренний тест Gemini 4 Argon в робототехнике. Модель посмотрела видео, на котором человек играет в корнхол, и подготовила управление для гуманоида Apollo 2 компании Apptronik. В реальном мире робот закинул мешочки в цель семь раз подряд. По утверждению DeepMind, пайплайн Video-to-Sim-to-Real сжимает недели ручного моделирования до нескольких часов.
Из видео в симуляцию и на реальный пол
Корнхол выглядит просто: нужно забросить мешочек с зерном в отверстие в наклонной доске. Для гуманоида это связка из нескольких задач сразу. Нужно захватить мешочек, перенести вес, выбрать траекторию и отпустить предмет в точный момент. Ошибка в любом звене отправляет бросок мимо.
По описанию DeepMind, цепочка устроена так. Исследователи дают Gemini 4 Argon видео с игроком. Модель опирается на понимание видео и продвинутое рассуждение и строит в физическом движке MuJoCo виртуальную сцену. Затем она считает физику броска и параметры управления всем телом. Готовое решение переносится на Apollo 2 в реальный мир.
Ключевой элемент здесь не сам бросок, а шаг посередине. Раньше такую симуляцию собирала команда инженеров вручную: замеры, моделирование объектов, настройка параметров контакта. DeepMind говорит, что теперь это занимает несколько часов.
Что известно по цифрам
- Модель: Gemini 4 Argon.
- Робот: гуманоид Apollo 2 производства Apptronik.
- Симулятор: MuJoCo.
- Входные данные: видео, где человек играет в корнхол.
- Результат в реальном мире: семь попаданий подряд.
- Заявленная экономия времени: с недель ручного моделирования до нескольких часов.
- Формат теста: внутренний, проведён исследователями DeepMind.
Что остаётся за кадром
Описание к ролику оставляет много вопросов. DeepMind не называет дистанцию до доски и размер цели. Неизвестно, сколько попыток предшествовало серии из семи бросков и участвовал ли человек в калибровке. Не раскрыто, что именно выдаёт модель: код контроллера, траектории или параметры политики. Непонятно и то, как закрыт разрыв между симуляцией и реальностью, главная проблема подхода sim-to-real.
Серия из семи попаданий хорошо смотрится в ролике, но не заменяет статистику. Для оценки нужны процент успеха на длинной выборке, разброс по условиям и поведение при смене мешочка или освещения. Независимой проверки пока нет.
При этом направление понятно. Главное узкое место физического ИИ сегодня лежит в данных и средах для обучения. Телеоперация дорога, а ручная сборка симуляций медленна. Если языковая модель с видеопониманием действительно строит рабочую физическую сцену из обычного ролика, то любое видео в сети становится потенциальной тренировочной средой. Вопрос смещается с «где взять данные» на «насколько точно модель реконструирует физику».
Что делать командам
Роботехникам стоит разобрать собственный цикл разработки и посмотреть, где уходит время: на сбор данных, на моделирование сцены или на перенос в реальность. Если основные затраты приходятся на моделирование, подход «видео → симуляция» стоит проверить на своих задачах. MuJoCo открыт, и реконструкцию сцен из видео можно пробовать уже сейчас на доступных мультимодальных моделях, не дожидаясь партнёрского доступа к Gemini 4 Argon.
Оценивать такие системы нужно по повторяемости на длинной серии запусков, а не по лучшему прогону. Тем, кто следит за рынком гуманоидов, полезно отслеживать две вещи: появятся ли у DeepMind и Apptronik опубликованные метрики и откроется ли пайплайн внешним разработчикам. Пока это сильная демонстрация, но не продукт.
Внедрение ИИ, корпоративные воркшопы и AI-консалтинг
Экспертиза Жемала Хамидуна (hamidun.com) (CPO AlpinaGPT): аудит процессов, разработка AI-стратегии, кастомные RAG/агентные системы и обучение продуктовых команд.
Главное из мира ИИ — раз в неделю
7 ключевых событий недели, отобранных вручную. Без шума, репостов и пресс-релизов.
Готово! Проверьте почту — мы отправили подтверждение.