Robô colhedor de tomates aprende a prever a dificuldade da pegada e atinge 81% de sucesso
Pesquisadores criaram um robô colhedor de tomates que não apenas localiza frutos maduros, mas prevê a dificuldade de cada pegada e escolhe o melhor ângulo de aproximação. Se falha, muda o vetor por conta própria. A taxa de sucesso subiu para 81%, contra ~60% dos sistemas padrão. Os autores veem o futuro na cooperação: o robô assume o trabalho monótono, e o humano cuida das situações fora do padrão.
Processado por IA de Science Daily AI; editado por Hamidun News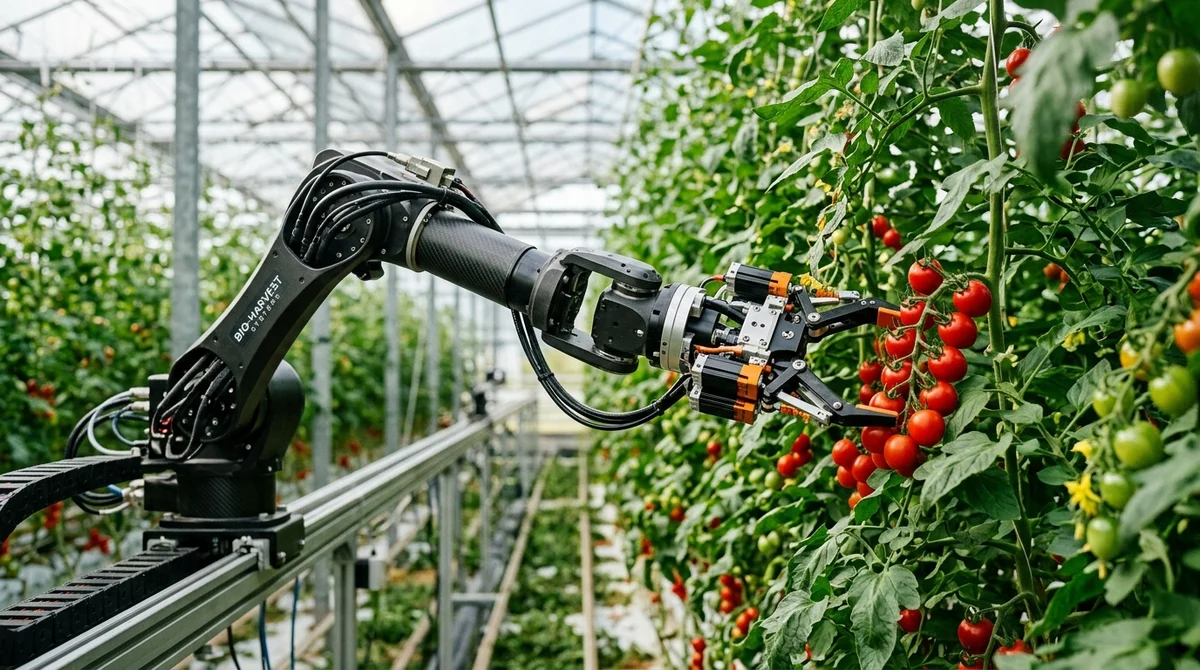
Pesquisadores desenvolveram um novo robô colhedor de tomates que, antes de cada pegada, prevê a dificuldade da operação e escolhe a melhor estratégia. A taxa de sucesso da colheita subiu para 81%, cerca de 20 pontos percentuais acima dos sistemas clássicos.
Por que os robôs convencionais têm dificuldade
A robótica agrícola já sabe há tempos reconhecer a maturação dos frutos. As redes neurais aprenderam a distinguir um tomate vermelho de um verde com alta precisão. Mas o reconhecimento é só metade do problema. A dificuldade real está na ação física.
Uma estufa real é caótica: cachos densos, folhas pendentes, frutos em ângulos variados, formatos irregulares. Um algoritmo do tipo "achou um maduro → pegou" não considera o ângulo de aproximação, os obstáculos nem a probabilidade de danificar os frutos vizinhos. Cada erro significa perda de colheita ou dano à planta.
Por isso, a taxa de sucesso de pegada dos robôs colhedores clássicos raramente passa de 60%. Em escala industrial, isso é inaceitável.
Como funciona a abordagem preditiva
O novo sistema adiciona uma etapa intermediária entre "ver" e "pegar". Antes de cada movimento, o robô constrói uma previsão: quão acessível é o fruto, o que está em seu caminho e qual vetor de força causaria o menor dano. Com base nessa previsão, o sistema escolhe o melhor ângulo de aproximação antes mesmo do primeiro movimento do manipulador.
Se a primeira tentativa falha, o robô muda sozinho para um vetor alternativo, sem interromper o ciclo e sem a participação de um operador.
O ponto crucial: o sistema foi treinado com dados reais de estufa, não com exemplos sintéticos. As simulações não reproduzem toda a complexidade de plantas vivas: vento, umidade, maturação desigual dentro do cacho.
Resultados dos testes
- 81% de pegadas bem-sucedidas, contra ~60% dos sistemas padrão
- Adaptação do ângulo de pegada em tempo real, sem reiniciar o ciclo
- Funciona com aglomerados de frutos, não apenas com tomates isolados
- Treinamento com dados reais, não sintéticos
A diferença de 20 pontos percentuais é significativa: com milhares de frutos por dia, são centenas de tomates salvos por posto de trabalho robótico.
Cooperação, não substituição
Os autores ressaltam que o objetivo não é tirar as pessoas das fazendas, mas criar um ambiente eficiente de trabalho conjunto. O robô assume o trabalho monótono e preciso: escolher o ângulo, pegar, cortar. O humano cuida do que os algoritmos ainda fazem pior: situações fora do padrão, controle de qualidade e adaptação a mudanças repentinas de condições.
"O avanço abre caminho para fazendas em que robôs e pessoas trabalham
lado a lado", observam os autores.
Esse modelo reduz a carga física sobre os funcionários das estufas e permite introduzir os robôs aos poucos, sem precisar migrar toda a produção para a automação de uma vez.
O que isso significa
A lógica preditiva de "primeiro avalie, depois aja" é um princípio que vai muito além da agricultura. A mesma arquitetura se aplica a armazéns, fábricas e medicina, em qualquer lugar em que o robô precise operar em um ambiente não estruturado. O setor agrícola ficou historicamente para trás na robotização justamente por essa complexidade.
Se o índice de 81% puder ser reproduzido em escala industrial, a economia da automação agrícola mudará de forma significativa.
Perguntas frequentes sobre a notícia
Por que os robôs convencionais têm dificuldade?
A robótica agrícola já sabe há tempos reconhecer a maturação dos frutos. As redes neurais aprenderam a distinguir um tomate vermelho de um verde com alta precisão. Mas o reconhecimento é só metade do problema. A dificuldade real está na ação física. Uma estufa real é caótica: cachos densos, folhas pendentes, frutos em ângulos variados, formatos irregulares. Um algoritmo do tipo "achou um maduro → pegou" não considera o ângulo de aproximação, os obstáculos nem a probabilidade de danificar os frutos vizinhos. Cada erro significa perda de colheita ou dano à planta. Por isso, a
Como funciona a abordagem preditiva?
O novo sistema adiciona uma etapa intermediária entre "ver" e "pegar". Antes de cada movimento, o robô constrói uma previsão: quão acessível é o fruto, o que está em seu caminho e qual vetor de força causaria o menor dano. Com base nessa previsão, o sistema escolhe o melhor ângulo de aproximação antes mesmo do primeiro movimento do manipulador. Se a primeira tentativa falha, o robô muda sozinho para um vetor alternativo, sem interromper o ciclo e sem a participação de um operador. O ponto crucial: o sistema foi treinado com dados reais de estufa, não com exemplos sintéticos
O que se sabe sobre Resultados dos testes?
81% de pegadas bem-sucedidas, contra ~60% dos sistemas padrão Adaptação do ângulo de pegada em tempo real, sem reiniciar o ciclo Funciona com aglomerados de frutos, não apenas com tomates isolados Treinamento com dados reais, não sintéticos A diferença de 20 pontos percentuais é significativa: com milhares de frutos por dia, são centenas de tomates salvos por posto de trabalho robótico.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.