MarkTechPost mostra como montar um agente VLA leve com modelo de mundo latente e MPC
O MarkTechPost lançou um tutorial prático para montar um agente embodied leve, na linha dos sistemas VLA. No exemplo, o agente não trabalha com coordenadas simbólicas, e sim com quadros RGB: ele aprende um modelo de mundo compacto e escolhe ações por meio de model predictive control. O material é um bom ponto de partida para quem quer entender como conectar percepção, previsão e replanejamento sem depender de um stack pesado.
Processado por IA de MarkTechPost; editado por Hamidun News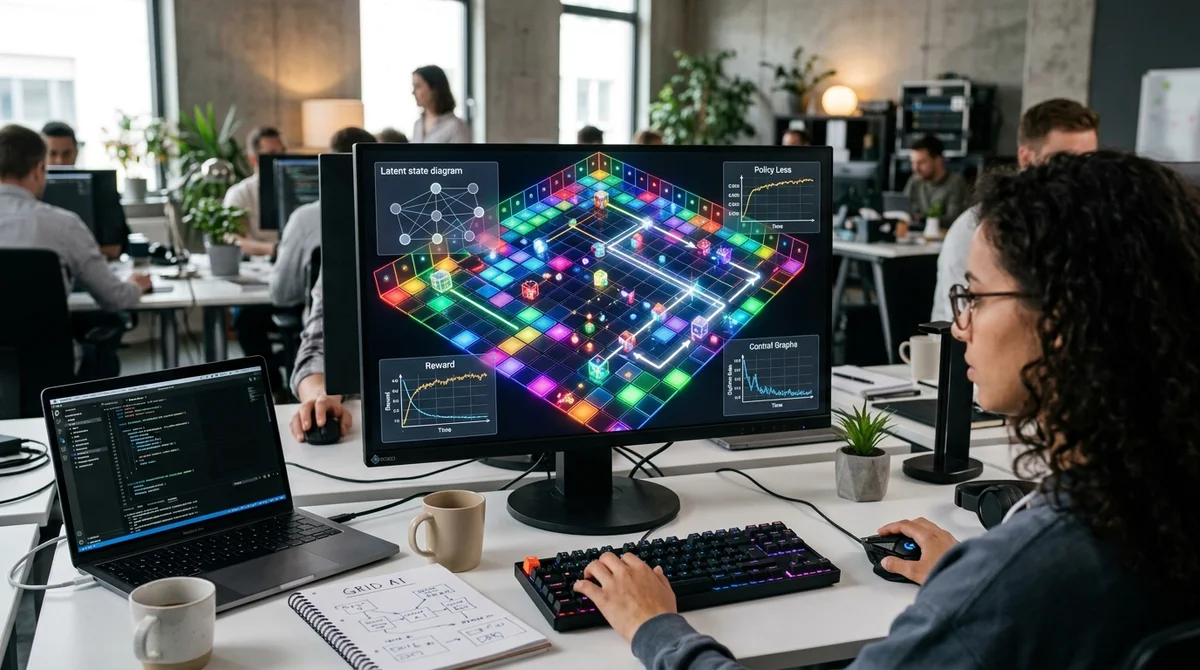
O MarkTechPost publicou um tutorial detalhado sobre como montar um agente embodied compacto, que percebe o ambiente por meio de imagens, constrói um modelo interno do mundo e planeja ações com model predictive control. O foco não é um robô industrial pronto, mas uma simulação na qual dá para ver, de forma concreta, como um ciclo de percepção, previsão, planejamento e replanejamento surge a partir de pixels brutos. Esse formato é especialmente valioso agora: há muito barulho em torno dos sistemas Vision-Language-Action, mas poucos exemplos curtos e transparentes que mostram como essas ideias funcionam no nível da arquitetura.
A base do exemplo é um grid world renderizado inteiramente em NumPy. Em vez de variáveis de estado simbólicas, como as coordenadas do agente ou um mapa de obstáculos, o sistema recebe quadros RGB comuns. Isso aproxima a tarefa de cenários embodied reais, em que o agente não pode simplesmente ler uma descrição perfeita do mundo e precisa extrair estrutura do fluxo visual.
Mesmo em um ambiente simples, essa mudança altera a própria formulação do problema: agora o modelo não só precisa escolher uma ação, como antes tem de entender o que exatamente está vendo. Com isso, o tutorial mostra bem o que diferencia agentes baseados em pixels de sistemas clássicos, que trabalham com um estado do ambiente preparado de antemão. Para o leitor, também é uma porta de entrada conveniente para o tema: é possível acompanhar todo o caminho, do quadro na entrada à decisão na saída, sem matemática complexa nem infraestrutura volumosa.
A camada seguinte é um modelo de mundo latente leve. Primeiro, a observação é codificada em uma representação interna compacta; depois, o modelo aprende a prever como esse estado vai mudar sob o efeito do comando escolhido. Assim, o planejamento não acontece no espaço de pixels, que é volumoso e ruidoso demais, e sim em um espaço latente mais comprimido.
Na prática, o agente consegue simular rapidamente várias trajetórias futuras possíveis e compará-las sem percorrer as imagens diretamente, quadro a quadro. É aqui que a ideia central do world model fica clara: o sistema primeiro aprende a "imaginar" internamente como o ambiente vai evoluir e depois usa essa imaginação para escolher o próximo passo. A abordagem também torna o comportamento do agente mais interpretável: o engenheiro pode avaliar separadamente a qualidade da codificação, a precisão da previsão da dinâmica e o planejamento final.
Para a escolha das ações em si, os autores recorrem ao model predictive control, ou MPC. A lógica é simples: o agente não fixa um único plano longo de antemão. A cada passo, ele avalia vários candidatos, prevê suas consequências com o modelo de mundo e escolhe o melhor cenário de curto prazo.
Após cada nova observação, o cálculo é refeito, o que permite corrigir o comportamento conforme a situação muda. O resultado é um ciclo simplificado, mas muito ilustrativo, de percepção, previsão e replanejamento. O valor prático do material está em dividir a embodied AI em blocos compreensíveis, sem simuladores pesados, frameworks de robótica ou grandes modelos multimodais.
Isso é especialmente útil para pesquisadores, estudantes e engenheiros que querem ir além de rodar demos prontas e entender como perception, world modeling e control se conectam em um único sistema. Ao mesmo tempo, os autores não escondem as limitações da abordagem: trata-se de um ambiente didático, e não de um sistema pronto para o mundo físico — e é justamente por isso que a lógica arquitetural fica tão visível e pode depois ser levada a cenários mais complexos. A principal conclusão do tutorial do MarkTechPost é simples: dá para entender agentes embodied sem um stack gigantesco, desde que se monte um sistema pequeno, mas honesto, em que percepção visual, modelo de mundo latente e MPC funcionem juntos.
Para engenheiros, é uma forma útil de testar rapidamente as ideias básicas de world modeling e planning. Para o mercado de AI, é mais um lembrete de que o progresso em sistemas agênticos depende não só do tamanho dos modelos, mas também de quão bem eles conseguem prever o ambiente e tomar decisões em ciclo fechado.
Build & Ship Production AI Agents Without Boilerplate Code
Start your free 72-hour trial at Hamidun Academy (academy.hamidun.com) — interactive lessons on Claude Code & Cursor, live Tech Radar, and production agent templates.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.